

Прикладная математика и механика, 2023, T. 87, № 4, стр. 649-660
Моделирование амплитуды поперечных колебаний стержневой системы при ударе падающего груза с учетом деформации в области контакта
1 Ульяновский государственный технический университет
Ульяновск, Россия
* E-mail: sntk_2015@maul.ru
Поступила в редакцию 11.11.2022
После доработки 18.05.2023
Принята к публикации 20.06.2023
- EDN: WDGPEH
- DOI: 10.31857/S0032823523040021
Аннотация
Рассматривается колебательный процесс стержневой системы произвольной формы при ударном взаимодействии с падающим грузом. Система может состоять из большого числа стержней, соединенных между собой жестко или шарнирно, причем нанесение удара предполагается по одному из стержневых элементов, вызывая, таким образом, сложный колебательный процесс. В качестве примера моделируются колебания жестко заделанной статически неопределимой плоской двухстоечной рамы, испытывающей падение груза заданной массы и предударной скорости. Одна из вертикальных стоек рамы имеет начальную кривизну, наличие которой влияет на максимальную амплитуду возникающих при ударе поперечных колебаний. Удар груза о ригель рамы моделируется при учете деформации в области контакта, что оправдано с точки зрения точности проводимых расчетов, поскольку в противном случае величина ударной силы окажется завышенной. При моделировании ударного взаимодействия груза и рассматриваемой стержневой системы принимается, что падающий груз имеет форму цилиндра с определенной длиной образующей. Используется линеаризация зависимости между усилием и деформацией цилиндрических поверхностей. Предлагаемая методика моделирования амплитуды поперечных колебаний дает возможность дальнейшего исследования характеристик колебательного процесса в зависимости от массы падающего груза и его предударной скорости, а также от конфигурации стержневой системы. Подчеркивается актуальность работы для расчетов элементов конструкций самого различного назначения, испытывающих ударное воздействие, поскольку представленная модель может быть использована для инженерных расчетов широкого класса стержневых систем.
1. Введение. Применение различных стержневых систем в строительстве, машиностроении и прочих отраслях настолько широко и многообразно, что обсуждение этого вопроса излишне. В большинстве случаев системы стержней выполняют функции несущих конструкций, воспринимающих как статическую, так и динамическую нагрузки. Последняя возникает при внезапном приложении внешней силы, например при ударном нагружении.
Ударная нагрузка может возникать как в процессе эксплуатации конструкции, так и при возникновении аварийной ситуации, например при взрыве, сейсмической активности, дорожно-транспортном происшествии, и т.д.
Решение задач расчета механических систем на динамическую нагрузку имеет важнейшее значение, поскольку неучет динамического характера взаимодействия элементов конструкций существенно сказывается на точности проводимых расчетов, а нередко приводит и к неверному результату [1–5].
Как уже отмечалось в предыдущих работах [2–6], основную сложность решения динамических задач представляет их нелинейность. Решение поставленной задачи усложняется, если кроме возникающих сил инерции при динамическом нагружении, дополнительно учитываются упругие или пластические деформации в области ударного взаимодействия тех или иных элементов.
В известных исследованиях [2–6] динамический расчет реализовывался для идеальных прямолинейных стержневых элементов, не имеющих дефектов в виде кривизны, трещин в материале и т.д., и при отсутствии начальных внешних воздействий в виде изгибающего момента и поперечной силы, углового перемещения начального сечения. Однако, в реальных конструкциях практически всегда присутствуют те или иные дефекты или несовершенства в виде кривизны, различных эксцентриситетов, неоднородности материала, и прочее. В задачах для многоэлементных стержневых систем возникает дополнительная начальная нагрузка в жестких узлах соединений стержневых элементов.
Вследствие упругой деформации в зоне контакта процесс удара усложняется и возникает несколько повторных соударений. Впервые учет местных деформаций в области контакта для стержня был осуществлен С.П. Тимошенко [7]. В дальнейшем его теория была использована другими исследователями, в частности Б.М. Абрамовым и А.Б. Абрамовым [8]. В своей работе они рассматривают колебания и усилия, возникающие от удара упругого стержня о середину двухопорной балки [8]. Частным случаем является удар твердого тела о балку и продольный удар упругого стержня о жесткую преграду.
Учет пластической деформации при соударении тел требует задействия общирной теории пластичности, что дополнительным образом усложняет решение поставленной задачи.
В современных научных работах обсуждается решение задач устойчивости упругих арок при наличии стягивающих нитей [9], исследуются изгибные волны в балке, имеющей повреждения в материале [10], разрабатываются модели изгиба упругих тонких стержней с применением метода конечных элементов [11]. Исследованию колебаний и устойчивости плоских рам посвящены иностранные работы [12–15]. Как отмечено авторами работ [9–15], намеченные подходы к решению поставленных задач актуальны для повышения точности соответствующих технических расчетов.
Таким образом, проблема учета влияния тех или иных внешних воздействий, в том числе и динамических на дальнейшее поведение различного рода стержневых систем, имеющих широкое распространение, на сегодняшний день довольно ярко выражена, несмотря на нередко кажущееся ее отсутствие или несущественность.
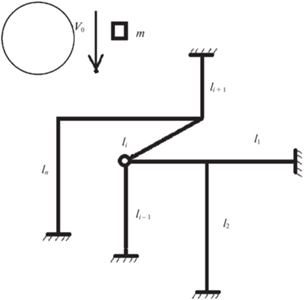
2. Постановка задачи и методика решения. В настоящей работе разрабатывается модель расчета амплитуды поперечных колебаний стержневой системы, содержащей n жестко или шарнирно соединенных стержневых элементов длиной li, один из которых воспринимает ударное воздействие падающего груза массой m (рис. 1).
Вначале известными методами [1] вычисляется циклическая частота колебаний рассматриваемой стержневой системы. Далее, стержневой элемент, воспринимающий ударную нагрузку, представляется в виде жестко или шарнирно соединенной балки определенной длины, частота свободных поперечных колебаний которой $\omega $ совпадает с частотой собственных колебаний исходной стержневой системы. Для построения модели взаимодействия падающего груза с рассматриваемой балкой, груз, имеющий предударную скорость V0, представляется в виде цилиндра с длиной образующей L, массой m2 (рис. 2), что позволяет использовать линеаризацию зависимости между усилием и деформацией цилиндрических поверхностей [8].
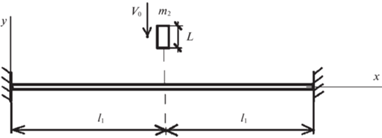
Следующий этап – это решение уравнения Релея поперечных колебаний балки с учетом инерции поворота (рис. 2), но без учета поперечных сдвигов и продольных колебаний [8]:
(2.1)
$\begin{gathered} {{\varphi }^{4}}\left( {{{{{\partial }^{4}}y} \mathord{\left/ {\vphantom {{{{\partial }^{4}}y} {\partial {{x}^{4}}}}} \right. \kern-0em} {\partial {{x}^{4}}}}} \right) + \left( {{{{{\partial }^{2}}y} \mathord{\left/ {\vphantom {{{{\partial }^{2}}y} {\partial {{t}^{2}}}}} \right. \kern-0em} {\partial {{t}^{2}}}}} \right) - {{r}^{2}}\left( {{{{{\partial }^{4}}y} \mathord{\left/ {\vphantom {{{{\partial }^{4}}y} {\partial {{x}^{2}}\partial {{t}^{2}}}}} \right. \kern-0em} {\partial {{x}^{2}}\partial {{t}^{2}}}}} \right) = 0 \\ {{\varphi }^{4}} = {{{{E}_{1}}I{}_{1}} \mathord{\left/ {\vphantom {{{{E}_{1}}I{}_{1}} {m{}_{1}}}} \right. \kern-0em} {m{}_{1}}},\quad 0 \leqslant x \leqslant {{l}_{1}} - 0 \\ \end{gathered} $Для ударного груза (стержня) справедливо волновое уравнение
(2.2)
$\left( {{{{{\partial }^{2}}y} \mathord{\left/ {\vphantom {{{{\partial }^{2}}y} {\partial {{t}^{2}}}}} \right. \kern-0em} {\partial {{t}^{2}}}}} \right) - {{a}^{2}}\left( {{{{{\partial }^{2}}y} \mathord{\left/ {\vphantom {{{{\partial }^{2}}y} {\partial {{x}^{2}}}}} \right. \kern-0em} {\partial {{x}^{2}}}}} \right) = 0,\quad {{a}^{2}} = {{{{E}_{2}}} \mathord{\left/ {\vphantom {{{{E}_{2}}} \rho }} \right. \kern-0em} \rho }\;{{l}_{1}} + 0 \leqslant x \leqslant {{l}_{1}} + L,$Задавая соответствующие начальные и граничные условия в зависимости от предударного состояния балки (рис. 2), а также, опуская математические преобразования [8], и вводя обозначения ${{\delta }_{1}} = \left( {{{{{{m{}_{2}} \mathord{\left/ {\vphantom {{m{}_{2}} {2{{m}_{1}}l}}} \right. \kern-0em} {2{{m}_{1}}l}}}}_{1}}} \right)$, ${{\delta }_{2}} = \left( {{{cl_{1}^{3}} \mathord{\left/ {\vphantom {{cl_{1}^{3}} {6{{E}_{1}}{{I}_{1}}}}} \right. \kern-0em} {6{{E}_{1}}{{I}_{1}}}}} \right)$, $\left( {{{\sqrt[{}]{{{{\omega }_{k}}}}} \mathord{\left/ {\vphantom {{\sqrt[{}]{{{{\omega }_{k}}}}} \phi }} \right. \kern-0em} \phi }} \right){{l}_{1}} = \varphi {}_{k}$, получаем выражение для расчета ударной силы P:
(2.3)
$\begin{gathered} P = \left( {{{m{}_{2}V{}_{0}^{{}}} \mathord{\left/ {\vphantom {{m{}_{2}V{}_{0}^{{}}} {l_{1}^{{}}}}} \right. \kern-0em} {l_{1}^{{}}}}} \right)\sqrt {{{{{E}_{1}}I{}_{1}} \mathord{\left/ {\vphantom {{{{E}_{1}}I{}_{1}} {{{m}_{1}}}}} \right. \kern-0em} {{{m}_{1}}}}} \times \\ \times \;\sum\limits_{k = 1}^\infty {\frac{{\phi _{k}^{2}\sin \left( {{{\phi _{k}^{2}} \mathord{\left/ {\vphantom {{\phi _{k}^{2}} {l_{1}^{2}}}} \right. \kern-0em} {l_{1}^{2}}}} \right){{\varphi }^{2}}t}}{{1 + \left( {{{{{{{{\delta }_{1}}\phi _{k}^{2}} \mathord{\left/ {\vphantom {{{{\delta }_{1}}\phi _{k}^{2}} {4l}}} \right. \kern-0em} {4l}}}}_{1}}} \right)\int\limits_0^{{{l}_{1}}} {{{{\left( {{{\sin \left( {{{{{\phi }_{k}}} \mathord{\left/ {\vphantom {{{{\phi }_{k}}} l}} \right. \kern-0em} l}_{1}^{{}}} \right)x} \mathord{\left/ {\vphantom {{\sin \left( {{{{{\phi }_{k}}} \mathord{\left/ {\vphantom {{{{\phi }_{k}}} l}} \right. \kern-0em} l}_{1}^{{}}} \right)x} {\cos \phi {}_{k} - \left( {{{\operatorname{sh} \left( {{{{{\phi }_{k}}} \mathord{\left/ {\vphantom {{{{\phi }_{k}}} {l_{1}^{{}}}}} \right. \kern-0em} {l_{1}^{{}}}}} \right)x} \mathord{\left/ {\vphantom {{\operatorname{sh} \left( {{{{{\phi }_{k}}} \mathord{\left/ {\vphantom {{{{\phi }_{k}}} {l_{1}^{{}}}}} \right. \kern-0em} {l_{1}^{{}}}}} \right)x} {\operatorname{ch} {{\phi }_{k}}}}} \right. \kern-0em} {\operatorname{ch} {{\phi }_{k}}}}} \right)}}} \right. \kern-0em} {\cos \phi {}_{k} - \left( {{{\operatorname{sh} \left( {{{{{\phi }_{k}}} \mathord{\left/ {\vphantom {{{{\phi }_{k}}} {l_{1}^{{}}}}} \right. \kern-0em} {l_{1}^{{}}}}} \right)x} \mathord{\left/ {\vphantom {{\operatorname{sh} \left( {{{{{\phi }_{k}}} \mathord{\left/ {\vphantom {{{{\phi }_{k}}} {l_{1}^{{}}}}} \right. \kern-0em} {l_{1}^{{}}}}} \right)x} {\operatorname{ch} {{\phi }_{k}}}}} \right. \kern-0em} {\operatorname{ch} {{\phi }_{k}}}}} \right)}}} \right)}}^{2}}dx} }}} , \\ \end{gathered} $На практике наиболее часто имеет место нецентральное ударное взаимодействие груза и балки со смещением от ее середины на расстояние $x$. Воспользуемся приближенным условием равенства максимальных прогибов ${{\left( {{{y}_{{\max }}}} \right)}_{1}}$ при падении груза на первоначальную балку при имеющемся смещении ударного взаимодействия $x$ от ее середины (рис. 3, а), и прогиба ${{\left( {{{y}_{{\max }}}} \right)}_{2}}$ при падении груза в среднем сечении балки большей изгибной жесткости ${{E}_{1}}I_{1}^{'}$ (рис. 3, б), методика расчета ударной силы для которой известна [8].
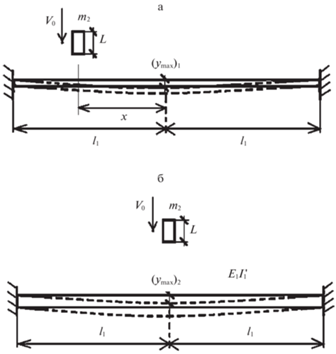
При одинаковом материале обеих балок (${{E}_{1}} = {\text{const}}$), опуская ряд преобразований [20], можно рассчитать момент инерции поперечного сечения $I_{1}^{'}$ по формуле:
(2.4)
$I_{1}^{'} = \frac{{l_{1}^{3}{{I}_{1}}{{{(2{{l}_{1}} - x)}}^{2}}}}{{4{{{({{l}_{1}} - x)}}^{3}}{{{({{l}_{1}} + x)}}^{2}}}},$3. Пример. Рассмотрим колебательный процесс, возникающий при ударном взаимодействии падающего груза массой ${{m}_{2}} = 10$ кг и имеющего предударную скорость V0 = 1 м/с , с жестко заделанной П-образной статически неопределимой плоской рамой (рис. 4).
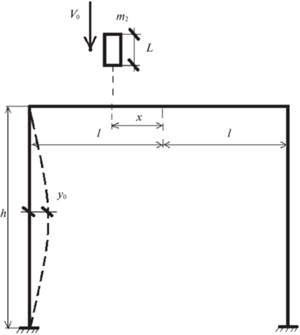
Длина ригеля 2l и высота стоек h равны 2 м, размер сечения стоек и ригеля 0.03 × × 0.03 м2, материал – сталь СТ-5. Груз имеет форму цилиндра с длиной образующей L и падает строго в среднем сечении ригеля (х = 0, рис. 4). Координата $x$ точки приложения ударной силы отсчитывается от середины ригеля рамы в направлении исследуемой стойки (рис. 4). Рассматривается случай прямолинейной стойки рамы и случай начального прогиба стойки y0 = 5 мм.
Для вычисления циклической частоты собственных колебаний рассматриваемой плоской рамы при внезапно приложенной силе P применяется метод Релея [1]:
(3.1)
$\omega = \sqrt {\frac{{105 \cdot 64 \cdot (2k + 1) \cdot (k + 2)}}{{136{{k}^{2}} + 117k + 26 + 48{{s}^{2}}{{k}^{2}}\beta }} \cdot \frac{{{{E}_{1}}{{I}_{1}}}}{{{{m}_{1}}{{l}^{4}}}}} ,$Далее, реализуется замена ригеля жестко заделанной по обоим торцам балкой (рис. 2), имеющей ту же частоту собственных колебаний $\omega $, что и исходная рама (рис. 4). Изгибная жесткость и единичная масса балки и ригеля рамы совпадают. Длина $2{{l}_{1}}$ балки будет в этом случае отличаться от длины ригеля 2l. Для вычисления длины балки воспользуемся зависимостью, приведенной в [20]:
(3.2)
$2{{l}_{1}} = 0.75\pi {\kern 1pt} {\kern 1pt} {\kern 1pt} \sqrt[4]{{\frac{{{{E}_{1}}{{I}_{1}}}}{{{{m}_{1}}{{\omega }^{2}}}}}},$Введение множителя 2 при ${{l}_{1}}$ удобно для последующей процедуры моделирования. Для решения уравнений продольных и поперечных колебаний (2.1), (2.2) груза задаются соответствующие начальные и граничные условия [8]:
(3.3)
${\text{а}})\;\;y = 0\;\;{\text{при}}\;\;0 \leqslant {{x}_{1}} \leqslant \alpha L;{\kern 1pt} \quad {\text{б)}}\;\;\left( {{{\partial y} \mathord{\left/ {\vphantom {{\partial y} {\partial t}}} \right. \kern-0em} {\partial t}}} \right) = f({{x}_{1}}),$(3.4)
${\text{а}})\;\;\sum\limits_{k = 1}^\infty {{{B}_{k}}{{X}_{k}}} = 0;\quad {\text{б}})\;\;\sum\limits_{k = 1}^\infty {A{}_{k}{{\omega }_{k}}{{X}_{k}}} = f(x{}_{1}),$(3.5)
$\begin{gathered} {\text{а}})\;\;{{X}_{k}}(0) = 0;\quad {\text{б}})\;\;X_{k}^{{''}}(0) = 0;\quad ~{\text{в}})\;\;X_{k}^{'}(l{}_{1}\; - 0) = 0 \\ {\text{г}})\;\;X_{k}^{{{\text{III}}}}(l{}_{1}\; - \;0) + \frac{c}{{2{{E}_{1}}I{}_{1}}}\left[ {X{}_{k}({{l}_{1}} + 0) - X{}_{k}(l{}_{1}\; - 0)} \right] = 0 \\ {\text{д}})\;\;X_{k}^{'}(l{}_{1}\; + 0) - \frac{c}{{E{}_{2}A{}_{3}\alpha }}[X{}_{k}(l{}_{1}\; + 0) - X{}_{k}(l{}_{1}\; - 0)] = 0;\quad {\text{е)}}\;\;X_{k}^{'}(l{}_{1}\; + \alpha L) = 0, \\ \end{gathered} $Далее, в соответствии с зависимостью (2.3), вычисляется ударная сила P в области контакта ригеля рамы и падающего груза. При дальнейших расчетах максимального прогиба стойки рамы, мы используем полученное значение величины ударной силы, возникающей при ударном взаимодействии груза и балки (рис. 2).
В результате падения груза на ригель рамы вертикальная стойка (рис. 5), являющаяся жестко заделанным стержнем по обоим торцам, будет испытывать воздействие продольной и поперечной нагрузки, изгибающего момента, вследствие чего возникнут поперечные колебания. Амплитуда колебаний будет рассчитана методом начальных параметров с применением волновой модели продольного удара, учитывая, что указанные выше нагрузки являются кратковременными [16–19].
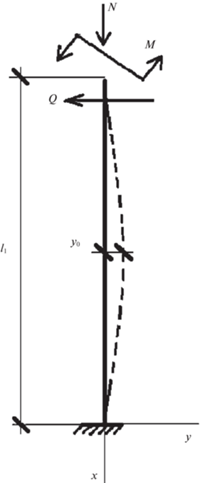
Осуществляя переход к исходной раме, и учитывая вид закрепления ее ригеля, будем иметь значение продольной нагрузки, действующей на вертикальную стойку рамы $N$, зависящую при этом и от координаты х сечения ударного взаимодействия с грузом (рис. 4).
Применительно к стойке рамы используется новая система координат y, x (рис. 5), и задавая соответствующие граничные условия, решается дифференциальное уравнение изогнутой оси стержня постоянного поперечного сечения, несущего равномерно распределенную массу [16]:
(3.6)
$\left( {{{d{{y}^{4}}} \mathord{\left/ {\vphantom {{d{{y}^{4}}} {d{{\xi }^{4}}}}} \right. \kern-0em} {d{{\xi }^{4}}}}} \right) + {{\nu }^{2}}\left( {{{{{d}^{2}}y} \mathord{\left/ {\vphantom {{{{d}^{2}}y} {d{{\xi }^{2}}}}} \right. \kern-0em} {d{{\xi }^{2}}}}} \right) - {{u}^{4}}y = 0,$После ряда преобразований [16] применительно к рассматриваемой плоской раме (рис. 4), для обоих случаев соответственно, будем иметь:
(3.7)
${{y}_{{\max }}} = (2{{y}_{0}} + h{v}{}_{0})F_{\xi }^{{{\text{IV}}}} - \frac{{P{{h}^{2}}}}{{12{{E}_{1}}{{I}_{2}}}}F_{\xi }^{{{\text{III}}}} - \frac{{0.125P{{h}^{3}}}}{{{{E}_{1}}I{}_{2}}}F_{\xi }^{{{\text{II}}}}$(3.8)
${{y}_{{\max }}} = h{v}{}_{0}F_{\xi }^{{{\text{IV}}}} - \frac{{P{{h}^{2}}}}{{12{{E}_{1}}{{I}_{2}}}}F_{\xi }^{{{\text{III}}}} - \frac{{0.125P{{h}^{3}}}}{{{{E}_{1}}I{}_{2}}}F_{\xi }^{{{\text{II}}}},$После проведения расчетов, получим при y0 = 5 мм искомую максимальную амплитуду колебаний стойки рамы $y_{{\max }}^{*} = 0.29$ мм и при y0 равным нулю (прямолинейная стойка) $y_{{\max }}^{*} = 0.12$ мм.
4. Анализ результатов и выводы. В работе осуществлялось моделирование максимальной амплитуды поперечных колебаний стойки рамы в зависимости от различных значений начального прогиба левой стойки $y{}_{0}$ (рис. 4, 5), массы падающего груза ${{m}_{2}}$, предударной скорости груза $V{}_{0}$ и координаты падения груза x. Высота стойки рамы, длина ригеля, размеры сечения и материал остаются без изменений.
Результаты моделирования иллюстрированы на графиках (рис. 6, а–г). Цифрой 1 обозначена зависимость $y_{{\max }}^{*}$ для стойки рамы, имеющей постоянный начальный прогиб ${{y}_{0}} = 5$ мм, цифрой 2 – для прямолинейной стойки, при различных ${{m}_{2}}$ и ${{V}_{0}}$.
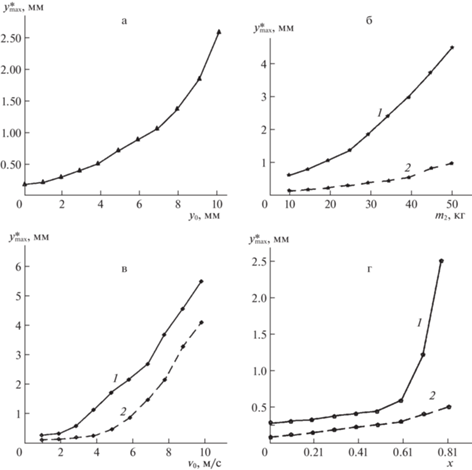
Зависимость $y_{{\max }}^{*}$ от начального прогиба y0 стойки (рис. 6, а) представлена для интервала изменения y0 от 0 до 10 мм при ${{m}_{2}}\, = 10$ кг и V0 = 3 м/с.
График изменения $y_{{\max }}^{*}$ на рис. 6, б представлен в зависимости от массы груза, падающего в среднем сечении ригеля рамы (х = 0, рис. 4), при ${{V}_{0}}$ = 3 м/с.
Зависимость $y_{{\max }}^{*}$ от предударной скорости ${{V}_{0}}$ груза ${{m}_{2}}\, = 10$ кг, падающего на ригель в его среднем сечении (рис. 6, в) представлена для интервала изменения от 1 м/с до 10 м/с.
Зависимость $y_{{\max }}^{*}$ от координаты падения груза на ригель представлена для интервала изменения x от 0 до 0.81 в направлении исследуемой стойки рамы от среднего сечения ригеля (рис. 4). Результаты получены при ${{m}_{2}} = 10$ кг и ${{V}_{0}} = 1$ м/с (рис. 6, г).
На основании полученных результатов можно сформулировать следующие выводы:
1. Во всех случаях изменение амплитуды поперечных колебаний стойки $y_{{\max }}^{*}$ в зависимости от тех или иных параметров динамического процесса, имеет нелинейный характер (рис. 6, а–г).
2. При возрастании координаты х падения груза на ригель рамы амплитуда поперечных колебаний стойки, имеющей начальный прогиб, возрастает многократно быстрее в сравнении с амплитудой колебаний прямолинейной стойки, (рис. 6, г). Схожая картина имеет место и при возрастающей массе падающего груза (рис. 6, б), что вызывает немалый научный интерес.
3. С ростом предударной скорости груза амплитуды поперечных колебаний стойки в обоих исследуемых случаях возрастают практически одинаково (рис. 6, в).
Заключение. В представленной работе, с применением метода начальных параметров и подхода, учитывающего деформацию в области контакта соударяемых тел, изложена методика расчета амплитуды поперечных колебаний произвольной стержневой системы, испытывающей поперечный удар падающего груза. Учет местной деформации, как было отмечено выше, позволяет получить более точные результаты расчета ударной силы, поскольку в этом случае учитывается рассеяние энергии удара. Моделируя соударение тел, как абсолютно жестких, значения ударной силы получаются завышенными, поэтому применение методики расчета, разработанной в [8] с использованием линеаризации зависимости между усилием и деформацией цилиндрических поверхностей существенно повышает точность расчета.
Дальнейшее развитие обозначенных в работе подходов в своей совокупности даст возможность расчета более разнообразных стержневых систем и конструкций, воспринимающих ударную нагрузку. Такие задачи актуальны при моделировании воздействий взрывов, землетрясений, и прочих аварийных ситуаций, сопровождающихся динамическим воздействием на различные сооружения.
Необходимо отметить, что представленная модель расчета ударной силы с учетом деформации в области контакта, позволяет осуществлять моделирование динамического взаимодействия груза и стержневых элементов конструкций из самых различных материалов, применяющихся в технике и строительстве.
Список литературы
Филиппов А.П. Колебания деформируемых систем. М.: Машиностроение, 1970. 732 с.
Лаврентьев М.А., Ишлинский А.Ю. Динамические формы потери устойчивости упругих систем // Докл. АН СССР. 1949. Т. 65. № 6. С. 112–119.
Малый В.И. Длинноволновое приближение в задачах о потере устойчивости при ударе // Изв. АН СССР. МТТ. 1972. № 4. С. 138–144.
Малый В.И. Выпучивание стержня при продольном ударе. Малые прогибы // Изв. АН СССР. МТТ. 1973. № 4. С. 181–186.
Малый В.И. Выпучивание стержня при продольном ударе. Большие прогибы // Изв. АН СССР. МТТ. 1975. № 1. С. 52–61.
Малышев Б.М. Устойчивость стержня при ударном сжатии // Изв. АН СССР. МТТ. 1966. № 4. С. 137–142.
Тимошенко С.П. Колебания в инженерном деле. М.: Физматгиз, 1959. 474 с.
Абрамов А.Б., Абрамов Б.М. Определение усилий при продольно-поперечном ударе // Изв. вузов. Строительство и архитектура. 1975. № 9. С. 58–64.
Тарасов В.Н. Об устойчивости подкрепленных арок // Вычисл. мех. сплошных сред. 2019. Т. 12. № 2. С. 202–214.
Бриккель Д.М., Ерофеев В.И., Леонтьева А.В. Распространение изгибных волн в балке, материал которой накапливает повреждения в процессе эксплуатации // Вычисл. мех. сплошных сред. 2020. Т. 13. № 1. С. 108–116.
Саркисян С.О., Хачатрян М.В. Построение модели изгиба микрополярных упругих тонких стержней с круговой осью и ее реализация методом конечных элементов // Вычисл. мех. сплошных сред. 2020. Т. 13. № 3. С. 256–268.
Szmidla J., Wiktorowicz J. The vibration and the stability of a flat frame type Г realizing the Eulers load taking into account the vulnerability of the structural node connecting the pole and the bolt of the system // Vibrations in Phys. Syst. 2014. V. 26. P. 297–304.
Szmidla J. Vibrations and stability of T-type frame loaded by longitudinal force in relation to its bolt // Thin Walled Struct. 2007. V. 45 (10–11). P. 931–935.
Sochacki W., Rosikon P., Topczewska S. Constructional damping mounting influence on T type frame vibrations // J. Vibroengng. 2013. V. 15 (4). P. 1866–1872.
Tomski L., Przybylski J., Szmidla J. Stability and vibrations of a two-bar frame under a follower force // Zeit. Ang. Math. Mech. 1996. V. S5. Iss. 76. P. 521–522.
Чудновский В.Г. Методы расчета колебаний стержневых систем. Киев: Изд-во АН УССР, 1952. 403 с.
Битюрин А.А. Моделирование амплитуды поперечных колебаний однородного стержня при ударе о жесткую преграду с учетом собственного веса // Вестн. Пермского НИПУ. Механика. 2018. № 2. С. 16–23.
Битюрин А.А. Моделирование максимального прогиба ступенчатого стержня, имеющего начальную кривизну при ударе о жесткую преграду // Изв. РАН. МТТ. 2019. № 5. С. 131–141.
Битюрин А.А. Моделирование максимальной амплитуды поперечных колебаний однородных стержней при продольном ударе // Изв. РАН. МТТ. 2021. № 2. С. 98–109.
Писаренко Г.С. Справочник по сопротивлению материалов. Киев: Наук. думка. 1988. 736 с.
Дополнительные материалы отсутствуют.
Инструменты
Прикладная математика и механика


 Пн.-пт.: 10.00-19.00