

Прикладная математика и механика, 2023, T. 87, № 4, стр. 618-630
О гибкости скользящей вертикальной опоры плоской конструкции
1 НИИ механики МГУ
Москва, Россия
* E-mail: dosayev@imec.msu.ru
Поступила в редакцию 05.04.2023
После доработки 15.06.2023
Принята к публикации 20.06.2023
- EDN: WHZHGY
- DOI: 10.31857/S0032823523040045
Аннотация
Рассмотрено плоское тело на шарнирных опорах. Одна из опор соединена с телом с помощью скользящей заделки. Гибкость опорных стержней моделируется шарниром со спиральной пружиной достаточно большой жесткости, препятствующей относительному повороту. Показано, что линеаризация уравнений равновесия не дает возможности оценить положение равновесия. Положение равновесия ищется в виде ряда по величине обратной коэффициенту жесткости спиральной пружины. Показано, что при стремлении коэффициента жесткости спиральной пружины к бесконечности величина момента спиральной пружины, моделирующей внутренние усилия в стержнях на изгиб, стремится к бесконечности. Для случая вертикального равновесия дана оценка тангенциальной реакции в опорном шарнире, возникающей при введении дополнительных нагрузок и в случае возникновения малых колебаний. Во всех рассмотренных случаях реакция, которая возникает в опорах, намного превышает вес тела.
1. Введение. В некоторых строительных конструкциях [1–4] применяются скользящие сочленения, например для защиты здания от сейсмических разрушений. Исследование таких типов соединений может представлять практический интерес.
Для борьбы с температурными расширениями креплений металлической кровли применяются скользящие сочленения. Перспективная модель такого скользящего соединения с увеличенным перемещением опоры предложена в [5].
Возможность применения гибридной скользящей качающейся колонны в качестве поддерживающей системы приподнятого резервуара исследована в работе [6]. Результаты показывают, что гибридные скользящие качающиеся колонны более эффективны, чем другие решения, в снижении сдвига основания конструкции при землетрясениях.
В работе [7, 8] описаны проблемы, связанные с определением силы скользящих опорных систем. Представлены метод идентификации силы на основе конечных элементов и процедура выбора точки измерения деформации для идентификации сил скольжения без какой-либо информации об их начальных положениях и величинах. Задача квадратичного программирования с линейными ограничениями и, в некоторых случаях, нелинейный метод наименьших квадратов используются для идентификации либо сосредоточенных сил скольжения, либо равномерно распределенных скользящих нагрузок.
Инновационное скользящее угловое соединение “косынка” было предложено в [9, 10] для решения проблем в соединениях раскосов с элементами каркаса. По сравнению со сварным косыночным соединением, скользящее косыночное соединение уменьшило пластическую деформацию элементов рамы при сейсмических нагрузках.
В [11] рассмотрена задача о равновесии тела, опирающегося жесткими и телескопическими опорами на неподвижные шарниры. Показано, что добавление такого, казалось бы, потенциально скользящего сочленения может не придать подвижности в конструкцию. При этом величина реакций опор может оказаться критически большой.
Постановка, предложенная в [11] предусматривает абсолютную жесткость опорных стержней системы. В реальной практике, конечно, эти опорные элементы допускают некоторый изгиб. Представляет интерес рассмотреть задачу влияния гибкости элементов конструкции на поведение таких типов соединений.
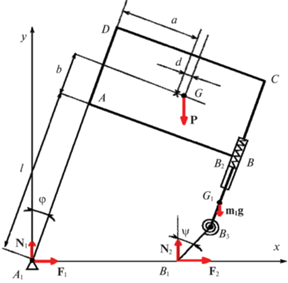
Рассматривается плоская механическая система (рис. 1), опирающаяся на два цилиндрических шарнира A1 и B1, расположенных на одной высоте.
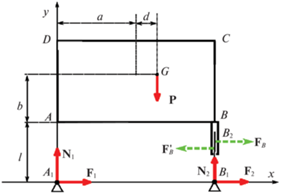
Система состоит из тяжелого прямоугольного тела ABCD ($AB = 2a$, $AD = 2b$) массой m, жестко связанных с ним невесомых стержня AA1 длиной l и направляющих, параллельных AA1, по которым может скользить без трения невесомый телескопический стержень B1B2. Таким образом, стержень B1B2 соединен с телом ABCD посредством вертикальной скользящей заделки. Центр масс прямоугольника G смещен от его геометрического центра вдоль стороны АВ на расстояние d.
Опишем внешние силы, действующие на систему. Кроме силы тяжести mg = P, на систему действуют реакции в шарнирах, которые мы разложим на нормальные ${{{\mathbf{N}}}_{1}}$, ${{{\mathbf{N}}}_{2}}$ и тангенциальные ${{{\mathbf{F}}}_{1}}$, ${{{\mathbf{F}}}_{2}}$ реакции. Среди внутренних сил отметим силы между направляющей ${{{\mathbf{F}}}_{B}}$, ${\mathbf{F}}_{B}^{'}$ и стержнем B1B2. Эти силы перпендикулярны стержню B1B2. Как показано в [11], механическая система не может сдвинуться из своего вертикального положения (рис. 1), несмотря на наличие потенциально подвижного сочленения.
Введем для удобства систему координат A1xy. Ось A1x направим по горизонтали, а ось A1y по вертикали.
В реальной практике опорные элементы не являются абсолютно жесткими и допускают некоторый изгиб. В данной работе дана оценка влияния гибкости скользящего упругого сочленения на величины усилий в элементах конструкции и тангенциальной реакции в опоре. Будем имитировать гибкость различных опорных элементов конструкции с помощью дополнительных шарниров и упругих пружин.
2. Гибкость скользящей опоры. Внесем в постановку задачи некоторую гибкость скользящей опоры. Для этого добавим в рассмотрение дополнительный шарнир, оснастив его пружиной достаточно большой жесткости, препятствующей повороту этого шарнира.
Разобьем невесомый стержень B1B2 на два невесомых стержня: стержень B1B3 длиной l1 и телескопический стержень B3B2 (рис. 2). Стержни B1B3 и B3B2 соединены друг с другом цилиндрическим шарниром B3 и спиральной пружиной жесткостью с, препятствующей повороту этого шарнира. Пружина находится в равновесии, когда стержни B1B3 и B3B2 сонаправлены.
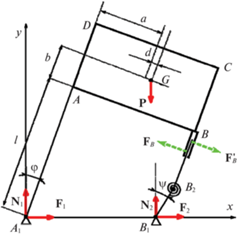
К внутренним силам, действующим на систему, добавился момент ${\mathbf{T}}$ от спиральной пружины.
Несмотря на добавление степени подвижности стержня В1В2, у рассматриваемой механической системы есть только одна степень свободы. При необходимости можно рассмотреть динамику системы и найти характеристики колебаний, например, с помощью метода [12] или прямого численного интегрирования [13]. В рамках данной статьи мы ограничимся расчетом положений равновесия, а также дадим оценку усилиям в опорных стержнях на изгиб и величине тангенциальной реакции в опоре без интегрирования уравнений движения.
Положение системы зададим обобщенной координатой: $\varphi $ – угол между стержнем AA1 и вертикалью. Для удобства введем дополнительную переменную: угол $\psi $ между вертикалью и прямой B1B3.
Найдем зависимость $\psi = \psi (\varphi )$. Для этого запишем разными способами горизонтальную и вертикальную координаты точки В:
(2.1)
$\begin{gathered} {{x}_{B}} = l\sin \varphi + 2a\cos \varphi = 2a + {{l}_{1}}\sin \psi + \left| {{{B}_{3}}B} \right|\sin \varphi \\ {{y}_{B}} = l\cos \varphi - 2a\sin \varphi = {{l}_{1}}\cos \psi + \left| {{{B}_{3}}B} \right|\cos \varphi \\ \end{gathered} $Из (2.1) получим:
(2.2)
$\psi = \psi (\varphi ) = \varphi + \arcsin \left[ {2a(1 - \cos \varphi ){\text{/}}{{l}_{1}}} \right]$Величина момента ${\mathbf{T}}$ определяется следующим образом: $T = c(\psi - \varphi )$.
2.1. Уравнения для положения равновесия. Дадим оценку величины момента спиральной пружины в положении равновесия. Будем искать равновесие вблизи вертикального положения опоры АА1, то есть для малых значений угла $\varphi $. Потенциальная энергия системы $\Pi $ может быть записана следующим образом:
(2.3)
$\Pi = {{\Pi }_{{mg}}} + {{\Pi }_{T}},\quad {{\Pi }_{{mg}}} = mg{{y}_{G}},\quad {{\Pi }_{T}} = \frac{c}{2}{{(\psi - \varphi )}^{2}},$Отметим, что потенциальная энергия спиральной пружины (как и в работе [14]) зависит от угла $\varphi $ в четвертой степени, поэтому процедура линеаризации уравнений равновесия здесь бесполезна.
Уравнение для положения равновесия системы:
(2.4)
$\frac{{\partial \Pi }}{{\partial \varphi }} = mg( - (l + b)\sin \varphi - (a + d)\cos \varphi ) + \frac{{2ca\sin \varphi \arcsin \left( {2\frac{a}{{{{l}_{1}}}}(1 - \cos \varphi )} \right)}}{{{{l}_{1}}\sqrt {1 - 4{{{\left( {\frac{a}{{{{l}_{1}}}}} \right)}}^{2}}\left( {1 - \cos \varphi {{)}^{2}}} \right)} }} = 0$Разложим уравнение (2.4) в ряд Тейлора по углу $\varphi $ и отбросим в нем члены выше третьего порядка малости:
(2.5)
$ - mg(a + d) - mg(l + b)\varphi + \frac{1}{2}mg(a + d){{\varphi }^{2}} + \frac{1}{6}\left[ {mg(l + b) + 12c{{{\left( {\frac{a}{{{{l}_{1}}}}} \right)}}^{2}}} \right]{{\varphi }^{3}} = 0$Отметим, что в (2.5) параметр с появляется лишь при члене третьего порядка малости по углу $\varphi $. Считая параметр с достаточно большой величиной, будем искать решение уравнения (2.5) в следующем виде:
(2.6)
$\varphi = \frac{{{{a}_{1}}}}{{{{c}^{{1{\text{/}}3}}}}} + \frac{{{{a}_{2}}}}{{{{c}^{{2{\text{/}}3}}}}} + \frac{{{{a}_{3}}}}{c},$Подставим решение (2.6) в уравнение (2.5) и отбросим члены разложения уравнения порядка меньше, чем 1/с. На неизвестные коэффициенты разложения ${{a}_{1}},{{a}_{2}},{{a}_{3}}$ получим три уравнения:
(2.7)
$\begin{gathered} a_{1}^{3} = \frac{1}{2}mg(a + d){{\left( {\frac{{{{l}_{1}}}}{a}} \right)}^{2}} \\ {{a}_{2}} = mg\frac{{l + b}}{{6{{a}_{1}}}}{{\left( {\frac{{{{l}_{1}}}}{a}} \right)}^{2}} \\ {{a}_{3}} = \frac{1}{{{{a}_{1}}}}\left[ {mg\frac{{2(l + b){{a}_{2}} - (a + d)a_{1}^{2}}}{{12{{a}_{1}}}}{{{\left( {\frac{{{{l}_{1}}}}{a}} \right)}}^{2}} - a_{2}^{2}} \right] \\ \end{gathered} $Отметим, что разложение величины момента ${\mathbf{T}}$ в ряд Тейлора приводит к следующему соотношению:
Подставим в (2.8) решение (2.6)–(2.7):
(2.9)
$T = \frac{1}{2}{{\left( {\frac{{2{{l}_{1}}}}{a}} \right)}^{{1{\text{/}}3}}}{{\left[ {{{{\left( {mg} \right)}}^{2}}\frac{{{{{(a + d)}}^{2}}}}{c}} \right]}^{{1{\text{/}}3}}} + \frac{{mg}}{{3a}}l{{l}_{1}} + o\left( {{{c}^{{ - 1{\text{/}}3}}}} \right)$Очевидно, при устремлении с к бесконечности величина момента Т также стремится к бесконечности. Таким образом, с ростом жесткости скользящего стержня нагрузка на его изгиб также растет. На практике это означает, что при условии жесткости остальных связей достаточно жесткая скользящая опора просто переломится при установке!
3. Гибкость фиксированной опоры. Смоделируем теперь гибкость левой фиксированной опоры A1А. Пусть правая телескопическая опора представляет собой жесткий невесомый стержень В1В2, скользящий по направляющим. Стержень A1А разделим на два одинаковых (для простоты) стержня АА2 и А1А2, соединенных цилиндрическим шарниром А2 и спиральной пружиной жесткостью с, препятствующей повороту этого шарнира (рис. 3). Пружина находится в равновесии, когда стержни АА2 и А1А2 сонаправлены.
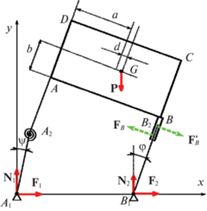
У системы, по-прежнему, одна степень свободы. Положение системы зададим углом $\varphi $ между стержнем B1B2 и вертикалью. Для удобства введем дополнительную переменную: угол $\psi $ между вертикалью и прямой А1А2. В этом случае, величина момента ${\mathbf{T}}$ вновь пропорциональна разности углов $\varphi $ и $\psi $: $T = c(\psi - \varphi )$, и потенциальная энергия системы задается формулой (2.3).
Найдем зависимость $\psi = \psi (\varphi )$. Получим разными способами горизонтальную и вертикальную координаты точки В:
(3.1)
$\begin{gathered} {{x}_{B}} = \frac{l}{2}(\sin \varphi + \sin \psi ) + 2a\cos \varphi = 2a + \left| {{{B}_{1}}B} \right|\sin \varphi \\ {{y}_{B}} = \frac{l}{2}(\cos \varphi + \cos \psi ) - 2a\sin \varphi = \left| {{{B}_{1}}B} \right|\cos \varphi \\ \end{gathered} $Из (3.1) получим:
(3.2)
$\psi = \psi (\varphi ) = \varphi + \arcsin \left[ {4\frac{a}{l}(\cos \varphi - 1)} \right] = \varphi + o\left( {{{\varphi }^{2}}} \right)$Потенциальная энергия системы $\Pi $ выглядит следующим образом:
(3.3)
$\begin{gathered} \Pi = mgl\cos \left( {\varphi + \frac{1}{2}\arcsin \left[ {4\frac{a}{l}(\cos \varphi - 1)} \right] + \left( {\frac{l}{2} + b} \right)\cos \varphi - (a + d)\sin \varphi } \right) + \\ + \;\frac{a}{2}{{\arcsin }^{2}}\left[ {4\frac{a}{l}(\cos \varphi - 1)} \right] \\ \end{gathered} $Левая часть уравнения для определения положения равновесия системы, получаемая как частная производная от (3.3) по углу $\varphi $, достаточно громоздкая, и это уравнение здесь не приводится. Однако, разложив это уравнение в ряд Тейлора по углу $\varphi $ и отбросив в нем члены выше третьего порядка малости, получим следующее уравнение:
(3.4)
$\begin{gathered} - mg(a + d) - mg(l + b)\varphi + \frac{1}{2}mg(7a + d){{\varphi }^{2}} + \\ + \;\frac{{48c{{a}^{2}} - 24{{a}^{2}}lmg + (l + b){{l}^{2}}mg}}{{6{{l}^{2}}}}{{\varphi }^{3}} = 0 \\ \end{gathered} $Отметим, что в (3.4), как и в (2.5), коэффициент жесткости пружины с появляется лишь при члене третьего порядка малости по углу $\varphi $. Найдем решение уравнения (3.4) в виде ряда (2.6).
Подставим получившийся ряд в уравнение (3.4) и отбросим члены разложения уравнения порядка меньше, чем 1/с. Коэффициенты разложения определятся следующим образом:
(3.5)
$\begin{gathered} a_{1}^{3} = \frac{{mg}}{8}\left( {a + d} \right){{\left( {\frac{l}{a}} \right)}^{2}} \\ {{a}_{2}} = \frac{{mg}}{{24}}\frac{{l + b}}{{{{a}_{1}}}}{{\left( {\frac{l}{a}} \right)}^{2}} \\ {{a}_{3}} = \frac{1}{{{{a}_{1}}}}\left\{ {\frac{{mg}}{{48{{a}_{1}}}}{{{\left( {\frac{l}{a}} \right)}}^{2}}\left[ {2l{{a}_{2}} - \left( {7a + d} \right)a_{1}^{2} + 2b{{a}_{2}}} \right] - a_{2}^{2}} \right\} \\ \end{gathered} $Разложение величины момента ${\mathbf{T}}$ в ряд Тейлора по углу $\varphi $ приводит к следующему соотношению:
Подставим в (3.6) решение (2.6) с коэффициентами (3.5):
(3.7)
$T = - \frac{1}{2}{{\left( {\frac{l}{a}} \right)}^{{1{\text{/}}3}}}{{\left[ {mg\left( {a + d} \right)} \right]}^{{2{\text{/}}3}}}{{c}^{{1{\text{/}}3}}} - mg\frac{{l + b}}{{6a}}l + o\left( {{{c}^{{ - 1{\text{/}}3}}}} \right)$Вновь, как и в предыдущем случае (для (2.9)), формула (3.7) содержит член, зависящий от ${{c}^{{1{\text{/}}3}}}$. При устремлении коэффициента с к бесконечности модуль величины момента Т также стремится к бесконечности. Таким образом, при абсолютной жесткости скользящей опоры, в фиксированной опоре большой жесткости возникают нагрузки, намного превышающие вес тела, которые также как и в предыдущем рассмотренном случае, скорее всего, приведут к поломке конструкции.
4. Упругое соединение скользящей опоры. Обычно на практике для лучшего крепления скользящей опоры ее соединяют с телом дополнительной пружиной. Добавим пружину жесткости k в соединение стержня B3B2 с концом направляющей (рис. 4). Для определенности выберем, что пружина находится в равновесии при выполнении следующего условия: $\left| {{{B}_{3}}B} \right| = l - {{l}_{1}}$.
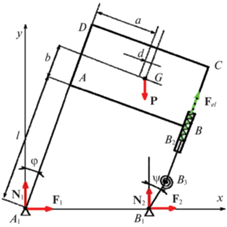
Величина упругой силы ${{{\mathbf{F}}}_{{el}}}$, действующей между стержнем и телом, зависит от удлинения пружины: ${{F}_{{el}}} = k(l - {{l}_{1}} - B{{B}_{3}})$, где длина отрезка BB3 может быть получена из формул (2.1):
(4.1)
$B{{B}_{3}} = l - 2a\frac{{1 - \cos \varphi }}{{\sin \varphi }} - \frac{{2a}}{{{{l}_{1}}}}\cos \varphi \frac{{1 - \cos \varphi }}{{\sin \varphi }} - {{l}_{1}}\sqrt {1 - {{{\left[ {\frac{{2a}}{{{{l}_{1}}}}\left( {1 - \cos \varphi } \right)} \right]}}^{2}}} $Потенциальная энергия системы $\Pi $ по сравнению с пунктом 2 увеличилась на одно слагаемое и может быть записана следующим образом: $\Pi = {{\Pi }_{{mg}}}$ + ${{\Pi }_{T}} + {{\Pi }_{{{{F}_{{el}}}}}}$, ${{\Pi }_{{{{F}_{{el}}}}}}$ = = $k{{(l - {{l}_{1}} - \left| {{{B}_{3}}B} \right|)}^{2}}$.
Уравнение для определения положения равновесия системы, как и в предыдущем случае, достаточно громоздко. Разложим это уравнение в ряд Тейлора по углу $\varphi $ и отбросив в нем члены выше третьего порядка малости, получим следующее уравнение:
(4.2)
$\begin{gathered} - mg(a + d) + \left[ {2k{{a}^{2}} - mg(l + b) + 4\frac{{k{{a}^{2}}}}{{{{l}_{1}}}} + 2\frac{{k{{a}^{2}}}}{{{{l}_{1}}^{2}}}} \right]\varphi + \frac{{mg}}{2}(a + d){{\varphi }^{2}} + \\ + \;\frac{1}{6}\left[ {4k{{a}^{2}} + mg(l + b) - 16ka\frac{a}{{{{l}_{1}}}} + 4\left( {3c - 5k} \right){{{\left( {\frac{a}{{{{l}_{1}}}}} \right)}}^{2}}} \right]{{\varphi }^{3}} = 0 \\ \end{gathered} $В (4.2), как в (2.5) и в (3.4), коэффициент жесткости пружины с появляется лишь при члене третьего порядка малости по углу $\varphi $. Найдем решение уравнения (4.2) в виде ряда (2.6).
Подставим получившийся ряд в уравнение (4.2) и отбросим члены разложения уравнения порядка меньше, чем 1/с. Коэффициенты разложения определятся следующим образом:
(4.3)
$\begin{gathered} a_{1}^{3} = mg\frac{{{{{(a + d)}}^{2}}}}{2}\left( {\frac{{{{l}_{1}}}}{a}} \right) \\ {{a}_{2}} = \frac{1}{{3{{a}_{1}}}}\left[ {mg\frac{{(l + b)}}{2}{{{\left( {\frac{{{{l}_{1}}}}{a}} \right)}}^{2}} - k{{{({{l}_{1}} + 1)}}^{2}}} \right] \\ {{a}_{3}} = \frac{1}{{12a_{1}^{2}}}\left[ {mg{{{\left( {\frac{{{{l}_{1}}}}{a}} \right)}}^{2}}\left( {2(l + b){{a}_{2}} - (a + d)a_{1}^{2}} \right) - 4k{{a}_{2}}({{l}_{1}}^{2} + 1) - 8k{{a}_{2}}{{l}_{1}} - 12{{a}_{1}}a_{2}^{2}} \right] \\ \end{gathered} $Разложим величину момента ${\mathbf{T}}$ в ряд Тейлора по углу $\varphi $ и подставим в него решение (2.6, 4.3):
(4.4)
$T = \frac{1}{2}{{\left( {\frac{{2{{l}_{1}}c}}{a}} \right)}^{{1{\text{/}}3}}}{{\left( {mg(a + d)} \right)}^{{2{\text{/}}3}}} + \frac{1}{{3a{{l}_{1}}}}\left( {mgl{{l}_{1}}^{2} - 2k{{{\left( {{{l}_{1}} + 1} \right)}}^{2}}{{a}^{2}}} \right) + o\left( {{{c}^{{ - 1{\text{/}}3}}}} \right)$По-прежнему, как и в (2.9) и (3.7), формула (4.4) содержит член, зависящий от ${{c}^{{1{\text{/}}3}}}$. Жесткость пружины крепления k входит только в слагаемое, не зависящее от жесткости с спиральной пружины, моделирующей гибкость опорного стержня. С увеличением коэффициента с растет и величина момента Т независимо от величины параметра k. Соединяющая линейная пружина не может предотвратить поломку скользящей опоры!
5. Оценка тангенциальной реакции упругой скользящей опоры. До этого мы рассматривали достаточно произвольное положение равновесия. Пусть теперь положению равновесия системы соответствует вертикальное положение опорных стержней. Отметим, что в случае вертикального равновесия возникает уникальная ситуация для исследуемой задачи: в положении равновесия тангенциальная реакция ${{{\mathbf{F}}}_{2}}$ равна нулю. Оценим величину тангенциальной силы в случае небольших возмущений этой механической системы, а также в случае малых колебаний около положения равновесия.
Для упрощения демонстрации динамики системы заменим невесомый стержень B2B3 на однородный стержень массой m1 c центром масс G1 и длиной ${{l}_{2}}$.
Запишем горизонтальную и вертикальную координаты центра масс G1 стержня B2B3 в зависимости от угла наклона тела:
(5.1)
$\begin{gathered} {{x}_{{{{G}_{1}}}}} = l\sin \varphi + 2a\cos \varphi - B{{B}_{3}}\sin \varphi + \frac{1}{2}{{l}_{2}}\sin \varphi \\ {{y}_{{{{G}_{1}}}}} = {{l}_{1}}\cos \psi + \frac{1}{2}{{l}_{2}}\cos \varphi \\ \end{gathered} $Величина упругой силы ${{{\mathbf{F}}}_{{el}}}$, действующей между стержнем и телом, в положении вертикального равновесия определяется из равновесия моментов сил, действующих на тело, относительно точки A1: ${{F}_{{el}}}$ = $mg(a + d){\text{/}}(2a)$. Удлинение линейной пружины в положении равновесия: ${{\left. {\Delta l} \right|}_{{\varphi = 0}}}$ = $mg(a + d){\text{/}}(2ak)$. Отсюда получим зависимость упругой силы в наклонном положении системы: ${{F}_{{el}}}$ = ${{\left. {k(\Delta l} \right|}_{{\varphi = 0}}} + l$ – ${{l}_{1}} - B{{B}_{3}})$, где длина отрезка BB3 определена формулой (4.1).
5.1. Введение дополнительной нагрузки. Введем в такую постановку задачи некоторое возмущение, например, увеличим массу тела, добавив дополнительную массу $\Delta m$, считая эту величину малой по сравнению с массой тела. В этом случае конструкция немного просядет, перейдя в новое положение равновесия. В опорах появятся тангенциальные нагрузки. Проследим, как нагрузка F2 зависит от величины $\Delta m$ возмущения.
В отличие от предыдущего параграфа потенциальная энергия системы $\Pi $ состоит из энергии силы тяжести тела, двух пружин и силы тяжести стержня B2B3: $\Pi = {{\Pi }_{{(m + \Delta m)g}}}$ + + ${{\Pi }_{{{{m}_{1}}g}}} + {{\Pi }_{T}} + {{\Pi }_{{{{F}_{{el}}}}}}$, где ${{\Pi }_{{{{m}_{1}}g}}} = {{m}_{1}}{{y}_{{{{G}_{1}}}}}$.
Считая $\varphi $ малой величиной, а параметр с достаточно большим, выпишем уравнение равновесия с точностью до главных членов:
(5.2)
$\Delta mg(a + d) = - \left[ {\Delta mg(b + l) + mg(b + l) + {{m}_{1}}g\left( {{{l}_{1}} + \frac{{{{l}_{2}}}}{2}} \right) - 4k{{a}^{2}}} \right]\varphi + 2{{\left( {\frac{a}{{{{l}_{1}}}}} \right)}^{2}}c{{\varphi }^{3}} \ldots $Определим величину нормальной реакции из уравнения равновесия системы:
Получим величину тангенциальной силы F2 из уравнения равновесия стержня:
(5.3)
${{F}_{2}} = \frac{{{{N}_{2}}({{x}_{{{{G}_{1}}}}} - 2a) - T}}{{{{y}_{{{{G}_{1}}}}}}} = \frac{{g((m + \Delta m)(a + d) + 2a{{m}_{1}})}}{{2a}}\varphi - 2\frac{c}{{2{{l}_{1}} + {{l}_{2}}}}\frac{a}{{{{l}_{1}}}}{{\varphi }^{2}} + \ldots $Проведем анализ полученных результатов. Правая часть уравнения равновесия (5.2) содержит два слагаемых: одно линейно по $\varphi $, другое зависит от ${{\varphi }^{3}}$. Допустим, что решение этого уравнения имеет порядок 1/c. В этом случае в правой части уравнения (5.2) определяющим является член при $\varphi $, и такой же порядок будет у левой части уравнения (и соответственно у величины $\Delta m$). В этом случае величина F2 (5.3) тоже будет порядка 1/c.
Теперь рассмотрим случай, когда порядок решения уравнения (5.2) составляет ${{c}^{{ - 0.5}}}$. Такой же будет и порядок величины $\Delta m$. Порядок F2 определится слагаемым при ${{\varphi }^{2}}$, F2 является конечной величиной.
Наконец, предположим, что порядок решения уравнения (5.2) составляет ${{c}^{{ - 0.4}}}$. Порядок правой части уравнения (5.2), а значит и порядок $\Delta m$, определяет член при ${{\varphi }^{3}}$. В этом случае $\Delta m \sim {{c}^{{ - 0.2}}}$. А величина F2 оказывается порядка ${{c}^{{0.2}}}$.
В результате получаем следующий вывод: с ростом $\Delta m$ величина тангенциальной силы растет. Причем даже для малой дополнительной нагрузки, например для $\Delta m \sim {{c}^{{ - 0.2}}}$, величина тангенциальной силы F2 становится достаточно большой (гораздо больше веса всей конструкции).
5.2. Колебания около вертикального равновесия. Зададимся теперь целью оценить величину тангенциальной силы F2 в условиях малых колебаний системы. Вначале мысленно освободимся от связи: заменим правый опорный шарнир соответствующими силами реакции ${{{\mathbf{N}}}_{{\mathbf{2}}}}$ и ${{{\mathbf{F}}}_{{\mathbf{2}}}}$ и предоставим возможность точке B1 скользить по опорной поверхности (рис. 5). Система в общем случае обладает двумя степенями свободы. В качестве обобщенных координат возьмем угол $\varphi $ между стержнем AA1 и вертикалью и угол $\psi $ между вертикалью и прямой B1B3. Когда опорная точка B1 телескопической (правой) ноги останавливается, у системы остается одна степень свободы. Если точка B1 останавливается на расстоянии 2a от точки A1, то между углами $\varphi $ и $\psi $ сохраняется зависимость (2.2).
Определим величину $B{{B}_{3}}$ в зависимости от двух обобщенных координат. Для этого воспользуемся условием постоянства вертикальной координаты точки B1: ${{y}_{{{{B}_{1}}}}}$ = –2a sin φ + + l cos φ – $B{{B}_{3}}\cos \varphi - {{l}_{1}}\cos \psi $ = 0. Отсюда получим величину $B{{B}_{3}}$ в наклонном положении: $B{{B}_{3}} = (l\cos \varphi - 2a\sin \varphi $ – ${{l}_{1}}\cos \psi ){\text{/}}\cos \varphi $.
Когда правая нога скользит по опорной плоскости, скорость точки опоры может быть определена в следующем виде:
(5.4)
${{\dot {x}}_{{{{B}_{1}}}}} = \frac{1}{{{{{\cos }}^{2}}\varphi }}\left[ {\left( {2a\sin \varphi + {{l}_{1}}\cos \psi } \right)\dot {\varphi } - {{l}_{1}}\cos \varphi \cos \left( {\varphi - \psi } \right)\dot {\psi }} \right]$Запишем кинетическую энергию системы:
(5.5)
$K = \frac{{J{{{\dot {\varphi }}}^{2}}}}{2} + \frac{1}{2}{{m}_{1}}\left( {\dot {x}_{{{{G}_{1}}}}^{2} + \dot {y}_{{{{G}_{1}}}}^{2} + \frac{{l_{2}^{2}}}{{12}}{{{\dot {\varphi }}}^{2}}} \right),$Кроме потенциальных сил необходимо в качестве активной силы учитывать тангенциальную реакцию ${{{\mathbf{F}}}_{2}}$. Элементарная работа этой реакции:
Вспомним теперь, что точка B1 неподвижна по условию задачи.
Из (5.4) имеем следующее соотношение:
(5.6)
$\dot {\psi } = \frac{{2a\sin \varphi + {{l}_{1}}\cos \psi }}{{{{l}_{1}}\cos \varphi \cos (\varphi - \psi )}}\dot {\varphi }$Продифференцировав (5.6) по времени и подставив в полученное соотношение (5.6) получим зависимость между угловыми ускорениями:
(5.7)
$\begin{gathered} \ddot {\psi } = \ddot {\varphi }(2a\sin \varphi + {{l}_{1}}\cos \psi ){\text{/}}({{l}_{1}}\cos \varphi \cos (\varphi - \psi )) + \\ + \;\dot {\varphi }(2a\dot {\varphi }\cos \varphi - {{l}_{1}}\dot {\psi }\sin \psi ){\text{/}}({{l}_{1}}\cos \varphi \cos (\varphi - \psi )) + \\ + \;{{{\dot {\varphi }}}^{2}}(2a\sin \varphi + {{l}_{1}}\cos \psi )\sin \varphi {\text{/}}\left( {{{l}_{1}}{{{\cos }}^{2}}\varphi \cos (\varphi - \psi )} \right) + \\ + \;\dot {\varphi }(2a\sin \varphi + {{l}_{1}}\cos \psi )\dot {\varphi } - \dot {\psi }\sin (\varphi - \psi ){\text{/}}\left( {{{l}_{1}}\cos \varphi \cos {{{(\varphi - \psi )}}^{2}}} \right) \\ \end{gathered} $Наконец, подставив соотношения (2.2), (5.6) и (5.7) в уравнения Лагранжа получим систему двух уравнений на две неизвестные: угловое ускорение $\ddot {\varphi }$ и величину опорной реакции F2.
Решив эту систему, получим одно дифференциальное уравнение второго порядка, описывающее движение консервативной системы и зависимость реакции F2 от фазовых переменных $\varphi ,\dot {\varphi }$ в процессе этого движения. В случае малых отклонений от положения равновесия консервативная система совершает относительно него малые колебания.
Запишем главные члены разложения полученной реакции F2 по малым величинам $\varphi ,\dot {\varphi }$:
(5.8)
${{F}_{2}} = \frac{1}{{2a}}\left[ {\left( {\left( {m + 2{{m}_{1}}} \right)a + md} \right)g} \right]\varphi - \frac{{ca}}{{l_{1}^{2}}}{{\varphi }^{2}} + \ldots $Формула (5.8) дает оценку величине тангенциальной силы при малых колебаниях системы. Напомним, что величина с достаточна большая, и проведем анализ этой формулы. Если амплитуда малых колебаний будет порядка $1{\text{/}}c$, то тангенциальная составляющая реакции будет того же порядка малости. Рассмотрим ситуацию, когда амплитуда колебаний достигнет величины ${{c}^{{ - 0.5}}}$. В этом случае для оценки тангенциальной реакции необходимо учитывать второе слагаемое формулы (5.8). Тангенциальная реакция становится конечной величиной. Наконец, если амплитуда еще увеличится, например, достигнет величины ${{c}^{{ - 0.4}}}$, оставаясь при этом малой величиной. Порядок тангенциальной реакции будет ${{c}^{{0.2}}}$, то есть F2 может стать критически большой в практическом смысле.
Даже относительно малые амплитуды колебаний конструкций, содержащих скользящее сочленение, могут привести к разрушению опоры!
Заключение. Рассмотрены различные варианты имитации гибкости опорных стержней, входящих в конструкцию, содержащую скользящее сочленение. Во всех рассмотренных случаях усилие в стержнях в положениях равновесия близких к вертикали растет с увеличением жесткости опорных стержней. В частности, это усилие зависит от геометрических параметров конструкции, в том числе растет с увеличением параметра d (с увеличением асимметрии распределения массы конструкции).
Во всех рассмотренных случаях усилия, которые возникают в опорах, намного превышают вес тела.
Для вертикального равновесия конструкции с упругой скользящей опорой показано, что тангенциальная опорная реакция быстро и критически растет с возникновением колебаний конструкции и в случае появления дополнительных массовых нагрузок.
Таким образом, если конструкция с подвижным сочленением может выдержать расчетные нагрузки в обычных условиях, то возникновение дополнительных (даже малых) нагрузок может привести к поломке конструкции!
Например, при покрытии крыши здания мокрым снегом вес крыши может увеличиться в два раза. При этом нагрузка на опоры возрастает кратно, и это может привести к разрушению здания. Поэтому нельзя производить расчеты прочности конструкции, содержащей скользящее соединение, используя традиционные подходы (например, [15]) к оценкам опорных реакций и изгибающих моментов, основанные на расчете опорного давления.
Работа выполнена при поддержке Российского научного фонда № 22-21-00303.
Список литературы
Liu Y.Q., Liang F., Au Francis T.K. Experimental study of durable low-friction concrete contacts for precast segmental columns with resettable sliding joints // Construction and Building Materials. 2022. V. 318. 126192. https://doi.org/10.1016/j.conbuildmat.2021.126192
Jiang Yu.-F., Guo Z.-X., Basha S.H., Chai Z.-L. Sliding bed joint for seismic response control of ashlar stone masonry structures // Engng. Struct. 2021. V. 244. P. 112734. https://doi.org/10.1016/j.engstruct.2021.112734
Di Trapani F., Bolis V., Basone F., Cavaleri L., Preti M. Traditional vs. sliding-joint masonry infilled frames: Seismic reliability and EAL // Proc. Struct. Integrity. 2020. V. 26. P. 383–392. https://doi.org/10.1016/j.prostr.2020.06.049
Morandi P., Milanesi R.R., Magenes G. Innovative solution for seismic-resistant masonry infills with sliding joints: in-plane experimental performance // Engng. Struct. 2018. V. 176. P. 719–733. https://doi.org/10.1016/j.engstruct.2018.09.018
Min Q., Li N., Zhang Y., Lu Q., Liu X. A novel wind resistance sliding support with large sliding displacement and high tensile strength for metal roof system // Engng. Struct. 2021. V. 243. P. 112670. https://doi.org/10.1016/j.engstruct.2021.112670
Atashfaraz B., Taiyari F., Hayati Raad H., Formisano A. Efficiency investigation of hybrid sliding rocking columns as elevated reservoirs supporting systems // Soil Dyn.&Earthquake Engng. 2020. V. 136. P. 106222. https://doi.org/10.1016/j.soildyn.2020.106222
Zhao X., Xu Y.L. Finite element-based force identification of sliding support systems: Part I – Theory // Finite Elements in Analysis and Design. 2006. V. 42 (4). P. 229–248. https://doi.org/10.1016/j.finel.2005.06.004
Xu Y.L., Zhao X. Finite element-based force identification of sliding support systems: Part II – Numerical investigation // Finite Elements in Analysis and Design. 2006. V. 42 (4). P. 249–282. https://doi.org/10.1016/j.finel.2005.06.006
Zhao J., Chen R., Wang Z., Pan Y. Sliding corner gusset connections for improved buckling-restrained braced steel frame seismic performance: Subassemblage tests // Engng. Struct. 2018. V. 172. P. 644–662. https://doi.org/10.1016/j.engstruct.2018.06.031
Zhao J., Li Y., Wang C., Chen R., Yan L., Gong C. Sliding corner gusset connections in concentrically braced frames using BRBs: Numerical analysis and practical design. // Engng. Struct. 2021. V. 246. P. 113055. DOI: j.engstruct.2021.113055
Досаев М.З., Самсонов В.А. Особенности равновесия тела на шарнирных опорах и скользящей заделке // Изв. РАН. МТТ. 2023. № 4. С. 3–12.
Klimina L.A. Method for finding periodic trajectories of centrally symmetric dynamical systems on the plane // Diff. Equat. 2019. V. 55. P. 159–168. https://doi.org/10.1134/S0012266119020022
Selyutskiy Y.D. On dynamics of an aeroelastic system with two degrees of freedom // Appl. Math. Model. 2019. V. 67. P. 449–455. https://doi.org/10.1016/j.apm.2018.11.010
Досаев М.З., Самсонов В.А. Особенности динамики систем с упругими элементами и сухим трением // ПММ. 2021. Т. 85. № 4. С. 426–435.
Труш Л.И., Ломунов А.К. Расчет элементов каменных конструкций многоэтажного производственного здания. Н. Новгород: ННГАСУ, 2017. 59 с.
Дополнительные материалы отсутствуют.
Инструменты
Прикладная математика и механика


 Пн.-пт.: 10.00-19.00