

Прикладная математика и механика, 2023, T. 87, № 4, стр. 642-648
Об одном методе анализа устойчивости точек покоя в критических случаях
1 Институт проблем механики РАН им. А.Ю. Ишлинского
Москва, Россия
* E-mail: bayd@ipmnet.ru
Поступила в редакцию 12.04.2023
После доработки 15.06.2023
Принята к публикации 20.06.2023
- EDN: DZLVPR
- DOI: 10.31857/S0032823523040094
Аннотация
Для двумерной колебательной системы с мнимыми характеристическими корнями линеаризованных уравнений предложен способ, позволяющий упростить вычисления и не нуждающийся в требованиях аналитичности правых частей уравнений. Способ основан на разложении вектор-функции правых частей уравнений на соленоидальную и потенциальную составляющие. Получены интегральные оценки устойчивости положения равновесия.
1. Постановка задачи. Пусть имеется система дифференциальных уравнений
(1.1)
$\frac{{dx}}{{dt}} = y + {{f}_{1}}\left( {x,y} \right),\quad \frac{{dy}}{{dt}} = - x + {{f}_{2}}\left( {x,y} \right)$Пусть функции ${{f}_{1}}$ и ${{f}_{2}}$ имеют непрерывные частные производные по $x$, $y$ и, кроме того, удовлетворяли соотношению
При этом, система (1.1) имеет тривиальное решение, называемое точкой покоя $\left( {0,0} \right)$.
В прикладных задачах часто требуется выяснить, будет ли фазовая траектория при увеличении времени покидать окрестность точки покоя или нет, иными словами, устойчива или неустойчива точка покоя. В нашем случае линеаризованная система, получаемая отбрасыванием возмущающих членов ${{f}_{1}}$ и ${{f}_{2}}$, имеет пару чисто мнимых характеристических корней, и поэтому с помощью линейного приближения нельзя ответить на вопрос об устойчивости точки покоя.
В предположении аналитичности функций ${{f}_{1}}$ и ${{f}_{2}}$ рядом исследователей, начиная с Пуанкаре [1] и Ляпунова [2], был дан способ исследования устойчивости с помощью интегрирования системы (1.1) в виде рядов по степеням малой амплитуды начального отклонения от точки покоя. Этот способ значительно усложняется, если приходится вычислять большое число коэффициентов ряда, чтобы выяснить, устойчива точка покоя или нет.
Ниже излагается способ, позволяющий упростить вычисления и освободиться от требования аналитичности функций ${{f}_{1}}$ и ${{f}_{2}}$.
Поскольку каждый вектор может быть представлен в виде двух составляющих соленоидальной и потенциальной, то запишем вектор $\vec {a} = \left\{ {{{f}_{1}},{{f}_{2}}} \right\}$ в виде
(1.2)
${{f}_{1}} = \frac{{\partial \Psi }}{{\partial y}} + \frac{{\partial \Phi }}{{\partial x}},\quad {{f}_{2}} = - \frac{{\partial \Psi }}{{\partial x}} + \frac{{\partial \Phi }}{{\partial y}},$(1.3)
$\Delta \Psi = \frac{{{{\partial }^{2}}\Psi }}{{\partial {{x}^{2}}}} + \frac{{{{\partial }^{2}}\Psi }}{{\partial {{y}^{2}}}} = \frac{{\partial {{f}_{1}}}}{{\partial y}} - \frac{{\partial {{f}_{2}}}}{{\partial x}}$Соотношением (1.3) функция $\Psi $ определяется неоднозначно (с точностью до произвольного решения уравнения $\Delta \Psi = 0$). Подчиним решения уравнения (1.3) условию
После того как будет выбрано некоторое частное решение уравнения (1.3), однозначно определяется потенциальная составляющая.
Выберем некоторое частное решение уравнения (1.3) $\Psi $, тогда система (1.1) может быть записана в виде
(1.4)
$\begin{gathered} \frac{{dx}}{{dt}} = y + \frac{{\partial \Psi }}{{\partial y}} + \frac{{\partial \Phi }}{{\partial x}} \\ \frac{{dy}}{{dt}} = - x - \frac{{\partial \Psi }}{{\partial x}} + \frac{{\partial \Phi }}{{\partial y}} \\ \end{gathered} $В качестве невозмущенной системы будем рассматривать следующую
(1.5)
$\begin{gathered} \frac{{dx}}{{dt}} = y + \frac{{\partial \Psi }}{{\partial y}} \\ \frac{{dy}}{{dt}} = - x - \frac{{\partial \Psi }}{{\partial x}} \\ \end{gathered} $Система (1.5) имеет первый интеграл вида
На фазовой плоскости $\left( {x,y} \right)$ функция $H = \frac{1}{2}\left( {{{x}^{2}} + {{y}^{2}}} \right) + \Psi $ определяет вблизи начала координат семейство замкнутых кривых, окружающих начало координат. Будем считать $\left( {x,y} \right)$ решением возмущенной системы (1.4) и проследим за изменением величины $H$. Имеем
(1.7)
$\frac{{dH}}{{dt}} = \frac{{\partial H}}{{\partial x}}\dot {x} + \frac{{\partial H}}{{\partial y}}\dot {y} = \frac{{\partial H}}{{\partial x}}\frac{{\delta \Phi }}{{\delta x}} + \frac{{\partial H}}{{\partial y}}\frac{{\delta \Phi }}{{\delta y}}$В начальный момент времени $t = 0$ величина $H = {{H}_{0}}$, то есть на фазовой плоскости точка $\left( {{{x}_{0}},{{y}_{0}}} \right)$ лежит на невозмущенной траектории ${{H}_{0}} = \frac{1}{2}\left( {{{x}^{2}} + {{y}^{2}}} \right) + \Psi $. Найдем приращение величины $\Delta H$ за время $T\left( {{{H}_{0}}} \right)$, равное периоду движения фазовой точки по невозмущенной траектории, имеем
(1.8)
$\begin{gathered} \Delta H = \int\limits_0^{T\left( {{{H}_{0}}} \right)} {\left( {\frac{{\partial H}}{{\partial x}}\frac{{\delta \Phi }}{{\delta x}} + \frac{{\partial H}}{{\partial y}}\frac{{\delta \Phi }}{{\delta y}}} \right)} dt = \\ = \int\limits_0^{T\left( {{{H}_{0}}} \right)} {\left[ {\left( {\dot {x} - \frac{{\partial \Phi }}{{\partial x}}} \right)\frac{{\partial \Phi }}{{\partial y}} + \left( {\frac{{\partial \Phi }}{{\partial y}} - \dot {y}} \right)\frac{{\partial \Phi }}{{\partial x}}} \right]} dt = \int\limits_\Gamma {\frac{{\partial \Phi }}{{\partial y}}dx} - \frac{{\partial \Phi }}{{\partial x}}dy, \\ \end{gathered} $Наряду с $\Delta H$ рассмотрим изменение $\Delta _{1}^{*}H$ вдоль невозмущенной траектории за то же самое время, то есть имеем
(1.9)
$\Delta _{1}^{*}H = \int\limits_0^{T\left( {{{H}_{0}}} \right)} {\left( {\frac{{\partial H}}{{\partial x}}\frac{{\delta \Phi }}{{\delta x}} + \frac{{\partial H}}{{\partial y}}\frac{{\delta \Phi }}{{\delta y}}} \right)} dt = \oint\limits_{\Gamma _{1}^{*}} {\frac{{\partial \Phi }}{{\partial y}}dx - } \frac{{\partial \Phi }}{{\partial x}}dy$Кроме того, возьмем еще одно приращение вдоль невозмущенной траектории, которое определим следующим образом
(1.10)
$\Delta _{2}^{*}H = \int\limits_0^{T\left( {{{H}_{0}} + \Delta H} \right)} {\left( {\frac{{\partial H}}{{\partial x}}\frac{{\delta \Phi }}{{\delta x}} + \frac{{\partial H}}{{\partial y}}\frac{{\delta \Phi }}{{\delta y}}} \right)} dt = \oint\limits_{\Gamma _{2}^{*}} {\frac{{\partial \Phi }}{{\partial y}}dx - } \frac{{\partial \Phi }}{{\partial x}}dy$При этом $\Gamma _{1}^{*}$ и $\Gamma _{2}^{*}$ – фазовые траектории невозмущенной системы, соответствующие постоянным ${{H}_{0}}$ и ${{H}_{0}} + \Delta H$. Рассмотрим разности $\Delta H - \Delta _{1}^{*}H$ и $\Delta _{2}^{*}H - \Delta H$
Далее имеем (рис. 1)
(1.11)
$\iint\limits_{{{\Sigma }_{1}}} {\; - \;}\iint\limits_{{{\Sigma }_{2}}} {\; = \;}\iint\limits_{1,2,4,6,1} {\; - \;}\iint\limits_{4,5,6,4} {\; - \;}\iint\limits_{1,2,3,6,1} $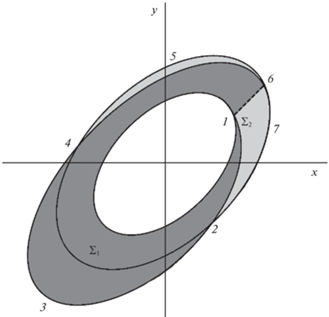
Все подынтегральные функции интегралов, стоящих в правой части равенства (1.11), вычисляются в кольце ${{H}_{0}},{{H}_{0}} + \Delta H$. Если обозначить через ${{M}_{3}}$ наибольшее значение величины
Можно показать, что $S \leqslant {{C}_{1}}\left( {{{H}_{0}}} \right)\left| {\Delta H} \right|$, причем ${{C}_{1}}\left( {{{H}_{0}}} \right) \to 0$ при ${{H}_{0}} \to 0$.
Таким образом, величина $\Delta H$ удовлетворяет неравенству
(1.12)
$\Delta H \geqslant \frac{1}{2}\left\{ {\left( {\Delta _{1}^{*}H + \Delta _{2}^{*}H} \right) - 3{{M}_{3}}{{C}_{1}}\left| H \right|} \right\}$Неравенство (1.12) эквивалентно следующим двум неравенствам:
Можно всегда выбрать такой круг радиуса ${{r}_{1}}$, что для всех точек этого круга выполняется условие $1 > \frac{3}{2}{{M}_{3}}{{C}_{1}}$. Далее предположим, что в круге ${{r}_{2}}$, для всех невозмущенных траекторий выполняется условие $\Delta {\kern 1pt} * > 0$ (при $H \ne 0$). Выберем ${{r}_{0}} = \min \left\{ {{{r}_{1}},{{r}_{2}}} \right\}$, тогда в круге радиуса ${{r}_{0}}$ $\Delta H > 0$, причем получаем оценку снизу для $\Delta H$
Пусть в начальный момент времени $t = 0$ точка на фазовой плоскости лежит в круге радиуса ${{r}_{3}} \ll {{r}_{0}}$. Поскольку $\Delta H$ положительна, то через конечное число периодов точка покидает круг радиуса ${{r}_{3}}$ и вернуться туда не может, то есть начало координат неустойчиво.
Замечание. Если траектория возмущенной системы $\left\langle {n - 1} \right\rangle $ раз пересекает невозмущенную траекторию ${{H}_{0}} + \Delta H$ для $\Delta H$ получается оценка снизу
Итак, доказана следующая теорема:
Теорема 1. Если в некоторой окрестности начала координат приращение функции $H$ за период невозмущенного решения больше нуля, то начало координат неустойчиво.
Аналогично предыдущему может быть доказана теорема об асимптотической устойчивости точки покоя, если потребовать, чтобы приращение функции $H$ за период невозмущенного решения было меньше нуля.
Возникает следующий вопрос: можно ли выбором решения однородного уравнения $\Delta \psi = 0$ (причем порядок по $r$ должен быть не меньше, чем функции $\Psi $) изменить знак величин $\Delta _{1}^{*}H$, $\Delta _{2}^{*}H$, а, следовательно, $\Delta H$.
Теорема 2. Если точка $\left( {0,0} \right)$ неустойчива, то для любого выбора функции
приращение функции $\Delta \tilde {H}$ за период невозмущенного решения, соответствующего функции $\tilde {H}$, сохраняет знак.Итак, пусть точка $\left( {0,0} \right)$ неустойчива; предположим, что выбором решения уравнения $\Delta \tilde {\psi } = 0$ можно сделать приращение $\Delta _{1}^{*}\tilde {H}$ за период невозмущенного решения, соответствующего функции $\tilde {H}$, отрицательным, тогда точка (0, 0) будет асимптотически устойчива в соответствии с теоремой об асимптотической устойчивости. Поскольку мы пришли к противоречию с условием о неустойчивости точки, то знак приращения $\Delta _{1}^{*}\tilde {H}$ измениться не может.
Практически вычисления могут быть проведены следующим образом: пусть выбрана функция
Приращение $\Delta {\kern 1pt} *{\kern 1pt} H$ вдоль невозмущенной траектории вычисляется так
(1.13)
$\Delta {\kern 1pt} *{\kern 1pt} H = \oint\limits_{\Gamma *} {\frac{{\partial \Phi }}{{\partial y}}dx - \frac{{\partial \Phi }}{{\partial x}}dy} = \oint\limits_{\Gamma *} {{{f}_{2}}dx - {{f}_{1}}dy} = - \iint\limits_{{{\Sigma }_{{\Gamma *}}}} {\left( {\frac{{\partial {{f}_{1}}}}{{\partial x}} + \frac{{\partial {{f}_{2}}}}{{\partial y}}} \right)dxdy}$Для облегчения вычислений целесообразно ввести полярные координаты
Уравнение невозмущенной траектории записывается так
или с точностью до высших степеней $H$Равенство (1.13) в полярных координатах ($x = r\cos \varphi $, $y = - r\sin \varphi $) принимает вид
(1.14)
$\begin{gathered} \Delta {\kern 1pt} *{\kern 1pt} H = \int\limits_0^{2\pi } {d\varphi } \int\limits_0^\alpha {\left( {\frac{{\partial {{f}_{1}}}}{{\partial x}} + \frac{{\partial {{f}_{2}}}}{{\partial y}}} \right)rdr} \\ \alpha = \sqrt {2H} \left\{ {1 - \frac{1}{{\sqrt {2H} }}\Psi \left( {\sqrt {2H} \cos \varphi , - \sqrt {2H} \sin \varphi } \right) + ...} \right\} \\ \end{gathered} $2. Примеры
2.1. Рассмотрим устойчивость положения равновесия системы
Траектории невозмущенной системы определяются соотношением
Вычисления по формуле (1.14) приводят к результату
(2.1)
$\Delta {\kern 1pt} *{\kern 1pt} H = \pi \left( {\gamma \beta + 3\alpha } \right){{H}^{2}} + O\left( {{{H}^{2}}} \right)$Следовательно, начало координат устойчиво, если $\gamma \beta + 3\alpha < 0$ и неустойчиво, если $\gamma \beta + 3\alpha > 0$.
Все рассуждения непосредственно переносятся на системы вида
Как и в предыдущем случае, вводим соленоидальную и потенциальную составляющие вектора $\vec {a} = \left( {{{f}_{1}},{{f}_{2}}} \right)$. Тогда функции $\Psi $ и $\Phi $ справедливы уравнения
Вычисляем приращение вдоль невозмущенной траектории: если оно оказывается больше нуля, то точка $\left( {0,0} \right)$ неустойчива; если меньше нуля – то точка $\left( {0,0} \right)$ устойчива асимптотически.
2.2. Пусть система уравнений имеет вид
Вычисляем приращение вдоль невозмущенной траектории;
В данном примере неустойчивость точки $\left( {0,0} \right)$ легко обнаруживается с помощью второго метода Ляпунова, поскольку
если $x,y \ne 0$2.3. Нетривиальный пример (теорема Четаева неприменима)
Второй метод Ляпунова здесь неприменим, поскольку функция $H = \frac{1}{2}\left( {{{x}^{4}} + {{y}^{2}}} \right)$ не удовлетворяет условиям этого метода [3]. Применяя вышеизложенный способ, имеем
Таким образом, точка $\left( {0,0} \right)$ оказывается неустойчивой.
Для решения вопроса об устойчивости точки $\left( {0,0} \right)$ в этом случае можно воспользоваться интегрированием системы в виде рядов методом, изложенным в работе Ляпунова [4].
Список литературы
Пуанкаре А. О кривых, определяемых дифференциальными уравнениями, М.; Л.: ГИТТЛ, 1947.
Ляпунов А.М. Общая задача об устойчивости движения. М.; Л.: ГИТТЛ, 1950.
Малкин И.Г. Теория устойчивости движения. М.; Л.: ГИТТЛ, 1952.
Ляпунов А.М. Исследование одного из особенных случаев задачи об устойчивости движения. Л.: Изд-во Ленинградского университета, 1963.
Дополнительные материалы отсутствуют.
Инструменты
Прикладная математика и механика


 Пн.-пт.: 10.00-19.00