

Прикладная математика и механика, 2023, T. 87, № 4, стр. 571-588
Регулярная прецессия гиростата в трех силовых полях
1 ИПТМУ РАН
Саратов, Россия
* E-mail: olshanskiy_vlad@mail.ru
Поступила в редакцию 12.01.2023
После доработки 26.04.2023
Принята к публикации 20.05.2023
- EDN: MEVCBL
- DOI: 10.31857/S0032823523040100
Аннотация
В статье приведено решение задачи о возможных условиях регулярной прецессии при движении гиростата вокруг неподвижной точки под действием двух однородных и одного неоднородного поля. Для известного случая с равными скоростями прецессии и собственного вращения указаны новые решения с осью прецессии, отклоненной от оси симметрии неоднородного поля. Найдены новые случаи регулярной прецессии, когда отношение скоростей прецессии и собственного вращения равно двум либо одной второй. Рассмотрено применение результатов для прецессии в ортогональных полях и для прецессии твердого тела.
1. Введение. Задача о вращении гиростата под действием сил различной природы имеет свою историю и остается объектом исследований в настоящее время. После нахождения [1] новых решений для твердого тела в однородных гравитационном и магнитном полях, в ряде работ рассмотрено вращение гиростата под действием потенциальных и гироскопических сил, движение тела в идеальной жидкости [2–5]. Наиболее исследованным является случай, когда силовые поля имеют общую ось симметрии [6]. Обзор решений для важного частного случая таких движений – регулярных и нерегулярных прецессий гиростата под действием потенциальных и гироскопических сил, при движении в жидкости, при движении в магнитном поле, приведен в [7]. Изучается движение гиростата с переменным гиростатическим моментом, построено решение, описывающее регулярные прецессии относительно оси симметрии силовых полей [8].
Случай, когда направления полей задаются двумя или тремя векторами в инерциальном пространстве, изучен в меньшей степени. Первые примеры регулярной прецессии вокруг невертикальной оси несимметричного твердого тела и гиростата в суперпозиции двух и трех однородных полей были построены Яхья [9, 10]. В указанных прецессиях ось собственного вращения ортогональна оси прецессии и скорость прецессии равна скорости собственного вращения; эти решения можно считать аналогами известной прецессии Гриоли [11] твердого тела в однородном поле тяжести. В наших работах задачи о регулярной прецессии твердого тела и гиростата в двух [12] и трех неприводимых [13] однородных полях решены в общей постановке, описаны все возможные случаи. Получено обобщение условий Яхья, когда скорости прецессии и собственного вращения равны друг другу. Найден новый случай, когда скорость прецессии вдвое больше скорости собственного вращения и ось прецессии не ортогональна оси собственного вращения.
В работе [14] рассмотрена более общая задача – регулярная прецессия гиростата в трех (гравитационном, электрическом и магнитном) полях, одно из которых – неоднородное и изучен частный случай, когда скорости собственного вращения и прецессии равны, поля ортогональны и ось прецессии совпадает с осью симметрии неоднородного поля. Получены, с использованием методов компьютерной алгебры, условия регулярной прецессии, связывающие параметры системы.
В настоящей работе для названной [14] суперпозиции трех полей проведено полное исследование возможных случаев регулярной прецессии гиростата. Показано, что если ось прецессии совпадает с осью симметрии неоднородного поля, то возможны два случая – когда скорость прецессии равна или вдвое больше скорости собственного вращения, а если ось прецессии отклонена от оси симметрии поля, то регулярная прецессия может происходить при скорости прецессии равной или вдвое меньшей скорости собственного вращения. Для всех случаев найдены конфигурационные условия и центры приведения сил. Выделен случай твердого тела; показано, в частности, что скорость прецессии может быть вдвое меньше скорости собственного вращения, только если угол между осями прецессии и собственного вращения задан равенством $\sin \theta = 4{\text{/}}5$.
2. Постановка задачи. Для описания движения гиростата вокруг неподвижной точки под действием трех полей используем уравнения [14]
(2.1)
${\mathbf{I\dot {\omega }}} + {\mathbf{\omega }} \times \left( {{\mathbf{I\omega }} + {\mathbf{K}}{{{\mathbf{\alpha }}}_{3}} + {\mathbf{\sigma }}} \right) = {{{\mathbf{\alpha }}}_{1}} \times {{{\mathbf{u}}}_{1}} + {{{\mathbf{\alpha }}}_{2}} \times {{{\mathbf{u}}}_{2}} + {{{\mathbf{\alpha }}}_{3}} \times ({{{\mathbf{u}}}_{3}} + {\mathbf{J}}{{{\mathbf{\alpha }}}_{3}})$(2.2)
${{{\mathbf{\dot {\alpha }}}}_{i}} + {\mathbf{\omega }} \times {{{\mathbf{\alpha }}}_{i}} = 0;\quad i = 1,2,3$Здесь ${{(\,)}^{ \bullet }}$ – производная по времени в системе отсчета, связанной с телом; векторы ${{{\mathbf{u}}}_{i}}$ постоянны в этой системе, ${{{\mathbf{u}}}_{i}} = {{p}_{i}}{\mathbf{O}}{{{\mathbf{C}}}_{i}}$, ${{C}_{i}}$ – центры приведения сил. Единичные векторы ${{{\mathbf{\alpha }}}_{i}}$, задающие направления сил каждого из полей, постоянны в инерциальной системе. Симметричные операторы ${\mathbf{J}}$ и ${\mathbf{K}}$ имеют различный физический смысл в различных моделях [2, 3, 6, 7], ${\mathbf{I}}$ – оператор инерции тела в неподвижной точке, ${\mathbf{\omega }}$ – угловая скорость тела-носителя, ${\mathbf{\sigma }}$ – гиростатический момент.
При ${{{\mathbf{u}}}_{1}} = {{{\mathbf{u}}}_{2}} = {\mathbf{0}}$ получаем известные [2, 3] уравнения, описывающие вращение гиростата под действием гироскопических и потенциальных сил; систематический обзор известных случаев регулярной и нерегулярной прецессии приведен в монографиях [6, 7]. При ${\mathbf{J}} = {\mathbf{K}} = {\mathbf{0}}$ получаем описание вращения в двух (при ${{{\mathbf{u}}}_{3}} = {\mathbf{0}}$) или трех однородных полях [9, 10, 12, 13]; если еще ${{{\mathbf{u}}}_{2}} = {\mathbf{0}}$, то имеем классические уравнения Эйлера – Пуассона для гиростата в однородном поле тяжести.
Регулярная прецессия тела задается равенством
Здесь векторы m и ${\mathbf{\rho }}$ постоянны, соответственно, в подвижной и инерциальной системах; $\left| {\mathbf{m}} \right| = \left| {\mathbf{\rho }} \right| = 1$. Величины ${{{{\omega }}}_{r}}$ и ${{{{\omega }}}_{p}}$ – это скорости собственного вращения (относительная скорость) и прецессии (переносная скорость).
Ниже решается следующая задача: при заданных в инерциальной системе отсчета направлениях полей ${{{\mathbf{\alpha }}}_{i}}$ и оси прецессии ${\mathbf{\rho }}$ определить гиростатический момент, операторы I, J, K и векторы ${{{\mathbf{u}}}_{i}}$, при которых тело может совершать регулярную прецессию.
Векторные функции ${\mathbf{\rho }}\left( t \right)$, ${\mathbf{\omega }}\left( t \right)$, ${{{\mathbf{\alpha }}}_{i}}\left( t \right)$, как и ранее [13], задаются в связанном с телом ортонормированном базисе $\left( {{{l}_{1}},{{l}_{2}},{{l}_{3}}} \right)$ равенствами (здесь ${{\theta }}$ – постоянный угол между осями собственного вращения и прецессии):
(2.4)
${\mathbf{\rho }} = \sin {{\theta }}\left( {\sin {{\tau }}{{l}_{1}} + \cos {{\tau }}{{l}_{2}}} \right) + \cos {{\theta }}{{l}_{3}};\quad {{\tau }} = {{{{\omega }}}_{r}}t + \operatorname{const} ,\quad {{l}_{3}} = {\mathbf{m}}$(2.5)
${\mathbf{\omega }} = {{\Omega }}\left( {\kappa \sin {{\theta }}\left( {\sin {{\tau }}{{l}_{1}} + \cos {{\tau }}{{l}_{2}}} \right) + \left( {1 + \kappa \cos \theta } \right){{l}_{3}}} \right);\quad \kappa = {{{{\omega }}}_{p}}{\text{/}}{{{{\omega }}}_{r}},\quad {{\Omega }} = {{{{\omega }}}_{r}}$(2.6)
${{{\mathbf{\alpha }}}_{i}} = - {\mathbf{R}}{{{\mathbf{s}}}_{i}};\quad i = 1,2,3,\quad {\mathbf{\rho }} = - {\mathbf{R}}{{l}_{3}}$(2.7)
${{{\mathbf{s}}}_{i}} = \sin {{{{\theta }}}_{i}}\left( {\cos {{{{\varphi }}}_{i}}{{l}_{1}} + \sin {{{{\varphi }}}_{i}}{{l}_{2}}} \right) + \cos {{{{\theta }}}_{i}}{{l}_{3}};\quad i = 1,2,3$Из формул (2.6), (2.7) следует [13], что ${{{{\theta }}}_{i}}$ – угол между осью прецессии ${\mathbf{\rho }}$ и направлением ${{{\mathbf{\alpha }}}_{i}}$ поля номер $i$.
Элементы матрицы оператора поворота ${\mathbf{R}}$ в базисе $({{l}_{i}})$ следующие [13]:
(2.8)
$\begin{gathered} {{r}_{{13}}} = - \sin \theta \sin \tau ,\quad {{r}_{{21}}} = \sin \tau \cos \kappa \tau + \cos \theta \cos \tau \sin \kappa \tau \\ {{r}_{{22}}} = - \sin \tau \sin \kappa \tau + \cos \theta \cos \tau \cos \kappa \tau ,\quad {{r}_{{23}}} = - \sin \theta \cos \tau \\ \end{gathered} $Зададим векторы ${{{\mathbf{n}}}_{i}}~$и оператор G равенствами
(2.9)
${{{\mathbf{n}}}_{1}} = \frac{{{{{\mathbf{s}}}_{2}} \times {{{\mathbf{s}}}_{3}}}}{{\left\langle {{{{\mathbf{s}}}_{1}},{{{\mathbf{s}}}_{2}},{{{\mathbf{s}}}_{3}}} \right\rangle }}\left( {1\;2\;3} \right)$Здесь $\left\langle {{\mathbf{a}},{\mathbf{b}},{\mathbf{c}}} \right\rangle = \left( {{\mathbf{a}},{\mathbf{b}} \times {\mathbf{c}}} \right)$, $\left( {1\;2\;3} \right)$ – знак циклической перестановки.
Всюду в работе рассматриваем случай неприводимых полей и считаем векторы ${{{\mathbf{\alpha }}}_{i}}$ некомпланарными, тогда, в силу равенств (2.6), $\left\langle {{{{\mathbf{s}}}_{1}},{{{\mathbf{s}}}_{2}},{{{\mathbf{s}}}_{3}}} \right\rangle \ne 0$.
Учитывая равенства (2.6) и (2.10), запишем
Здесь, в силу равенств (2.9), $\sum\nolimits_i {n_{i}^{{\left( j \right)}}{{{\mathbf{s}}}_{i}}} = {{l}_{j}}$ и получаем формулу
(2.11)
${{{\mathbf{\alpha }}}_{1}} \times {{{\mathbf{u}}}_{1}} + {{{\mathbf{\alpha }}}_{2}} \times {{{\mathbf{u}}}_{2}} + {{{\mathbf{\alpha }}}_{3}} \times {{{\mathbf{u}}}_{3}} = {\mathbf{G}}{{l}_{1}} \times {\mathbf{R}}{{l}_{1}} + {\mathbf{G}}{{l}_{2}} \times {\mathbf{R}}{{l}_{2}} + {\mathbf{G}}{{l}_{3}} \times {\mathbf{R}}{{l}_{3}}$Ниже при анализе тригонометрических тождеств, находим ограничения, налагаемые на операторы I, J, K, гиростатический момент ${\mathbf{\sigma }}$, постоянный угол нутации ${{\theta }}$ между осями собственного вращения и прецессии и находим матрицу G. Эти ограничения, как и матрица G, не зависят от значений параметров ${{{{\theta }}}_{i}},{{{{\varphi }}}_{i}}$ и, следовательно, не зависят от взаимного расположения силовых линий ${{{\mathbf{\alpha }}}_{i}}$. Затем из формулы (2.10) находим векторы ${{{\mathbf{u}}}_{i}}$, определяющие центры приведения сил.
3. Предварительный анализ. Оператор ${\mathbf{R}}\left( t \right)$ содержит [13] гармоники с аргументами $\left( {\kappa \mp 1} \right)\tau ,\kappa \tau ,\tau $, запишем его в виде
(3.1)
${\mathbf{R}} = \mathop \sum \limits_{i = 0}^4 \,{{{\mathbf{A}}}_{{1i}}}\cos {{q}_{i}}{{\tau }} + {{{\mathbf{A}}}_{{2i}}}\sin {{q}_{i}}{{\tau }}$(3.2)
${{q}_{0}} = 0,\quad {{q}_{1}} = 1,\quad {{q}_{2}} = \kappa ,\quad {{q}_{{3,4}}} = \kappa \mp 1$(3.3)
${\mathbf{A}}_{{i1}}^{{\text{'}}}{\mathbf{x}} = {{x}^{{\left( 3 \right)}}}{{l}_{{3 - i}}},\quad {\mathbf{A}}_{{i2}}^{{\text{'}}}{\mathbf{x}} = {{x}^{{\left( {3 - i} \right)}}}{{l}_{3}};\quad i = 1,2,\quad {\mathbf{A}}_{{13}}^{{\text{'}}}{\mathbf{x}} = {{x}^{{\left( 1 \right)}}}{{l}_{1}} + {{x}^{{\left( 2 \right)}}}{{l}_{2}}$При регулярной прецессии угловая скорость тела задается формулой (2.5), векторная функция ${{{\mathbf{\alpha }}}_{3}}$ – формулой (2.6), где оператор R задан формулой (3.1). Это позволяет записать левую часть ${\mathbf{L}}$ уравнения (2.1) в виде
(3.4)
${\mathbf{L}} = \mathop \sum \limits_{i = 0}^7 \,{{{\mathbf{a}}}_{{1i}}}\cos {{p}_{i}}{{\tau }} + {{{\mathbf{a}}}_{{2i}}}\sin {{p}_{i}}\tau $(3.5)
${{p}_{0}} = 0,\quad {{p}_{1}} = 1,\quad {{p}_{2}} = 2,\quad {{p}_{3}} = \kappa ,\quad {{p}_{{4,5}}} = \kappa \mp 1,\quad {{p}_{{6,7}}} = \kappa \mp 2$Для векторных параметров ${{{\mathbf{a}}}_{{ij}}}$ при использовании обозначений
(3.6)
$\begin{gathered} {{{\mathbf{s}}}_{3}}\mathop = \limits^{{\text{def}}} {\mathbf{h}} = \sum {{{h}_{i}}{{l}_{i}}} ,\quad {\mathbf{\tilde {\sigma }}}\mathop = \limits^{{\text{def}}} {\mathbf{\sigma }} + ({{\Omega }}{\mathbf{I}} + \cos {{\theta }}{\mathbf{N}}){{l}_{3}},\quad {\mathbf{N}}\mathop = \limits^{{\text{def}}} \kappa {{\Omega }}{\mathbf{I}} + {{h}_{3}}{\mathbf{K}} \\ {{{\mathbf{v}}}_{1}} = {{h}_{1}}{{l}_{1}} + {{h}_{2}}{{l}_{2}},\quad {{{\mathbf{v}}}_{2}} = - {{h}_{2}}{{l}_{1}} + {{h}_{1}}{{l}_{2}},\quad {{{\mathbf{v}}}_{3}} = {{h}_{1}}{{l}_{1}} - {{h}_{2}}{{l}_{2}},\quad {{{\mathbf{v}}}_{4}} = {{h}_{2}}{{l}_{1}} + {{h}_{1}}{{l}_{2}} \\ \end{gathered} $(3.7)
$\begin{gathered} {{{\mathbf{a}}}_{{i3}}} = \Omega \sin \theta \left( {\left( {1 + \frac{3}{2}\kappa \cos \theta } \right){{h}_{{3 - i}}}{{l}_{3}} \times {\mathbf{K}}{{l}_{3}} + \frac{\kappa }{2}{{h}_{i}}{{{\left( { - 1} \right)}}^{i}}({{l}_{1}} \times {\mathbf{K}}{{l}_{2}} - {{l}_{2}} \times {\mathbf{K}}{{l}_{1}}} \right) \\ {{{\mathbf{a}}}_{{i4}}} = {{\Omega }}\frac{{1 - \cos \theta }}{2}\left( {\left( {1 + \kappa \cos \theta } \right){{l}_{3}} \times {\mathbf{K}}{{{\mathbf{v}}}_{i}} + \kappa \left( {1 + \cos \theta } \right){{{\mathbf{v}}}_{i}} \times {\mathbf{K}}{{l}_{3}}} \right) \\ \end{gathered} $Правую часть ${\mathbf{M}}$ уравнения (2.1), учитывая равенства (2.6) и (2.11), запишем в виде
(3.8)
${\mathbf{M}} = \mathop \sum \limits_{i = 1}^3 \,{\mathbf{G}}{{l}_{i}} \times {\mathbf{R}}{{l}_{i}} + {\mathbf{Rh}} \times {\mathbf{JRh}};\quad {\mathbf{h}}\mathop = \limits^{{\text{def}}} {{{\mathbf{s}}}_{3}}$Получим некоторые ограничения для оператора ${\mathbf{J}}$ и вектора ${\mathbf{h}}$.
Будем далее считать $\kappa > 0$. В уравнении (2.1) гармоники с частотами $2\kappa + 2$ имеются только в слагаемом ${\mathbf{Rh}} \times {\mathbf{JRh}}$. Приравнивая коэффициенты при этих гармониках нулю, получим, учитывая равенство (3.1), условия
Учитывая формулы (3.3), эти условия преобразуем к виду
Здесь ${{{\mathbf{C}}}_{1}} = {{l}_{1}} \times {\mathbf{J}}{{l}_{1}} - {{l}_{2}} \times {\mathbf{J}}{{l}_{2}}$, ${{{\mathbf{C}}}_{2}} = {{l}_{1}} \times {\mathbf{J}}{{l}_{2}} + {{l}_{2}} \times {\mathbf{J}}{{l}_{1}}$. Полученные условия при ${\mathbf{J}}$ = ${{{\mathbf{J}}}^{T}}$ могут быть выполнены только в двух случаях:
В обоих случаях в суммарном моменте сил ${\mathbf{M}}$ равны нулю и коэффициенты при $\cos \left( {2\kappa - 2} \right)\tau $ и $\sin \left( {2\kappa - 2} \right)\tau $.
При условиях (3.10) ${{{\mathbf{s}}}_{3}} = {{l}_{3}}$ и, учитывая формулы (2.6), получим ${\mathbf{\rho }} = {{{\mathbf{\alpha }}}_{3}}$, ось прецессии совпадает с направлением ${{{\mathbf{\alpha }}}_{3}}$. Если ${\mathbf{\rho }}\nparallel {{{\mathbf{\alpha }}}_{3}}$, то должны выполняться условия (3.9), оператор ${\mathbf{J}}$ имеет в этом случае осевую симметрию (два собственных значения совпадают ${{J}_{1}} = {{J}_{2}})$ и ось прецессии совпадает с осью симметрии оператора ${\mathbf{J}}$.
Формулу (3.8) для функции ${\mathbf{M}}$ в обоих случаях можно записать в виде
(3.11)
${\mathbf{M}} = \mathop \sum \limits_{i = 1}^3 \,{\mathbf{G}}{{{\mathbf{l}}}_{i}} \times {\mathbf{R}}{{{\mathbf{l}}}_{i}} + \mathop \sum \limits_{k = 0}^4 \,{{{\mathbf{b}}}_{{1k}}}\cos {{g}_{k}}{{\tau }} + {{{\mathbf{b}}}_{{2k}}}\sin {{g}_{k}}{{\tau }}$При условиях (3.9) получим
(3.13)
${\mathbf{b}}_{{11}}^{'} = {{h}_{3}}\frac{{\left( {\cos \theta - 1} \right)\left( {1 + 2\cos \theta } \right)}}{2}{{{\mathbf{v}}}_{2}},\quad {\mathbf{b}}_{{12}}^{'} = {{h}_{3}}\frac{{\left( {\cos \theta + 1} \right)\left( {1 - 2\cos \theta } \right)}}{2}{{{\mathbf{v}}}_{4}}$При условиях (3.10) имеем равенства
(3.15)
$\begin{gathered} {{{\mathbf{b}}}_{0}} = \frac{{3{{{\cos }}^{2}}\theta - 1}}{2}{{l}_{3}} \times {\mathbf{J}}{{l}_{3}},\quad {{{\mathbf{b}}}_{{i1}}} = \sin \theta \cos \theta \left( {{{l}_{{3 - i}}} \times {\mathbf{J}}{{l}_{3}} + {{l}_{3}} \times {\mathbf{J}}{{l}_{{3 - i}}}} \right) \\ {{{\mathbf{b}}}_{{i2}}} = \frac{{{{{\sin }}^{2}}\theta }}{2}\left( {{{{\left( { - 1} \right)}}^{i}}{{l}_{1}} \times {\mathbf{J}}{{l}_{i}} + {{l}_{2}} \times {\mathbf{J}}{{l}_{{3 - i}}}} \right),\quad {{{\mathbf{b}}}_{{i3}}} = {{{\mathbf{b}}}_{{i4}}} = 0;\quad i = 1,2 \\ \end{gathered} $Определим теперь, какие отношения скоростей прецессии и собственного вращения возможны при прецессии гиростата в рассмотренной в работе суперпозиции трех полей. Набор частот, которые могут присутствовать в левой части уравнения (2.1), задан формулой (3.5). Далее рассмотрим по отдельности случаи ${\mathbf{\rho }} = {{{\mathbf{\alpha }}}_{3}}$ и ${\mathbf{\rho }}\nparallel {{{\mathbf{\alpha }}}_{3}}$. Для правой части уравнения (2.1) используем формулу (3.11).
При ${\mathbf{\rho }}\nparallel {{{\mathbf{\alpha }}}_{3}}$, то есть при выполнении условий (3.9), набор частот в правой части уравнения (2.1), получим, объединив наборы частот (3.2) и (3.12). Следовательно, момент ${\mathbf{M}}$ может содержать только гармоники с частотами 0, 1, κ, $\kappa \mp 1$, $2\kappa \mp 1$. Будем далее считать κ > 0. Если $\kappa \ne 1$, $\kappa \ne {\text{1/2}}$, то гармоники с частотой 2κ + 1 присутствуют только в моменте ${\mathbf{M}}$ и, учитывая формулу (3.11), получим условия ${{{\mathbf{b}}}_{{14}}} = {{{\mathbf{b}}}_{{24}}} = {\mathbf{0}}$. Из формул (3.13) следует, что эти условия могут быть выполнены, в частности, если ${{J}_{{33}}} = {{J}_{{11}}}$. В этом случае оператор ${\mathbf{J}}$ пропорционален тождественному оператору (учитываем условия (3.9)) и нелинейные члены в моменте сил в правой части уравнения (2.1) отсутствуют. Если же ${\mathbf{J}} \ne c{\mathbf{E}}$, то из формул (3.6) и (3.13) следует, что условия ${{{\mathbf{b}}}_{{14}}} = {{{\mathbf{b}}}_{{24}}} = {\mathbf{0}}$ могут быть выполнены, только если ${{h}_{1}} = {{h}_{2}} = 0$, что невозможно в рассматриваемом случае ${\mathbf{\rho }}\nparallel {{{\mathbf{\alpha }}}_{3}}$. Таким образом, в случае, когда ось прецессии не коллинеарна направлению ${{{\mathbf{\alpha }}}_{3}}$, анализ возможности регулярной прецессии под действием комбинации однородных и неоднородного поля следует проводить только для скорости собственного вращения равной или вдвое большей скорости прецессии.
Рассмотрим теперь случай ${\mathbf{\rho }} = {{{\mathbf{\alpha }}}_{3}}$, при этом ${{{\mathbf{s}}}_{3}} = {\mathbf{h}} = {{l}_{3}}$ и выполнены условия (3.10). В соответствии с формулами (3.1), (3.2), (3.11) и (3.14) правая часть уравнения (2.1) может содержать гармоники с частотами 0, 1, 2, κ, $\kappa \mp 1$. При ${{h}_{1}} = {{h}_{2}} = 0$ из формул (3.6), (3.7) получим ${{{\mathbf{a}}}_{{ij}}} = {\mathbf{0}}$, $i = 1,2$, $j = 3{\kern 1pt} - {\kern 1pt} 7$. Из формулы (3.4) тогда следует, что в левой части уравнения (2.1) присутствуют только гармоники с частотами 0, 1, 2.
Если κ > 0 и $\kappa \ne 1,\kappa \ne 2$, то и правая часть уравнения не должна содержать гармоники с частотами ${{q}_{2}} = \kappa $, ${{q}_{4}} = \kappa + 1$. В соответствии с формулами (3.1), (3.11) и (3.14) это возможно только при выполнении условий
Учитывая формулы (3.1) и (3.3), получаем условия
(3.16)
${{l}_{1}} \times {\mathbf{G}}{{l}_{i}} + {{\left( { - 1} \right)}^{i}}{{l}_{2}} \times {\mathbf{G}}{{l}_{{3 - i}}} = {\mathbf{0}},\quad {{l}_{3}} \times {\mathbf{G}}{{l}_{i}} = {\mathbf{0}};\quad i = 1,2$Отсюда следует ${{G}_{{31}}} = {{G}_{{32}}} = {{G}_{{12}}} = {{G}_{{21}}} = {{G}_{{11}}} = {{G}_{{22}}} = 0$. Для любого вектора ${\mathbf{w}}$ получим ${\mathbf{Gw}} = {{w}^{{\left( 3 \right)}}}{{{\mathbf{w}}}_{0}}$, ${{{\mathbf{w}}}_{0}} = {{\left( {{{G}_{{13}}},{{G}_{{23}}},{{G}_{{33}}}} \right)}^{T}}$. Из формулы (2.10) получим ${{{\mathbf{u}}}_{i}} = n_{i}^{{\left( 3 \right)}}{{{\mathbf{w}}}_{0}}.$ Так как ${{{\mathbf{s}}}_{3}} = {{l}_{3}}$ при ${\mathbf{\rho }} = {{{\mathbf{\alpha }}}_{3}}$, то из формул (2.9) следует $n_{1}^{{\left( 3 \right)}} = n_{2}^{{\left( 3 \right)}} = 0$, тогда ${{{\mathbf{u}}}_{1}} = {{{\mathbf{u}}}_{2}} = {\mathbf{0}}$ и получаем приводимый случай.
Таким образом, при оси прецессии, коллинеарной направлению ${{{\mathbf{\alpha }}}_{3}}$, регулярная прецессия гиростата в трех полях возможна только для скорости прецессии равной или вдвое большей скорости собственного вращения.
Ниже рассмотрены все указанные выше возможные случаи регулярной прецессии:
а) ${\mathbf{\rho }}\nparallel {{{\mathbf{\alpha }}}_{3}}$, ${{{{\omega }}}_{r}} = {{{{\omega }}}_{p}}$ или ${{{{\omega }}}_{r}} = 2{{{{\omega }}}_{p}}$;
б) ${\mathbf{\rho }}\parallel {{{\mathbf{\alpha }}}_{3}}$, ${{{{\omega }}}_{p}} = {{{{\omega }}}_{r}}$ или ${{{{\omega }}}_{p}} = 2{{{{\omega }}}_{r}}$.
Замечание. При κ = 1 оператор поворота ${\mathbf{R}}$ – симметрический [13]. При добавлении к матрице ${\mathbf{G}}$ пропорционального единичной матрице слагаемого суммарный момент внешних сил, заданный формулой (3.8), не изменится, так как при любом симметрическом операторе ${\mathbf{R}}$ имеем $\sum {{{l}_{i}}} \times {\mathbf{R}}{{l}_{i}} = {\mathbf{0}}$. Из формулы (2.10) тогда следует, что искомые векторы ${{{\mathbf{u}}}_{i}}$ могут быть записаны в виде (${{\lambda }}$ – произвольная постоянная):
(3.17)
${{{\mathbf{u}}}_{i}} = {{\lambda }}{{{\mathbf{n}}}_{i}} + {\mathbf{G}}{\kern 1pt} '{\kern 1pt} {{{\mathbf{n}}}_{i}};\quad i = 1,2,3$Получаем, что в случае ${{{{\omega }}}_{r}} = {{{{\omega }}}_{p}}$, при заданных в инерциальном пространстве направлениях ${{{\mathbf{\alpha }}}_{i}}$ силовых линий и оси прецессии ${\mathbf{\rho }}$, заданных операторах I, J, K, существуют различные расположения центров приведения сил и различные величины сил, для которых прецессионное движение будет совпадающим. Это свойство ранее [13] отмечено для трех однородных полей. В случаях κ = 2 и κ = 1/2 оператор ${\mathbf{R}}\left( t \right)$ не является симметрическим и аналогичное свойство отсутствует.
4. Случай ${\mathbf{\rho }}\nparallel {{{\mathbf{\alpha }}}_{3}}$, ${{{{\omega }}}_{r}} = {{{{\omega }}}_{p}}$. Имеем условия (3.9) и κ = 1. Формулы (3.2), (3.5), (3.12) дают наборы частот: ${{p}_{0}} = {{p}_{4}} = 0$, ${{p}_{1}} = {{p}_{3}} = - {{p}_{6}} = 1$, ${{p}_{2}} = {{p}_{5}} = 2$, ${{p}_{7}} = 3$, ${{q}_{0}} = {{q}_{3}} = 0$, ${{q}_{1}} = {{q}_{2}} = 1$, ${{q}_{4}} = 2$, ${{g}_{1}} = 0$, ${{g}_{0}} = {{g}_{3}} = 1$, ${{g}_{2}} = 2$, ${{g}_{4}} = 3$.
Учитывая формулы (3.1), (3.4) и (3.11), получаем условия выполнения тождества ${\mathbf{L}} \equiv {\mathbf{M}}$:
(4.1)
${{{\mathbf{a}}}_{{i1}}} + {{{\mathbf{a}}}_{{i3}}} - {{\left( { - 1} \right)}^{i}}{{{\mathbf{a}}}_{{i6}}} = {{{\mathbf{b}}}_{{i0}}} + {{{\mathbf{b}}}_{{i3}}} + \sum\limits_j {{\mathbf{G}}{{l}_{j}}} \times ({{{\mathbf{A}}}_{{i1}}} + {{{\mathbf{A}}}_{{i2}}}){{l}_{j}}$Первое условие (4.1) при учете формул (3.6), (3.7), (3.13) примет вид
Здесь
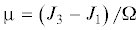
В проекциях на ${{l}_{i}}$ получаем условия
При $h_{1}^{2} + h_{2}^{2} > 0$ и ${\mathbf{K}} = {{{\mathbf{K}}}^{T}}~$отсюда следует
(4.3)
${{K}_{{11}}} = {{K}_{{22}}},\quad {{K}_{{12}}} = 0,\quad {{K}_{{3j}}} = \mu {{h}_{j}};\quad j = 1,2$Второе условие (4.1), учитывая формулы (3.3), (3.6), (3.7), (3.13) и условия (4.3), преобразуем к виду
(4.4)
$\nu = \mu \Omega {{h}_{3}}\cos \theta + \Omega \left( {\left( {1 - \cos \theta } \right){{K}_{{33}}} + \left( {1 + \cos \theta } \right){{K}_{{11}}}} \right)$В проекциях на ${{l}_{i}}$ получаем условия
(4.5)
${{G}_{{3j}}} = - \nu {{h}_{j}} - \left( {1 - \cos \theta } \right){{\Omega }^{2}}{{I}_{{3j}}};\quad j = 1,2$(4.6)
${{G}_{{11}}} - {{G}_{{22}}} = - \left( {1 - \cos \theta } \right)\Omega \left( {\Omega \left( {{{I}_{{11}}} - {{I}_{{22}}}} \right) + \mu \left( {h_{1}^{2} - h_{2}^{2}} \right)} \right)$(4.7)
${{G}_{{12}}} + {{G}_{{21}}} = - 2\Omega \left( {1 - \cos \theta } \right)\left( {\Omega {{I}_{{12}}} + \mu {{h}_{1}}{{h}_{2}}} \right)$Третье равенство (4.1) при учете условий (4.3) записывается в виде
(4.8)
${{G}_{{12}}} = {{G}_{{21}}} = \Omega \left( {2 + \cos \theta } \right)\left( {\Omega {{I}_{{12}}} + \mu {{h}_{1}}{{h}_{2}}} \right)$(4.9)
${{G}_{{j3}}} = \Omega \left( {{{{\tilde {\sigma }}}_{j}} - \Omega {{I}_{{3j}}} + {{K}_{{11}}}{{h}_{j}}} \right);\quad j = 1,2$(4.10)
$\begin{gathered} {{G}_{{33}}} - {{G}_{{mm}}} = \Omega \left( {{{{\tilde {\sigma }}}_{3}} - {{h}_{3}}\left( {1 + \cos \theta } \right){{K}_{{11}}} + \Omega \left( {{{I}_{{nn}}} - \left( {1 + \cos \theta } \right){{I}_{{mm}}}} \right){{ + }^{{}}}} \right. \\ + \;\mu \left. {\left( { - \cos \theta ~h_{3}^{2} - \left( {1 + \cos \theta } \right)h_{m}^{2} + h_{n}^{2}} \right)} \right); \\ m = 1,2,\quad n = 1,2,\quad m \ne n \\ \end{gathered} $Сравнивая равенства (4.7) и (4.8), получим условия
Четвертое равенство (4.1) при учете условий (4.3) преобразуем к виду
При умножении данного равенства на ${{l}_{3}}$ получим, при условиях (4.11), тождество. При умножении равенства на ${{l}_{1}}$ и ${{l}_{2}}$ получим условия
(4.13)
$\begin{gathered} \cos \theta {{G}_{{j3}}} = \frac{{1 - \cos \theta }}{2}{{G}_{{3j}}} + \Omega \left( {\left( {1 + \cos \theta } \right){{{\tilde {\sigma }}}_{j}} - \Omega \frac{{{{{\sin }}^{2}}\theta }}{2}{{I}_{{3j}}} + } \right. \\ \left. {^{{^{{^{{}}}}}} + \;\frac{1}{2}\left( {{{{\sin }}^{2}}\theta \left( {{{K}_{{11}}} - {{K}_{{33}}}} \right) + \mu {{h}_{3}}\cos \theta \left( {1 - \cos \theta } \right)} \right){{h}_{j}}} \right);\quad j = 1,2 \\ \end{gathered} $Подставив в равенство (4.13) выражения для $\nu ,{{G}_{{3j}}},{{G}_{{j3}}}$ из формул (4.4), (4.5) и (4.9), найдем компоненты гиростатического момента
(4.14)
${{\sigma }_{j}} = - 3\Omega \cos \theta {{I}_{{3j}}} + \left( {\cos \theta {{K}_{{11}}} + (1 - \cos \theta ){{K}_{{33}}} - \mu {{h}_{3}}\cos \theta } \right){{h}_{j}};\quad j = 1,2$Из формул (4.9) и (4.14) получим
(4.15)
${{G}_{{j3}}} = \Omega \left. {\left( { - 2\Omega \cos \theta {{I}_{{3j}}} + \left( {\left( {1 + \cos \theta } \right){{K}_{{11}}} + (1 - \cos \theta )} \right){{K}_{{33}}}} \right){{h}_{j}}} \right);\quad j = 1,2$Из равенств (4.6) и (4.10) получим условия
Условия (4.10) и (4.17) позволяют представить диагональные элементы матрицы ${\mathbf{G}}$ в виде
(4.18)
$\begin{gathered} {{G}_{{11}}} = {{G}_{{22}}} = \lambda ,\quad {{G}_{{33}}} = \lambda + \Omega \left( {{{\sigma }_{3}} + \Omega \left( {\left( {1 + \cos \theta } \right){{I}_{{33}}} - \cos \theta \frac{{{{I}_{{11}}} + {{I}_{{22}}}}}{2}} \right){{ - }^{{^{{^{{^{{}}}}}}}}}} \right. \\ \left. {\left. { - \;\mu \cos \theta \frac{{1 + h_{3}^{2}}}{2} + {{h}_{3}}\left( {\cos \theta {{K}_{{33}}} - \left( {1 + \cos \theta } \right){{K}_{{11}}}} \right.} \right)} \right) \\ \end{gathered} $В рассмотренном выше случае (${\mathbf{\rho }}\nparallel {{{\mathbf{\alpha }}}_{3}}$, ${{{{\omega }}}_{r}} = {{{{\omega }}}_{p}}$) условия регулярной прецессии задаются формулами (3.9), (4.3), (4.14) и (4.16). Матрица ${\mathbf{G}}$ определена формулами (4.5), (4.11), (4.15) и (4.18).
Из формулы (4.18) следует равенство ${\mathbf{G}} = {{\lambda }}{\mathbf{E}} + {\mathbf{G}}{\kern 1pt} '$ и, как отмечено в Замечании к разд. 3, векторы ${{{\mathbf{u}}}_{i}}$ могут быть записаны в виде (3.17). Матрица ${\mathbf{G}}{\kern 1pt} '$ – вырожденная и векторы ${\mathbf{G}}{\kern 1pt} '{\kern 1pt} {{{\mathbf{n}}}_{i}}$ компланарны.
В частном случае, когда ${\mathbf{K}} = {\mathbf{J}} = {\mathbf{0}}$, условия прецессии совпадают с полученными ранее [13] условиями регулярной прецессии в трех однородных полях в случае $\kappa = 1$.
5. Случай ${\mathbf{\rho }}\nparallel {{{\mathbf{\alpha }}}_{3}}$, ${{{{\omega }}}_{r}} = 2{{{{\omega }}}_{p}}$. В данном случае $\kappa = {\text{1/2}}$ и должны быть выполнены условия (3.9). Равенства (3.2), (3.5) и (3.12) дают наборы частот
Условия выполнения тождества ${\mathbf{L}} \equiv {\mathbf{M}}$ получаем из формул (3.1), (3.4) и (3.11):
(5.1)
${{{\mathbf{a}}}_{{i3}}} - {{\left( { - 1} \right)}^{i}}\left( {{{{\mathbf{a}}}_{{i4}}} - {{{\mathbf{b}}}_{{i1}}}} \right) = \sum\limits_j {{\mathbf{G}}{{l}_{j}}} \times ({{{\mathbf{A}}}_{{i2}}} - {{\left( { - 1} \right)}^{i}}{{{\mathbf{A}}}_{{i3}}}){{l}_{j}}$Учитывая формулы (3.6), (3.7) и (3.13), из первого условия (5.1) получим
При $h_{1}^{2} + h_{2}^{2} > 0$ и ${\mathbf{K}} = {{{\mathbf{K}}}^{T}}$ эти условия могут быть выполнены, только если
Второе условие (5.1) записывается в виде ($j = 1,2$)
Из этих равенств, при учете формул (5.2) и (3.6), получим условия
(5.3)
${{I}_{{11}}} = {{I}_{{22}}},\quad {{I}_{{12}}} = 0,\quad {{I}_{{13}}} = - \frac{{4\mu }}{\Omega }\operatorname{ctg} \frac{\theta }{2}{{h}_{1}}{{h}_{2}},\quad {{I}_{{23}}} = \frac{{2\mu }}{\Omega }\operatorname{ctg} \frac{\theta }{2}\left( {h_{1}^{2} - h_{2}^{2}} \right)$Запишем теперь третье условие (5.1). Так как при условиях (5.2) имеем ${{{\mathbf{a}}}_{{16}}} = {{{\mathbf{a}}}_{{26}}} = 0$, то получаем
(5.4)
$\begin{gathered} {{l}_{2}} \times {\mathbf{G}}{{l}_{2}} - {{l}_{1}} \times {\mathbf{G}}{{l}_{1}} = {{\nu }}{\kern 1pt} '{\kern 1pt} {{\Omega }}{{{\mathbf{v}}}_{4}},\quad {{l}_{2}} \times {\mathbf{G}}{{l}_{1}} + {{l}_{1}} \times {\mathbf{G}}{{l}_{2}} = {{\nu }}{\kern 1pt} '{\kern 1pt} {{\Omega }}{{{\mathbf{v}}}_{3}} \\ {{\nu }}{\kern 1pt} ' = {{\mu }}{{h}_{3}}\left( {1 - 2\cos {{\theta }}} \right) - \frac{{1 - \cos {{\theta }}}}{2}{{K}_{{33}}} - \left( {1 + \frac{{\cos {{\theta }}}}{2}} \right){{K}_{{11}}} \\ \end{gathered} $В проекциях на оси ${{l}_{i}}$ имеем равенства
(5.5)
${{G}_{{12}}} + {{G}_{{21}}} = 0,\quad {{G}_{{11}}} = {{G}_{{22}}},\quad {{G}_{{3j}}} = \nu {\kern 1pt} '{\kern 1pt} \Omega {{h}_{j}};\quad j = 1,2$Четвертое условие (5.1) с учетом формул (5.2) запишем в виде ($~j = 1,2$)
(5.6)
$\begin{gathered} 2\operatorname{ctg} \frac{{{\theta }}}{2}{{l}_{3}} \times {\mathbf{G}}{{l}_{j}} + {{l}_{1}} \times {\mathbf{G}}{{l}_{{3 - j}}} + {{\left( { - 1} \right)}^{j}}{{l}_{2}} \times {\mathbf{G}}{{l}_{j}} = {{\Omega }}\left( {{{\nu }}{\kern 1pt} ''{\kern 1pt} {{{\mathbf{v}}}_{j}} - {{{\left( { - 1} \right)}}^{j}}\operatorname{ctg} \frac{{{\theta }}}{2}{{h}_{{3 - j}}}{{K}_{{11}}}{{l}_{3}}} \right) \\ {{\nu }}{\kern 1pt} '' = {{\mu }}{{h}_{3}}\left( {1 + 2\cos {{\theta }}} \right) - \frac{{1 + \cos {{\theta }}}}{2}{{K}_{{33}}} + \left( {1 + \frac{{\cos {{\theta }}}}{2}} \right){{K}_{{11}}} \\ \end{gathered} $Полученные векторные равенства в проекциях на оси ${{l}_{i}}$ дают условия
(5.7)
${{G}_{{12}}} = - {{G}_{{21}}} = \frac{\Omega }{2}\operatorname{ctg} \frac{\theta }{2}{{K}_{{11}}}{{h}_{1}},\quad {{G}_{{11}}} = {{G}_{{22}}} = \frac{\Omega }{2}\operatorname{ctg} \frac{\theta }{2}{{K}_{{11}}}{{h}_{2}}$(5.8)
$\left( {1 - \cos \theta } \right){{G}_{{3j}}} = \Omega \left( {\left( {1 + \cos \theta } \right){{K}_{{11}}} - \left( {1 - \cos \theta } \right)\nu {\kern 1pt} ''} \right){{h}_{j}};\quad j = 1,2$Первые два условия (5.5) при этом выполнены. Условия (5.8) совместны с третьим и четвертым условиями (5.5), только если
(5.9)
$\left( {1 - \cos {{\theta }}} \right){{K}_{{33}}} + \left( {1 + \cos {{\theta }}} \right){{K}_{{11}}} = 2{{\mu }}\left( {1 - \cos {{\theta }}} \right){{h}_{3}}$При выполнении условия (5.9) получим
Пятое условие (5.1) записывается в виде
(5.11)
$\begin{gathered} {{l}_{j}} \times {\mathbf{G}}{{l}_{3}} = \frac{{{\Omega }}}{2}{{l}_{j}} \times {\mathbf{\tilde {\sigma }}} + \frac{{{{\mu \Omega }}\cos {{\theta }}}}{2}\left( {3h_{3}^{2} - 1} \right){{l}_{3}} \times {{l}_{j}} + {{\Omega }}{{h}_{3}}\left( {1 + \frac{{\cos {{\theta }}}}{2}} \right){{l}_{3}} \times {\mathbf{K}}{{l}_{j}} + \\ + \;\frac{{{{{{\Omega }}}^{2}}}}{2}\left( {{\mathbf{I}}\left( {{{l}_{j}} \times {{l}_{3}}} \right) + \left( {1 + \frac{{\cos {{\theta }}}}{2}} \right){{l}_{3}} \times {\mathbf{I}}{{l}_{j}}} \right);\quad j = 1,2 \\ \end{gathered} $При умножении равенств (5.11) на $~{{l}_{j}}$ получим, учитывая условия (5.2) и (5.3), тождества. При умножении равенств на ${{l}_{3}}$ получим условия
Полагая в равенстве (5.11) $j = 1~$ и умножая его на $~{{l}_{2}}$, получим условие (такое же условие получим при $j = 2$ и умножении на ${{l}_{1}}$)
Найденные условия перепишем, используя выражение (3.6) ${\mathbf{\tilde {\sigma }}}$ через гиростатический момент ${\mathbf{\sigma }}$ и условие (5.9)
(5.12)
${{G}_{{j3}}} = \frac{\Omega }{2}\left( {{{\sigma }_{j}} + \Omega \cos \theta {{I}_{{3j}}}} \right);\quad j = 1,2$(5.13)
${{G}_{{33}}} = \frac{\Omega }{2}\left( {{{\sigma }_{3}} + \frac{\Omega }{2}\left( {\left( {1 + \frac{{\cos \theta }}{2}} \right){{I}_{{33}}} - \cos \theta {{I}_{{11}}}} \right) + {{h}_{1}}\left( {{{K}_{{33}}} - {{K}_{{11}}}} \right) + \mu \left( {\cos \theta \left( {1 - h_{3}^{2}} \right) - 2h_{3}^{2}} \right)} \right)$Учитывая условия (5.2), запишем шестое условие (5.1)
В проекциях это равенство дает условия
Подставляя сюда ${{G}_{{j3}}}$ из формулы (5.12) и учитывая равенства (5.3), получим следующие выражения для компонент гиростатического момента
Формулы (5.12) можно теперь записать в виде
(5.15)
${{G}_{{j3}}} = - \frac{3}{8}\left( {1 + \cos \theta } \right){{\Omega }^{2}}{{I}_{{3j}}};\quad j = 1,2$Таким образом, для случая $\kappa = {\text{1/2}}$, ${\mathbf{\rho }}\nparallel {{{\mathbf{\alpha }}}_{3}}$ получены условия, заданные формулами (3.9), (5.2), (5.3), (5.9) и (5.14). Элементы матрицы ${\mathbf{G}}$ определены формулами (5.5), (5.7), (5.10), (5.13) и (5.15).
Если рассмотреть прецессию в трех однородных полях, то условия (3.9), (5.2) и (5.9) при ${\mathbf{K}} = {\mathbf{J}} = {\mathbf{0}}$ выполнены. Условия (5.3), (5.14) и формулы (5.7), (5.10) и (5.15) принимают вид
В этом случае ${{{\mathbf{u}}}_{i}} = {{G}_{{33}}}n_{i}^{{\left( 3 \right)}}{{l}_{3}}$, $i = 1,2,3$. Векторы ${{{\mathbf{u}}}_{i}}$ коллинеарны оси собственного вращения ${{l}_{3}}$. Следовательно, в неприводимом случае регулярная прецессия при ${\mathbf{K}} = {\mathbf{J}} = {\mathbf{0}}$, $\kappa = {\text{1/2}}$ невозможна.
Для твердого тела и гиростата с коллинеарным оси собственного вращения гиростатическим моментом из условий (5.14) при ${{{{\sigma }}}_{{1,2}}} = 0$ получим
Если ${{I}_{{13}}} = {{I}_{{23}}} = 0$, то из условий (5.3) следует ${{h}_{1}} = {{h}_{2}} = 0$ и ${\mathbf{\rho }} = {{{\mathbf{\alpha }}}_{3}}$.
Следовательно, при ${\mathbf{\rho }}\nparallel {{{\mathbf{\alpha }}}_{3}}$ регулярная прецессия твердого тела (и гиростата, у которого ${\mathbf{\sigma }}\parallel {{l}_{3}}$) со скоростью собственного вращения вдвое большей скорости прецессии возможна, только если угол нутации задан равенствами
При $\kappa = - {\text{1/2}}$, то есть при ${{{{\omega }}}_{p}} = - 2{{{{\omega }}}_{r}}$ получим $\cos \theta = {\text{3/5}}$.
6. Случай ${\mathbf{\rho }} = {{{\mathbf{\alpha }}}_{3}}$, ${{{{\omega }}}_{p}} = {{{{\omega }}}_{r}}$. В данном случае $\kappa = 1$ и равенства (3.2), (3.5) и (3.14) дают наборы частот: ${{q}_{0}} = {{q}_{3}} = 0$, ${{q}_{1}} = {{q}_{2}} = 1$, ${{q}_{4}} = 2$, ${{g}_{0}} = 0$, ${{g}_{1}} = 1$, ${{g}_{2}} = 2$, ${{p}_{0}} = {{p}_{4}} = 0$, ${{p}_{1}} = {{p}_{3}} = - {{p}_{6}} = 1$, ${{p}_{2}} = {{p}_{5}} = 2$, ${{p}_{7}} = 3$.
При ${{h}_{{1,2}}} = 0$ из формул (3.6), (3.7) получим ${{{\mathbf{a}}}_{{ij}}} = 0$; $i = 1,2$, $j = 3{\kern 1pt} - {\kern 1pt} 7$.
Запишем условия выполнения тождества ${\mathbf{L}} \equiv {\mathbf{M}}$:
(6.1)
$\begin{gathered} {{{\mathbf{a}}}_{{i2}}} - {{{\mathbf{b}}}_{{i2}}} = \sum\limits_j {{\mathbf{G}}{{l}_{j}}} \times {{{\mathbf{A}}}_{{i4}}}{{l}_{j}},\quad {{{\mathbf{a}}}_{{i1}}} - {{{\mathbf{b}}}_{{i1}}} = \sum\limits_j {{\mathbf{G}}{{l}_{j}}} \times ({{{\mathbf{A}}}_{{i1}}} + {{{\mathbf{A}}}_{{i2}}}){{l}_{j}} \\ {{{\mathbf{a}}}_{{10}}} - {{{\mathbf{b}}}_{{10}}} = \sum\limits_j {{\mathbf{G}}{{l}_{j}}} \times \left( {{{{\mathbf{A}}}_{{10}}} + {{{\mathbf{A}}}_{{13}}}} \right){{l}_{j}};\quad i = 1,2 \\ \end{gathered} $Первое условие (6.1) при учете формул (3.3), (3.6), (3.7) и (3.15) представим в виде
(6.2)
$\begin{gathered} {{l}_{1}} \times {\mathbf{H}}{{l}_{1}} - {{l}_{2}} \times {\mathbf{H}}{{l}_{2}} = {\mathbf{0}},\quad {{l}_{1}} \times {\mathbf{H}}{{l}_{2}} + {{l}_{2}} \times {\mathbf{H}}{{l}_{1}} = {\mathbf{0}} \\ {\mathbf{H}} = {\mathbf{G}} + \left( {1 - \cos {{\theta }}} \right){\mathbf{P}},\quad {\mathbf{P}} = {{{{\Omega }}}^{2}}{\mathbf{I}} + {{\Omega }}{\mathbf{K}} - {\mathbf{J}} \\ \end{gathered} $Полученные векторные условия эквивалентны системе
(6.3)
${{G}_{{11}}} - {{G}_{{22}}} = \left( {\cos \theta - 1} \right)\left( {{{P}_{{11}}} - {{P}_{{22}}}} \right),\quad {{G}_{{12}}} + {{G}_{{21}}} = - 2\left( {1 - \cos \theta } \right){{P}_{{12}}}$Обозначим ${\mathbf{G}}{\kern 1pt} '' = {\mathbf{G}} + \cos {{\theta }}{\mathbf{J}}$ и запишем второе условие (6.1):
В проекциях на оси получаем
(6.5)
${{G}_{{j3}}} = \Omega {{\tilde {\sigma }}_{j}} - {{\Omega }^{2}}{{I}_{{3j}}} - \cos \theta {{J}_{{3j}}};\quad j = 1,2$(6.6)
${{G}_{{12}}} = {{G}_{{21}}} = \Omega \left( {1 + \cos \theta } \right){{N}_{{12}}} + {{\Omega }^{2}}{{I}_{{12}}} - \cos \theta {{J}_{{12}}}$(6.7)
${{G}_{{33}}} - {{G}_{{jj}}} = \Omega {{\tilde {\sigma }}_{3}} - \Omega \left( {1 + \cos \theta } \right){{N}_{{jj}}} + {{\Omega }^{2}}{{I}_{{3 - j,3 - j}}} + \cos \theta \left( {{{J}_{{jj}}} - {{J}_{{33}}}} \right);\quad j = 1,2$Из равенств (6.3), (6.6) и (6.7) получим
(6.10)
$3{{\Omega }^{2}}\left( {{{I}_{{11}}} - {{I}_{{22}}}} \right) + 2\Omega \left( {{{K}_{{11}}} - {{K}_{{22}}}} \right) - \left( {{{J}_{{11}}} - {{J}_{{22}}}} \right) = 0$В условии (6.5) перейдем к компонентам гиростатического момента
(6.11)
${{G}_{{j3}}} = \Omega {{\sigma }_{j}} + \cos \theta \left( {{{\Omega }^{2}}{{I}_{{3j}}} + \Omega {{K}_{{3j}}} - {{J}_{{3j}}}} \right);\quad j = 1,2$Третье условие (6.1) записывается в виде
При умножении на ${{l}_{3}}$ получим, при учете условия (6.9), тождество. Умножая на ${{l}_{1}}$ и ${{l}_{2}}$, получим равенства ($j = 1,2$)
Подставим сюда ${{G}_{{j3}}}$ из формулы (6.11) и ${{G}_{{3j}}}$ из формулы (6.4) и получим выражения для компонент гиростатического момента
(6.12)
$\Omega {{\sigma }_{j}} = - \cos \theta \left( {3{{\Omega }^{2}}{{I}_{{3j}}} + 2\Omega {{K}_{{3j}}} - {{J}_{{3j}}}} \right) + \Omega {{K}_{{3j}}} - {{J}_{{3j}}};\quad j = 1,2$Формулы (6.7) преобразуем к виду
(6.13)
$\begin{gathered} {{G}_{{jj}}} = \lambda {\kern 1pt} '\; + \left( {\cos \theta - 1} \right)\left( {{{\Omega }^{2}}{{I}_{{jj}}} + \Omega {{K}_{{jj}}} - {{J}_{{jj}}}} \right);\quad j = 1,2,\quad {{G}_{{33}}} = \lambda {\kern 1pt} '\; + \Omega {{\sigma }_{3}} + \\ + \;\cos \theta \left( {{{\Omega }^{2}}{{I}_{{33}}} + \Omega {{K}_{{33}}} - {{J}_{{33}}}} \right) + {{\Omega }^{2}}\left( {{{I}_{{33}}} - \frac{{{{I}_{{11}}} + {{I}_{{22}}}}}{2}} \right) - \Omega \left( {{{K}_{{11}}} + {{K}_{{22}}}} \right) + \frac{{{{J}_{{11}}} + {{J}_{{22}}}}}{2} \\ \end{gathered} $Условия (6.10) можно записать в виде (${{\nu }}$ – произвольная постоянная)
Таким образом, имеем условия (6.8), (6.12) и (6.14). Из формул (6.4), (6.9), (6.11) и (6.13) получим выражения для элементов матрицы ${\mathbf{G}}$
(6.15)
$\begin{gathered} {{G}_{{12}}} = {{G}_{{21}}} = \left( {\cos \theta - 1} \right){{P}_{{12}}},\quad {{G}_{{3j}}} = \left( {\cos \theta - 1} \right){{P}_{{3j}}},\quad {{G}_{{j3}}} = \Omega {{\sigma }_{j}} + \cos \theta {{P}_{{3j}}} \\ {{G}_{{jj}}} = \lambda {\kern 1pt} '\; + \left( {\cos \theta - 1} \right){{P}_{{jj}}};\quad j = 1,2,\quad {{G}_{{33}}} = \lambda {\kern 1pt} '\; + \nu + \Omega {{\sigma }_{3}} + \cos \theta {{P}_{{33}}} + {{\Omega }^{2}}\operatorname{tr} {\mathbf{I}} \\ \end{gathered} $Как и в разд. 4, имеем ${\mathbf{G}} = {{\lambda }}{\kern 1pt} '{\kern 1pt} {\mathbf{E}} + {\mathbf{G}}{\kern 1pt} '$, где ${{\lambda }}{\kern 1pt} '$ – произвольная постоянная. Центры приведения, как и всюду в работе, после построения матрицы ${\mathbf{G}}$ находятся по формуле (2.10).
7. Случай ${\mathbf{\rho }} = {{{\mathbf{\alpha }}}_{3}}$, ${{{{\omega }}}_{p}} = 2{{{{\omega }}}_{r}}$. В данном случае $\kappa = 2$ и равенства (3.2), (3.5) и (3.14) дают наборы частот: ${{q}_{0}} = 0$, ${{q}_{1}} = {{q}_{3}} = 1$, ${{q}_{2}} = 2$, ${{q}_{4}} = 3$, ${{g}_{0}} = 0$, ${{g}_{1}} = 1$, ${{g}_{2}} = 2$, ${{p}_{0}} = {{p}_{6}} = 0$, ${{p}_{1}} = {{p}_{4}} = 1$, ${{p}_{2}} = {{p}_{3}} = 2$, ${{p}_{5}} = 3$, ${{p}_{7}} = 4$.
Получаем систему условий
(7.1)
$\begin{gathered} \sum\limits_j {{\mathbf{G}}{{l}_{j}}} \times {{{\mathbf{A}}}_{{i4}}}{{l}_{j}} = 0,\quad {{{\mathbf{a}}}_{{i2}}} - {{{\mathbf{b}}}_{{i2}}} = \sum\limits_j {{\mathbf{G}}{{l}_{j}}} \times {{{\mathbf{A}}}_{{i2}}}{{l}_{j}} \\ {{{\mathbf{a}}}_{{i1}}} - {{{\mathbf{b}}}_{{i1}}} = \sum\limits_j {{\mathbf{G}}{{l}_{j}}} \times ({{{\mathbf{A}}}_{{i1}}} + {{{\mathbf{A}}}_{{i3}}}){{l}_{j}},\quad {{{\mathbf{a}}}_{{10}}} - {{{\mathbf{b}}}_{{10}}} = \sum\limits_j {{\mathbf{G}}{{l}_{j}}} \times {{{\mathbf{A}}}_{{10}}}{{l}_{j}};\quad i = 1,2 \\ \end{gathered} $Первое условие (7.1) приводит к первому условию (3.16), следовательно
(7.2)
${{G}_{{11}}} = {{G}_{{22}}},\quad {{G}_{{12}}} + {{G}_{{21}}} = 0,\quad {{G}_{{31}}} = {{G}_{{32}}} = 0$Второе условие (7.1) можно записать в виде
Эквивалентная скалярная система условий имеет вид
(7.3)
${{G}_{{11}}} = {{G}_{{22}}} = - \sin \theta {{Q}_{{23}}},\quad {{G}_{{12}}} = - {{G}_{{21}}} = \sin \theta {{Q}_{{13}}}$Третье условие (7.1) приводится к виду
(7.5)
$\begin{gathered} {{l}_{i}} \times {\mathbf{G}}{{l}_{3}} + \frac{{1 - \cos \theta }}{{2\sin \theta }}\left( {{{{\left( { - 1} \right)}}^{i}}{{l}_{1}} \times {\mathbf{G}}{{l}_{{3 - i}}} + {{l}_{2}} \times {\mathbf{G}}{{l}_{i}}} \right) = 2{{\Omega }}{{l}_{i}} \times {\mathbf{\tilde {\sigma }}} + 2{{\left( { - 1} \right)}^{i}}{{{{\Omega }}}^{2}}{\mathbf{I}}{{l}_{{3 - i}}} + \\ + \;{{\Omega }}\left( {1 + 2\cos {{\theta }}} \right){{l}_{3}} \times {\mathbf{N}}{{l}_{i}} - \cos {{\theta }}\left( {{{l}_{i}} \times {\mathbf{J}}{{l}_{3}} + {{l}_{3}} \times {\mathbf{J}}{{l}_{i}}} \right);\quad i = 1,2 \\ \end{gathered} $В соответствии с формулой (3.6) в рассматриваемом случае, то есть при $\kappa = 2$, ${{h}_{3}} = 1$, имеем ${\mathbf{N}} = 2{{\Omega }}{\mathbf{I}} + {\mathbf{K}}$. Умножая, при $~i = 1$, равенство (7.5) на ${{l}_{1}}$, получим, при учете условий (7.2) и (7.4), условие
Из условий (7.4) и (7.6) следует
Умножая, при $~i = 1$ равенство (7.5) на ${{{\mathbf{l}}}_{2}}$, и при $~i = 2$ на ${{l}_{1}}$, получим две формулы для ${{G}_{{33}}}$ $\left( {i = 1,2} \right)$
(7.8)
${{G}_{{33}}} = 2\Omega {{\tilde {\sigma }}_{3}} + 2{{\Omega }^{2}}{{I}_{{3 - i,3 - i}}} - \Omega \left( {1 + 2\cos \theta } \right)\left( {2\Omega {{I}_{{ii}}} + {{K}_{{ii}}}} \right) + \cos \theta \left( {{{J}_{{ii}}} - {{J}_{{33}}}} \right)$Складывая равенства (7.8) с $i = 1$ и $i = 2$, получим
(7.9)
${{G}_{{33}}} = 2\Omega {{\sigma }_{3}} + 2{{\Omega }^{2}}{{I}_{{33}}} - \Omega \frac{{~{{K}_{{11}}} + {{K}_{{22}}}}}{2} + \cos \theta \left( {2{{Q}_{{33}}} - {{Q}_{{11}}} - {{Q}_{{22}}}} \right)$Вычитая равенства (7.8), получим равенство
Учитывая условие (7.4), отсюда найдем условия
(7.10)
${{K}_{{11}}} - {{K}_{{22}}} = - 4\Omega \left( {{{I}_{{11}}} - {{I}_{{22}}}} \right),\quad {{J}_{{11}}} - {{J}_{{22}}} = - 4{{\Omega }^{2}}\left( {{{I}_{{11}}} - {{I}_{{22}}}} \right)$Умножая равенства (7.5) на ${{l}_{3}}$, получим формулы
(7.11)
${{G}_{{j3}}} = 2\Omega {{\tilde {\sigma }}_{j}} - \left( {1 - \cos \theta } \right){{Q}_{{3j}}} - 2{{\Omega }^{2}}{{I}_{{3j}}} - \cos \theta {{J}_{{3j}}};\quad j = 1,2$Четвертое условие (7.1) записывается в виде
В проекциях получаем условия
Отсюда, учитывая формулы (3.6) и (7.11) находим
(7.12)
$\Omega {{\sigma }_{j}} = {{\Omega }^{2}}\left( {1 - 6\cos \theta } \right){{I}_{{3j}}} + \Omega \left( {1 - 2\cos \theta } \right){{K}_{{3j}}} + \frac{{\cos \theta - 1}}{2}{{J}_{{3j}}};\quad j = 1,2$Формулы (7.11) можно, при учете формул (7.12), записать в виде
(7.13)
${{G}_{{j3}}} = - 6{{\Omega }^{2}}\cos \theta {{I}_{{3j}}} + \Omega \left( {1 - \cos \theta } \right){{K}_{{3j}}} - \frac{{\cos \theta + 1}}{2}{{J}_{{3j}}};\quad j = 1,2$Таким образом, имеем условия (7.6), (7.7), (7.10) и (7.12). Элементы матрицы ${\mathbf{G}}$ заданы формулами (7.2), (7.3), (7.9) и (7.13). Центры приведения определяются формулами (2.10).
Если выделить случай трех однородных полей, то получим условия и векторы ${{{\mathbf{u}}}_{i}}$, найденные ранее [13] для случая $\kappa = 2$.
8. Случай ортогональных полей. При анализе условий регулярной прецессии гиростата в трех однородных полях (т.е. при ${\mathbf{K}} = 0$, ${\mathbf{J}} = c{\mathbf{E}}$) для произвольных заданных в инерциальном пространстве направлениях силовых линий ${{{\mathbf{\alpha }}}_{i}}$ и любом заданном направлении ${\mathbf{\rho }}$ оси прецессии можно перейти к ортогональному базису $\left( {{{{\mathbf{\beta }}}_{i}}} \right)$ такому, что ${\mathbf{\rho }}$ совпадает с одним из ${{{\mathbf{\beta }}}_{i}}$. При этом система (2.1), (2.2) сохранит свой вид с новыми центрами приведения сил. Обычно предполагается, что соответствующие преобразования выполнены и векторы ${{{\mathbf{\alpha }}}_{i}}$ взаимно перпендикулярны и, например, ${\mathbf{\rho }} = {{{\mathbf{\alpha }}}_{3}}$. Эти предположения не ограничивают общность задачи, но затрудняют интерпретацию результатов, поскольку как взаимное расположение силовых линий полей, так и направление оси прецессии могут быть любыми. В нашей работе [13] задача решается для произвольных заданных углов между силовыми линиями полей.
В случае, когда ${\mathbf{K}} \ne 0$ или ${\mathbf{J}} \ne c{\mathbf{E}}$ приведение к ортогональным полям с сохранением вида системы (2.1), (2.2) возможно, только если положить ${{{\mathbf{\beta }}}_{3}} = {{{\mathbf{\alpha }}}_{3}}$ (иначе, в частности, ${\mathbf{\omega }} \times {\mathbf{K}}{{{\mathbf{\alpha }}}_{3}} \ne {\mathbf{\omega }} \times {\mathbf{K}}{{{\mathbf{\beta }}}_{3}}$). Выбрать ортогональную систему (${{{\mathbf{\beta }}}_{i}}$) так, чтобы ось прецессии ${\mathbf{\rho }}$ совпадала с одной из осей ${{{\mathbf{\beta }}}_{i}}$ здесь в общем случае невозможно.
В работе [14] полагают “без ограничения общности” векторы ${{{\mathbf{\alpha }}}_{i}}$ ортогональными и ось прецессии – совпадающей с направлением ${{{\mathbf{\alpha }}}_{3}}$. Как отмечено выше, этот случай не эквивалентен общему. Случаи, когда ${\mathbf{\rho }}\nparallel {{{\mathbf{\alpha }}}_{3}}$ рассмотрены в разд. 4 и 5 и показано, что прецессия возможна с отношениями скоростей $\kappa = 1$ и $\kappa = {\text{1/2}}$. В случае ${\mathbf{\rho }} = {{{\mathbf{\alpha }}}_{3}}$ (разд. 6 и 7) возможны только значения $\kappa = 1$ и $\kappa = 2$ $\left( {\kappa = {{{{\omega }}}_{p}}{\text{/}}{{{{\omega }}}_{r}}} \right)$.
Несмотря на то, что в общем случае переход к ортогональному базису невозможен, случай ортогональных полей представляет самостоятельный интерес. Кроме того, рассмотрение этого случая необходимо для сравнения с известным частным результатом [14].
Выделим в полученных выше условиях разд. 4–7 случай ортогональных полей. Пусть единичные векторы ${{{\mathbf{\alpha }}}_{1}},{{{\mathbf{\alpha }}}_{2}},{{{\mathbf{\alpha }}}_{3}}$ образуют правую ортогональную тройку, тогда, в соответствии с формулами (2.6), единичные векторы ${{{\mathbf{s}}}_{1}},{{{\mathbf{s}}}_{2}},{{{\mathbf{s}}}_{3}}$ образуют левую ортогональную тройку. Из формул (2.9) получим
Рассмотрим теперь, для сравнения с результатами работы [14], частный случай ${\mathbf{\rho }} = {{{\mathbf{\alpha }}}_{3}}$. Из формул (2.6) в этом случае получим ${{{\mathbf{s}}}_{3}} = {{l}_{3}}$. Всюду выше векторы ${{l}_{1}},{{l}_{2}}$ правого ортогонального базиса пока не определены. Так как $\left( {{{{\mathbf{s}}}_{i}}} \right)$ – левая тройка, то можно положить ${{l}_{1}} = {{{\mathbf{s}}}_{1}}$, ${{l}_{2}} = - {{{\mathbf{s}}}_{2}}$, ${{l}_{3}} = {{{\mathbf{s}}}_{3}}$. Из формулы (8.1) тогда получим ${{{\mathbf{n}}}_{1}} = {{l}_{1}}$, ${{{\mathbf{n}}}_{2}} = - {{l}_{2}}$, ${{{\mathbf{n}}}_{3}} = {{l}_{3}}$.
Центры приведения сил заданы равенствами (2.10), следовательно
(8.2)
$u_{1}^{{\left( j \right)}} = {{G}_{{j1}}},\quad u_{2}^{{\left( j \right)}} = - {{G}_{{j2}}},\quad u_{3}^{{\left( j \right)}} = {{G}_{{j3}}};\quad j = 1,2,3$Данные формулы для координат центров приведения можно использовать вместе с формулами для ${{G}_{{ij}}}$, приведенными в разд. 6 (для случая ${{{{\omega }}}_{p}} = {{{{\omega }}}_{r}}$ этот случай рассмотрен в работе [14]) и в разд. 7 (для случая ${{{{\omega }}}_{p}} = 2{{{{\omega }}}_{r}}$).
Полученные в разд. 6 условия (6.10), (6.12) и (6.14) совпадают с приведенными в работе [14]. Из формул (6.7) и (8.2) получим
(8.3)
$u_{1}^{{\left( 1 \right)}} - u_{3}^{{\left( 3 \right)}} = {{G}_{{11}}} - {{G}_{{33}}},\quad u_{2}^{{\left( 2 \right)}} + u_{3}^{{\left( 3 \right)}} = {{G}_{{33}}} - {{G}_{{22}}}$Проверка показывает, что второе условие (8.3) и условия (8.2), не содержащие величин $u_{1}^{{\left( 1 \right)}},u_{2}^{{\left( 2 \right)}},u_{3}^{{\left( 3 \right)}}$, совпадают с соответствующими условиями [14]. Квадратное уравнение, используемое в работе [14] для определения ${{\Omega }}$, эквивалентно первому условию (8.3).
Таким образом, в работе [14] для движения гиростата в поле трех сил, описываемом системой (2.1), (2.2), найдены условия регулярной прецессии при следующих ограничениях: 1) скорость прецессии равна скорости собственного вращения; 2) ось прецессии коллинеарна вектору ${{{\mathbf{\alpha }}}_{3}}$, задающему направление неоднородного поля; 3) направления трех полей ${{{\mathbf{\alpha }}}_{i}}$ взаимно перпендикулярны.
9. Прецессия твердого тела. Условия в главных осях в случае равных скоростей прецессии и собственного вращения и ${\mathbf{\rho }}\nparallel {{{\mathbf{\alpha }}}_{3}}$. Условия для данного случая приведены в разд. 4 в базисе $({{l}_{j}})$. Запишем эти условия в базисе собственных векторов ${{{\mathbf{e}}}_{i}}$ оператора ${\mathbf{K}}$. Из условий (4.3) следует, что собственным вектором оператора ${\mathbf{K}}$ с собственным значением ${{K}_{{11}}}$ является вектор ${{l}_{3}} \times {\mathbf{h}}$. Пронумеруем собственные векторы так, что ${{{\mathbf{e}}}_{1}}\parallel {{l}_{3}} \times {\mathbf{h}}$. Вектор ${{l}_{3}}$ совпадает с осью собственного вращения m, а ортогональные ему векторы ${{l}_{1}}$ и ${{l}_{2}}$ можно выбрать каким-то удобным способом. Положим
(9.1)
${\mathbf{m}} = {{l}_{3}} = \cos \xi {{{\mathbf{e}}}_{3}} + \sin \xi {{{\mathbf{e}}}_{2}},\quad {{l}_{1}} = {{{\mathbf{e}}}_{1}},\quad {{l}_{2}} = - \sin \xi {{{\mathbf{e}}}_{3}} + \cos \xi {{{\mathbf{e}}}_{2}}$При таком выборе базиса $({{l}_{j}})$ ${{K}_{{12}}} = {{K}_{{13}}} = 0$ и из условия (4.3) следует ${{h}_{1}} = 0$. В формуле (2.10) следует положить ${{{{\varphi }}}_{3}} = {{\pi /2}}$. Имеем также следующие связи
(9.2)
${{K}_{{33}}} = {{K}_{2}} + {{K}_{3}} - {{K}_{1}},\quad {{K}_{{23}}} = \left( {{{K}_{2}} - {{K}_{3}}} \right)\sin \xi \cos \xi $(9.3)
${{\cos }^{2}}\xi = \frac{{{{K}_{1}} - {{K}_{3}}}}{{{{K}_{2}} - {{K}_{3}}}},\quad {{\sin }^{2}}\xi = \frac{{{{K}_{2}} - {{K}_{1}}}}{{{{K}_{2}} - {{K}_{3}}}}$Здесь и далее ${{K}_{i}},{{I}_{i}},{{J}_{i}}$ – собственные значения операторов ${\mathbf{K}},{\mathbf{I}},{\mathbf{J}}$. Необходимо условие $\left( {{{K}_{1}} - {{K}_{3}}} \right)\left( {{{K}_{2}} - {{K}_{1}}} \right) \geqslant 0$. При этом значение ${{K}_{1}}$ находится между двумя другими собственными значениями ${{K}_{i}}$.
Третье условие (4.3) дает ${{K}_{{23}}} = {{\mu }}{{h}_{2}}$. Так как ${\mathbf{h}} = {{{\mathbf{s}}}_{3}}$, то из формулы (2.7) при ${{{{\varphi }}}_{3}} = {{\pi /2}}$ получим ${{h}_{2}} = \sin {{{{\theta }}}_{3}}$. Напомним (см. разд. 2), что ${{{{\theta }}}_{3}}$ – угол между осью прецессии и вектором ${{{\mathbf{\alpha }}}_{3}}$, задающим направление неоднородного поля.
Второе условие (9.2) можно теперь записать в виде
или, учитывая равенства (4.2) и (9.3), в виде(9.5)
$\left( {{{K}_{1}} - {{K}_{3}}} \right)\left( {{{K}_{2}} - {{K}_{1}}} \right){{\Omega }^{2}} = {{\left( {{{J}_{3}} - {{J}_{1}}} \right)}^{2}}{{\sin }^{2}}{{\theta }_{3}}$Условия (4.12) и (4.16) принимают вид
(9.6)
${{I}_{{12}}} = 0,\quad {{I}_{{11}}} - {{I}_{{22}}} = \frac{\mu }{\Omega }{{\sin }^{2}}{{\theta }_{3}}$Из формул (4.2), (9.5) и (9.6) получим условие
(9.7)
$\left( {{{J}_{3}} - {{J}_{1}}} \right)\left( {{{I}_{{11}}} - {{I}_{{22}}}} \right) = \left( {{{K}_{1}} - {{K}_{3}}} \right)\left( {{{K}_{2}} - {{K}_{1}}} \right)$Выделим случай, когда система является твердым телом, либо гиростатом с гиростатическим моментом, коллинеарным оси собственного вращения, то есть будем считать выполненными условия
При $\cos \theta = 0$ из условий (9.8) и (4.14) следует ${{K}_{{33}}} = 0$, тогда из формул (9.2) получим ${{K}_{1}} = {{K}_{2}} + {{K}_{3}}$ и условие $\left( {{{K}_{1}} - {{K}_{3}}} \right)\left( {{{K}_{2}} - {{K}_{1}}} \right) \geqslant 0$ может быть выполнено, только если ${{K}_{2}}{{K}_{3}} \leqslant 0$. Случай, когда собственные значения оператора ${\mathbf{K}}$ имеют разные знаки, не будем рассматривать, тогда $\cos \theta \ne 0$.
Условия (4.14) при учете равенств (4.2) и (9.2) запишем в виде
(9.9)
${{I}_{{3j}}} = c{{h}_{j}},\quad j = 1,2,\quad c = \frac{1}{{3\Omega }}\left( {\frac{{{{J}_{1}} - {{J}_{3}}}}{\Omega }\cos {{\theta }_{3}} + {{K}_{2}} + {{K}_{3}} + \frac{{{{K}_{1}} - {{K}_{2}} - {{K}_{3}}}}{{\cos \theta ~}}} \right)$При выполнении условий (4.12), (4.16) и (9.9) вектор ${{l}_{3}} \times {\mathbf{h}}$ является собственным вектором не только оператора ${\mathbf{K}}$, но и оператора ${\mathbf{I}}$. Два других собственных вектора оператора ${\mathbf{I}}$ получим поворотом векторов ${{{\mathbf{e}}}_{2}}$ и ${{{\mathbf{e}}}_{3}}$ вокруг ${{{\mathbf{e}}}_{1}}$ на угол, определяемый условиями (4.16) и (9.9).
Рассмотрим частный случай, когда собственные векторы операторов ${\mathbf{I}}$ и ${\mathbf{K}}$ совпадают. Используя формулы (9.1), получим
(9.10)
$\begin{gathered} {{I}_{{12}}} = {{I}_{{13}}} = 0,\quad {{I}_{{11}}} = {{I}_{1}},\quad {{I}_{{23}}} = \left( {{{I}_{2}} - {{I}_{3}}} \right)\sin \xi \cos \xi \\ {{I}_{{33}}} = {{\sin }^{2}}\xi ~{{I}_{2}} + {{\cos }^{2}}\xi ~{{I}_{3}},\quad {{I}_{{22}}} = {{\cos }^{2}}\xi ~{{I}_{2}} + {{\sin }^{2}}\xi ~{{I}_{3}} \\ \end{gathered} $Условия (4.16) и (9.9) перепишем в виде
(9.11)
$\left( {{{I}_{2}} - {{I}_{3}}} \right)\sin 2\xi = 2c\sin {{\theta }_{3}},\quad \left( {{{I}_{2}} - {{I}_{3}}} \right)\cos 2\xi = 2{{I}_{1}} - {{I}_{2}} - {{I}_{3}} - 2\frac{\mu }{\Omega }{{\sin }^{2}}{{\theta }_{3}}$Из равенств (4.2) и (9.5) следует
(9.12)
$\frac{\mu }{\Omega }{{\sin }^{2}}{{\theta }_{3}} = \frac{{\left( {{{K}_{1}} - {{K}_{3}}} \right)\left( {{{K}_{2}} - {{K}_{1}}} \right)}}{{{{J}_{3}} - {{J}_{1}}}}$Если во втором равенстве (9.11) использовать формулу (9.12) и $\cos 2\xi $ определить при помощи формул (9.3), то получим следующую связь
(9.13)
$\mathop \sum \limits_{j = 1}^3 \,{{I}_{j}}\Delta {{K}_{j}} = \frac{{\Delta {{K}_{1}}\Delta {{K}_{2}}\Delta {{K}_{3}}}}{{{{J}_{3}} - {{J}_{1}}}},\quad \Delta {{K}_{1}}\mathop = \limits^{{\text{def}}} {{K}_{2}} - {{K}_{3}}~\left( {1,2,3} \right)$Так как собственные векторы операторов ${\mathbf{I}}$ и ${\mathbf{K}}$ совпадают, то можно записать (${\mathbf{E}}$ – тождественный оператор)
(9.14)
${\mathbf{I}} = {{{{\chi }}}_{0}}{\mathbf{E}} + {{{{\chi }}}_{1}}{\mathbf{K}} + {{{{\chi }}}_{2}}{{{\mathbf{K}}}^{2}}$Если обозначить ${{S}_{n}} = \sum {K_{j}^{n}\Delta {{K}_{j}}} $, то ${{S}_{0}} = {{S}_{1}} = 0$, ${{S}_{2}} = - \Delta {{K}_{1}}\Delta {{K}_{2}}\Delta {{K}_{3}}$. Из условия (9.13) тогда найдем
Найдем теперь параметр ${{{{\chi }}}_{1}}$. Из первого условия (9.11) получаем
При $\sin 2\xi = 0$ базисы $({{l}_{j}})$ и $({{{\mathbf{e}}}_{j}})$ совпадают. Тогда $c = 0$; из формул (9.3) и (9.14) следует ${{K}_{1}} = {{K}_{2}}$, ${{I}_{1}} = {{I}_{2}}$. При $\sin 2\xi \ne 0$ из формул (9.15) и (9.4) получим
Заключение. Задача о вращении гиростата в различных силовых полях остается в настоящее время актуальной. Регулярные прецессии гиростата достаточно хорошо изучены в случае, когда силовые поля имеют общую ось симметрии [7]. Недавно были построены [9, 10] первые примеры регулярной прецессии вокруг невертикальной оси несимметричного твердого тела и гиростата в суперпозиции двух и трех однородных полей. Показана [14] возможность прецессии в суперпозиции трех (гравитационного, электрического и магнитного) полей, одно из которых – неоднородное в частном случае, когда скорости прецессии и собственного вращения равны, поля ортогональны и ось прецессии совпадает с осью симметрии неоднородного поля. Для анализа громоздких условий использовались [14] методы компьютерной алгебры.
В наших работах [12, 13] описаны все возможные случаи регулярной прецессии твердого тела и гиростата под действием двух и трех неприводимых однородных полей. Получено обобщение условий [9, 10] для равных скоростей прецессии и собственного вращения и найдены новые случаи, когда скорость прецессии вдвое больше скорости собственного вращения.
В настоящей работе аналитические методы, разработанные [13] для описания прецессии в трех однородных полях, применены для полного исследования возможных случаев регулярной прецессии гиростата в названной выше [14] суперпозиции неоднородных полей. Показано, что если ось прецессии совпадает с осью симметрии неоднородного поля, то возможны два случая – когда скорость прецессии равна или вдвое больше скорости собственного вращения. Если ось прецессии отклонена от оси симметрии поля, то прецессия может происходить при скорости прецессии равной или вдвое меньшей скорости собственного вращения. Для всех случаев найдены конфигурационные условия и центры приведения сил. Выделен случай твердого тела; показано, в частности, что скорость прецессии может быть вдвое меньшей скорости собственного вращения, только если угол между осями прецессии и собственного вращения задан равенством $\sin \theta = 4{\text{/}}5$.
Список литературы
Bogoyavlensky O.I. Euler equations on finite dimensional Lie algebras arising in physical problems // Math. Phys. Commun. 1984. V. 95. P. 307–315.
Yehia H.M. On the motion of a rigid body acted upon by potential and gyroscopic forces I. The equations of motion and their transformation // J. Theor. & Appl. Mech. 1986. V. 5. № 5. P. 747–754.
Yehia H.M. On the motion of a rigid body acted upon by potential and gyroscopic forces II. A new form of the equations of motion of a rigid body in an ideal incompressible fluid // J. Theor. & Appl. Mech. 1986. V. 5. № 5. P. 755–762.
Kharlamov M.P. Periodic motions of the Kowalevski gyrostat in two constant fields // J. Phys. A. 2008. V. 41. Iss. 27.
Yehia H.M., El-Kenani H.N. Effect of the gravity and magnetic field to find regular precessions of a satellite-gyrostat with principal axes on a circular orbit // J. Appl. Comput. Mech. 2021. V. 7 (4). P. 2120–2128.
Горр Г.В., Ковалев А.М. Движение гиростата. Киев: Наук. думка, 2013. 408 с.
Горр Г.В., Мазнев А.В., Щетинина Е.К. Прецессионные движения в динамике твердого тела и в динамике систем связанных твердых тел. Донецк: ДНГУ. 2009.
Горр Г.В., Мазнев А.В. Прецессии гиростата под действием потенциальных и гироскопических сил в случае переменного гиростатического момента // ПММ. 2022. Т. 86. Вып. 6. С. 801–813.
Yehia H.M. On the regular precession of an asymmetric rigid body acted upon by uniform gravity and magnetic fields // Egypt. J. Bas. Appl. Sci. 2015. V. 2. Iss. 3. P. 200–205.
Yehia H.M. Regular precession of a rigid body (gyrostat) acted upon by an irreducible combination of three classical fields // J. Egypt. Math. Soc. 2017. V. 25. Iss. 2. P. 216–219.
Grioli G. Esistenza e determinazione delle prezessioni regolari dinamicamente possibili per un solido pesante asimmetrico // Ann. Mat. Pura e Appl. 1947. V. 26. Iss. 3–4. P. 271–281.
Ol’shanskii V.Yu. Regular precession of a rigid body in two uniform fields // Mech. Res. Commun, 2023. V. 127. Art. No. 104041.
Ольшанский В.Ю. Регулярная прецессия гиростата в суперпозиции трех однородных полей // ПММ. 2022. Т. 86. Вып. 6. С. 872–886.
Hussein A.M. Precessional motion of a rigid body acted upon by three irreducible fields // Rus. J. Nonlin. Dyn. 2019. V. 15. Iss. 3. P. 285–292.
Дополнительные материалы отсутствуют.
Инструменты
Прикладная математика и механика


 Пн.-пт.: 10.00-19.00