

Прикладная математика и механика, 2023, T. 87, № 4, стр. 604-617
Оптимальное управление силой тяги при скоростном маневрировании в условиях сухого трения
1 Институт проблем механики им. А.Ю. Ишлинского РАН
Москва, Россия
* E-mail: reshmin@ipmnet.ru
Поступила в редакцию 15.05.2023
После доработки 22.05.2023
Принята к публикации 20.06.2023
- EDN: MKNJAE
- DOI: 10.31857/S0032823523040112
Аннотация
Рассматривается задача управления направлением силы тяги при движении инерционного объекта. Максимально возможная величина силы тяги постоянна и определяется максимальной силой сухого трения. На конечном интервале времени рассматривается задача о выводе объекта на заданную прямолинейную траекторию с одновременной максимизацией скорости в соответствующем направлении.
1. Введение. В данной работе в качестве объекта управления ради простоты рассматривается материальная точка постоянной массы при ее движении в горизонтальной плоскости и выведении на прямолинейную траекторию. Сила тяги постоянна и максимальна по величине. Тяга реального объекта может создаваться за счет вращения элементов конструкции, например ведущих колес, относительно корпуса и их взаимодействия с горизонтальной плоскостью в соответствии с законом Амонтона–Кулона. В общем случае начальная скорость не равна нулю. Задача состоит в управлении направлением тяги таким образом, чтобы перевести объект на заданную прямую в плоскости движения и по возможности максимизировать скорость, направленную вдоль выбранного направления на указанной прямой. Такая задача может возникнуть при необходимости совершения скоростного маневра в случае внезапного возникновения препятствия. Далее в статье предложено несколько видов эффективного управления рассматриваемым объектом: непрерывное оптимальное и релейное субоптимальное.
При решении целесообразно использовать принцип максимума [1, 2]. Оказалось, что задачи управления для систем с трением тесно связаны с задачами управления для систем с реактивной тягой. Ранее задачи оптимального управления с переменной реактивной тягой рассматривались в [3]. Оптимальное решение аналогичной задачи в случае постоянной реактивной тяги, отсутствия внешних сил и нулевой начальной скорости приведено в [4, 5]. В [4] приведено также субоптимальное решение.
Отметим, что существенно более сложные математические модели, описывающие неточечный контакт двух взаимодействующих твердых тел при наличии двумерного сухого трения, рассматриваются в работах академика В.Ф. Журавлёва, см. [6–9].
Недавно получены новые аналитические результаты по оптимальному изменению ориентации двухмассовой системы за счет относительного движения составляющих систему тел [10]. Управление осуществлялось путем изменения направления силы взаимодействия основного несущего тела и несомой материальной точки.
2. Постановка задачи. Рассматривается движение управляемого объекта в горизонтальной плоскости. Сила тяги $F$ ограничена максимальной величиной силы трения в соответствии с законом Амонтона–Кулона:
где $f$ – коэффициент сухого трения, ${{F}_{N}}$ – сила нормальной реакции, $m$ – масса объекта, $g$ – ускорение свободного падения. Из (2.1) следует ограничение на модуль возможного ускорения:Далее предполагаем, что движение происходит с проскальзыванием или на грани проскальзывания:
При этом уравнения движения в горизонтальной плоскости в прямоугольной системе координат $xy$ имеют вид
(2.4)
$\dot {x} = {{{v}}_{x}},\quad \dot {y} = {{{v}}_{y}},\quad {{{\dot {v}}}_{x}} = acosu,\quad {{{\dot {v}}}_{y}} = asinu,$Считаем заданными начальные координаты и начальные проекции скорости:
(2.5)
$x(0) = {{x}_{0}} = 0,\quad y(0) = {{y}_{0}} = 0,\quad {{{v}}_{x}}(0) = {{{v}}_{{x0}}},\quad {{{v}}_{y}}(0) = {{{v}}_{{y0}}}$Здесь нулевые значения координат выбраны ради определенности. В фиксированный конечный момент $T$ задано неотрицательное значение координаты $y$, проекция скорости ${{{v}}_{y}}$ считается нулевой:
величины $x(T)$, ${{{v}}_{x}}(T)$ не заданы. Сформулируем задачу управления.Задача 1. За счет выбора допустимого управления $u(t)$ требуется перевести систему (2.4) за время $T$ из начального состояния (2.5) в конечное состояние (2.6) и одновременно максимизировать проекцию скорости ${{{v}}_{x}}$:
Замечание 1. Очевидно, что не следует дополнительно рассматривать любые режимы движения с переменным по величине ускорением, т. е. такие, при которых модуль ускорения не достигает своего максимально возможного значения $a$ (см. (2.2)) на каких-то временных участках, так как они не обеспечивают максимальный разгон вдоль оси $x$. Действительно, можно увеличить в указанные моменты проекцию силы тяги вдоль оси $x$ так, чтобы модуль ускорения стал максимально возможным в соответствии с (2.3). Так как проекция ускорения на ось $y$ не изменится, то краевые условия (2.6) останутся выполненными. Функционал (2.7) при этом только увеличится.
Замечание 2. Если требуется получить решение при $y(0) > y(T)$, то предварительно следует сделать замену переменных
которая соответствует отражению относительно оси абсцисс $x$, и привести начальные и конечные условия к виду (2.5), (2.6).Замечание 3. Если требуется рассмотреть другую задачу, в которой развиваемая скорость в конце процесса, наоборот, минимизируется: ${{{v}}_{x}}(T) \to min$, то соответствующее оптимальное управление получается из решения исходной задачи 1 (с условием (2.7)) путем преобразования
3. Соотношения принципа максимума. Переформулируем задачу оптимального управления так, чтобы к ней можно было применить теорему 3 для автономных систем с подвижными концами из книги [1]. Введем две вспомогательные переменные ${{x}_{0}}$, ${{x}_{5}}$ такие, что
Условие (2.7) трансформируется в ${{x}_{0}}(T) - {{{v}}_{{x0}}} \to \min $, в котором не влияющую на оптимальное решение постоянную ${{{v}}_{{x0}}}$ можно опустить. Иными словами, требуется минимизировать интегральный функционал типа Лагранжа:
причем в силу соотношения формально верхний предел интегрирования $\tau $ можно считать нефиксированным, если потребовать выполнение дополнительного ограниченияВведем обозначения
Тогда ограничения (2.6), (3.1), задающие терминальное многообразие на правом конце траектории, примут вид
Введем в рассмотрение сопряженные переменные ${{p}_{0}}$, ${{p}_{1}}$, ${{p}_{2}}$, ${{p}_{3}}$, ${{p}_{4}}$, ${{p}_{5}}$, соответствующие всем фазовым переменным ${{x}_{0}}$, $x$, $y$, ${{{v}}_{x}}$, ${{{v}}_{y}}$, ${{x}_{5}}$, и функцию Гамильтона
Полагая ${{p}_{0}} = - 1$, получим
Максимум гамильтониана по $u$ достигается, если
Поэтому
Определим знак второй производной гамильтониана в точке его экстремума, определяемой равенством (3.2):
Здесь учтено, что $cosu > 0$ и ${{p}_{3}} \equiv 0$ (это равенство доказано ниже). Таким образом, пришли к выводу о том, что управление (3.3) действительно обеспечивает максимум гамильтониана в процессе разгона вдоль оси $x$.
Запишем сопряженную систему:
(3.4)
$\begin{gathered} {{{\dot {p}}}_{1}} = - \frac{{\partial H}}{{\partial x}} = 0,\quad {{{\dot {p}}}_{2}} = - \frac{{\partial H}}{{\partial y}} = 0,\quad {{{\dot {p}}}_{3}} = - \frac{{\partial H}}{{\partial {{{v}}_{x}}}} = - {{p}_{1}} \\ {{{\dot {p}}}_{4}} = - \frac{{\partial H}}{{\partial {{{v}}_{y}}}} = - {{p}_{2}},\quad {{{\dot {p}}}_{5}} = - \frac{{\partial H}}{{\partial {{x}_{5}}}} = 0 \\ \end{gathered} $Условия трансверсальности имеют вид:
(3.5)
$\begin{gathered} {{p}_{1}}(\tau ) = \sum\limits_{i = 1}^3 \,{{\mu }_{i}}\frac{{\partial {{h}_{i}}}}{{\partial x}} = 0,\quad {{p}_{2}}(\tau ) = \sum\limits_{i = 1}^3 \,{{\mu }_{i}}\frac{{\partial {{h}_{i}}}}{{\partial y}} = {{\mu }_{1}} \\ {{p}_{3}}(\tau ) = \sum\limits_{i = 1}^3 \,{{\mu }_{i}}\frac{{\partial {{h}_{i}}}}{{\partial {{{v}}_{x}}}} = 0,\quad {{p}_{4}}(\tau ) = \sum\limits_{i = 1}^3 \,{{\mu }_{i}}\frac{{\partial {{h}_{i}}}}{{\partial {{{v}}_{y}}}} = {{\mu }_{2}},\quad {{p}_{5}}(\tau ) = \sum\limits_{i = 1}^3 \,{{\mu }_{i}}\frac{{\partial {{h}_{i}}}}{{\partial {{x}_{5}}}} = {{\mu }_{3}}, \\ \end{gathered} $В этом случае закон управления (3.3) принимает вид
(3.6)
$\begin{gathered} u = \operatorname{arctg} {{p}_{4}} = \operatorname{arctg} ( - Ct + \operatorname{tg} {{u}_{0}}),\quad C = {{\mu }_{1}} \\ {{u}_{0}} = \operatorname{arctg} ({{\mu }_{1}}T + {{\mu }_{2}})\quad ({{u}_{0}} = u(0)) \\ \end{gathered} $Здесь для удобства вместо ${{\mu }_{1}}$, ${{\mu }_{2}}$ использованы две другие неизвестные константы интегрирования $C$, ${{u}_{0}}$. Следовательно, угол $u$ должен изменяться по так называемому закону дробно-линейного тангенса, который часто встречается в задачах управления движением инерционных объектов с ограниченной тягой [3–5].
Подставляя его в уравнения движения (2.4) и интегрируя их, получим
(3.8)
$y = \frac{a}{{2{{C}^{2}}}}\left[ {({\text{tg}}{{u}_{0}} - {\text{tg}}u)\sec {{u}_{0}} - (\sec {{u}_{0}} - \sec u){\text{tg}}u - \ln \frac{{{\text{tg}}{{u}_{0}} + \sec {{u}_{0}}}}{{{\text{tg}}u + \sec u}}} \right] + {{{v}}_{{y0}}}t + {{y}_{0}}$Формулы (3.7), (3.8) являются обобщением аналогичных формул из книги [4] на случай ненулевой начальной скорости.
Постоянные $C$, ${{u}_{0}}$ определяются из уравнений
Первое из равенств (3.9) разрешимо относительно $C$:
(3.10)
$C = \frac{{2a(aT\sin {{u}_{0}} + {{{v}}_{{y0}}})}}{{\cos {{u}_{0}}({{a}^{2}}{{T}^{2}} - {v}_{{y0}}^{2})}}$Подставляя (3.10) во второе равенство (3.9), получим трансцендентное уравнение для нахождения ${{u}_{0}}$. Таким образом, как и в случае ненулевых начальных скоростей (см. [4]), определение двух констант интегрирования сводится к численному решению только одного трансцендентного уравнения для ${{u}_{0}}$, хотя выражение (3.10), связывающее $C$ с ${{u}_{0}}$, оказалось более сложным.
4. Аналитическое решение в предельном случае. Задача 1 имеет решение, только если время $T$ достаточно велико. Оказалось, что в предельном случае, когда задано минимально допустимое время $T = {{T}_{{min}}}$ существует только оптимальное решение. Оно релейно, так как закон дробно-линейного тангенса вырождается и теряет свойство непрерывности. При этом сила тяги всегда направлена вдоль или против направления оси $y$. Вдоль оси $x$ разгона нет, но движение все же может происходить по инерции с постоянной скоростью ${{{v}}_{{x0}}}$.
Выражение для проекции тяги на ось $y$ строится также (аналогично), как и известное оптимальное решение в двухточечной задаче быстродействия при управлении инерционным объектом, движущимся вдоль одной прямой [1, 2], и приведении его в заданную точку с нулевой скоростью:
(4.1)
$\begin{gathered} \dot {y} = {{{v}}_{y}},\quad {{{{\dot {v}}}}_{y}} = {{u}_{y}},\quad \left| {{{u}_{y}}(t)} \right| \leqslant a,\quad T \to \min \\ y(0) = {{y}_{0}} = 0,\quad {{{v}}_{y}}(0) = {{{v}}_{{y0}}},\quad y(T) = h,\quad {{{v}}_{y}}(T) = 0 \\ \end{gathered} $В указанной двойственной задаче ограниченное по модулю оптимальное управление релейно, принимает свои предельные значения и имеет не более одного переключения. Кривая переключений в фазовой плоскости состоит из двух параболических ветвей и проходит через терминальную фазовую точку. В общем случае движение разбивается на два этапа. Сначала оно происходит при постоянном управлении до тех пор, пока фазовая точка не попадет на кривую переключений. Далее после смены знака управления движение происходит вдоль кривой переключений в терминальное состояние.
Для того чтобы использовать это решение в задаче 1 с фиксированным временем окончания процесса $T = {{T}_{{min}}}$, нужно сперва, рассматривая проекцию траектории на плоскость $y{{{v}}_{y}}$, построить кривую переключений $\psi = 0$ так, чтобы ее центральная точка совпала с точкой $(h,0)$ в указанной плоскости:
После этого строится управление тягой, действующей только по оси $y$. Направление тяги зависит от расположения точки $(y,{{{v}}_{y}})$ относительно кривой переключений.
Ниже приведены выражения для минимально возможного времени ${{T}_{{min}}}$, полученные на основе результатов решения двойственной задачи быстродействия и анализа функции Беллмана [2], и выражения для соответствующего релейного оптимального управления $u(t)$ в задаче 1:
(4.3)
$\begin{gathered} u(t) = \left\{ {\begin{array}{*{20}{l}} { - \frac{\pi }{2},\quad 0 \leqslant t \leqslant \tau ,} \\ {\frac{\pi }{2},\quad \tau < t \leqslant {{T}_{{min}}},} \end{array}} \right.\quad {\text{при}}\quad \psi ({{y}_{0}},{{{v}}_{{y0}}}) \geqslant 0 \\ \tau = \frac{{a{{T}_{{min}}} + {{{v}}_{{y0}}}}}{{2a}},\quad {{T}_{{min}}} = \frac{{{{{v}}_{{y0}}}}}{a} + \frac{2}{a}\sqrt {a({{y}_{0}} - h) + \frac{{{v}_{{y0}}^{2}}}{2}} \\ \end{gathered} $(4.4)
$\begin{gathered} u(t) = \left\{ {\begin{array}{*{20}{l}} {\frac{\pi }{2},\quad 0 \leqslant t \leqslant \tau ,} \\ { - \frac{\pi }{2},\quad \tau < t \leqslant {{T}_{{min}}},} \end{array}} \right.\quad {\text{при}}\quad \psi ({{y}_{0}},{{{v}}_{{y0}}}) < 0 \\ \tau = \frac{{a{{T}_{{min}}} - {{{v}}_{{y0}}}}}{{2a}},\quad {{T}_{{min}}} = - \frac{{{{{v}}_{{y0}}}}}{a} + \frac{2}{a}\sqrt { - a({{y}_{0}} - h) + \frac{{{v}_{{y0}}^{2}}}{2}} \\ \end{gathered} $Теорема 1. Если $T \geqslant {{T}_{{min}}}$, то задача 1 имеет решение.
Доказательство. При $T = {{T}_{{min}}}$ оптимальное решение $u(t)$ существует и определяется соотношениями (4.3), (4.4). При $T > {{T}_{{min}}}$ существуют траектории, удовлетворяющие краевым условиям (2.5), (2.6). Например, можно составить соответствующее управление так, чтобы оно состояло из двух этапов. Сначала за время ${{T}_{{min}}}$ переводим систему в состояние (2.6), используя управление (4.3), (4.4). Далее полагаем $u(t) \equiv 0$ и ускоряем систему в течение оставшегося времени $T - {{T}_{{min}}}$ только вдоль оси $x$. Максимальное число переключений такого релейного управления равно двум, причем оно может принимать три разных (дискретных) значения: $\{ \pm \pi {\text{/}}2,0\} $. Очевидно, что из всего множества допустимых управлений можно выбрать оптимальное.
5. Субоптимальное управление. Построим теперь субоптимальное релейное управление, которое во время всего процесса длительностью $T \geqslant {{T}_{{min}}}$ может принимать только два значения, отличающиеся знаком: $ \pm {{u}_{1}}$ ($0 < {{u}_{1}} \leqslant \pi {\text{/}}2$), и имеющее максимум одно переключение. При этом потребуем, чтобы проекция траектории системы (2.4) на плоскость $y{{{v}}_{y}}$ при субоптимальном управлении совпадала с оптимальной фазовой траекторией двойственной системы (4.1) в случае, когда в ограничении на управление ${{u}_{y}}$ параметр $a$ заменен на меньшую постоянную величину: $asin{{u}_{1}}$. Отметим, что для случая нулевых начальных скоростей управление с аналогичными свойствами было предложено в [4].
Обозначим через $X$ новый неизвестный параметр:
а через ${{\psi }_{1}}$ – функцию переключений:(5.2)
${{\psi }_{1}}(X,y,{{{v}}_{y}}) = X(y - h) + \frac{{{{{v}}_{y}}\left| {{{{v}}_{y}}} \right|}}{2}$Структуру субоптимального релейного управления с требуемыми свойствами зададим в следующем виде (заменяя в (4.3), (4.4) $\pi {\text{/}}2$ на ${{u}_{1}}$, ${{T}_{{min}}}$ на $T$, $a$ на $X$, $\psi $ на ${{\psi }_{1}}$):
(5.3)
$\begin{gathered} u(t) = \left\{ {\begin{array}{*{20}{l}} { - {{u}_{1}},\quad 0 \leqslant t \leqslant \tau } \\ {{{u}_{1}},\quad \tau < t \leqslant T} \end{array}} \right.\quad {\text{при}}\quad {{\psi }_{1}}(X,{{y}_{0}},{{{v}}_{{y0}}}) \geqslant 0 \\ \tau = \frac{{XT + {{{v}}_{{y0}}}}}{{2X}},\quad T = \frac{{{{{v}}_{{y0}}}}}{X} + \frac{2}{X}\sqrt {X({{y}_{0}} - h) + \frac{{{v}_{{y0}}^{2}}}{2}} \\ \end{gathered} $(5.4)
$\begin{gathered} u(t) = \left\{ {\begin{array}{*{20}{l}} {{{u}_{1}},\quad 0 \leqslant t \leqslant \tau ,} \\ { - {{u}_{1}},\quad \tau < t \leqslant T,} \end{array}} \right.\quad {\text{при}}\quad {{\psi }_{1}}(X,{{y}_{0}},{{{v}}_{{y0}}}) < 0 \\ \tau = \frac{{XT - {{{v}}_{{y0}}}}}{{2X}},\quad T = - \frac{{{{{v}}_{{y0}}}}}{X} + \frac{2}{X}\sqrt { - X({{y}_{0}} - h) + \frac{{{v}_{{y0}}^{2}}}{2}} \\ \end{gathered} $Здесь в соответствии с (5.1)
а функция переключений ${{\psi }_{1}}$ и момент переключения $\tau $ также зависят от параметра $X$, который в свою очередь неявно зависит от времени управления $T$.Лемма 1. Пусть $X$ – параметр субоптимального закона управления (5.3), (5.4), соответствующий заданному времени процесса $T$. Тогда функция $T(X)$ монотонно убывает, а следовательно
Доказательство. Предположим, что значения параметра управления принадлежат допустимой области (5.6). Отдельно рассмотрим три диапазона начальных скоростей.
При ${{{v}}_{{y0}}} \geqslant \sqrt { - 2X({{y}_{0}} - h)} $ согласно (5.2), (5.6) выполнено неравенство ${{\psi }_{1}}(X,{{y}_{0}},{{{v}}_{{y0}}}) \geqslant 0$. Поэтому из (5.2), (5.3) получим выражение, связывающее время управления с функцией переключения, подсчитанной в начале процесса:
Найдем частную производную $\partial T{\text{/}}\partial X$ и определим ее знак:
При ${{{v}}_{{y0}}} \leqslant 0$ согласно (5.2) выполнено неравенство ${{\psi }_{1}}(X,{{y}_{0}},{{{v}}_{{y0}}}) < 0$. Поэтому из (5.2), (5.4) получим выражение, связывающее время управления с функцией переключения, подсчитанной в начале процесса:
Найдем частную производную $\partial T{\text{/}}\partial X$ и определим ее знак:
При $0 < {{{v}}_{{y0}}} < \sqrt { - 2X({{y}_{0}} - h)} $ согласно (5.2) выполнено неравенство ${{\psi }_{1}}(X,{{y}_{0}},{{{v}}_{{y0}}}) < 0$. Поэтому из (5.2), (5.4) получим выражение, связывающее время управления с функцией переключения, подсчитанной в начале процесса:
Найдем частную производную $\partial T{\text{/}}\partial X$ и определим ее знак:
Здесь второе слагаемое отрицательно и превосходит по модулю первое.
Таким образом, во всех трех рассмотренных диапазонах начальных скоростей функция $T(X)$ монотонно убывающая. Выше было установлено, что $T(a) = {{T}_{{min}}}$. При постепенном увеличении $T$ параметр $X$ будет уменьшаться. Следовательно, левая параболическая ветвь кривой переключений (5.2) будет приближаться ближе к оси абсцисс на фазовой плоскости. Очевидно, что при этом возможен переход начальной точки $({{y}_{0}},{{{v}}_{{y0}}})$ из области ${{\psi }_{1}}(X,{{y}_{0}},{{{v}}_{{y0}}}) < 0$ в область ${{\psi }_{1}}(X,{{y}_{0}},{{{v}}_{{y0}}}) \geqslant 0$. Однако, параметр $X$ при таком переходе меняется непрерывно, т. е. скачка нет, так как при ${{\psi }_{1}}(X,{{y}_{0}},{{{v}}_{{y0}}}) \to 0$ формулы (5.3), (5.4) дают одинаковый результат: $T \to {{{v}}_{{y0}}}{\text{/}}X$. Поэтому ограничение (5.6) будет выполнено.
Предложим теорему, позволяющую правильно выбрать последовательность знаков управления, а именно (5.3) или (5.4), и явную процедуру определения параметров $X$ для трех разных диапазонов начальных скоростей.
Теорема 2. В случае малых положительных начальных скоростей существует пороговая длительность процесса
разбивающая полубесконечный интервал допустимых значений $T \geqslant {{T}_{{min}}}$ на две части с разными вариантами переключения управления (5.3), (5.4):(5.8)
$u(0) = \left\{ {\begin{array}{*{20}{l}} { - {{u}_{1}},\quad T \geqslant {{T}_{*}},} \\ {{{u}_{1}},\quad T < {{T}_{*}},} \end{array}} \right.\quad {\text{при}}\quad 0 < {{{v}}_{{y0}}} < \sqrt { - 2a({{y}_{0}} - h)} $В случае больших положительных начальных скоростей существует только один вариант переключения:
(5.9)
$u(0) = - {{u}_{1}}\quad {\text{при}}\quad {{{v}}_{{y0}}} \geqslant \sqrt { - 2a({{y}_{0}} - h)} $В случае неположительных начальных скоростей существует только один вариант переключения:
Формулы (5.15) и (5.19) позволяют найти параметр $X$ в случаях, когда должно быть $u(0) = - {{u}_{1}}$ и $u(0) = {{u}_{1}}$ соответственно.
Доказательство. Предположим, что
(В области неположительных начальных скоростей (5.10) предположение (5.11) не выполнено в силу ограничения (5.6)). Тогда из (5.3) следует равенствоЛевая его часть неотрицательна, если
Возведем в квадрат обе части равенства (5.12) и получим квадратное относительно $X$ уравнение:
По теореме Виета корни уравнения (5.14) имеют разные знаки. Положительный корень находится по формуле
(5.15)
$X = \frac{{T{{{v}}_{{y0}}} + 2({{y}_{0}} - h) + \sqrt {{{{[T{{{v}}_{{y0}}} + 2({{y}_{0}} - h)]}}^{2}} + {{T}^{2}}{v}_{{y0}}^{2}} }}{{{{T}^{2}}}}$Из (5.13), (5.15) следует ограничение $T \geqslant {{T}_{*}}$, которое, в отличие от (5.13), уже не зависит от $X$ (см. (5.7)) и гарантирует выполнение предположения (5.11). Его следует учитывать в области малых положительных начальных скоростей (5.8). В области больших положительных начальных скоростей (5.9) неравенство (5.13) выполнено при всех допустимых $T$, так как
Предположим теперь, что
(В области больших положительных начальных скоростей (5.9) предположение (5.16) не выполнено в силу ограничения (5.6)). Тогда из (5.4) следует равенствоПри ${{{v}}_{{y0}}} > 0$ положительность его левой части обеспечивается. Возведем в квадрат обе части (5.17) и получим квадратное относительно $X$ уравнение:
По теореме Виета корни уравнения (5.18) имеют разные знаки. Положительный корень находится по формуле
(5.19)
$X = \frac{{ - [T{{{v}}_{{y0}}} + 2({{y}_{0}} - h)] + \sqrt {{{{[T{{{v}}_{{y0}}} + 2({{y}_{0}} - h)]}}^{2}} + {{T}^{{2}}}{v}_{{y0}}^{2}} }}{{{{T}^{2}}}}$Это решение должно удовлетворять дополнительному условию:
которое следует из (5.16). Из (5.19), (5.20) вытекает неравенство $T < {{T}_{*}}$, которое, в отличие от (5.20), уже не зависит от $X$ (см. (5.7)). Его следует учитывать в области малых положительных начальных скоростей (5.8). В области неположительных начальных скоростей (5.10) согласно (5.19) при всех допустимых $T$ выполнено неравенство которое гарантирует, что левая часть (5.17) положительна, а также, что предположение (5.16) выполнено.Наконец, существование порогового значения ${{T}_{*}}$ в области малых положительных начальных скоростей (5.8) вытекает из соотношения
6. Определение констант интегрирования в законе дробно-линейного тангенса. Покажем, как можно использовать результаты предыдущего раздела для нахождения констант интегрирования в оптимальном законе управления (3.6). Сначала исследуем зависимость решения от длительности процесса. Обозначим через ${{T}_{0}}$ значение $T$, которое было задано при постановке задачи 1. Теперь будем считать $T$ переменной величиной и исследуем, как константа ${{u}_{0}}$, определяющая оптимальное решение, зависит от параметра $T$. Подсчитаем производную этой неявной функции при условии, что все требуемые в (2.5), (2.6) начальные и конечные значения фазовых координат не меняются:
(6.1)
$\frac{{d{{u}_{0}}}}{{dT}} = {{f}_{0}}({{u}_{0}},T) = - \frac{{\partial y}}{{\partial T}}{\text{/}}\frac{{\partial y}}{{\partial {{u}_{0}}}}$При этом учитываем, что согласно (3.6), (3.8), (3.10) величина $y$, достигаемая в конце процесса, сложным образом зависит от $T$, ${{u}_{0}}$:
Имеем следующее выражение для частной производной в числителе (6.1):
(6.2)
$\frac{{\partial y}}{{\partial T}} = {{{v}}_{y}}(T) + \frac{{[{{{v}}_{{y0}}} + {{{v}}_{y}}(T)]T + 2[{{y}_{0}} - y(T)]}}{C}\frac{{\partial C}}{{\partial T}}$Здесь использовано вспомогательное соотношение
(6.3)
$\frac{{\partial C}}{{\partial T}} = - \frac{{2{{a}^{2}}[({{T}^{2}}{{a}^{2}} + {v}_{{y0}}^{2})\sin {{u}_{0}} + 2{{{v}}_{{y0}}}Ta]}}{{\cos {{u}_{0}}{{{({{T}^{2}}{{a}^{2}} - {v}_{{y0}}^{2})}}^{2}}}}$Имеем следующее выражение для частной производной в знаменателе (6.1):
(6.4)
$\frac{{\partial y(T)}}{{\partial {{u}_{0}}}} = \frac{{{{{v}}_{{y0}}} - {{{v}}_{y}}(T) + aT\sin {{u}_{0}}}}{{C{{{\cos }}^{2}}{{u}_{0}}}} + \frac{{[{{{v}}_{{y0}}} + {{{v}}_{y}}(T)]T + 2[{{y}_{0}} - y(T)]}}{C}\frac{{\partial C}}{{\partial {{u}_{0}}}}$Здесь использовано вспомогательное соотношение
(6.5)
$\frac{{\partial C}}{{\partial {{u}_{0}}}} = \frac{{2a(aT + {{{v}}_{{y0}}}\sin {{u}_{0}})}}{{{{{\cos }}^{2}}{{u}_{0}}({{T}^{2}}{{a}^{2}} - {v}_{{y0}}^{2})}}$В результате из равенств (3.10), (6.1)–(6.5) получаем конкретное выражение для функции ${{f}_{0}}$:
(6.6)
${{f}_{0}} = \frac{{2{{a}^{2}}\cos {{u}_{0}}({{{v}}_{{y0}}}T - 2y(T))\left[ {\left( {{{a}^{2}}{{T}^{2}} + {v}_{{y0}}^{2}} \right)\sin {{u}_{0}} + 2{{{v}}_{{y0}}}aT} \right]}}{{({{{v}}_{{y0}}} + aT\sin {{u}_{0}}){{{\left( {{{a}^{2}}{{T}^{2}} - {v}_{{y0}}^{2}} \right)}}^{2}} + 2a({{{v}}_{{y0}}}T - 2y(T))\left( {aT + {{{v}}_{{y0}}}\sin {{u}_{0}}} \right)\left( {{{a}^{2}}{{T}^{2}} - {v}_{{y0}}^{2}} \right)}}$Из (6.1) следует интегральное уравнение
(6.7)
${{u}_{0}}({{T}_{0}}) = {{u}_{0}}({{T}_{{min}}}) + \int\limits_{{{T}_{{min}}}}^{{{T}_{0}}} {{f}_{0}}({{u}_{0}}(T),T)dT$Здесь ${{T}_{{min}}}$ – минимально возможное $T$, при котором у задачи 1 существует решение. Оно было определено в (4.3), (4.4). При этом также было найдено первое слагаемое в (6.7). Таким образом, определение константы ${{u}_{0}}({{T}_{0}})$ сведено к решению задачи Коши. На самом деле, в процессе интегрирования находится множество значений ${{u}_{0}}(T)$, $T \in [{{T}_{{min}}},{{T}_{0}}]$, которые можно использовать при решении задач с другими моментами окончания, не обязательно равными ${{T}_{0}}$.
При ${{u}_{0}} = {{u}_{0}}({{T}_{{min}}})$ и $T = {{T}_{{min}}}$ (см. (4.3), (4.4)) функция ${{f}_{0}}$ в правой части дифференциального уравнения (6.1) (или интегрального уравнения (6.7)) имеет особенность из-за того, что $cos{{u}_{0}}({{T}_{{min}}}) = 0$. Отступая вправо от ${{T}_{{min}}}$ на малую величину $\Delta T$, определим субоптимальное управление ${{u}_{{{\text{subopt}}}}}(t)$ для процесса с моментом окончания $T = {{T}_{{min}}} + \Delta T$, используя теорему 2. Выберем начальное значение этого субоптимального управления в качестве приближенного начального значения константы ${{u}_{0}}$ при решении рассматриваемой задачи Коши:
Уравнение (6.7) принимает вид
(6.9)
${{u}_{0}}({{T}_{0}}) \approx {{u}_{{{\text{subopt}}}}}(0) + \int\limits_{{{T}_{{min}}} + \Delta T}^{{{T}_{0}}} {{f}_{0}}({{u}_{0}}(T),T)dT$Отметим, что при такой аппроксимации $y(T) \approx h$. Из-за этого в выражение для ${{f}_{0}}$ (см. (6.6)) следует подставлять значение функции $y(T)$, подсчитываемое по формуле (3.8).
Результаты численного решения уравнения (6.9) представлены для следующих параметров управляемой системы:
Использовался метод Эйлера – простейший численный метод решения систем обыкновенных дифференциальных уравнений. В условии (6.8) полагалось
Шаг интегрирования по $T$ также был равен этому числу. При параметрах (6.10) оказалось, что $\psi ({{y}_{0}},{{{v}}_{{y0}}}) < 0$ (см. (4.2)), поэтому используем формулу (4.4) для подсчета минимально допустимого времени процесса:
Необходимое условие ${{T}_{0}} \geqslant {{T}_{{min}}}$ обеспечено. Так как ${{{v}}_{{y0}}} = 0$, то очевидно, что выполнено неравенство ${{\psi }_{1}}(X,{{y}_{0}},{{{v}}_{{y0}}}) < 0$ (см. (5.2)), поэтому для расчета субоптимального управления нужно использовать формулы (5.4), (5.5), (5.19), согласно которым оказалось, что
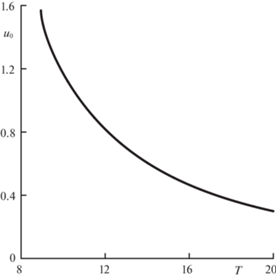
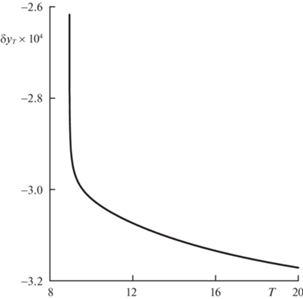
На рис. 1 показана зависимость ${{u}_{0}}$ от $T$. При каждом $T$ другая константа из закона оптимального управления подсчитывается по формуле (3.10). Для контроля точности на рис. 2 представлена зависимость погрешности определения терминального значения координаты $y$, т. е. величины $\delta {{y}_{T}} = y(T) - h$, от длительности процесса $T$.
Заключение. Исследовано управляемое движение инерционного объекта при скоростном маневре в горизонтальной плоскости. Построены эффективные режимы управления тягой, создаваемой за счет действия силы сухого трения, в том числе в случае ненулевой начальной скорости объекта. Найдено минимально допустимое время движения, зависящее от начальных условий. В случае оптимального управления по закону дробно-линейного тангенса предложена процедура определения констант интегрирования. В результате численное решение соответствующего трансцендентного уравнения сведено к решению задачи Коши. При этом сразу вычисляются константы интегрирования для множества задач с разными временами окончания процесса.
Дополнительно предложен алгоритм определения параметров релейного субоптимального управления, имеющего максимум одно переключение. Так как амплитуда субоптимального управления оказалась меньше, чем исходное ограничение, то остается некоторый запас по управлению. Появляется возможность построить управление по обратной связи и учесть внешние возмущения, используя игровой подход [11–13]. Возникающие при этом скользящие режимы можно устранить за счет использования функции насыщения [14]. При больших длительностях процесса субоптимальное управление является близким по эффективности к оптимальному управлению, так как отношение соответствующих значений функционала качества стремится к единице.
Аналогичные результаты могут быть получены в более общем случае, когда действуют постоянные проекции внешних сил на плоскость движения, например силы тяжести. Указанная ситуация соответствует скоростному маневру при движении по наклонной плоскости. При этом прямая, на которую требуется перевести траекторию движения, лежит в этой плоскости и может быть ориентирована в произвольном направлении.
Исследование выполнено за счет гранта Российского научного фонда № 23-11-00128, https://rscf.ru/project/23-11-00128/.
Список литературы
Понтрягин Л.С., Болтянский В.Г., Гамкрелидзе Р.В., Мищенко Е.Ф. Математическая теория оптимальных процессов. М.: Наука, 1983. 392 с.
Ройтенберг Я.Н. Автоматическое управление. М.: Наука, 1971. 396 с.
Исаев В.К. Принцип максимума Л.С. Понтрягина и оптимальное программирование тяги ракет // Автоматика и телемеханика. 1961. Т. 22. Вып. 8. С. 986–1001.
Брайсон А., Хо Ю-ши. Прикладная теория оптимального управления. М.: Мир, 1972. 544 с.
Афанасьев В.Н., Колмановский В.Б., Носов В.Р. Математическая теория конструирования систем управления. М.: Высшая школа, 2003. 614 с.
Журавлёв В.Ф. Закономерности трения при комбинации скольжения и верчения // Изв. РАН. МТТ. 2003. № 4. С. 81–88.
Журавлёв В.Ф. О модели сухого трения в задачах динамики твердых тел // Успехи механики. 2005. № 3. С. 58–76.
Андронов В.В., Журавлёв В.Ф. Сухое трение в задачах механики. М.; Ижевск: НИЦ “Регулярная и хаотическая динамика. Институт компьютерных исследований”, 2010. 184 с.
Журавлёв В.Ф. Плоская динамика однородного параллелепипеда с сухим трением // Изв. РАН. МТТ. 2021. № 1. С. 3–5.
Розенблат Г.М. Об оптимальном повороте твердого тела при помощи внутренних сил // Докл. РАН. 2022. Т. 505. № 1. С. 92–99.
Красовский Н.Н. Игровые задачи о встрече движений. М.: Наука, 1970. 420 с.
Решмин С.А. Синтез управления двузвенным манипулятором // Изв. РАН. ТиСУ. 1997. № 2. С. 146–150.
Решмин С.А., Черноусько Ф.Л. Синтез управления в нелинейной динамической системе на основе декомпозиции // ПММ. 1998. Т. 62. № 1. С. 121–128.
Ананьевский И.М., Решмин С.А. Непрерывное управление механической системой на основе метода декомпозиции // Изв. РАН. ТиСУ. 2014. № 4. С. 3–17.
Дополнительные материалы отсутствуют.
Инструменты
Прикладная математика и механика


 Пн.-пт.: 10.00-19.00