

Прикладная математика и механика, 2023, T. 87, № 4, стр. 513-518
Инерциальная навигационная система нового типа
1 Институт проблем механики им. А.Ю. Ишлинского РАН
Москва, Россия
* E-mail: zhurav43@ipmnet.ru
Поступила в редакцию 21.03.2023
После доработки 15.06.2023
Принята к публикации 20.06.2023
- EDN: MLOLEX
- DOI: 10.31857/S0032823523040161
Аннотация
Инерциальная система нового типа обладает минимально возможной размерностью. Она отличается от уже известных инерциальных систем, платформенной и бесплатформенной, тем, что позволяет обходиться без гироскопов и блоков интегрирования уравнений Пуассона, совмещая в себе одновременно и функции датчика кажущегося ускорения.
1. Введение. Идея инерциальной навигации в свободном пространстве крайне проста: на борту движущегося объекта достаточно разместить гиростабилизированную платформу, оси которой параллельны осям какой-либо инерциальной системы координат, на платформе закрепить три взаимно ортогональных акселерометра и сигналы с них, пропорциональные компонентам абсолютного ускорения подвижного объекта, дважды проинтегрировать. Это дает абсолютную скорость и координаты объекта в абсолютном пространстве.
Естественный шаг в развитии этой идеи состоял в том, что блок акселерометров можно крепить неподвижно на самом объекте, обходясь без гиростабилизированной платформы. Тогда показания акселерометров будут пропорциональны компонентам абсолютного ускорения в проекциях на связанные с объектом оси и перед тем как, осуществлять интегрирование этих показаний, необходимо их перепроектировать на оси инерциальной системы отсчета. Для этого следует предварительно измерить угловую скорость объекта в проекциях на подвижные оси, после чего проинтегрировать уравнения Пуассона, позволяющие вычислить матрицу направляющих косинусов между осями подвижной и инерциальной систем координат.
Технически реализация бесплатформенной инерциальной навигационной системы (БИНС) проще, чем платформенной. Для этого требуется три акселерометра, три гироскопа и интеграторы линейных ускорений и уравнений Пуассона.
БИНС можно еще более упростить, если удастся наблюдать оси, параллельные инерциальным осям непосредственно на самом объекте, не прибегая к помощи гиростабилизированной платформы. Это позволит строить матрицу поворота, обходясь без гироскопов и блока интегрирования уравнений Пуассона.
Реализовать эту идею принципиально нетрудно. Для этого достаточно наблюдать на борту подвижного объекта колебания пространственного изотропного осциллятора. Пространственный изотропный осциллятор это точечная масса, закрепленная на объекте посредством трех взаимно ортогональных пружинок одинаковой жесткости. Если предположить вначале, что подвижный объект совершает только вращение вокруг неподвижной точки, то любое свободное движение этого осциллятора представляет собой эллиптическую траекторию, не меняющую свою ориентацию по отношению к инерциальным осям, как бы ни двигался подвижный объект (рис. 1).
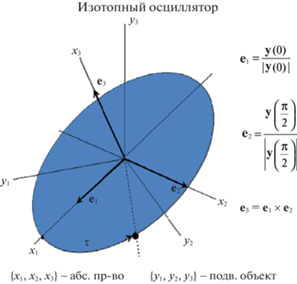
Если снять показание осциллятора в момент его нахождения в максимально удаленной от точки подвеса точке эллипса М и в ближайшей к центру точке N и вычислить векторное произведение соответствующих единичных векторов ${{{\mathbf{e}}}_{1}} \times {{{\mathbf{e}}}_{2}} = {{{\mathbf{e}}}_{3}}$, то матрица $A = \left\| {{{{\mathbf{e}}}_{1}},{{{\mathbf{e}}}_{2}},{{{\mathbf{e}}}_{3}}} \right\|$, составленная из этих векторов и будет искомой матрицей поворота, переводящей подвижную систему отсчета ${{y}_{1}},{{y}_{2}},{{y}_{3}}$ в инерциальную ${{x}_{1}},{{x}_{2}},{{x}_{3}}$.
В общем случае ускоренного движения центр рассматриваемого эллипса будет смещаться в сторону, противоположную ускорению и перед выполнением указанных выше процедур следует выделить из показаний осциллятора гармоническую часть. Оставшаяся непериодическая часть, пропорциональная абсолютному ускорению может быть использована для построения информации о движении точки подвеса осциллятора. То есть изотропный осциллятор может использоваться не только для построения матрицы поворота, но и для построения вектора абсолютного ускорения.
Навигация в окрестности Земли требует дополнительного знания гравитационного поля в окрестности подвижного объекта.
Предлагаемая бесплатформенная инерциальная система является системой маятникового типа (БИНС МТ).
2. Получение инерциальной информации. Траектория изотропного осциллятора (центр масс электростатического шара или центр приведенной массы в упругом подвесе) наблюдается в осях ${{y}_{1}},{{y}_{2}},{{y}_{3}}$, жестко связанных с подвижным объектом. Эти оси ориентированы по осям симметрии поворота поддерживающих и наблюдающих электродов.
Будем предполагать вначале, что подвижный объект вращается относительно инерциального пространства с произвольной угловой скоростью вокруг неподвижной точки. Если помимо поддерживающих сил на осциллятор никаких других сил не действует, то при произвольных начальных условиях осциллятор описывает эллиптическую траекторию, которая в безразмерном времени будет удовлетворять уравнениям
Нас будет интересовать вычисление ортогональной матрицы поворота подвижного объекта, или, что то же самое, связанной с объектом системы ${\mathbf{y}}$ относительно инерциальной системы ${\mathbf{x}}$:
В системе отсчета связанной с самим объектом, уравнения движения примут вид
(2.3)
${\mathbf{\ddot {y}}} + {\mathbf{y}} + 2{{A}^{T}}\dot {A}{\mathbf{\dot {y}}} + {{A}^{T}}\ddot {A}{\mathbf{y}} = 0$Уравнения (2.3) можно рассматривать, как дифференциальные уравнения второго порядка относительно матрицы поворота $A(t)$:
(2.4)
$\ddot {A}{\mathbf{y}} + 2\dot {A}{\mathbf{\dot {y}}} + A({\mathbf{\ddot {y}}} + {\mathbf{y}}) = 0,$Заметим, что уравнение (2.4) допускает понижение порядка. Это можно сделать следующим образом. Введем обозначение для матрицы угловой скорости $\Omega = {{A}^{T}}\dot {A}$. Тогда из (2.3) получим ${\mathbf{\ddot {y}}} + {\mathbf{y}} + - 2\Omega {\mathbf{\dot {y}}} - {{A}^{T}}\ddot {A}{\mathbf{y}}.$
Покажем, что
Действительно:
Поэтому (2.4) можно переписать в виде системы уравнений первого порядка
(2.5)
$\dot {\Omega }{\mathbf{y}} = - {{\Omega }^{2}}{\mathbf{y}} - 2\Omega {\mathbf{\dot {y}}} - {\mathbf{\ddot {y}}} - {\mathbf{y}},\quad \dot {A} = A\Omega ,$В предлагаемой БИНС МТ уравнение (2.4) решается на борту подвижного объекта приближенно следующим образом. Будем предполагать, что частота собственных колебаний осциллятора много больше модуля угловой скорости подвижного объекта, тогда приближенно решение системы (2.4) относительно матрицы $A(t)$ можно искать в виде кусочно-постоянной функции, считая $A(t) = \operatorname{const} $ для $2\pi (n - 1) < t < 2\pi n$, где $n$ пробегает все целые значения.
Известно, что последовательность ступенчатых функций равномерно сходится к функции $A(t)$ тогда и только тогда, когда эта функция непрерывная, или содержит разрывы первого рода. Это означает, что для любой заданной точности вычисления матрицы $A(t)$ всегда можно выбрать период собственных колебаний осциллятора таким, что заданная точность будет гарантирована.
На каждом таком интервале решение системы (2.4) имеет вид
где ${\mathbf{u}}$ и ${\mathbf{v}}$ – трехмерные векторы произвольных постоянных. Такое решение является, очевидно, точным для уравнений в инерциальной системе отсчета. Приближенное решение (2.6) имеет прозрачный смысл – за время одного колебания осциллятора его форма колебаний в связанной системе меняется пренебрежимо мало.Траектория, определяемая соотношениями (2.6), представляет собой параметрическую запись произвольного эллипса, включая в качестве частных случаев, проходящие через начало координат отрезки прямых и окружности с центром в том же начале. Введем следующие обозначения (рис. 1): ${{{\mathbf{e}}}_{1}}$ – единичный вектор большой полуоси эллипса, $r$ – длина этой полуоси, ${{{\mathbf{e}}}_{2}}$ – единичный вектор малой полуоси, $k$ – длина этой полуоси, ${{{\mathbf{e}}}_{3}}$ – единичный вектор перпендикуляра к плоскости эллипса: ${{{\mathbf{e}}}_{3}} = {{{\mathbf{e}}}_{1}} \times {{{\mathbf{e}}}_{2}},$ поскольку этот эллипс неподвижен в инерциальном пространстве, оси инерциальной системы отсчета ${{x}_{1}},{{x}_{2}},{{x}_{3}}$ можно направить по введенным единичным векторам ${{{\mathbf{e}}}_{1}},{{{\mathbf{e}}}_{2}},{{{\mathbf{e}}}_{3}}$, тогда эти векторы будут являться столбцами искомой матрицы поворота $A$: $A = \left\| {{{{\mathbf{e}}}_{1}},{{{\mathbf{e}}}_{2}},{{{\mathbf{e}}}_{3}}} \right\|.$
Матрица $A$ позволяет связать запись эллипса в подвижных осях с его записью в инерциальных:
(2.7)
$A({\mathbf{u}}\cos t + {\mathbf{v}}\sin t) = \left\| {\begin{array}{*{20}{c}} {r\cos (t + \tau )} \\ {k\sin (t + \tau )} \\ 0 \end{array}} \right\| = \left\| {\begin{array}{*{20}{c}} {r\cos \tau } \\ {k\sin \tau } \\ 0 \end{array}} \right\|\cos t + \left\| {\begin{array}{*{20}{c}} { - r\sin \tau } \\ {k\cos \tau } \\ 0 \end{array}} \right\|\sin t,$Выразим эту матрицу явно через векторы произвольных постоянных ${\mathbf{u}}$ и ${\mathbf{v}}$. Для этого заметим, что соотношение (2.7) эквивалентно следующим двум соотношениям
(2.8)
$A{\mathbf{u}} = \left\| {\begin{array}{*{20}{c}} {r\cos \tau } \\ {k\sin \tau } \\ 0 \end{array}} \right\|,\quad A{\mathbf{v}} = \left\| {\begin{array}{*{20}{c}} { - r\sin \tau } \\ {k\cos \tau } \\ 0 \end{array}} \right\|$Вычислим векторное произведение векторов (2.8)
(2.9)
$A{\mathbf{u}} \times A{\mathbf{v}} = \left\| {\begin{array}{*{20}{c}} 0 \\ 0 \\ {rk} \end{array}} \right\| = A({\mathbf{u}} \times {\mathbf{v}})$Величина $K = rk$, представляющая собой модуль момента количества движения колеблющейся частицы, носит название квадратуры ($\pi rk$ – площадь описываемого эллипса).
Поскольку, в силу инвариантности векторного произведения по отношению к группе вращения, имеет место тождество $A{\mathbf{u}} \times A{\mathbf{v}}$ = $A({\mathbf{u}} \times {\mathbf{v}})$, то в результате можем записать следующее матричное равенство
(2.10)
$A\left\| {{\mathbf{u}},{\mathbf{v}},{\mathbf{u}} \times {\mathbf{v}}} \right\| = \left\| {\begin{array}{*{20}{c}} {r\cos \tau }&{ - r\sin \tau }&0 \\ {k\sin \tau }&{k\cos \tau }&0 \\ 0&0&{rk} \end{array}} \right\| = B,$(2.11)
$A = B{{\left\| {\begin{array}{*{20}{c}} {\mathbf{u}}&{\mathbf{v}}&{{\mathbf{u}} \times {\mathbf{v}}} \end{array}} \right\|}^{{ - 1}}}\quad ({\mathbf{u}} \times {\mathbf{v}} \ne 0)$Если ${\mathbf{u}} \times {\mathbf{v}} = 0$, то эллипс вырождается в отрезок прямой, информация о повороте объекта вокруг этой прямой теряется.
Если выразить $r,k$ и $\tau $ через векторы произвольных постоянных ${\mathbf{u}}$ и v, то матрица $A$, определяющая ориентацию эллипса (2.6) относительно исходного трехгранника, будет выражена только через ${\mathbf{u}}$ и v, т.е. только через данные наблюдений. Поскольку в случае вращения этого трехгранника эллипс (2.6) остается неподвижным в инерциальной системе отсчета, то матрица $A$ определяет ориентацию подвижного объекта в абсолютном пространстве.
Для нахождения требуемых параметров вычислим скалярные произведения векторов (2.8) друг на друга и на самих себя.
(2.12)
$\begin{gathered} {\mathbf{u}} \cdot {\mathbf{u}} = A{\mathbf{u}} \cdot A{\mathbf{u}} = \left\| {\begin{array}{*{20}{c}} {r\cos \tau } \\ {k\sin \tau } \\ 0 \end{array}} \right\| \cdot {{\left\| {\begin{array}{*{20}{c}} {r\cos \tau } \\ {k\sin \tau } \\ 0 \end{array}} \right\|}^{T}} = {{r}^{2}}{{\cos }^{2}}\tau + {{k}^{2}}{{\sin }^{2}}\tau \\ {\mathbf{u}} \cdot {\mathbf{v}} = A{\mathbf{u}} \cdot A{\mathbf{v}} = \left\| {\begin{array}{*{20}{c}} {r\cos \tau } \\ {k\sin \tau } \\ 0 \end{array}} \right\| \cdot {{\left\| {\begin{array}{*{20}{c}} { - r\sin \tau } \\ {k\cos \tau } \\ 0 \end{array}} \right\|}^{T}} = ({{k}^{2}} - {{r}^{2}})\cos \tau \sin \tau \\ {\mathbf{v}} \cdot {\mathbf{v}} = A{\mathbf{v}} \cdot A{\mathbf{v}} = \left\| {\begin{array}{*{20}{c}} { - r\sin \tau } \\ {k\cos \tau } \\ 0 \end{array}} \right\| \cdot {{\left\| {\begin{array}{*{20}{c}} { - r\sin \tau } \\ {k\cos \tau } \\ 0 \end{array}} \right\|}^{T}} = {{r}^{2}}{{\sin }^{2}}\tau + {{k}^{2}}{{\cos }^{2}}\tau \\ \end{gathered} $Соотношения (2.12) позволяют найти
(2.13)
${{{\mathbf{u}}}^{2}} + {{{\mathbf{v}}}^{2}} = {{r}^{2}} + {{k}^{2}},\quad {{{\mathbf{u}}}^{2}} - {{{\mathbf{v}}}^{2}} = \left( {{{r}^{2}} - {{k}^{2}}} \right)\cos 2\tau $Это дает возможность получить окончательно
(2.14)
$\begin{gathered} r = \sqrt {\frac{1}{2}\left[ {{{{\mathbf{u}}}^{2}} + {{{\mathbf{v}}}^{2}} + \sqrt {{{{\left( {{{{\mathbf{u}}}^{2}} - {{{\mathbf{v}}}^{2}}} \right)}}^{2}} + 4{{{({\mathbf{u}} \cdot {\mathbf{v}})}}^{2}}} } \right]} \\ k = \sqrt {\frac{1}{2}\left[ {{{{\mathbf{u}}}^{2}} + {{{\mathbf{v}}}^{2}} - \sqrt {{{{\left( {{{{\mathbf{u}}}^{2}} - {{{\mathbf{v}}}^{2}}} \right)}}^{2}} + 4{{{({\mathbf{u}} \cdot {\mathbf{v}})}}^{2}}} } \right]} ,\quad \operatorname{tg} 2\tau = \frac{{2{\mathbf{u}} \cdot {\mathbf{v}}}}{{{{{\mathbf{v}}}^{2}} - {{{\mathbf{u}}}^{2}}}},\quad {{{\mathbf{u}}}^{2}} - {{{\mathbf{v}}}^{2}} \ne 0 \\ \end{gathered} $Заметим, что входящая в (2.10) и (2.11) квадратура $K = rk$ также может вычисляться непосредственно через ${\mathbf{u}}$ и ${\mathbf{v}}$. Из (2.14) следует
(2.15)
$rk = \sqrt {{{{\mathbf{u}}}^{2}}{{{\mathbf{v}}}^{2}} - {{{({\mathbf{u}} \cdot {\mathbf{v}})}}^{2}}} = \left| {{\mathbf{u}} \times {\mathbf{v}}} \right|$В случае, если ${{{\mathbf{u}}}^{2}} - {{{\mathbf{v}}}^{2}} = 0$ и одновременно ${\mathbf{u}} \cdot {\mathbf{v}} = 0$, то угол $\tau $ не определен и траекторией точки, как это видно из (2.14) является окружность.
Равенства (2.14) совместно с (2.11) завершают построение матрицы $A$, т.е. матрицы ориентации подвижного триэдра относительно неподвижного в случаях, когда траектория осциллятора в инерциальной системе отсчета не является ни отрезком прямой, ни окружностью.
Выражения (2.11) и (2.14) носят общий характер, они не зависят от того, каким образом вычисляются по данным измерений векторные константы ${\mathbf{u}}$ и ${\mathbf{v}}$ между тем эти выражения существенно упрощаются, если конкретизировать процедуру измерения ${\mathbf{u}}$ и ${\mathbf{v}}$. Будем считать, что для измерений используется отсчетный генератор, частота которого равна частоте рассматриваемого осциллятора. Этот генератор позволяет определять ${\mathbf{y}}(t)$. В избранные моменты времени. Поэтому в соответствии с (2.6) необходимые константы могут быть найдены так
(2.16)
${\mathbf{u}} = {\mathbf{y}}(2\pi (n - 1)),\quad {\mathbf{v}}(\pi {\text{/}}2 + 2\pi (n - 1));\quad n = 1,2,...$Далее, посредством обратной связи можно вводить поправку на частоту генератора, пропорциональную скалярному произведению векторов (2.16): $\dot {\tau } = a({\mathbf{u}} \cdot {\mathbf{v}})$. В силу (2.12) $\dot {\tau } = a({{k}^{2}}$ – ${{r}^{2}})\sin \tau \cos \tau $ и при $a > 0$ генератор настраивается на асимптотически устойчивый режим, при котором $\tau = 0$. В выбранные таким образом моменты измерения произведение ${\mathbf{u}} \cdot {\mathbf{v}} = 0$ и формулы (2.14) приобретают вид
что позволяет найти матрицу в виде(2.18)
$A = \left\| {\begin{array}{*{20}{c}} {\left| {\mathbf{u}} \right|}&0&0 \\ 0&{\left| {\mathbf{v}} \right|}&0 \\ 0&0&{\left| {{\mathbf{u}} \times {\mathbf{v}}} \right|} \end{array}} \right\|{{\left\| {\begin{array}{*{20}{c}} {\mathbf{u}}&{\mathbf{v}}&{{\mathbf{u}} \times {\mathbf{v}}} \end{array}} \right\|}^{{ - 1}}} = {{\left\| {\begin{array}{*{20}{c}} {\frac{{\mathbf{u}}}{{\left| {\mathbf{u}} \right|}}}&{\frac{{\mathbf{v}}}{{\left| {\mathbf{v}} \right|}}}&{\frac{{{\mathbf{u}} \times {\mathbf{v}}}}{{\left| {{\mathbf{u}} \times {\mathbf{v}}} \right|}}} \end{array}} \right\|}^{T}}$В последнем переходе в (2.18) обратная матрица заменена на транспонированную в силу ее ортогональности.
Текущая информация о ${\mathbf{u}}$ и ${\mathbf{v}}$ получается посредством снятия показаний об ${\mathbf{y}}(t) = {\mathbf{u}}\cos t$ + ${\mathbf{v}}\sin t$ с электродов по всем трем осям с последующим разделением косинусной и синусной составляющих.
Управление эллиптической траекторией с целью ее стабилизации осуществляется так же, как это делается в волновом твердотельном гироскопе.
Список литературы
Журавлёв В.Ф. Бесплатформенная инерциальная система минимальной размерности // Изв. РАН. МТТ. 2005. № 5. С. 5–10.
Климов Д.М., Журавлёв В.Ф., Жбанов Ю.К. Кварцевый полусферический резонатор (Волновой твердотельный гироскоп). М.: Ким Л.А., 2017. 194 с.
Ишлинский А.Ю. Ориентация, гироскопы и инерциальная навигация. М.: Наука, 1976. 670 с.
Дополнительные материалы отсутствуют.
Инструменты
Прикладная математика и механика


 Пн.-пт.: 10.00-19.00