

Прикладная математика и механика, 2023, T. 87, № 5, стр. 784-800
Об орбитальной устойчивости маятниковых периодических движений тяжелого твердого тела с одной неподвижной точкой, главные моменты инерции которого находятся в отношении 1 : 4 : 1
Б. С. Бардин 1, *, Б. А. Максимов 1, **
1 1Московский авиационный институт (НИУ)
Москва, Россия
* E-mail: bsbardin@yandex.ru
** E-mail: badmamaksimov1@gmail.com
Поступила в редакцию 10.06.2023
После доработки 20.07.2023
Принята к публикации 20.07.2023
- EDN: QHQNGW
- DOI: 10.31857/S0032823523050041
Аннотация
Рассматривается движение тяжелого твердого тела с неподвижной точкой в однородном поле тяжести. Предполагается, что главные моменты инерции тела для неподвижной точки удовлетворяют условию Д.Н. Горячева–С.А. Чаплыгина, т.е. находятся в отношении 1 : 4 : 1, при этом никаких дополнительных ограничений на положение центра масс тела не накладывается. Исследуется задача об орбитальной устойчивости маятниковых периодических движений тела. В окрестности периодических движений введены локальные переменные и получены уравнения возмущенного движения. На основании линейного анализа устойчивости сделан вывод об орбитальной неустойчивости маятниковых вращений при всех значениях параметров. Установлено, что маятниковые колебания в зависимости от значений параметров могут быть как орбитально неустойчивы, так и устойчивы в линейном приближении. Для маятниковых колебаний, устойчивых в линейном приближении, на основании методов КАМ теории выполнен нелинейный анализ и получены строгие выводы об орбитальной устойчивости.
1. Введение. Значительный интерес, как для теоретической механики, так и для ее приложений представляет задача об орбитальной устойчивости периодических движений тяжелого твердого тела с неподвижной точкой. Наиболее простым и хорошо изученным классом периодических движений тяжелого твердого тела с одной неподвижной точкой являются его плоские движения, которые описываются уравнением математического маятника. Изучение динамики тела в их окрестности часто позволяет сделать важные выводы об общем характере движения и качественно описать структуру фазового пространства вблизи периодических траекторий. Современные методы теории динамических систем: метод нормальных форм, методы теории КАМ и общая теория устойчивости – позволяют получить строгие выводы об орбитальной устойчивости периодических движений такого типа.
В общем случае задача об орбитальной устойчивости маятниковых периодических движений тяжелого твердого тела с одной неподвижной точкой содержит четыре параметра. С целью ограничить количество параметров задачи часто рассматривают наиболее интересные частные случаи. Ранее рассматривались случаи С.В. Ковалевской и Д.Н. Горячева–С.А. Чаплыгина, когда в задаче об орбитальной устойчивости имеется один параметр, а также случай динамически симметричного тела и случай Д.К. Бобылева–В.А. Стеклова, когда в задаче имеется два параметра.
В случае С.В. Ковалевской устойчивость маятниковых колебаний на основе различных подходов рассматривалась в [1–5]. Случай Д.Н. Горячева–С.А. Чаплыгина изучался в [6–8]. Случай Д.К. Бобылева–В.А. Стеклова был рассмотрен в [9–11]. Результаты были представлены в виде диаграммы устойчивости в плоскости параметров задачи. Для динамически симметричного твердого тела был исследован случай, когда центр масс тела лежит в экваториальной плоскости эллипсоида инерции [12]. Частный случай динамически симметричного тела рассматривался в [13], в предположении, что центр масс не лежит в экваториальной плоскости, а главные моменты инерции тела для неподвижной точки находятся в отношении $1:2:1$.
2. Постановка задачи. Рассмотрим движение твердого тела массой $m$ вокруг неподвижной точки $O$ в однородном поле тяжести. Для описания движения тела введем неподвижную систему координат $OXYZ$, ось $OZ$ которой направлена вертикально вверх, и подвижную систему координат $Oxyz$, жестко связанную с телом, оси которой направлены по главным осям инерции тела для точки $O$. Кроме того, будем предполагать, что главные моменты инерции $A,B,C$ тела для неподвижной точки $O$ удовлетворяют равенству $A = C = 4B$. Никаких ограничений на положение центра масс не накладывается. В силу динамической симметрии тела направления осей $Ox,Oz$ можно выбрать так, что центр масс тела будет лежать в плоскости $Oxy$. При таком выборе осей положение центра масс тела будет определяться расстоянием до начала координат, которое будем обозначать $l$, и углом $\alpha $ между радиусом-вектором центра масс и положительным направлением оси $Ox$. Без ограничения общности, можно считать, что $0 \leqslant \alpha \leqslant {\pi \mathord{\left/ {\vphantom {\pi 2}} \right. \kern-0em} 2}$. Отметим, что при $\alpha = 0$ имеет место случай интегрируемости Д.Н. Горячева–С.А. Чаплыгина, а при $\alpha = {\pi \mathord{\left/ {\vphantom {\pi 2}} \right. \kern-0em} 2}$ – случай Лагранжа с дополнительным ограничением на моменты инерции.
Положение твердого тела в пространстве будем задавать при помощи углов Эйлера $\psi ,\theta ,\varphi $. Обозначим через ${{p}_{\psi }},{{p}_{\theta }},{{p}_{\varphi }}$ канонически сопряженные импульсы, соответствующие углам Эйлера. Угол $\psi $ является циклической координатой, поэтому ${{p}_{\psi }} = {\text{const}}$. Далее положим ${{p}_{\psi }} = 0$. В этом случае уравнения движения тела можно записать в форме канонических уравнений
(2.1)
$\frac{{d\theta }}{{dt}} = \frac{{\partial H}}{{\partial {{p}_{\theta }}}},\quad \frac{{d\varphi }}{{dt}} = \frac{{\partial H}}{{\partial {{p}_{\varphi }}}},\quad \frac{{d{{p}_{\theta }}}}{{dt}} = - \frac{{\partial H}}{{\partial \theta }},\quad \frac{{d{{p}_{\varphi }}}}{{dt}} = - \frac{{\partial H}}{{\partial \varphi }}$(2.2)
$\begin{gathered} H = \frac{1}{2}\left( {\frac{{{{{\left( {{{p}_{\theta }}\cos \varphi - {{p}_{\varphi }}\operatorname{ctg} \theta \sin \varphi } \right)}}^{2}}}}{A} + \frac{{{{{\left( {{{p}_{\theta }}\sin \varphi + {{p}_{\varphi }}\operatorname{ctg} \theta \cos \varphi } \right)}}^{2}}}}{B} + \frac{{{{p}_{\varphi }}^{2}}}{C}} \right) + \\ + \;mgl\sin \theta \sin \left( {\varphi + \alpha } \right) \\ \end{gathered} $Уравнения движения допускают частное решение, описывающее плоское движение твердого тела, при котором ось $Oz$ сохраняет постоянное горизонтальное положение, а само тело совершает плоские движения относительно этой оси. В зависимости от начальных условий, в плоском движении тело либо совершает периодические колебания или вращения, либо асимптотически приближается к неустойчивому положению равновесия. Поскольку маятниковые периодические движения неустойчивы по Ляпунову, то представляет интерес задача об орбитальной устойчивости таких движений.
Введем безразмерное время $\tau = \mu t$, где ${{\mu }^{2}} = {{mgl} \mathord{\left/ {\vphantom {{mgl} C}} \right. \kern-0em} C}$. Для описания поведения тела в окрестности его маятниковых периодических движений удобно ввести следующие координаты и безразмерные импульсы
(2.3)
${{q}_{1}} = \varphi + \alpha - \frac{{3\pi }}{2},\quad {{q}_{2}} = \theta - \frac{\pi }{2},\quad {{p}_{1}} = \frac{{{{p}_{\varphi }}}}{{C\mu }},\quad {{p}_{2}} = \frac{{{{p}_{\theta }}}}{{C\mu }}$В новых переменных гамильтониан задачи принимает вид
(2.4)
$\begin{gathered} H = \frac{1}{2}{{\left( {{{p}_{2}}\sin \left( {{{q}_{1}} - \alpha } \right) - {{p}_{1}}\operatorname{tg} {{q}_{2}}\cos \left( {{{q}_{1}} - \alpha } \right)} \right)}^{2}} + \frac{1}{2}p_{1}^{2} + \\ + \;2{{\left( {{{p}_{2}}\cos \left( {{{q}_{1}} - \alpha } \right) + {{p}_{1}}\operatorname{tg} {{q}_{2}}\sin \left( {{{q}_{1}} - \alpha } \right)} \right)}^{2}} - \cos {{q}_{2}}\cos {{q}_{1}} \\ \end{gathered} $На маятниковых движениях твердого тела выполняется равенство ${{q}_{2}} = {{p}_{2}} = 0$, а эволюция переменных ${{q}_{1}},{{p}_{1}}$ описывается канонической системой с гамильтонианом
Характер маятниковых движений зависит от величины константы интеграла энергии ${{H}_{0}} = h$: при $\left| h \right| < 1$ тело совершает маятниковые колебания, а при $\left| h \right| > 1$ тело совершает маятниковые вращения относительно расположенной горизонтально и неподвижной в абсолютном пространстве оси $Oz$. В зависимости от параметра $h$ общее решение канонической системы с гамильтонианом (2.5) имеет различный вид [1]. В случае колебаний имеем
(2.6)
$\begin{gathered} {{q}_{{1*}}}\left( {\tau + {{\tau }_{0}}} \right) = 2\arcsin \left( {k\operatorname{sn} \left( {\tau + {{\tau }_{0}},k} \right)} \right),\quad {{p}_{{1*}}}\left( {\tau + {{\tau }_{0}}} \right) = 2k\operatorname{cn} \left( {\tau + {{\tau }_{0}},k} \right) \\ {{k}^{2}} = \frac{{h + 1}}{2} \\ \end{gathered} $Период колебаний вычисляется по формуле
В случае вращений решение имеет вид
(2.8)
$\begin{gathered} {{q}_{{1*}}}\left( {\tau + {{\tau }_{0}}} \right) = 2\operatorname{am} \left( {\tau + {{\tau }_{0}},{{k}_{2}}} \right),\quad {{p}_{{1*}}}\left( {\tau + {{\tau }_{0}}} \right) = 2k_{2}^{{ - 1}}\operatorname{dn} \left( {\tau + {{\tau }_{0}},{{k}_{2}}} \right) \\ k_{2}^{2} = \frac{2}{{h + 1}} \\ \end{gathered} $Период вращений вычисляется по формуле
(2.9)
$T = \frac{{2\pi }}{\omega },\quad \omega = \frac{\pi }{{{{k}_{2}}K\left( {{{k}_{2}}} \right)}}$В (2.6)–(2.9) используются общепринятые обозначения для эллиптических функций и интегралов.
В предельных случаях: $\alpha = 0$ и $\alpha = \pi {\text{/}}2$ маятниковые периодические движения орбитально неустойчивы [6, 8, 13]. Целью данной работы является анализ орбитальной устойчивости маятниковых периодических движений тела в неисследованном ранее случае $0 < \alpha < {\pi \mathord{\left/ {\vphantom {\pi 2}} \right. \kern-0em} 2}$.
3. Локальные переменные и изоэнергетическая редукция. Следуя методике работы [7], введем в окрестности невозмущенного периодического движения локальные координаты по формулам
(3.1)
$\begin{gathered} {{q}_{1}} = f\left( \xi \right) + \frac{{\sin f\left( \xi \right)}}{{{{V}^{2}}\left( \xi \right)}}\eta - \frac{{\sin f\left( \xi \right)}}{{2{{V}^{4}}\left( \xi \right)}}{{\eta }^{2}} + O\left( {{{\eta }^{3}}} \right) \\ {{p}_{1}} = g\left( \xi \right) + \frac{{g\left( \xi \right)}}{{{{V}^{2}}\left( \xi \right)}}\eta - \frac{{g\left( \xi \right)\cos f\left( \xi \right)}}{{2{{V}^{4}}\left( \xi \right)}}{{\eta }^{2}} + O\left( {{{\eta }^{3}}} \right), \\ \end{gathered} $В новых переменных функция Гамильтона периодически зависит от $\xi $ и является аналитической функцией переменной $\eta $. Выполним еще одну каноническую замену перемененных по формулам
и разложим функцию Гамильтона в окрестности ${{q}_{2}} = {{p}_{2}} = \eta = 0$где(3.4)
$\begin{gathered} {{\Gamma }_{6}} = {{\omega }^{3}}{{\chi }_{6}}\left( w \right){{\zeta }^{3}} + {{\omega }^{2}}{{\Phi }_{{24}}}\left( {{{q}_{2}},{{p}_{2}},w} \right){{\zeta }^{2}} + \omega {{\Phi }_{{42}}}\left( {{{q}_{2}},{{p}_{2}},w} \right)\zeta + {{\Phi }_{{60}}}\left( {{{q}_{2}},{{p}_{2}},w} \right) \\ {{\Phi }_{{20}}}\left( {{{q}_{2}},{{p}_{2}},w} \right) = \sum\limits_{i + j = 2} {{{\varphi }_{{ij}}}q_{2}^{i}p_{2}^{j},} \quad {{\Phi }_{{40}}}\left( {{{q}_{2}},{{p}_{2}},w} \right) = \sum\limits_{i + j = 4} {{{\varphi }_{{ij}}}q_{2}^{i}p_{2}^{j}} \\ \end{gathered} $Коэффициенты форм в (3.4) являются $2\pi $-периодическими функциями переменной $w$. Для ${{\Gamma }_{2}}\,{\text{и}}\,{{\Gamma }_{4}}$ эти коэффициенты имеют следующий вид
(3.5)
$\begin{gathered} {{\psi }_{{02}}} = \frac{{3\cos \left( {{{q}_{{1*}}} - 2\alpha } \right) - 3\cos \left( {3{{q}_{{1*}}} - 2\alpha } \right)}}{{ - 4p_{{1*}}^{2} + 2\cos 2{{q}_{{1*}}} - 2}} \\ {{\varphi }_{{20}}} = \frac{{ - 3{{g}^{2}}\cos \left( {2{{q}_{{1*}}} - 2\alpha } \right) + 2\cos {{q}_{{1*}}} + 5p_{{1*}}^{2}}}{4} \\ \end{gathered} $Явный вид коэффициентов в выражении ${{\Gamma }_{6}}$ не приводится в силу их громоздкости.
Рассмотрим движение на нулевом изоэнергетическом уровне $\Gamma = 0$, отвечающем невозмущенному периодическому движению. Эволюция переменных ${{q}_{2}},{{p}_{2}}$ на уровне $\Gamma = 0$ может быть описана с помощью редуцированной канонической системы (уравнения Уиттекера)
(3.6)
$\frac{{d{{q}_{2}}}}{{dw}} = \frac{{\partial K}}{{\partial {{p}_{2}}}},\quad \frac{{d{{p}_{2}}}}{{dw}} = - \frac{{\partial K}}{{\partial {{q}_{2}}}},$(3.8)
$\begin{gathered} {{K}_{2}} = {{\omega }^{{ - 1}}}{{\Phi }_{{20}}}\left( {{{q}_{2}},{{p}_{2}},w} \right) \\ {{K}_{4}} = {{\omega }^{{ - 1}}}\left[ {\chi \left( w \right)\Phi _{{20}}^{2}\left( {{{q}_{2}},{{p}_{2}},w} \right) - {{\Psi }_{{20}}}\left( {{{q}_{2}},{{p}_{2}},w} \right){{\Phi }_{{20}}}\left( {{{q}_{2}},{{p}_{2}},w} \right) + {{\Phi }_{{40}}}\left( {{{q}_{2}},{{p}_{2}},w} \right)} \right] \\ \end{gathered} $Задача об орбитальной устойчивости периодических движений твердого тела эквивалентна задаче об устойчивости положения равновесия системы (3.6).
4. Линейный анализ орбитальной устойчивости. Исследуем сначала вопрос об орбитальной устойчивости в линейном приближении. Для этого рассмотрим каноническую систему с гамильтонианом ${{K}_{2}}$.
(4.1)
$\frac{{d{{q}_{2}}}}{{dw}} = {{\varphi }_{{11}}}{{q}_{2}} + 2{{\varphi }_{{02}}}{{p}_{2}},\quad \frac{{d{{p}_{2}}}}{{dw}} = - 2{{\varphi }_{{20}}}{{q}_{2}} - {{\varphi }_{{11}}}{{p}_{2}}$Вывод об устойчивости линейной системы (4.1) можно сделать на основании анализа корней ее характеристического уравнения
где $\kappa $ – сумма диагональных элементов матрицы монодромии системы (4.1).Коэффициенты системы (4.1) зависят от параметров $h$ и $\alpha $, поэтому коэффициент $\kappa $ является функцией этих параметров. На основе общей теории устойчивости А.М. Ляпунова [14], линейная система (4.1) устойчива, если все корни характеристического уравнения (4.2) простые и имеют модуль, равный единице. Этот случай имеет место при $\left| \kappa \right| < 1$. Если $\left| \kappa \right| > 1$, то характеристическое уравнение (4.2) имеет корень с модулем больше единицы. В этом случае линейная система (4.1) неустойчива [15], что гарантирует и неустойчивость полной нелинейной системы с гамильтонианом (3.7). Последнее означает орбитальную неустойчивость невозмущенного периодического движения. При $\left| \kappa \right| = 1$ характеристическое уравнение (4.2) имеет кратный корень равный 1 или –1. В этом предельном случае линейная система (4.1) устойчива, если ее матрица монодромии приводится к диагональному виду и неустойчива в противном случае. Если $\left| \kappa \right| \leqslant 1$, то линейного анализа недостаточно для получения строгих выводов об устойчивости в полной нелинейной системе с гамильтонианом (3.7).
Линейный анализ орбитальной устойчивости маятниковых периодических движений проводился следующим образом. При помощи численного интегрирования системы (4.1) от 0 до $2\pi $ вычислялся коэффициент $\kappa $, а затем делались выводы об орбитальной устойчивости.
В случае маятниковых вращений численное нахождение коэффициента $\kappa $ выполнялось для интервалов $1 < h < 100$ и $0 < \alpha < {\pi \mathord{\left/ {\vphantom {\pi 2}} \right. \kern-0em} 2}$. Сетка значений параметров строилась с шагом 0.01. Оказалось, что в указанном диапазоне значений выполняется неравенство $\left| \kappa \right| > 1$, поэтому линейная система неустойчива. Это означает, что маятниковые вращения твердого тела в указанном диапазоне параметров орбитально неустойчивы.
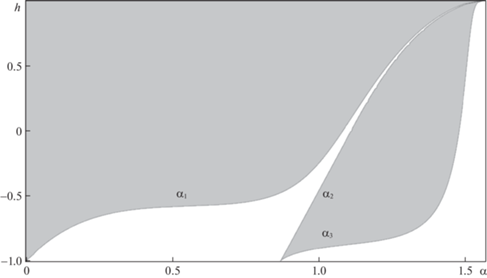
В случае маятниковых колебаний линейный анализ показал, что в зависимости от значений параметров колебания твердого тела, могут быть как орбитально устойчивы, так и орбитально неустойчивы. Результаты линейного анализа орбитальной устойчивости маятниковых колебаний, полученные на основании численных расчетов коэффициента $\kappa $, представлены на диаграмме устойчивости, построенной в плоскости параметров $h$ и $\alpha $ (см. рис. 1). Области неустойчивости отмечены серым цветом. Вне этих областей маятниковые колебания устойчивы в линейном приближении. Границы, разделяющие области устойчивости и неустойчивости, обозначены ${{\alpha }_{1}},{{\alpha }_{2}},\alpha {}_{3}$.
5. Анализ орбитальной устойчивости маятниковых колебаний с малыми амплитудами. При малых амплитудах колебаний тяжелого твердого тела с неподвижной точкой исследование их орбитальной устойчивости можно выполнить аналитически. В этом случае можно ввести малый параметр, в качестве которого удобно выбрать величину $k$ – модуль эллиптического интеграла в (2.6), который связан с амплитудой маятниковых колебаний тела соотношением: $k = \sin \left( {\beta {\text{/}}2} \right)$, где $\beta $ – амплитуда колебаний.
Исследование орбитальной устойчивости при малых амплитудах колебаний начнем с анализа линейной системы. Разложение гамильтониана ${{K}_{2}}$ линейной системы (4.1) в ряд по степеням $k$ имеет вид
(5.1)
$\begin{gathered} {{K}_{2}} = \frac{1}{2}q_{2}^{2} + \frac{1}{2}p_{2}^{2}\left( {1 + 3{{{\cos }}^{2}}\alpha } \right) + ( - 3\cos w\sin 2\alpha {{p}_{2}}{{q}_{2}} + \\ + \;3p_{2}^{2}\sin w\sin 2\alpha \cos \alpha )k + {{K}_{{22}}}\left( {\alpha ,w} \right){{k}^{2}} + O\left( {{{k}^{3}}} \right) \\ \end{gathered} $Явное выражение для ${{K}_{{22}}}\left( {\alpha ,w} \right)$ здесь опущено в силу его громоздкости.
При $k = 0$ линейная система (4.1) автономна и описывает гармонические колебания с частотой ${{\Omega }_{0}} = \sqrt {1 + 3{{{\cos }}^{2}}\alpha } $. Если ${{\Omega }_{0}} \ne {N \mathord{\left/ {\vphantom {N 2}} \right. \kern-0em} 2}$, $N \in Z$, то для достаточно малых $k$линейная система устойчива. Если же ${{\Omega }_{0}} \approx N{\text{/}}2$, то возможно так называемое явление параметрического резонанса [16], приводящее при малых $k$ к неустойчивости. В данной задаче параметрический резонанс имеет место в двух случаях: ${{\Omega }_{0}} \approx 2$ и ${{\Omega }_{0}} \approx {3 \mathord{\left/ {\vphantom {3 2}} \right. \kern-0em} 2}$. Уравнения границ областей параметрического резонанса могут быть получены аналитически в виде рядов по степеням $k$. Для построения указанных рядов в данной работе применялась методика, изложенная в [15]. В соответствии с этой методикой строилась линейная каноническая замена переменных $\left( {{{q}_{2}},{{p}_{2}}} \right) \to \left( {u,{v}} \right)$, приводящая линейную систему (4.1) к наиболее простой (нормальной) форме. Задачи об устойчивости исходной и нормализованной системы эквивалентны. Вместе с тем, нормализованная система является автономной и условия ее устойчивости могут быть получены явно в форме неравенств на коэффициенты ее правых частей. На границах, разделяющих области устойчивости и неустойчивости, данные неравенства обращаются в равенства. Из этих равенств можно получить уравнения границ областей параметрического резонанса. Вычисления, проведенные в данной статье на основании указанной методики, показали что области параметрического резонанса в плоскости параметров $\left( {\alpha ,h} \right)$ исходят из точек $\alpha = 0$ и $\alpha = \arccos \left( {\sqrt {5{\kern 1pt} /{\kern 1pt} 12} } \right)$ прямой $h = - 1$.
В случае ${{\Omega }_{0}} \approx 2$ уравнение левой границы области параметрического резонанса имеет вид $\alpha = 0$, а уравнение правой границы, обозначенной на рис. 1 ${{\alpha }_{1}}$, задается следующей асимптотической формулой
Отметим, что граница $\alpha = 0$ соответствует случаю Горячева–Чаплыгина [6]. В случае ${{\Omega }_{0}} \approx {3 \mathord{\left/ {\vphantom {3 2}} \right. \kern-0em} 2}$, левая ${{\alpha }_{2}}$ и правая ${{\alpha }_{3}}$ (см. рис. 1) границы области параметрического резонанса определяются следующими асимптотическими разложениями соответственно
(5.3)
$\begin{gathered} \alpha = \arccos \left( {\frac{{\sqrt {15} }}{6}} \right) + \frac{{27\sqrt {35} }}{{160}}{{k}^{2}} + \frac{{315}}{{128}}k{}^{3}\; + \;O\left( {{{k}^{4}}} \right) \\ \alpha = \arccos \left( {\frac{{\sqrt {15} }}{6}} \right) + \frac{{27\sqrt {35} }}{{160}}{{k}^{2}} - \frac{{315}}{{128}}k{}^{3}\; + O\left( {{{k}^{4}}} \right) \\ \end{gathered} $На границах областей параметрического резонанса нормализованный Гамильтониан имеет вид
(5.4)
$K = \frac{1}{2}{{u}^{2}} + {{K}_{4}}\left( {u,{v}} \right) + {{O}_{6}};\quad {{K}_{4}} = \sum\limits_{i + j = 4} {{{s}_{{ij}}}{{u}^{i}}{{{v}}^{j}}} $Коэффициенты ${{s}_{{ij}}}$ формы ${{K}_{4}}$ являются $2\pi $-периодическими функциями независимой переменной $w$.
Вне областей параметрического резонанса линейная система устойчива. В этом случае при помощи линейной канонической замены переменных
(5.5)
${{q}_{2}} = {{a}_{{11}}}\left( w \right)x + {{a}_{{12}}}y,\quad {{p}_{2}} = {{a}_{{21}}}\left( w \right)x + {{a}_{{22}}}\left( w \right)y,$(5.7)
$\begin{gathered} \Omega = {{\Omega }_{0}} + {{\Omega }_{1}}{{k}^{2}} + O\left( {{{k}^{3}}} \right) \\ {{\Omega }_{1}} = \frac{{16\Omega _{0}^{6} - 48\Omega _{0}^{4} + \left( {36{{{\sin }}^{2}}2\alpha - 69} \right)\Omega _{0}^{2} + 72{{{\sin }}^{2}}2\alpha + 20}}{{4\Omega _{0}^{2}\left( {1 - 4\Omega _{0}^{2}} \right)}} \\ \end{gathered} $Поскольку из устойчивости линейной системы не следует устойчивости исходной нелинейной системы, то для получения строгих выводов об устойчивости при значениях параметров вне областей параметрического резонанса необходим нелинейный анализ.
Дальнейшее исследование удобно провести в канонических полярных координатах $\left( {r,\vartheta } \right)$, которые вводятся по формулам
В этих переменных гамильтониан $K$ полной нелинейной системы примет вид
(5.9)
$K = \Omega r + {{G}_{4}}\left( {\vartheta ,w} \right){{r}^{2}} + {{G}_{6}}\left( {\vartheta ,w} \right){{r}^{3}} + O\left( {{{r}^{4}}} \right)$Выражения для ${{G}_{4}}\left( {\vartheta ,w} \right)$, ${{G}_{6}}\left( {\vartheta ,w} \right)$ опущены в силу их громоздкости. Строгие выводы об устойчивости тривиального решения системы с гамильтонианом (5.9) могут быть сделаны на основе достаточных условий, полученных методами теории КАМ [17–20]. Для применения этих достаточных условий необходимо построить каноническую замену переменных $\left( {r,\vartheta } \right) \to \left( {R,\phi } \right)$, приводящую систему с гамильтонианом (5.9) к нормальной форме. Нормализацию следует проводить до членов порядка ${{r}^{2}}$, а в особых случаях и до членов более высокого порядка.
Если в системе нет резонансов третьего и четвертого порядка, т.е. $\Omega \ne {n \mathord{\left/ {\vphantom {n 3}} \right. \kern-0em} 3}$ и $\Omega \ne {n \mathord{\left/ {\vphantom {n 4}} \right. \kern-0em} 4}$, $n \in Z$, то гамильтониан нормализованной системы имеет вид
(5.10)
$\Phi = \Omega R + {{c}_{2}}{{R}^{2}} + {{\tilde {G}}_{6}}\left( {\phi ,w} \right){{R}^{3}} + O\left( {{{R}^{4}}} \right),$(5.11)
${{c}_{2}} = \frac{1}{{4{{\pi }^{2}}}}\int\limits_0^{2\pi } {\int\limits_0^{2\pi } {{{G}_{4}}\left( {\vartheta ,w} \right)dwd\vartheta } } $В данной работе для построения нормализующей замены и нахождения коэффициентов нормальной формы гамильтониана (5.10) применялся метод Депри–Хори. Вычисления показали, что коэффициент ${{c}_{2}}$ имеет вид
где(5.13)
${{c}_{{20}}} = - \frac{{126{{{\cos }}^{6}}\alpha + 93{{{\cos }}^{4}}\alpha - 34{{{\cos }}^{2}}\alpha - 25}}{{8\left( {4{{{\cos }}^{2}}\alpha + 1} \right)\left( {3{{{\cos }}^{2}}\alpha + 1} \right)}}$На основании теоремы Арнольда–Мозера [18, 19] положение равновесия системы (3.6) устойчиво при ${{c}_{2}} \ne 0$. В интервале $0 < \alpha < \pi {\text{/}}2$ уравнение ${{c}_{2}} = 0$ имеет единственное решение, которое аналитически зависит от $k$. При достаточно малых $k$ это решение задается следующей асимптотической формулой $\alpha {\kern 1pt} *{\kern 1pt} \left( k \right) = \alpha _{0}^{*} + O\left( {{{k}^{2}}} \right)$, где $\alpha _{0}^{*}$ является решением уравнения ${{c}_{{20}}} = 0$ и равно $\alpha _{0}^{*} \approx 0.7665103122$. Таким образом, вне областей параметрического резонанса, при $\alpha \ne \alpha {\kern 1pt} *{\kern 1pt} \left( k \right)$ и при отсутствии резонансов до четвертого порядка включительно положение равновесия системы (3.6) при малых значениях $k$ устойчиво.
При $\alpha = \alpha {\kern 1pt} *{\kern 1pt} \left( k \right)$ имеет место так называемый случай вырождения, когда требуется анализ с учетом членов до ${{R}^{3}}$ включительно в гамильтониане (5.10). В этом случае при помощи канонической, близкой к тождественной, аналитической по $k$ замены переменных $\left( {\phi ,R} \right) \to \left( {\tilde {\phi },\tilde {R}} \right)$ система приводится к нормальной форме с гамильтонианом следующего вида
(5.14)
$\tilde {\Phi } = \Omega \tilde {R} + {{c}_{3}}{{\tilde {R}}^{3}} + O\left( {{{{\tilde {R}}}^{4}}} \right);\quad {{c}_{3}} = \frac{1}{{4{{\pi }^{2}}}}\int\limits_0^{2\pi } {\int\limits_0^{2\pi } {{{{\tilde {G}}}_{6}}\left( {\phi ,w} \right)dwd\phi } } $Вычисления показали, что
(5.15)
${{c}_{3}} = - \frac{{{{{\left( {1 + 3{{{\cos }}^{2}}\alpha _{0}^{*}} \right)}}^{{3/2}}}}}{{12\,288}} + O\left( {{{k}^{2}}} \right)$Поскольку для малых $k$ выполнено неравенство ${{c}_{3}} \ne 0$, то по теореме Арнольда–Мозера [18, 19] положение равновесия будет устойчивым.
Резонансные случаи требуют отдельного анализа. Случаи резонансов первого и второго порядков имеют место на границах областей параметрического резонанса и будут рассмотрены ниже. Поскольку функция Гамильтона (5.9) не содержит членов порядка ${{r}^{{3/2}}}$, то резонансы третьего порядка в рассматриваемом приближении не проявляются. Резонансы четвертого порядка имеют место при $\Omega = {n \mathord{\left/ {\vphantom {n 4}} \right. \kern-0em} 4}$, $n \in Z$. В рассматриваемой задаче возможны два таких резонанса при $\Omega = 5{\text{/}}4$ и $\Omega = 7{\text{/}}4$. В случае резонанса четвертого порядка гамильтониан нормализованной системы имеет вид
(5.16)
$\begin{gathered} \Phi = \Omega R + \left( {{{c}_{2}} + {{a}_{4}}\cos \left( {4\phi - nw} \right) + {{b}_{4}}\sin \left( {4\phi - nw} \right)} \right){{R}^{2}} + O\left( {{{R}^{3}}} \right) \\ {{a}_{4}} = \frac{1}{{2{{\pi }^{2}}}}\int\limits_0^{2\pi } {\int\limits_0^{2\pi } {{{G}_{4}}\left( {\vartheta ,w} \right)} } \cos \left( {4\vartheta - nw} \right)dwd\vartheta \\ {{b}_{4}} = \frac{1}{{2{{\pi }^{2}}}}\int\limits_0^{2\pi } {\int\limits_0^{2\pi } {{{G}_{4}}\left( {\vartheta ,w} \right)\sin \left( {4\vartheta - nw} \right)dwd\vartheta } } \\ \end{gathered} $Достаточное условие устойчивости положения равновесия при резонансе четвертого порядка имеет вид [17]
В табл. 1 для каждого из реализующихся в данной задаче резонансов четвертого порядка приведены коэффициенты нормализованного гамильтониана (5.16), вычисленные методом Депри–Хори.
Таблица 1.
Коэффициенты нормальной формы для случая резонансов четвертого порядка
| Резонанс | Коэффициенты нормальной формы | ||
|---|---|---|---|
| Ω | ${{a}_{4}}$ | ${{b}_{4}}$ | ${{c}_{2}}$ |
| 5/4 | $O\left( {{{k}^{3}}} \right)$ | $O\left( {{{k}^{3}}} \right)$ | $\frac{{55\,859}}{{11\,200}} + O\left( {{{k}^{3}}} \right)$ |
| 7/4 | $O\left( {{{k}^{3}}} \right)$ | $O\left( {{{k}^{3}}} \right)$ | $ - \frac{{4987}}{{3136}} + O\left( {{{k}^{3}}} \right)$ |
Из табл. 1 видно, что условие (5.17) выполняется, т.е. при резонансах четвертого порядка маятниковые колебания с достаточно малыми амплитудами орбитально устойчивы.
Для решения вопроса об орбитальной устойчивости на границах ${{\alpha }_{1}},{{\alpha }_{2}},{{\alpha }_{3}}$ областей параметрического резонанса применим ту же методику исследования. На этих границах имеют место резонансы первого порядка или второго порядка, т.е. характеристическое уравнение (4.2) имеет кратный корень равный 1 (резонанс первого порядка) или –1 (резонанс второго порядка). В этом случае при помощи канонической, близкой к тождественной, аналитической по $k$ замены переменных $\left( {u,{v}} \right) \to \left( {\tilde {u},{\tilde {v}}} \right)$ гамильтониан (5.4) приводится к виду
(5.18)
$K = \frac{1}{2}{{\tilde {u}}^{2}} + {{c}_{4}}{{{\tilde {v}}}^{4}} + {{O}_{6}};\quad {{c}_{4}} = \frac{1}{{2\pi }}\int\limits_0^{2\pi } {{{s}_{{04}}}dw} $На основании теоремы Иванова–Сокольского [20] положение равновесия системы с гамильтонианом (5.18) устойчиво при выполнении неравенства
и неустойчиво, если это неравенство выполняется с противоположным знаком. Результаты вычислений приведены в табл. 2.Таблица 2.
Коэффициенты нормальной формы на границах областей параметрического резонанса
| Граница области параметрического резонанса | Коэффициент нормальной формы ${{c}_{4}}$ |
|---|---|
| ${{\alpha }_{1}}$ | $\frac{1}{4}{{k}^{4}} + O\left( {{{k}^{5}}} \right)$ |
| ${{\alpha }_{2}}$ | $\frac{{445}}{{6144}}{{k}^{4}} + O\left( {{{k}^{5}}} \right)$ |
| ${{\alpha }_{3}}$ | $ - \frac{{445}}{{6144}}{{k}^{4}} + O\left( {{{k}^{5}}} \right)$ |
Из табл. 2 видно, что на границах ${{\alpha }_{1}},{{\alpha }_{2}}$ маятниковые колебания с малыми амплитудами орбитально устойчивы, а на границе ${{\alpha }_{3}}$ – орбитально неустойчивы.
6. Нелинейный анализ орбитальной устойчивости маятниковых колебаний при произвольных значениях параметров. Для получения строгих выводов об орбитальной устойчивости для всех (а не только малых) значений параметров из областей устойчивости в линейном приближении, а также на границах этих областей необходимо выполнить нелинейный анализ.
Нелинейный анализ орбитальной устойчивости будем проводить на основании методики, разработанной в [21], суть которой состоит в построении симплектического отображения, порожденного системой нелинейных уравнений (3.6), и исследовании устойчивости его неподвижной точки. Задача об устойчивости неподвижной точки этого отображения эквивалентна задаче об устойчивости положения равновесия системы (3.6).
Выполним линейную каноническую замену переменных по формулам:
где в случае отсутствия резонансов первого и второго порядка(6.2)
${{n}_{{11}}} = {{x}_{{12}}},\quad {{n}_{{12}}} = 0,\quad {{n}_{{21}}} = \kappa - {{x}_{{11}}},\quad {{n}_{{22}}} = \sqrt {1 - {{\kappa }^{2}}} $В (6.2) ${{x}_{{ij}}}$ – элементы матрицы монодромии системы (4.1). В новых переменных гамильтониан задачи примет вид
(6.3)
$K{\kern 1pt} *{\kern 1pt} \left( {Q,P,w} \right) = K_{2}^{*}(Q,P,w) + K_{4}^{*}(Q,P,w) + K_{6}^{*}(Q,P,w) + ...$Чтобы получить явный вид гамильтониана (6.3), необходимо подставить (6.1) в гамильтониан (3.7) и результат подстановки умножить на валентность ${{\left( {{{n}_{{11}}}{{n}_{{22}}}} \right)}^{{ - 1}}}$ замены (6.1). Заметим, что благодаря замене переменных $Q,P$ линейная часть симплектического отображения, порожденная канонической системой с гамильтонианом $K{\kern 1pt} *{\kern 1pt} \left( {Q,P,w} \right)$, принимает наиболее простой вид. Она определяется следующей матрицей $G$, задающей поворот на угол $\gamma = \frac{1}{{2\pi }}\arccos \kappa $
(6.4)
$G = \left\| {\begin{array}{*{20}{c}} {\cos 2\pi \gamma }&{\sin 2\pi \gamma } \\ { - \sin 2\pi \gamma }&{\cos 2\pi \gamma } \end{array}} \right\|$Пусть ${{Q}_{0}},{{P}_{0}}$ – начальные значения переменных $Q,P$ и ${{Q}_{1}},{{P}_{1}}$ – их значения при $w = 2\pi $. Тогда симплектическое отображение, порожденное канонической системой с гамильтонианом $K{\kern 1pt} *\left( {Q,P,w} \right)$ имеет вид
(6.5)
$\left\| {\begin{array}{*{20}{c}} {{{Q}_{1}}} \\ {{{P}_{1}}} \end{array}} \right\| = G\left\| {\begin{array}{*{20}{c}} {{{Q}_{0}} - \frac{{\partial {{F}_{4}}}}{{\partial {{P}_{0}}}} + \frac{{{{\partial }^{2}}{{F}_{4}}}}{{\partial {{P}_{0}}\partial {{Q}_{0}}}}\frac{{\partial {{F}_{4}}}}{{\partial {{P}_{0}}}} - \frac{{\partial {{F}_{6}}}}{{\partial {{P}_{0}}}} + {{O}_{6}}} \\ {{{P}_{0}} + \frac{{\partial {{F}_{4}}}}{{\partial {{P}_{0}}}} - \frac{{{{\partial }^{2}}{{F}_{4}}}}{{\partial Q_{0}^{2}}}\frac{{\partial {{F}_{4}}}}{{\partial {{P}_{0}}}} + \frac{{\partial {{F}_{6}}}}{{\partial {{P}_{0}}}} + {{O}_{6}}} \end{array}} \right\|,$(6.6)
$\frac{{\partial {{\Phi }_{4}}}}{{\partial w}} = - {{G}_{4}},\quad \frac{{\partial {{\Phi }_{6}}}}{{\partial w}} = - {{G}_{6}} - \frac{{\partial {{G}_{4}}}}{{\partial {{P}_{0}}}}\frac{{\partial {{\Phi }_{4}}}}{{\partial {{Q}_{0}}}}$(6.7)
$\left\| {\begin{array}{*{20}{c}} Q \\ P \end{array}} \right\| = {\rm X}{\kern 1pt} *\left( w \right)\left\| {\begin{array}{*{20}{c}} {{{Q}_{0}}} \\ {{{P}_{0}}} \end{array}} \right\|,$Приравнивая коэффициенты при одинаковых степенях в обеих частях уравнения (6.6), получаем пять обыкновенных дифференциальных уравнений для коэффициентов форм ${{\Phi }_{m}}$. Правые части этих уравнений зависят от величин ${{x}_{{ij}}}\left( w \right)$, которые являются элементами матрицы $X{\kern 1pt} *{\kern 1pt} \left( w \right)$. Таким образом, интегрируя систему из шестнадцати уравнений (двенадцать уравнений на коэффициенты форм ${{\Phi }_{m}}$ и четыре уравнения для ${{x}_{{ij}}}\left( w \right)$) на интервале $\left[ {0;2\pi } \right]$, получаем коэффициенты форм ${{F}_{m}}$. В общем случае вышеуказанная система может быть решена только численно.
Введем следующие обозначения:
(6.8)
$\begin{gathered} {{\delta }_{6}} = - \frac{5}{2}{{f}_{{06}}} - \frac{1}{2}{{f}_{{24}}} - \frac{5}{2}{{f}_{{60}}} - \frac{1}{2}{{f}_{{42}}} + {{f}_{{31}}}\left( {4{{f}_{{04}}} + 2{{f}_{{22}}} + 5{{f}_{{40}}}} \right) + \\ + \;{{f}_{{13}}}\left( {4{{f}_{{04}}} + 2{{f}_{{22}}} + 5{{f}_{{40}}}} \right) - \frac{1}{2}\left[ {{{{\left( {{{f}_{{04}}} - {{f}_{{22}}} + {{f}_{{40}}}} \right)}}^{2}} + {{{\left( {{{f}_{{13}}} - {{f}_{{31}}}} \right)}}^{2}}} \right]\operatorname{ctg} 2\pi \gamma - \\ \end{gathered} $Теперь кратко сформулируем условия устойчивости и неустойчивости неподвижной точки отображения (6.5). В нерезонансном случае (т.е. когда корни характеристического уравнения удовлетворяют соотношению ${{\rho }^{k}} \ne 1$ $\left( {k = 1,2,3,4} \right)$, где $k$ – порядок резонанса) условие устойчивости неподвижной точки отображения (6.5) определяется неравенством ${{\delta }_{4}} \ne 0$ [21]. В противном случае, если ${{\delta }_{4}} = 0$, то имеет место так называемый случай вырождения, когда для решения вопроса об устойчивости необходимо вычислить ${{\delta }_{6}}$. Если ${{\delta }_{6}} \ne 0$ и в системе нет резонансов до шестого порядка включительно, то неподвижная точка отображения (6.5) устойчива [22]. В противном случае, если ${{\delta }_{6}} = 0$, то для получения выводов об устойчивости необходим анализ с учетом членов не ниже восьмого порядка в разложении гамильтониана (3.7).
Резонансные случаи требуют отдельного рассмотрения. В невырожденном случае ${{\delta }_{4}} \ne 0$ достаточно рассмотреть лишь резонансы до четвертого порядка включительно. В рассматриваемой задаче разложение (3.7) гамильтониана системы (3.6) в ряд по степеням канонических переменных не содержит членов третьей степени. Поэтому влияние резонансов третьего порядка на выводы об устойчивости может иметь место лишь в особом случае ${{\delta }_{4}} = 0$, когда требуется нелинейный анализ с учетом членов до шестой степени включительно в разложении (3.7). В случае же резонанса четвертого порядка неподвижная точка отображения (6.5) устойчива, если выполняется неравенство $\left| {{{\delta }_{4}}} \right| > \sqrt {\nu _{4}^{2} + \mu _{4}^{2}} $ и неустойчива при выполнении неравенства $\left| {{{\delta }_{4}}} \right| < \sqrt {\nu _{4}^{2} + \mu _{4}^{2}} $ [21]. В особом случае $\left| {{{\delta }_{4}}} \right| = \sqrt {\nu _{4}^{2} + \mu _{4}^{2}} $ имеет место вырождение и вопрос об устойчивости решается на основании нелинейного анализа с учетом членов не ниже шестой степени.
Для значений параметров внутри областей устойчивости в линейном приближении на основе описанной выше методики численно вычислялись коэффициенты симплектического отображения (6.5) и проверялись условия устойчивости и неустойчивости его неподвижной точки. В результате была построена диаграмма устойчивости, представленная на рис. 2.
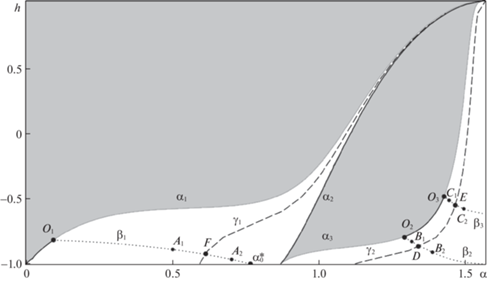
Кривые, отвечающие резонансу четвертого порядка, обозначены ${{\gamma }_{1}},{{\gamma }_{2}}$, и выделены пунктирной линией. Кривые, отвечающие случаю вырождения ${{\delta }_{4}} = 0$, обозначены ${{\beta }_{1}},{{\beta }_{2}},{{\beta }_{3}}$ и показаны точками. Вне резонансных кривых четвертого порядка ${{\gamma }_{1}},{{\gamma }_{2}}$ и вне кривых вырождения ${{\beta }_{1}},{{\beta }_{2}},{{\beta }_{3}}$ маятниковые колебания орбитально устойчивы в строгом нелинейном смысле. Оказалось, что на всех трех кривых вырождения ${{\beta }_{1}},{{\beta }_{2}},{{\beta }_{3}}$ выполняется неравенство ${{\delta }_{6}} \ne 0$, поэтому в случаях вырождения маятниковые колебания также орбитально устойчивы, за исключением лишь точек $F,E,D$, отвечающих случаям резонанса четвертого порядка и, возможно, точек ${{A}_{i}},{{B}_{i}},{{C}_{i}}$, $\left( {i = 1,2} \right)$, в которых реализуются резонансы третьего $\left( {i = 1} \right)$ и шестого $\left( {i = 2} \right)$ порядков. Также почти всюду на кривых ${{\gamma }_{1}},{{\gamma }_{2}}$ имеет место орбитальная устойчивость маятниковых колебаний. Исключение составляют лишь небольшие сегменты кривых ${{\gamma }_{1}},{{\gamma }_{2}}$, расположенные вблизи точек пересечения этих кривых с кривыми вырождения (рис. 3). На этих сегментах, включая и точки $F,E,D$, маятниковые колебания орбитально неустойчивы. Координаты этих точек приведены в табл. 3. В точках ${{E}_{1}},{{E}_{2}},{{D}_{1}},{{D}_{2}}$, ${{F}_{1}},{{F}_{2}}$, ограничивающих указанные выше сегменты неустойчивости, а также в точках ${{A}_{1}},{{A}_{2}},{{B}_{1}},{{B}_{2}},{{C}_{1}},{{C}_{2}}$ исследование орбитальной устойчивости не проводилось. Координаты этих точек приведены в табл. 4 и 5, соответственно.
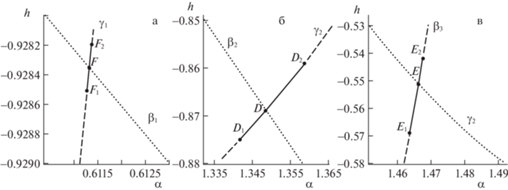
Таблица 3.
Координаты точек пересечения кривых резонансов четвертого порядка с кривыми вырождения
| Точка F | Точка D | Точка E | |
|---|---|---|---|
| α | 0.6113268555 | 1.348 | 1.466 |
| h | –0.92835814 | –0.869 | –0.551 |
Таблица 4.
Координаты граничных точек сегментов неустойчивости на кривых резонансов четвертого порядка
| Точка ${{F}_{1}}$ | Точка ${{F}_{2}}$ | Точка ${{D}_{1}}$ | Точка ${{D}_{2}}$ | Точка ${{E}_{1}}$ | Точка ${{E}_{2}}$ | |
|---|---|---|---|---|---|---|
| α | 0.6112794995 | 0.6113762141 | 1.342 | 1.352 | 1.464 | 1.467 |
| h | –0.92851 | –0.9282 | –0.875 | –0.859 | –0.569 | –0.542 |
Таблица 5.
Координаты точек пересечения кривых резонансов третьего и шестого порядков с кривыми вырождения
| Точка ${{A}_{1}}$ | Точка ${{A}_{2}}$ | Точка ${{B}_{1}}$ | Точка ${{B}_{2}}$ | Точка ${{C}_{1}}$ | Точка ${{C}_{2}}$ | |
|---|---|---|---|---|---|---|
| α | 0.702332 | 0.501423 | 1.317423 | 1.388369 | 1.445120 | 1.495322 |
| h | –0.967229 | –0.891362 | –0.831726 | –0.913163 | –0.519193 | –0.583186 |
Отметим, что при малых значениях амплитуд колебаний результаты, представленные на диаграмме устойчивости (рис. 2) полностью согласуются с результатами, полученными аналитически в разд. 5.
Случаи резонансов первого и второго порядков, которые реализуются на границах областей устойчивости в линейном приближении, требуют отдельного нелинейного анализа, который проводится по такой же методике. На границе ${{\alpha }_{1}}$ реализуется резонанс первого порядка ($\kappa = 1$), а на границах ${{\alpha }_{2}},{{\alpha }_{3}}$ – резонансы второго порядка ($\kappa = - 1$).
В случае резонанса первого порядка, то есть на границе ${{\alpha }_{1}}$, коэффициенты линейной канонической замены переменных (6.1) определяются по формулам [21]
(6.9)
${{n}_{{11}}} = {{x}_{{12}}},\quad {{n}_{{12}}} = 0,\quad {{n}_{{21}}} = 1 - {{x}_{{11}}},\quad {{n}_{{22}}} = 1,$В случае резонанса второго порядка, то есть на границах ${{\alpha }_{2}},{{\alpha }_{3}}$, коэффициенты линейной канонической замены переменных (6.1) определяются по формулам [21]
(6.10)
${{n}_{{11}}} = {{x}_{{12}}},\quad {{n}_{{12}}} = 0,\quad {{n}_{{21}}} = - 1 - {{x}_{{11}}},\quad {{n}_{{22}}} = 1,$Вычисления, проведенные по описанной выше методике, показали, что на участке границы ${{\alpha }_{1}}$, расположенном ниже точки ${{O}_{1}}$, маятниковые колебания орбитально устойчивы, а на участке границы ${{\alpha }_{1}}$, расположенном выше точки ${{O}_{1}}$, маятниковые колебания орбитально неустойчивы (рис. 2). На всей границе ${{\alpha }_{2}}$ маятниковые колебания орбитально устойчивы. На границе ${{\alpha }_{3}}$ маятниковые колебания орбитально устойчивы на участке между точками ${{O}_{2}},{{O}_{3}}$. Вне этого участка маятниковые колебания орбитально неустойчивы. Координаты точек ${{O}_{1}},{{O}_{2}},{{O}_{3}}$ представлены в табл. 6. Заметим, что при малых значениях амплитуд колебаний данные результаты, полностью согласуются с выводами об устойчивости, полученными аналитически в разд. 5.
Таблица 6.
Координаты точек пересечения кривых вырождения с границами областей устойчивости и неустойчивости
| Точка ${{O}_{1}}$ | Точка ${{O}_{2}}$ | Точка ${{O}_{3}}$ | |
|---|---|---|---|
| α | 0.094040833 | 1.292699791 | 1.427688081 |
| h | –0.82 | –0.80 | –0.49 |
Отметим, что в точках ${{O}_{1}},{{O}_{2}},{{O}_{3}}$ граничных кривых ${{\alpha }_{1}},{{\alpha }_{2}},\alpha {}_{3}$, где происходит смена устойчивости на неустойчивость, имеет место пересечение этих кривых с кривыми вырождения ${{\beta }_{1}},{{\beta }_{2}},{{\beta }_{3}}$. Координаты точек ${{O}_{1}},{{O}_{2}},{{O}_{3}}$ представлены в табл. 6. В этих точках исследование орбитальной устойчивости маятниковых колебаний не проводилось.
Выводы. Кратко сформулируем основные результаты исследования орбитальной устойчивости маятниковых периодических движений тяжелого твердого тела с одной неподвижной точкой, главные моменты инерции которого находятся в отношении 1 : 4 : 1.
1. Маятниковые вращения твердого тела орбитально неустойчивы. Это следует уже из анализа линейной системы.
2. В зависимости от значений параметров задачи маятниковые колебания тела могут быть как орбитально устойчивы, так и орбитально неустойчивы. Области орбитальной устойчивости и неустойчивости представлены на рис. 2. Почти для всех значений параметров внутри области орбитальной устойчивости в линейном приближении имеет место орбитальная устойчивость в строгом нелинейном смысле. Исключение составляют малые сегменты резонансных кривых четвертого порядка, где имеет место орбитальная неустойчивость (см. рис. 3). На границе ${{\alpha }_{1}}$ ниже точки ${{O}_{1}}$ и на всей границе ${{\alpha }_{2}}$ маятниковые колебания орбитально устойчивы, а на границе ${{\alpha }_{3}}$ орбитальная устойчивость маятниковых колебаний имеет место лишь на сегменте ${{O}_{2}}{{O}_{3}}$.
Выполненное исследование позволило сделать строгие выводы об орбитальной устойчивости маятниковых колебаний почти для всех значений параметров задачи. Неисследованными остались лишь 15 резонансных точек ${{A}_{i}},{{B}_{i}},{{C}_{i}},{{F}_{i}},{{D}_{i}},{{E}_{i}},{{O}_{j}}$ $\left( {i = 1,2,\;j = 1,2,3} \right)$ в плоскости параметров. Для решения вопроса об орбитальной устойчивости маятниковых колебаний в этих точках необходимо дополнительное исследование с учетом членов не ниже шестой степени в разложении (6.3) функции Гамильтона.
Работа выполнена за счет гранта Российского научного фонда (проект № 19-11-00116) в Московском авиационном институте (Национальном исследовательском университете).
Список литературы
Маркеев А.П. Об устойчивости плоских движений твердого тела в случае Ковалевской // ПММ. 2001. Т. 65. С. 51–58.
Маркеев А.П., Медведев С.В., Чеховская Т.Н. К задаче об устойчивости маятниковых движений твердого тела в случае Ковалевской // Изв. РАН. МТТ. 2003. № 1. С. 3–9.
Иртегов В.Д. Устойчивость маятниковых колебаний гироскопа Ковалевской // Тр. Казан. Авиац. ин-та мат. и мех. 1968. Т. 97. С. 38–40.
Брюм А.З. Исследование орбитальной устойчивости при помощи первых интегралов // ПММ. 1989. Т. 53. № 6. С. 873–879.
Брюм А.З., Савченко А.Я. Об орбитальной устойчивости одного периодического решения уравнений движения гироскопа Ковалевской // ПММ. 1986. Т. 50. № 6. С. 967–973.
Бардин Б.С. К задаче об устойчивости маятникообразных движений твердого тела в случае Горячева–Чаплыгина // Изв. РАН. МТТ. 2007. № 2. С. 14–21.
Bardin B.S. On a method of introducing local coordinates in the problem of the orbital stability of planar periodic motions of a rigid body // Rus. J. Nonlin. Dyn. 2020. V. 16. № 4. P. 581–594.
Маркеев А.П. О маятникообразных движениях твердого тела в случае Горячева–Чаплыгина // ПММ. 2004. Т. 68. № 2. С. 282–293.
Bardin B.S., Rudenko T.V., Savin A.A. On the orbital stability of planar periodic motions of a rigid body in the Bobylev–Steklov case // R&C Dyn. 2012. V. 17. № 6. P. 533–546.
Bardin B.S. Local coordinates in problem of the orbital stability of pendulum-like oscillations of a heavy rigid body in the Bobylev–Steklov case // J. Phys.: Conf. Ser. Bristol. 2021. Art. no. 012016. P. 1–10.
Yehia H.M., Hassan S.Z., Shaheen M.E. On the orbital stability of the motion of a rigid body in the case of Bobylev–Steklov // Nonlin. Dyn. 2015. V. 80. № 3. P. 1173–1185.
Bardin B.S., Savin A.A. On the orbital stability of pendulum-like oscillations and rotations of a symmetric rigid body with a fixed point // R&C Dyn. 2012. V. 17. № 3–4. P. 243–257.
Бардин Б.С., Савин А.А. Об устойчивости плоских периодических движений симметричного твердого тела с неподвижной точкой // ПММ. 2013. Т. 77. № 6. С. 806–821.
Ляпунов А.М. Общая задача устойчивости. М.; Л.: ГИТТЛ, 1950. 472 с.
Маркеев А.П. Линейные гамильтоновы системы и некоторые задачи об устойчивости движения спутника относительно центра масс. М.; Ижевск: Регул. и хаотич. дин., 2009. 395 с.
Giacaglia G.E.O. Perturbation Methods in Non-Linear System. New York: Springer, 1972. 369 p.
Маркеев А.П. Точки либрации в небесной механике и космодинамике. М.: Наука, 1978. 312 с.
Арнольд В.И. Математические методы классической механики. М.: Наука, 1989. 479 с.
Siegel C., Moser J. Lectures on Celestial Mechanics. New York: Springer, 1971. xii+290 p.
Иванов А.П., Сокольский А.Г. Об устойчивости неавтономной гамильтоновой системы при параметрическом резонансе основного типа // ПММ. 1980. Т. 44. № 6. С. 963–970.
Маркеев А.П. Об одном способе исследования устойчивости положений равновесия гамильтоновых систем // Изв. РАН. МТТ. 2004. № 6. С. 3–12.
Bardin B.S., Chekina E.A., Chekin A.M. On the stability of planar resonant rotation of a satellite in an elliptic orbit // R&C Dyn. 2015. V. 20. № 1. P. 63–73.
Дополнительные материалы отсутствуют.
Инструменты
Прикладная математика и механика


 Пн.-пт.: 10.00-19.00