

Прикладная математика и механика, 2023, T. 87, № 5, стр. 720-728
О расщеплении сепаратрис, отвечающих рабочему режиму регулятора Уатта
1 Московский авиационный институт (НИУ)
Москва, Россия
* E-mail: anat-markeev@mail.ru
Поступила в редакцию 22.05.2023
После доработки 15.07.2023
Принята к публикации 20.07.2023
- EDN: QNUWBI
- DOI: 10.31857/S0032823523050107
Аннотация
Исследуется нелинейная задача динамики регулятора Уатта. Предполагается, что он установлен на машине, которая совершает заданные гармонические колебания малой амплитуды вдоль вертикали. Считается, что в шарнирах регулятора возникают силы вязкого трения, которые являются малыми. В основном рабочем режиме регулятора его стержни, несущие массивные грузы, отклонены от нисходящей вертикали на постоянный острый угол. Если пренебречь трением и вертикальными колебаниями машины, то получим приближенную задачу, в которой динамика регулятора будет описываться автономной гамильтоновой системой с одной степенью свободы. На фазовом портрете приближенной задачи рабочему режиму отвечает особая точка типа центр. Траектории, охватывающие эту точку, лежат внутри сепаратрисы, представляющей собой гомоклиническую двоякоасимптотическую траекторию, которая проходит через положение равновесия, отвечающее вертикальному положению стержней с грузами; на фазовом портрете этому положению отвечает седловая особая точка. При помощи метода Мельникова получено условие, при выполнении которого в полной возмущенной задаче (учитывающей диссипацию в шарнирах и вертикальные колебания машины) невозмущенная сепаратриса расщепляется.
Классический регулятор Уатта и его модификации представляют собой технические устройства, назначение которых состоит в обеспечении постоянной угловой скорости вращения вала некоторой машины, на которой регулятор установлен. Наилучшим и основным рабочим режимом управляемой машины является такой, когда угловая скорость ее вала остается постоянной; при этом постоянен острый угол между стержнями регулятора, несущими массивные грузы, и нисходящей вертикалью. При изменении угловой скорости вала этот угол также изменяется, и, если при дальнейшем движении угловая скорость вновь становится постоянной, то стержни регулятора будут совершать (например, вследствие инерционности грузов) некоторые колебания в окрестности их равновесного рабочего положения. Изучение этих колебаний представляет собой одну из наиболее важных задач динамики регулятора Уатта.
Эта задача является очень сложной. В ее классических исследованиях чаще всего принималось много упрощающих предположений, и, в частности, использовалась линеаризация уравнений движения. Результаты этих исследований описаны в ряде монографий и в учебной литературе по вопросам прикладной математики и механики [1–7].
Ниже исследуется нелинейная задача динамики регулятора Уатта вблизи его основного рабочего режима. Предполагается, что машина, на которой установлен регулятор, совершает заданные гармонические колебания малой амплитуды вдоль вертикали, а в шарнирах регулятора возникают силы вязкого трения, которые являются малыми.
1. Введение. Уравнения движения. Схема регулятора Уатта показана на рис. 1. Два одинаковых груза $A{\kern 1pt} '$ и $A{\kern 1pt} '{\kern 1pt} '$ жестко закреплены на концах стержней $OA{\kern 1pt} '$ и $OA{\kern 1pt} '{\kern 1pt} '$ одинаковой длины. Сами же стержни соединены шарниром $O$ с вертикальным вращающимся валом $O{\kern 1pt} '{\kern 1pt} O$. Другие два стержня $B{\kern 1pt} '{\kern 1pt} M$ и $B{\kern 1pt} ''{\kern 1pt} M$, также одинаковой длины, шарнирно связаны с муфтой $M$, которая может свободно скользить вдоль вала $O{\kern 1pt} '{\kern 1pt} O$. Вращение вала машины передается (например, при помощи зубчатых шестеренок, не показанных на рис. 1) на вал $O{\kern 1pt} '{\kern 1pt} O$ регулятора. При вращении вала $O{\kern 1pt} '{\kern 1pt} O$ стержни $OA{\kern 1pt} '$ и $OA{\kern 1pt} '{\kern 1pt} '$ отклоняются от вертикали $O{\kern 1pt} '{\kern 1pt} MO{{O}_{*}}$ на одинаковый угол $\varphi $, тем больший, чем больше угловая скорость вала $O{\kern 1pt} '{\kern 1pt} O$. При этом стержни $B{\kern 1pt} '{\kern 1pt} M$ и $B{\kern 1pt} ''{\kern 1pt} M$ перемещают муфту $M$ вдоль вала. Поступательное движение муфты при помощи специального устройства передается на механизм управления подачей рабочего вещества регулируемой машины, устроенный так, чтобы при увеличении угловой скорости вращения вала $O{\kern 1pt} '{\kern 1pt} O$ подача уменьшалась, а при уменьшении – увеличивалась.
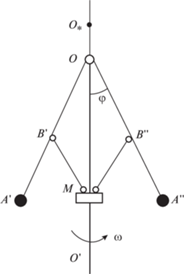
Будем считать, что движение происходит в однородном поле тяжести и что машина, на которой установлен регулятор, подвержена заданным вертикальным гармоническим колебаниям малой амплитуды; кроме того, будем считать, что в шарнирах регулятора возникают малые по величине силы вязкого трения.
На рис. 1 ${{O}_{*}}$ – фиксированная точка на вертикали $O{\kern 1pt} '{\kern 1pt} MO{{O}_{*}}$ и ${{O}_{*}}O = A\cos \Omega t$ ($t$ – время, $A$ и $\Omega $ – постоянные амплитуда и частота вертикальных колебаний управляемой машины).
Угловую скорость $\omega $ вращения вала $O{\kern 1pt} '{\kern 1pt} O$ считаем постоянной. Задачу о колебаниях угла $\varphi $ будем исследовать в нелинейной постановке, предполагая, что стержни регулятора и его муфта невесомы, а грузы $A{\kern 1pt} '$ и $A{\kern 1pt} '{\kern 1pt} '$ – материальные точки массы $m$ каждая.
Из теоремы об изменении кинетического момента имеем следующее нелинейное дифференциальное уравнение второго порядка, описывающее динамику регулятора Уатта при принятых выше допущениях:
(1.1)
$m{{\ell }^{2}}\ddot {\varphi } = - m\ell (g + A{{\Omega }^{2}}\cos \Omega t)\sin \varphi + m{{\omega }^{2}}{{\ell }^{2}}\sin \varphi \cos \varphi - km\omega {{\ell }^{2}}\dot {\varphi }$Здесь точкой обозначено дифференцирование по времени, $\ell $ – длина стержней $OA{\kern 1pt} '$ и $OA{\kern 1pt} '{\kern 1pt} '$, $g$ – ускорение свободного падения, $k$ – безразмерный коэффициент момента сил вязкого трения.
При отсутствии диссипации нелинейное уравнение (1.1) рассматривалось ранее [8], где, в частности, изучена задача о существовании и устойчивости периодических колебаний угла $\varphi $ с периодом, кратным периоду вертикальных колебаний регулируемой машины.
Положим
(1.2)
$A = \varepsilon \ell ,\quad k = \varepsilon \delta \quad {\text{(0}} < \varepsilon \ll {\text{1)}}$Если в качестве независимой переменной принять безразмерную величину $\xi = \omega t$ и ввести обозначения $\varphi = q$, $d\varphi {\text{/}}d\xi = p$, то уравнение (1.1) можно представить в виде системы двух уравнений первого порядка:
(1.4)
$\frac{{dq}}{{d\xi }} = \frac{{\partial H}}{{\partial p}} = p,\quad \frac{{dp}}{{d\xi }} = - \frac{{\partial H}}{{\partial q}} - \varepsilon \delta p,$(1.6)
${{H}_{0}} = \frac{1}{2}{{p}^{2}} - \alpha \cos {\text{ }}q + \frac{1}{4}\cos {\text{2}}q{\text{,}}\quad {{H}_{1}} = - {\text{ }}{{\nu }^{2}}\cos \left( {\nu \xi } \right)\cos q$При $\varepsilon {\text{ }} = 0$ имеем приближенную систему с функцией Гамильтона $H{}_{0}$. Она обладает интегралом
и подробно изучена ранее (см., например, [6]). Для целей нашего исследования следует принять, что параметр $\alpha $ лежит в интервалеПри выполнении этого неравенства приближенная система имеет устойчивое положение равновесия $q = {{q}_{0}}$, $p = 0$, отвечающее основному рабочему режиму регулятора:
У приближенной системы есть еще равновесия, для которых ${\text{ }}q = \pm \pi $, но при условии (1.8) они неустойчивы.
2. О фазовом портрете системы с функцией ${{H}_{0}}$. На рис. 2 показана часть фазового портрета приближенной системы, соответствующая нелинейным колебаниям регулятора в окрестности устойчивого положения равновесия $\varphi = {{q}_{0}}$.
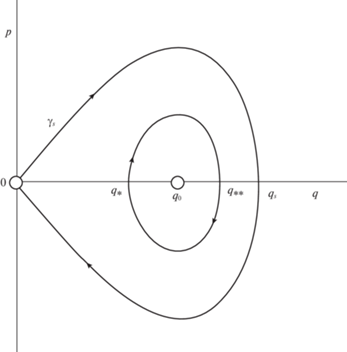
Область изменения $\alpha $ и $h$, отвечающая замкнутым фазовым траекториям, охватывающим точку $q = {{q}_{0}}$, $p = 0$, задается неравенством
Минимальное ${{q}_{*}}$ и максимальное ${{q}_{{*{\kern 1pt} *}}}$ значения величины $q$ на замкнутой фазовой траектории определяются равенствами
Явные выражения для функций $q(\xi ),p(\xi )$, отвечающих нелинейным колебаниям, выписаны в статье [8]. Частота $\lambda $ этих колебаний вычисляется по формуле
(2.2)
$\lambda = \frac{{\pi \sqrt {(1 + {{z}_{1}})(1 - {{z}_{2}})} }}{{2K(k)}},\quad k = \sqrt {1 - \frac{{(1 - {{z}_{1}})(1 + {{z}_{2}})}}{{(1 + {{z}_{1}})(1 - {{z}_{2}})}}} ,$Фазовые траектории, отвечающие нелинейным колебаниям, лежат внутри гомоклинической траектории (сепаратрисы) ${{\gamma }_{s}}$, приближающейся при $\xi \to \pm \infty $ к неустойчивому равновесию (седловой точке) $q = 0$, $p = 0$. На сепаратрисе $h = - \alpha + 1{\text{/}}4$, а максимальное значение $q = {{q}_{s}}$ определяется равенством
В интервале (2.1) частота (2.2) является монотонно убывающей функцией $h$. Если $h \to - {{\alpha }^{2}}{\text{/}}2 - 1{\text{/}}4$, то $\lambda $ мало отличается от постоянной $\sqrt {1 - {{\alpha }^{2}}} $, а при $h \to - \alpha + 1{\text{/}}4$ имеем
Сепаратриса ${{\gamma }_{s}}$ задается уравнением
На верхнем ее участке, где $p > 0$, величина $q$ при увеличении $\xi $ возрастает от нуля до $q = {{q}_{s}}$, а на нижнем участке где $p < 0$, при увеличении $\xi $ координата $q$ убывает от $q = {{q}_{s}}$ до $q = 0$.
Найдем функции $q(\xi ),p(\xi )$, описывающие движение регулятора, соответствующие сепаратрисе (2.4). Рассмотрим нижний участок сепаратрисы. Из первого уравнения системы (1.4) и равенства (2.4) следует, что на этом участке функция $q(\xi )$ должна удовлетворять дифференциальному уравнению
(2.5)
$\frac{{dq}}{{d\xi }} = - 2\sin \frac{q}{2}\sqrt {{{{\cos }}^{2}}\frac{q}{2} - \alpha } \quad (q(0) = {{q}_{s}})$Для его интегрирования сделаем замену переменных
Из (2.5), (2.6) получаем, что новая переменная $x$ должна удовлетворять дифференциальному уравнению
с начальным условием $x(0) = 1$. Поэтому имеет место равенствоВычислив интеграл в левой части этого равенства, получим $x(\xi )$ и из (2.6) затем найдем, что на нижнем участке сепаратрисы
(2.7)
$q(\xi ) = 2\arccos \frac{{\sqrt \alpha \operatorname{ch} (\sqrt {1 - \alpha } \xi )}}{{\sqrt {1 + \alpha {{{\operatorname{sh} }}^{2}}(\sqrt {1 - \alpha } \xi )} }}$Подставив (2.7) в правую часть уравнения (2.5), находим
(2.8)
$p(\xi ) = - \frac{{2(1 - \alpha )\sqrt \alpha \operatorname{sh} (\sqrt {1 - \alpha } \xi )}}{{1 + \alpha {{{\operatorname{sh} }}^{2}}(\sqrt {1 - \alpha } \xi )}}$В (2.7) и (2.8) $0 \leqslant \xi < + \infty $.
На верхнем участке сепаратрисы функции $q(\xi ),\;p(\xi )$ те же, что и на нижнем участке, надо только в формулах (2.7) и (2.8) считать, что $ - \infty < \xi \leqslant 0$.
Сепаратрису ${{\gamma }_{s}}$ можно задать уравнениями
где $q$и $p$ – функции (2.7) и (2.8), а ${{\xi }_{0}}$ – произвольная постоянная. Если в (2.9) положить $\xi = 0$, то получим точку на ${{\gamma }_{s}}$ с координатами $q = q( - {{\xi }_{0}})$, $p = p( - {{\xi }_{0}})$. При изменении ${{\xi }_{0}}$ от $ - \infty $ до $ + \infty $ эта точка “пробегает” всю сепаратрису ${{\gamma }_{s}}$.3. О расщеплении сепаратрисы ${{\gamma }_{s}}$ при $0 < \varepsilon \ll 1$. При $\varepsilon \ne 0$ система уравнений (1.4) допускает (как и при $\varepsilon = 0$) решение $q = 0$, $p = 0$ (отвечающее при $\varepsilon = 0$ седловой особой точке). Линеаризованная в окрестности решения $q = 0$, $p = 0$ система (1.4) отличается от автономной малыми порядка $\varepsilon $ поправками, имеющими период $2\pi {\text{/}}\nu $ по $\xi $. Линейной, $2\pi {\text{/}}\nu $-периодической по $\xi $ заменой она может быть приведена к автономной линейной системе [9]. При этом собственные значения матрицы приведенной системы аналитичны по $\varepsilon $ и при $\varepsilon = 0$ равны $ \pm \sqrt {1 - \alpha } $. И, таким образом, в расширенном фазовом пространстве $q,p,\xi $ на плоскости $\xi = 0\,(\bmod 2\pi {\text{/}}\nu )$ решению $q = 0$, $p = 0$ системы (1.4) отвечает седловая особая точка.
При этом сепаратриса ${{\gamma }_{s}}$ не обязательно сохраняется [10]. При $\varepsilon = 0$ она играет роль кривой, разделяющей траектории различных типов на фазовой плоскости. Если же $\varepsilon \ne 0$, то эту роль будет играть некоторая кривая $\chi $. Эта кривая при $\varepsilon = 0$ совпадает с кривой ${{\gamma }_{s}}$ (образованной ее верхним и нижним участками). Но при $\varepsilon \ne 0$ эта кривая состоит уже из двух ветвей, которые на плоскости $\xi = 0$ $(\bmod 2\pi {\text{/}}\nu )$ близки ${{\gamma }_{s}}$, но, вообще говоря, различны. Несовпадение этих ветвей называют явлением расщепления сепаратрис.
Получим, следуя [10–12], условия расщепления сепаратрис. Для этого рассмотрим периодическую функцию $J({{\xi }_{0}})$, определяемую равенством
(3.1)
$J({{\xi }_{0}}) = \int\limits_{ - \infty }^{ + \infty } {({{H}_{1}}} ,{{H}_{0}})d\xi + \delta \int\limits_{ - \infty }^{ + \infty } {{{p}^{2}}} d\xi $Здесь $\left( {{{H}_{1}},{{H}_{0}}} \right)$ – скобка Пуассона,
(3.2)
$\left( {{{H}_{1}},{{H}_{0}}} \right) = \frac{{\partial {{H}_{1}}}}{{\partial q}}\frac{{\partial {{H}_{0}}}}{{\partial p}} - \frac{{\partial {{H}_{1}}}}{{\partial p}}\frac{{\partial {{H}_{0}}}}{{\partial q}} = {{\nu }^{2}}p\sin q\cos (\nu \xi )$В (3.1), (3.2) функции $q$ и $p$ задаются уравнениями (2.9).
При вычислении первого из интегралов в правой части равенства (3.1) примем во внимание, что $p = dq{\text{/}}d\xi $ на сепаратрисе и для величины $p\sin q$ можно получить из (2.7)–(2.9) следующее выражение
И если вместо $\xi $ ввести новую независимую переменную $\eta = \sqrt {1 - \alpha } (\xi - {{\xi }_{0}})$ и принять обозначение $\mu = \nu {\text{/}}\sqrt {1 - \alpha } $, то (при учете четности и нечетности слагаемых в подынтегральной функции) получим
Но, учитывая ([13], см. интегралы 3.983 на стр. 519)
Поэтому, окончательно, имеем
(3.3)
$\int\limits_{ - \infty }^{ + \infty } {({{H}_{1}}} ,{{H}_{0}})d\xi = A(\alpha ,\nu )\sin \nu {{\xi }_{0}},\quad A(\alpha ,\nu ) = 2\pi {{\nu }^{3}}\frac{{\sin \left( {\tfrac{\nu }{{2\sqrt {1 - \alpha } }}\arccos h\tfrac{{2 - \alpha }}{\alpha }} \right)}}{{\operatorname{sh} \left( {\tfrac{{\nu \pi }}{{2\sqrt {1 - \alpha } }}} \right)}}$Второй интеграл в равенстве (3.1) равен площади части фазовой плоскости, заключенной внутри сепаратрисы ${{\gamma }_{s}}$, в чем легко убедиться, так как на сепаратрисе $d\xi = dq{\text{/}}p$. Поэтому
Если сделать замену (2.6), то получим отсюда
(3.4)
$\int\limits_{ - \infty }^{ + \infty } {{{p}^{2}}} d\xi = 8\alpha \int\limits_1^{{{\alpha }^{{ - \frac{1}{2}}}}} {\sqrt {{{x}^{2}} - 1} \,dx = f(\alpha )} ,\quad f(\alpha ) = 4\sqrt {1 - \alpha } - 2\alpha \ln \frac{{1 + \sqrt {1 - \alpha } }}{{1 - \sqrt {1 - \alpha } }}$В рассматриваемом интервале (1.8) функция $f(\alpha )$ является монотонно убывающей, причем $4 > f(\alpha ) > 0$.
Таким образом для функции (3.1) получено следующее аналитическое представление:
где $A$ и $f$ определены равенствами (3.3) и (3.4).Пусть параметры $\alpha ,\nu $ таковы, что $A(\alpha ,\nu ) \ne 0$. Тогда расщепление сепаратрис происходит при таких значениях ${{\xi }_{0}}$, для которых
Из (3.6) следует, что условием расщепления сепаратрис является выполнение неравенства
При выполнении этого условия функция $J({{\xi }_{0}})$ меняет знак при переходе через значение ${{\xi }_{0}}$, удовлетворяющее уравнению (3.6), а это означает, что ветви возмущенной сепаратрисы $\chi $ пересекаются трансверсально.
Работа выполнена за счет гранта Российского научного фонда (проект № 19-11-00116) в Московском авиационном институте (Национальном исследовательском университете).
Список литературы
Максвелл Д.К., Вышнеградский И.А., Стодола А. Теория автоматического регулирования (линеаризованные задачи). М.: Изд-во АН СССР, 1949. 431 с.
Жуковский Н.Е. Теория регулирования хода машин. В кн.: Собр. соч. М.; Л.: Гостехиздат, 1949. Т. 3. С. 392–492.
Аппель П. Теоретическая механика. М.: Физматгиз, 1960. Т. 2. 487 с.
Тарг С.М. Краткий курс теоретической механики. М.: Высшая школа, 2009. 416 с.
Журавский А.М. Справочник по эллиптическим функциям. М.; Л.: Изд-во АН СССР, 1941. 235 с.
Андронов А.А., Витт А.А., Хайкин С.Э. Теория колебаний. М.: Физматгиз, 1959. 915 с.
Понтрягин Л.С. Обыкновенные дифференциальные уравнения. М.; Ижевск: НИЦ “Регулярная и хаотическая динамика”, 2001. 400 с.
Маркеев А.П. К динамике регулятора Уатта // Докл. РАН. 2017. Т. 477. № 4. С. 415–420.
Малкин И.Г. Некоторые задачи теории нелинейных колебаний. М.: Гостехиздат, 1956. 492 с.
Мельников В.К. Об устойчивости центра при периодических по времени возмущениях // Тр. Моск. мат. об-ва. 1963. Т. 12. С. 3–52.
Козлов В.В. Интегрируемость и неинтегрируемость в гамильтоновой механике // УМН. 1983. Т. 38. Вып. 1. С. 3–67.
Арнольд В.И., Козлов В.В., Нейштадт А.И. Математические аспекты классической и небесной механики. М.: Эдиториал УРСС, 2002. 416 с.
Градштейн И.С., Рыжик И.М. Таблицы интегралов, сумм, рядов и произведений. М.: Наука, 1971. 1108 с.
Дополнительные материалы отсутствуют.
Инструменты
Прикладная математика и механика


 Пн.-пт.: 10.00-19.00