

Прикладная математика и механика, 2023, T. 87, № 5, стр. 829-861
Об интегральных воронках управляемых систем, изменяемых на нескольких малых промежутках времени
В. Н. Ушаков 1, *, А. А. Ершов 1, **, А. В. Ушаков 1, ***
1 Институт математики и механики им. Н.Н. Красовского УрО РАН
Екатеринбург, Россия
* E-mail: ushak@imm.uran.ru
** E-mail: ale10919@yandex.ru
*** E-mail: aushakov.pk@gmail.com
Поступила в редакцию 14.11.2022
После доработки 19.06.2023
Принята к публикации 15.07.2023
- EDN: UZKZIZ
- DOI: 10.31857/S0032823523050156
Аннотация
Рассматривается нелинейная управляемая система в конечномерном евклидовом пространстве и на конечном промежутке времени, динамика которой претерпевает существенные изменения на нескольких малых участках из заданного промежутка времени. Изучается степень изменения множеств достижимости и интегральных воронок рассматриваемой системы при ее варьировании на этих участках. Соответствующие изменения оцениваются в хаусдорфовой метрике.
1. Введение. Статья посвящена одной из задач теории управления [1, 2] – задаче управления интегральными воронками управляемых систем, зависящих от параметра. Рассматриваемую задачу можно рассматривать как частный случай задачи управления множеством достижимости динамической системы с изменяющейся матрицей (посредством управления аппроксимирующим эллипсоидом), которая была рассмотрена в статье [3]. Управляемые системы рассматриваются на конечном промежутке времени и конечномерном евклидовом пространстве. Ряд задач управления (в общей постановке) и, в частности, задачи о сближении управляемых систем с целевыми множествами (с фиксированным моментом окончания) естественным образом связаны с задачами выделения интегральных воронок и множеств разрешимости управляемых систем в пространстве позиций систем. Эти задачи дуальны в том смысле, что множество разрешимости (множество управляемости) исходной управляемой системы есть интегральная воронка этой системы, записанной в так называемом обратном времени. Так же, как и в теории управления (в задачах управления без помех), в теории дифференциальных игр [2, 4] многие задачи могут быть сформулированы как задачи о сближении конфликтно управляемой системы с целевым множеством. В некоторых из них при их решении возникает необходимость выделения множеств разрешимости (т.е. необходимость аналитического описания множеств). Однако это описание возможно лишь в достаточно простых задачах. В связи с этим актуальны вопросы, относящиеся к разработке алгоритмов приближенного конструирования этих множеств. Опыт решения задач подсказывает, что один из эффективных алгоритмов приближенного конструирования множеств разрешимости в задачах о сближении должен включать в себя переход от исходной управляемой системы к ее представлению в терминах обратного времени. Это дает возможность записать аппроксимирующие конструкции (т.е. аппроксимации множеств разрешимости) исключительно на языке множеств достижимости управляемой системы, записанной в обратном времени (см., напр., [5–7]). В результате множество достижимости (как понятие) становится ключевым компонентом при приближенном конструировании множеств разрешимости задач о сближении. Однако привлечение множеств достижимости в разрешающие конструкции еще недостаточно для окончательного решения задачи о сближении, поскольку они не могут быть (точно) вычислены. В связи с этим возникают принципиальные вопросы, относящиеся к разработке методов и алгоритмов приближенного вычисления множеств достижимости. Они многочисленны и некоторые их них соприкасаются с такими областями математики, как выпуклый анализ, негладкий анализ и вычислительная геометрия. Очевидно, что нет универсальных методов и алгоритмов конструирования приближенных решений задач управления: они должны отражать специфику отдельных классов управляемых систем и даже отдельных конкретных систем. Укажем некоторые исследования, которые посвящены изучению упомянутых вопросов. Так, созданы содержательная теория и алгоритмы приближенного вычисления и оценок множеств достижимости и интегральных воронок [8–12], основанные на технологии эллипсоидальных оценок [13, 14]. Использование этой технологии оказалось весьма эффективным при оценке множеств достижимости и интегральных воронок линейных управляемых систем. Эта технология получила распространение на некоторые билинейные и нелинейные управляемые системы [15, 16]. При рассмотрении нелинейных многомерных управляемых систем и дифференциальных включений перспективны, на наш взгляд, пиксельные методы приближенного вычисления множеств достижимости, а также методы, основанные на аппроксимации множеств достижимости управляемых систем полиэдрами [17–19]. Применение пиксельных методов (см., напр., [20]) в обсуждаемых здесь задачах очевидным образом удобно, поскольку просты пиксельные представления множеств и реализации теоретико-множественных операций (объединения, пересечения и т.д.). Заметим, что пиксельная дискретизация фазового пространства управляемой системы должна быть дополнена той или иной дискретизацией вектограмм скоростей системы или дискретизацией вектограмм скоростей соответствующего дифференциального включения. К этой тематике дискретизации множеств достижимости относятся весьма важные работы [21, 22].
Пример в разд. 5 подтверждает, что тематика настоящей статьи близка к работам [23–27], в которых рассматриваются управляемые системы с параметром, а также колебательные управляемые системы.
2. Множества достижимости и интегральные воронки управляемых систем с переменной структурой. На промежутке времени $[{{t}_{0}},\vartheta ]$, ${{t}_{0}} < \vartheta < \infty $ заданы управляемые системы
здесь $x \in {{\mathbb{R}}^{m}}$ – фазовый вектор системы, ${{P}^{f}} \in \operatorname{comp} ({{\mathbb{R}}^{r}})$, ${{P}^{g}} \in \operatorname{comp} ({{\mathbb{R}}^{r}})$ – ограничения на управления $u$; $\operatorname{comp} ({{\mathbb{R}}^{k}})$, $k \in \mathbb{N}$ – пространство компактов в евклидовом пространстве ${{\mathbb{R}}^{k}}$ с хаусдорфовой метрикой $d({{X}_{*}},X{\kern 1pt} *)$ = $\max (h({{X}_{*}},X{\kern 1pt} *)$, $h(X{\kern 1pt} *,{{X}_{*}}))$, где $h({{X}_{*}},X{\kern 1pt} *)$ = $\mathop {\max }\limits_{{{x}_{{_{*}}}} \in {{X}_{*}}} \rho ({{x}_{*}},X{\kern 1pt} *)$, $\rho ({{x}_{*}},X{\kern 1pt} *)$ = $\mathop {\min }\limits_{x{\kern 1pt} * \in X{\kern 1pt} *} {\text{||}}{{x}_{*}} - x{\kern 1pt} *{\text{||}}$, ${\text{||}}h{\kern 1pt} {\text{||}}$ – норма вектора $h$ в ${{\mathbb{R}}^{k}}$.Предполагается, что системы (2.1) и (2.2) стеснены следующими условиями.
A. Вектор-функции $f(t,x,u)$ и $g(t,x,u)$ определены и непрерывны на $[{{t}_{0}},\vartheta ] \times {{\mathbb{R}}^{m}} \times {{P}^{f}}$ и $[{{t}_{0}},\vartheta ] \times {{\mathbb{R}}^{m}} \times {{P}^{g}}$ соответственно и для любой ограниченной и замкнутой области $D \subset [{{t}_{0}},\vartheta ] \times {{\mathbb{R}}^{m}}$ найдутся числа ${{L}^{f}}$ и ${{L}^{g}}$ из $(0,\infty )$, функции ${{\omega }^{f}}(\delta )$ и ${{\omega }^{g}}(\delta )$, $\delta \in (0,\infty )$ (${{\omega }^{{_{f}}}}(\delta ) \downarrow 0$ и ${{\omega }^{{_{g}}}}(\delta ) \downarrow 0$ при $\delta \downarrow 0$), удовлетворяющие неравенствам
(2.3)
$\begin{gathered} {\text{||}}{\kern 1pt} f(t,{{x}_{*}},u) - f(t,x{\kern 1pt} *,u){\kern 1pt} {\text{||}} \leqslant {{L}^{f}}{\text{||}}{{x}_{*}} - x{\kern 1pt} *{\text{||}} \\ {\text{||}}g(t,{{x}_{*}},u) - g(t,x{\kern 1pt} *,u){\kern 1pt} {\text{||}} \leqslant {{L}^{g}}{\text{||}}{{x}_{*}} - x{\kern 1pt} *{\text{||}}, \\ \end{gathered} $(2.4)
$\begin{gathered} {\text{||}}{\kern 1pt} f({{t}_{*}},{{x}_{*}},u) - f(t{\kern 1pt} *,x{\kern 1pt} *,u){\kern 1pt} {\text{||}} \leqslant {{\omega }^{{_{f}}}}({\kern 1pt} {\text{|}}{{t}_{*}} - t{\kern 1pt} *{\kern 1pt} {\text{|}}\; + \;{\text{||}}{{x}_{*}} - x{\kern 1pt} *{\text{||}}{\kern 1pt} ) \\ {\text{||}}g({{t}_{*}},{{x}_{*}},u) - g(t{\kern 1pt} *,x{\kern 1pt} *,u){\kern 1pt} {\text{||}} \leqslant {{\omega }^{{_{g}}}}({\kern 1pt} {\text{|}}{{t}_{*}} - t{\kern 1pt} *{\kern 1pt} {\text{|}}\; + \;{\text{||}}{{x}_{*}} - x{\kern 1pt} *{\text{||}}{\kern 1pt} ), \\ \end{gathered} $Б. Найдутся такие ${{\gamma }^{f}}$ и ${{\gamma }^{g}}$ из $(0,\infty )$, что
Введем многозначные отображения
Отображения $(t,x) \mapsto F(t,x)$ и $(t,x) \mapsto G(t,x)$ удовлетворяют следующим условиям, индуцируемым условиями А и Б.
А*. Для любой ограниченной и замкнутой области $D \subset [{{t}_{0}},\vartheta ] \times {{\mathbb{R}}^{m}}$ числа ${{L}^{f}}$ и ${{L}^{g}}$ из $(0,\infty )$, ${{\omega }^{{_{f}}}}(\delta )$ и ${{\omega }^{{_{g}}}}(\delta )$, $\delta \in (0,\infty )$ из условий А и Б таковы, что
(2.5)
$d(F(t,{{x}_{*}}),F(t,x{\kern 1pt} *)) \leqslant {{L}^{f}}{\text{||}}{{x}_{*}} - x{\kern 1pt} *{\text{||}},\quad d(G(t,{{x}_{*}}),G(t,x{\kern 1pt} *)) \leqslant {{L}^{g}}{\text{||}}{{x}_{*}} - x{\kern 1pt} *{\text{||}},$Б*. Числа ${{\gamma }^{f}}$ и ${{\gamma }^{g}}$ из условия Б удовлетворяют неравенствам
Предваряя формулировки задач управления системами (2.1) и (2.2), введем дифференциальные включения (д.в.)
и некоторые обозначения.Пусть ${{t}_{*}}$ и $t{\kern 1pt} *$ из $[{{t}_{0}},\vartheta ]$ и ${{t}_{*}} \leqslant t{\kern 1pt} *$, ${{x}_{*}} \in {{\mathbb{R}}^{m}}$, 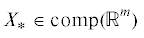 .
Полагаем $X(t{\kern 1pt} *,{{t}_{*}},{{x}_{*}})$ ($Y(t{\kern 1pt} *,{{t}_{*}},{{x}_{*}})$) – множество достижимости д.в. (2.6) ((2.7)) в момент $t{\kern 1pt} *$ с начальной точкой $x({{t}_{*}}) = {{x}_{*}}$;
$X(t{\kern 1pt} *,{{t}_{*}},{{X}_{*}}) = \bigcup\limits_{{{x}_{{_{*}}}} \in {{X}_{{_{*}}}}} {X(t{\kern 1pt} *,{{t}_{*}},{{x}_{*}})} $ $\left( {Y(t{\kern 1pt} *,{{t}_{*}},{{X}_{*}}) = \bigcup\limits_{{{x}_{{_{*}}}} \in {{X}_{{_{*}}}}} {Y(t{\kern 1pt} *,{{t}_{*}},{{x}_{*}})} } \right)$ – множество достижимости д.в. (2.6) ((2.7)) с начальным множеством $({{t}_{*}},{{X}_{*}})$;
$X({{t}_{*}},{{x}_{*}}) = \bigcup\limits_{t \in [{{t}_{*}},\vartheta ]} {(t,X(t,{{t}_{*}},{{x}_{*}}))} $ $\left( {Y({{t}_{*}},{{x}_{*}}) = \bigcup\limits_{t \in [{{t}_{*}},\vartheta ]} {Y(t,{{t}_{*}},{{x}_{*}})} } \right)$ – интегральная воронка д.в. (2.6) ((2.7)) с начальной точкой $x({{t}_{*}}) = {{x}_{*}}$;
$X({{t}_{*}},{{X}_{*}}) = \bigcup\limits_{{{x}_{{_{*}}}} \in {{X}_{{_{*}}}}} {X({{t}_{*}},{{x}_{*}})} $ $\left( {Y({{t}_{*}},{{X}_{*}}) = \bigcup\limits_{{{x}_{{_{*}}}} \in {{X}_{{_{*}}}}} {Y({{t}_{*}},{{x}_{*}})} } \right)$ – интегральная воронка д.в. (2.6) ((2.7)) с начальным множеством $({{t}_{*}},{{X}_{*}})$; здесь принято обозначение $(t,X) = \{ (t,x):x \in X\} $, $X \subset {{\mathbb{R}}^{m}}$.
Как известно (см., напр., [2, 15]), справедливо включение $X(t{\kern 1pt} *,{{t}_{*}},{{X}_{*}}) \in \operatorname{comp} ({{\mathbb{R}}^{m}})$ ($Y(t{\kern 1pt} *,{{t}_{*}},{{X}_{*}}) \in \operatorname{comp} ({{\mathbb{R}}^{m}})$) и отображение $(t{\kern 1pt} *,{{t}_{*}},{{X}_{*}}) \mapsto X(t{\kern 1pt} *,{{t}_{*}},{{X}_{*}})$ ($(t{\kern 1pt} *,{{t}_{*}},{{X}_{*}})$ $ \mapsto $ $ \mapsto $ $Y(t{\kern 1pt} *,{{t}_{*}},{{X}_{*}})$) непрерывно по $t{\kern 1pt} *$ на промежутке $[{{t}_{*}},\vartheta ]$ при фиксированных ${{t}_{*}} \in [{{t}_{0}},\vartheta ]$, ${{X}_{*}}$ в хаусдорфовой метрике и непрерывно зависит от ${{X}_{*}}$ при фиксированных ${{t}_{*}}$ и $t{\text{*}}$.
Принимая во внимание условия А* и Б*, можем также утверждать, что множество $X(t{\kern 1pt} *,{{t}_{*}},{{X}_{*}})$ представимо в виде
(2.8)
$X(t{\kern 1pt} *,{{t}_{*}},{{X}_{*}}) = \mathop {\lim }\limits_{\Delta = \Delta (\Gamma ) \downarrow 0} {{X}_{\Gamma }}(t{\kern 1pt} *),$(2.9)
$\tilde {X}(\tau {\kern 1pt} *,{{\tau }_{*}},{{Y}_{*}}) = \bigcup\limits_{{{y}_{*}} \in {{Y}_{*}}} {\tilde {X}(\tau {\kern 1pt} *,{{\tau }_{*}},{{y}_{*}})} ,$Аналогично, множество $Y(t{\kern 1pt} *,{{t}_{*}},{{X}_{*}})$ представимо в виде
Зная размеры компакта ${{X}_{*}}$ и принимая во внимание условие Б*, можем указать ограниченную и замкнутую область $D \subset [{{t}_{0}},\vartheta ] \times {{\mathbb{R}}^{m}}$, которая будет содержать в себе все возникающие в ходе рассуждений множества из $[{{t}_{0}},\vartheta ] \times {{\mathbb{R}}^{m}}$.
Считаем, что присутствующие ниже в оценках числа ${{K}^{f}} = \max \{ {\kern 1pt} {\text{||}}{\kern 1pt} f(t,x,u){\kern 1pt} {\text{||}}$ : : $(t,x,u) \in D \times {{P}^{f}}\} $, ${{K}^{g}} = \max \{ {\kern 1pt} {\text{||}}g(t,x,u){\kern 1pt} {\text{||}}$ : $(t,x,u) \in D \times {{P}^{g}}\} $ и функции ${{\omega }^{{_{f}}}}(\delta )$, ${{\omega }^{{_{g}}}}(\delta )$, $\delta \in (0,\infty )$ соответствуют именно этой области $D$.
После того, как сформулированы условия на управляемые системы (2.1) и (2.2) и введены некоторые базовые понятия, приступим к формулировке задач динамики системы (2.1). Эти задачи охарактеризуем предварительно как некоторые задачи оптимизации интегральных воронок управляемой системы (2.1) с переменной динамикой, обусловленной подменой системы (2.1) на систему (2.2) на некотором коротком промежутке времени.
Уточним, что понимаем под управляемой системой на промежутке $[{{t}_{0}},\vartheta ]$ с переменной динамикой.
Обозначим для простоты изложения символом ${{\Sigma }^{{(f)}}}$ управляемую систему (2.1) на промежутке $[{{t}_{0}},\vartheta ]$, обладающую неизменной динамикой. С этой системой связываем д.в. (2.6).
Обозначим символом ${{\Sigma }^{{{\text{(}}\alpha {\text{)}}}}}$, где $\alpha \in [{{t}_{*}},t{\kern 1pt} *]$, управляемую систему с переменной динамикой на промежутке $[{{t}_{0}},\vartheta ]$, возникшую на базе системы ${{\Sigma }^{{(f)}}}$, которую определяем следующим образом:
здесь(2.11)
$\varphi (t,x,u) = \left\{ \begin{gathered} f(t,x,u),\quad u \in {{P}^{f}}\quad при\quad t \in [{{t}_{0}},{{t}_{*}}) \hfill \\ g(t,x,u),\quad u \in {{P}^{g}}\quad при\quad t \in [{{t}_{*}},t{\kern 1pt} *) \hfill \\ f(t,x,u),\quad u \in {{P}^{f}}\quad при\quad t \in [t{\kern 1pt} *,\vartheta ] \hfill \\ \end{gathered} \right.$Управляемая система ${{\Sigma }^{{{\text{(}}\alpha {\text{)}}}}}$ является вариацией системы ${{\Sigma }^{{(f)}}}$. С системой ${{\Sigma }^{{{\text{(}}\alpha {\text{)}}}}}$ связываем дифференциальное включение
где множество $\Phi (t,x) \subset {{\mathbb{R}}^{m}}$ определено соотношением(2.13)
$\Phi (t,x) = \left\{ \begin{gathered} F(t,x)\quad {\text{при}}\quad t \in [{{t}_{0}},{{t}_{*}}) \hfill \\ G(t,x)\quad {\text{при}}\quad t \in [{{t}_{*}},t{\kern 1pt} *) \hfill \\ F(t,x)\quad {\text{при}}\quad t \in [t{\kern 1pt} *,\vartheta ] \hfill \\ \end{gathered} \right.$Множества достижимости и интегральные воронки системы ${{\Sigma }^{{(f)}}}$ и д.в. (2.6) связаны между собой: множества достижимости и интегральные воронки д.в. (2.6) являются соответственно замыканиями множеств достижимости и интегральных воронок системы ${{\Sigma }^{{(f)}}}$. Также множества достижимости и интегральные воронки д.в. (2.12) являются соответственно замыканиями множеств достижимости и интегральных воронок системы ${{\Sigma }^{{{\text{(}}\alpha {\text{)}}}}}$.
Ниже выводятся оценки сверху рассогласований между множествами достижимости дифференциальных включений (2.6) и (2.12) и между интегральными воронками этих включений.
Для множеств достижимости и интегральных воронок д.в. (2.12) введем обозначения, аналогичные принятым для множеств достижимости и интегральных воронок д.в. (2.6):
Интегральные воронки ${{X}^{{(\alpha )}}}({{t}_{*}},{{x}_{*}})$ и ${{X}^{{(\alpha )}}}({{t}_{*}},{{X}_{*}})$ будем трактовать как вариации интегральных воронок $X({{t}_{*}},{{x}_{*}})$ и $X({{t}_{*}},{{X}_{*}})$ управляемой системы ${{\Sigma }^{{(f)}}}$, имеющей неизменную динамику на $[{{t}_{0}},\vartheta ]$.
Пусть задано ${{X}^{{(0)}}} \in \operatorname{comp} ({{\mathbb{R}}^{m}})$, $({{t}_{0}},{{X}^{{(0)}}}) \in D$, отвечающее начальному моменту ${{t}_{0}}$.
Сформулируем следующий вопрос, относящийся к интегральным воронкам $X({{t}_{0}},{{X}^{{(0)}}})$ и ${{X}^{{(\alpha )}}}({{t}_{0}},{{X}^{{(0)}}})$, $\alpha = [{{t}_{*}},t{\kern 1pt} *] \subset [{{t}_{0}},\vartheta ]$: “Насколько велико хаусдорфово расстояние $d(X({{t}_{0}},{{X}^{{(0)}}}),{{X}^{{(\alpha )}}}({{t}_{0}},{{X}^{{(0)}}}))$?”
Этот вопрос можно свести к вопросу об оценке сверху хаусдорфова расстояния на промежутке $[{{t}_{0}},\vartheta ]$ между множествами достижимости $X(t,{{t}_{0}},{{X}^{{(0)}}})$ и ${{X}^{{(\alpha )}}}(t,{{t}_{0}},{{X}^{{(0)}}})$ и зависимостями этой оценки от промежутка $\alpha $.
Упростим обозначения: $X(t) = X(t,{{t}_{0}},{{X}^{{(0)}}})$, $Y(t) = Y(t,{{t}_{0}},{{X}^{{(0)}}})$, ${{X}^{{(\alpha )}}}(t)$ = ${{X}^{{(\alpha )}}}(t,{{t}_{0}},{{X}^{{(0)}}})$, $t \in [{{t}_{0}},\vartheta ]$.
Множества $X(t)$ и ${{X}^{{(\alpha )}}}(t)$, $t \in [{{t}_{0}},\vartheta ]$ связаны следующим соотношением:
Приступим к оценке сверху величины
Так как $X(t) = {{X}^{{(\alpha )}}}(t)$ на $[{{t}_{0}},{{t}_{*}}]$, то справедливо $d(X(t),{{X}^{{(\alpha )}}}(t)) = 0$ на $[{{t}_{0}},{{t}_{*}}]$ и, значит, вопрос об оценке величины (2.14) сводится к оценке этой величины на $[t{\kern 1pt} *,\vartheta ]$.
Сначала оценим величину (2.14) на промежутке $[{{t}_{*}},t{\kern 1pt} *]$. Для этого задействуем конечное разбиение $\Gamma = \{ {{\tau }_{0}} = {{t}_{*}},{{\tau }_{1}}, \ldots ,{{\tau }_{k}}$, …, ${{\tau }_{{N - 1}}},{{\tau }_{N}} = t{\kern 1pt} *\} $ промежутка $[{{t}_{*}},t{\kern 1pt} *]$, ${{\tau }_{{k + 1}}} - {{\tau }_{k}}$ = = Δk = Δ = Δ(Γ) = ${{N}^{{ - 1}}}(t{\kern 1pt} *\; - {{t}_{*}})$ и отвечающие разбиению $\Gamma $ системы $\{ {{X}_{{{\kern 1pt} \Gamma }}}({{\tau }_{k}}):{{\tau }_{k}} \in \Gamma \} $ и $\{ {{Y}_{{{\kern 1pt} \Gamma }}}({{\tau }_{k}}):{{\tau }_{k}} \in \Gamma \} $ множеств ${{X}_{{{\kern 1pt} \Gamma }}}({{\tau }_{k}})$ и ${{Y}_{{{\kern 1pt} \Gamma }}}({{\tau }_{k}})$, где ${{X}_{{{\kern 1pt} \Gamma }}}({{\tau }_{k}}) = {{Y}_{{{\kern 1pt} \Gamma }}}({{\tau }_{k}}) = {{X}_{*}}$.
Для таких систем в ${{\mathbb{R}}^{m}}$ проведем пошаговое рекуррентное оценивание сверху величины
последовательно по моментам ${{\tau }_{k}}$, $k = 1,2,\; \ldots ,N$.Имеет место $d({{X}_{\Gamma }}({{\tau }_{0}}),{{Y}_{\Gamma }}({{\tau }_{0}})) = 0$. Оценим сверху величину $d({{X}_{\Gamma }}({{\tau }_{1}}),{{Y}_{\Gamma }}({{\tau }_{1}}))$. Для этого выберем произвольную точку ${{x}^{{(0)}}} \in {{X}_{\Gamma }}({{\tau }_{0}})$ = ${{Y}_{\Gamma }}({{\tau }_{0}}) = {{X}_{*}}$ и рассмотрим множества $\tilde {X}({{\tau }_{1}},{{\tau }_{0}},{{x}^{{(0)}}})$ = ${{x}^{{(0)}}} + \Delta {\kern 1pt} F({{\tau }_{0}},{{x}^{{(0)}}})$ и $\tilde {Y}({{\tau }_{1}},{{\tau }_{0}},{{x}^{{(0)}}})$ = ${{x}^{{(0)}}}$ + $\Delta {\kern 1pt} G({{\tau }_{0}},{{x}^{{(0)}}})$.
Справедливо равенство
Для получения последующих оценок введем неотрицательную функцию
(2.16)
$\gamma (t) = \mathop {\max }\limits_{x \in D(t)} d(F(t,x),G(t,x));\quad t \in [{{t}_{0}},\vartheta ],$Эта неотрицательная непрерывная на $[{{t}_{0}},\vartheta ]$ функция будет задействоваться при оценке хаусдорфовых расстояний между некоторыми множествами в ${{\mathbb{R}}^{m}}$.
Принимая во внимание (2.16), получаем
Так как ${{X}_{\Gamma }}({{\tau }_{1}}) = \bigcup\limits_{{{x}^{{(0)}}} \in {{X}_{*}}} {\tilde {X}({{\tau }_{1}},{{\tau }_{0}},{{x}^{{(0)}}})} {\kern 1pt} $ и ${{Y}_{\Gamma }}({{\tau }_{1}}) = \bigcup\limits_{{{x}^{{(0)}}} \in {{X}_{*}}} {\tilde {Y}({{\tau }_{1}},{{\tau }_{0}},{{x}^{{(0)}}})} {\kern 1pt} $, то из последнего неравенства получаем
(2.17)
$d(X({{\tau }_{1}}),Y({{\tau }_{1}})) \leqslant {{\Delta }_{0}}\gamma ({{\tau }_{0}}){\kern 1pt} $Оценкой (2.17) воспользуемся при выводе оценки сверху величины $d(X({{\tau }_{2}}),Y({{\tau }_{2}}))$.
Для оценки этой величины выберем произвольную точку ${{x}^{{(1)}}} \in X({{\tau }_{1}})$ и ближайшую к ней в $Y({{\tau }_{1}})$ точку ${{y}^{{(1)}}}$. Справедлива оценка
(2.18)
${\text{||}}{{x}^{{(1)}}} - {{y}^{{(1)}}}{\kern 1pt} {\text{||}} \leqslant h({{X}_{\Gamma }}({{\tau }_{1}}),{{Y}_{\Gamma }}({{\tau }_{1}})) \leqslant d({{X}_{\Gamma }}({{\tau }_{1}}),{{Y}_{\Gamma }}({{\tau }_{1}})) \leqslant {{\Delta }_{0}}\gamma ({{\tau }_{0}}){\kern 1pt} $Рассмотрим множества $\tilde {X}({{\tau }_{2}},{{\tau }_{1}},{{x}^{{(1)}}}) = {{x}^{{(1)}}} + \Delta {\kern 1pt} F({{\tau }_{1}},{{x}^{{(1)}}})$ и $\tilde {Y}({{\tau }_{2}}{\text{,}}{{\tau }_{1}},{{y}^{{(1)}}})$ = y(1) + + $\Delta G({{\tau }_{1}},{{y}^{{(1)}}})$.
Справедлива следующая оценка
Принимая во внимание (2.18), получаем
(2.19)
$d(\tilde {X}({{\tau }_{2}},{{\tau }_{1}},{{x}^{{(1)}}}),\tilde {Y}({{\tau }_{2}},{{\tau }_{1}},{{y}^{{(1)}}})) \leqslant {{e}^{{{{L}^{{(f)}}}{{\Delta }_{1}}}}}{{\Delta }_{0}}\gamma ({{\tau }_{0}}) + {{\Delta }_{1}}\gamma ({{\tau }_{1}})$Очевидно при этом, что имеет место
(2.20)
$h(\tilde {X}({{\tau }_{2}},{{\tau }_{1}},{{x}^{{(1)}}}),\tilde {Y}({{\tau }_{2}},{{\tau }_{1}},{{y}^{{(1)}}})) \leqslant {{e}^{{{{L}^{{(f)}}}{{\Delta }_{1}}}}}{{\Delta }_{0}}\gamma ({{\tau }_{0}}) + {{\Delta }_{1}}\gamma ({{\tau }_{1}})$Из включения ${{y}^{{(1)}}} \in {{Y}_{\Gamma }}({{\tau }_{1}})$ и (2.20) следует
(2.21)
$\mathop {\min }\limits_{y \in {{Y}_{\Gamma }}({{\tau }_{1}})} h(\tilde {X}({{\tau }_{2}},{{\tau }_{1}},{{x}^{{(1)}}}),\tilde {Y}({{\tau }_{2}},{{\tau }_{1}},y)) \leqslant h(\tilde {X}({{\tau }_{2}},{{\tau }_{1}},{{x}^{{(1)}}}),\tilde {Y}({{\tau }_{2}},{{\tau }_{1}},{{y}^{{(1)}}}))$Из (2.20), (2.21) и равенства ${{Y}_{\Gamma }}({{\tau }_{2}}) = \tilde {Y}({{\tau }_{2}},{{\tau }_{1}},{{Y}_{\Gamma }}({{\tau }_{1}})) = \bigcup\limits_{y \in {{Y}_{\Gamma }}({{\tau }_{1}})} {\tilde {Y}({{\tau }_{2}},{{\tau }_{1}},y)} $ следует оценка
(2.22)
$h(\tilde {X}({{\tau }_{2}},{{\tau }_{1}},{{x}^{{(1)}}}),{{Y}_{\Gamma }}({{\tau }_{2}})) \leqslant \;{{e}^{{{{L}^{{(f)}}}{{\Delta }_{1}}}}}{{\Delta }_{0}}\gamma ({{\tau }_{0}}) + {{\Delta }_{1}}\gamma ({{\tau }_{1}})$Так как точка ${{x}^{{(1)}}}$ выбрана в ${{X}_{\Gamma }}({{\tau }_{1}})$ произвольно и так как ${{X}_{\Gamma }}({{\tau }_{2}})$ = $\bigcup\limits_{x \in {{X}_{\Gamma }}({{\tau }_{1}})} {\tilde {X}({{\tau }_{2}},{{\tau }_{1}},x)} $, то из (2.22) следует оценка
(2.23)
$h({{X}_{\Gamma }}({{\tau }_{2}}),{{Y}_{\Gamma }}({{\tau }_{2}})) \leqslant \;{{e}^{{{{L}^{{(f)}}}{{\Delta }_{1}}}}}{{\Delta }_{0}}\gamma ({{\tau }_{0}}) + {{\Delta }_{1}}\gamma ({{\tau }_{1}})$Аналогично выводится оценка
(2.24)
$h({{Y}_{\Gamma }}({{\tau }_{2}}),{{X}_{\Gamma }}({{\tau }_{2}})) \leqslant \;{{e}^{{{{L}^{{(f)}}}{{\Delta }_{1}}}}}{{\Delta }_{0}}\gamma ({{\tau }_{0}}) + {{\Delta }_{1}}\gamma ({{\tau }_{1}})$Из (2.23), (2.24) получаем
(2.25)
$d({{X}_{\Gamma }}({{\tau }_{2}}),{{Y}_{\Gamma }}({{\tau }_{2}})) \leqslant \;{{e}^{{{{L}^{{(f)}}}{{\Delta }_{1}}}}}{{\Delta }_{0}}\gamma ({{\tau }_{0}}) + {{\Delta }_{1}}\gamma ({{\tau }_{1}}),$Рассмотрим следующий промежуток ${\text{[}}{{\tau }_{2}},{{\tau }_{3}}]$ и приступим к выводу оценки сверху величины $d({{X}_{\Gamma }}({{\tau }_{3}}),{{Y}_{\Gamma }}({{\tau }_{3}}))$. При этом проводим рассуждения, аналогичные предыдущим, и используем оценку (2.25).
В итоге получаем
(2.26)
$\begin{gathered} d({{X}_{\Gamma }}({{\tau }_{3}}),{{Y}_{\Gamma }}({{\tau }_{3}})) \leqslant {{e}^{{L{{\Delta }_{2}}}}}d({{X}_{\Gamma }}({{\tau }_{2}}),{{Y}_{\Gamma }}({{\tau }_{2}})) + {{\Delta }_{2}}\gamma ({{\tau }_{2}}) \leqslant \\ \, \leqslant {{e}^{{L{{\Delta }_{2}}}}}\left( {{{e}^{{L{{\Delta }_{{{\kern 1pt} 1}}}}}}{{\Delta }_{0}}\gamma ({{\tau }_{0}}) + {{\Delta }_{1}}\gamma ({{\tau }_{1}})} \right) + {{\Delta }_{2}}\gamma ({{\tau }_{2}}) \\ \end{gathered} $Оценку (2.26) запишем в виде
(2.27)
$d({{X}_{\Gamma }}({{\tau }_{3}}),{{Y}_{\Gamma }}({{\tau }_{3}})) \leqslant {{e}^{{L({{\Delta }_{{{\kern 1pt} 1}}} + {{\Delta }_{2}})}}}{{\Delta }_{0}}\gamma ({{\tau }_{0}}) + {{e}^{{L{{\Delta }_{2}}}}}{{\Delta }_{1}}\gamma ({{\tau }_{1}}) + {{\Delta }_{2}}\gamma ({{\tau }_{2}})$Теперь, очевидно, можем обсудить вывод оценки сверху величины $d({{X}_{\Gamma }}({{\tau }_{{k + 1}}})$, ${{Y}_{\Gamma }}({{\tau }_{{k + 1}}}))$, $k = \overline {0,N - 1} $.
Справедлива оценка, аналогичная оценке (2.25), (2.27)
(2.28)
$\begin{gathered} d({{X}_{\Gamma }}({{\tau }_{{k + 1}}}),{{Y}_{\Gamma }}({{\tau }_{{k + 1}}})) \leqslant {{e}^{{L{{\Delta }_{{{\kern 1pt} k}}}}}}{{\Delta }_{0}}\gamma ({{\tau }_{0}}) + {{e}^{{L{{\Delta }_{2}}}}}d({{X}_{\Gamma }}({{\tau }_{k}}),{{Y}_{\Gamma }}({{\tau }_{k}})) + {{\Delta }_{k}}\gamma ({{\tau }_{k}}) \leqslant \\ \leqslant {{e}^{{L({{\Delta }_{k}} + ... + {{\Delta }_{2}} + {{\Delta }_{1}})}}}{{\Delta }_{0}}\gamma ({{\tau }_{0}}) + {{e}^{{L({{\Delta }_{k}} + ... + {{\Delta }_{3}} + {{\Delta }_{2}})}}}{{\Delta }_{1}}\gamma ({{\tau }_{1}}) + \ldots + {{e}^{{L{{\Delta }_{k}}}}}{{\Delta }_{{k - 1}}}\gamma ({{\tau }_{{k - 1}}}) + {{\Delta }_{k}}\gamma ({{\tau }_{k}}) \\ \end{gathered} $Оценку (2.28) заменим более грубой оценкой
(2.29)
$d({{X}_{\Gamma }}({{\tau }_{{k + 1}}}),{{Y}_{\Gamma }}({{\tau }_{{k + 1}}})) \leqslant {{e}^{{L({{\tau }_{{k + 1}}} - {{\tau }_{0}})}}}\sum\limits_{j = 0}^k {\gamma ({{\tau }_{j}}){{\Delta }_{j}}} ;\quad k \in \overline {0,N - 1} $Полагая, в частности, $k = N - 1$, получаем
(2.30)
$d({{X}_{\Gamma }}(t{\kern 1pt} *),{{Y}_{\Gamma }}(t{\kern 1pt} *)) \leqslant {{e}^{{L(t{\kern 1pt} * - {{t}_{*}})}}}\sum\limits_{k = 0}^{N - 1} {\gamma ({{\tau }_{k}}){{\Delta }_{k}}} $Воспользуемся далее соотношениями (2.8) и (2.9):
Уточним эту сходимость, выписав известные оценки
(2.31)
$\begin{gathered} d(X(t{\kern 1pt} *),{{X}_{\Gamma }}(t{\kern 1pt} *)) \leqslant {{e}^{{{{L}^{f}}(t{\kern 1pt} * - {{t}_{*}})}}}(t{\kern 1pt} * - \;{{t}_{*}}){{\omega }^{{_{f}}}}((1 + {{K}^{f}})\Delta ) \\ d({{X}^{{(\alpha )}}}(t{\kern 1pt} *),{{Y}_{\Gamma }}(t{\kern 1pt} *)) \leqslant {{e}^{{{{L}^{g}}(t{\kern 1pt} * - {{t}_{*}})}}}(t{\kern 1pt} * - \;{{t}_{*}}){{\omega }^{{_{g}}}}((1 + {{K}^{g}})\Delta ) \\ \end{gathered} $Правые части оценок (2.31) стремятся к нулю при $\Delta = \Delta (\Gamma ) \downarrow 0$, и скорость сходимости правых частей определяется скоростями сходимости функций ${{\omega }^{{_{f}}}}(\delta )$ и ${{\omega }^{{_{g}}}}(\delta )$ при $\delta \downarrow 0$.
Справедлива следующая оценка при любых, указанных выше разбиениях $\Gamma $ промежутка $[{{t}_{*}},t{\kern 1pt} *]$
(2.32)
$\begin{gathered} d(X(t{\kern 1pt} *),{{X}^{{(\alpha )}}}(t{\kern 1pt} *)) \leqslant d(X(t{\kern 1pt} *),{{X}_{\Gamma }}(t{\kern 1pt} *)) + d({{X}_{\Gamma }}(t{\kern 1pt} *),{{Y}_{\Gamma }}(t{\kern 1pt} *)) + \\ + \;d({{Y}_{\Gamma }}(t{\kern 1pt} *),{{X}^{{(\alpha )}}}(t{\kern 1pt} *)) \leqslant {{e}^{{L(t* - {{t}_{*}})}}}\sum\limits_{k = 0}^{N - 1} {\gamma ({{\tau }_{k}}){{\Delta }_{k}}} + \\ + \;{{e}^{{L(t* - {{t}_{*}})}}}(t{\kern 1pt} *\; - {{t}_{*}})\left( {{{\omega }^{{_{f}}}}((1 + {{K}^{f}})\Delta ) + {{\omega }^{{_{g}}}}((1 + {{K}^{g}})\Delta )} \right) \\ \end{gathered} $Выбирая разбиения $\Gamma $ промежутка $[{{t}_{*}},t{\kern 1pt} *]$ такие, что $\Delta = \Delta (\Gamma ) \downarrow 0$, и переходя в правой части оценки (2.32) к пределу при $\Delta = \Delta (\Gamma ) \downarrow 0$, получаем оценку
(2.33)
$d(X(t*),{{X}^{{(\alpha )}}}(t*)) \leqslant {{e}^{{L(t{\kern 1pt} * - {{t}_{*}})}}}\int\limits_{{{t}_{*}}}^{t{\kern 1pt} *} {\gamma (t)dt} ,$Очевидно, что справедлива и более общая оценка
(2.34)
$d(X(t),{{X}^{{(\alpha )}}}(t)) \leqslant {{e}^{{L(t - {{t}_{{_{*}}}})}}}\int\limits_{{{t}_{{_{*}}}}}^t {\gamma (\tau )d\tau } ;\quad t \in [{{t}_{*}},t{\kern 1pt} *]$Нам осталось оценить величину $d(X(t),{{X}^{{(\alpha )}}}(t))$ на промежутке $[t{\kern 1pt} *,\vartheta ]$.
Поскольку на $[t{\kern 1pt} *,\vartheta ]$ системы ${{\Sigma }^{{(f)}}}$ и ${{\Sigma }^{{(\alpha )}}}$ имеют одну и ту же динамику – динамику системы ${{\Sigma }^{{(f)}}}$ и, стало быть, соответствующие д.в. имеют одну и ту же динамику, то нетрудно оценить величину $d(X(t),{{X}^{{(\alpha )}}}(t))$ на $[t{\kern 1pt} *,\vartheta ]$.
Справедлива следующая оценка (см., например, [2])
(2.35)
$d(X(t),{{X}^{{(\alpha )}}}(t)) \leqslant {{e}^{{{{L}^{f}}(t - t{\kern 1pt} *)}}}d(X(t{\kern 1pt} *),{{X}^{{(\alpha )}}}(t{\kern 1pt} *));\quad t \in [t{\kern 1pt} *,\vartheta ]$Из (2.33) и (2.35) получаем
(2.36)
$d(X(t),{{X}^{{(\alpha )}}}(t)) \leqslant {{e}^{{{{L}^{f}}(t - {{t}_{*}})}}}{{e}^{{L(t{\kern 1pt} * - {{t}_{{_{*}}}})}}}\int\limits_{{{t}_{{_{*}}}}}^{t{\kern 1pt} *} {\gamma (\tau )d\tau } \leqslant {{e}^{{L(t - {{t}_{{_{*}}}})}}}\int\limits_{{{t}_{{_{*}}}}}^t {\gamma (\tau )d\tau } ;\quad t \in [t{\kern 1pt} *,\vartheta ]$Объединим оценки (2.34) и (2.36) в одну оценку, для чего введем функцию
В итоге получаем оценку, которую сформулируем в виде следующего утверждения.
Лемма 1. Хаусдорфово расстояние между множествами достижимости исходной системы (2.1) и проварьированной системы (2.10) удовлетворяет неравенству
(2.37)
$d(X(t),{{X}^{{(\alpha )}}}(t)) \leqslant d{\kern 1pt} *(t);\quad t \in [{{t}_{0}},\vartheta ],$Из (2.37) вытекает следующая оценка.
Следствие. Хаусдорфово расстояние между интегральными воронками исходной системы (2.1) и проварьированной системы (2.10) удовлетворяет неравенству
(2.38)
$d(X({{t}_{0}},{{X}^{{(0)}}}),{{X}^{{(\alpha )}}}({{t}_{0}},{{X}^{{(0)}}})) \leqslant \mathop {\max }\limits_{t \in [{{t}_{0}},\vartheta ]} d{\kern 1pt} *{\kern 1pt} (t)$Рассуждения и оценки, которые будем проводить в последующих параграфах, связаны также с оценкой рассогласования между множествами ${{X}^{{(\alpha )}}}({{t}_{i}})$ = ${{X}^{{(\alpha )}}}({{t}_{i}},{{t}_{0}},{{X}^{{(0)}}})$, ${{t}_{i}} \in \Gamma $, отвечающими моментам из разбиения $\Gamma = \{ {{t}_{0}},{{t}_{1}},...,{{t}_{i}}$, …, ${{t}_{{N*}}} = \vartheta \} $ промежутка $[{{t}_{0}},\vartheta ]$, и множествами $X_{\Gamma }^{{(\alpha )}}({{t}_{i}})$. Множества $X_{\Gamma }^{{(\alpha )}}({{t}_{i}})$ заданы рекуррентно с начальным множеством $X_{\Gamma }^{{(\alpha )}}({{t}_{0}}) = {{X}^{{(0)}}}$ подобно тому, как задавались множества $X_{\Gamma }^{{(\alpha )}}({{t}_{i}})$ для разбиения $\Gamma $ промежутка $[{{t}_{*}},t{\kern 1pt} *] \subset [{{t}_{0}},\vartheta ]$.
Здесь считается, что разбиение $\Gamma $ промежутка $[{{t}_{0}},\vartheta ]$ совпадает с упоминавшимся ранее разбиением $\Gamma $ промежутка $[{{t}_{*}},t{\kern 1pt} *]$, т.е. является продолжением разбиения $\Gamma $ промежутка $[{{t}_{*}},t{\kern 1pt} *]$.
Таким образом, в системе $\{ X_{\Gamma }^{{(\alpha )}}({{t}_{i}}):{{t}_{i}} \in [{{t}_{*}},t{\kern 1pt} *]\} $, входящей в систему $\{ X_{\Gamma }^{{(\alpha )}}({{t}_{i}})$ : ${{t}_{i}} \in [{{t}_{0}},\vartheta ]\} $, начальным множеством является ${{X}_{*}} = X_{\Gamma }^{{(\alpha )}}({{t}_{*}})$, а последним, – множество $X_{\Gamma }^{{(\alpha )}}(t{\kern 1pt} *)$.
Множества $X_{\Gamma }^{{(\alpha )}}({{t}_{i}})$, ${{t}_{i}} \in [{{t}_{*}},t{\kern 1pt} *]$ определены соотношениями
Для удобства обозначим $X_{\Gamma }^{{(\alpha )}}(t{\kern 1pt} *) = {{Y}_{\Gamma }}(t{\kern 1pt} *,{{t}_{*}},{{X}_{*}})$, подчеркнув тем самым зависимость этих множеств от множества ${{X}_{*}} = X_{\Gamma }^{{(\alpha )}}({{t}_{*}})$ и системы ${{\Sigma }^{{(g)}}}$ (2.2).
Оценку величины $d({{X}^{{(\alpha )}}}({{t}_{i}}),X_{\Gamma }^{{(\alpha )}}({{t}_{i}}))$, ${{t}_{i}} \in \Gamma $ проведем в три этапа, соответствующие промежуткам $[{{t}_{0}},{{t}_{*}}]$, $[{{t}_{*}},t{\kern 1pt} *]$, $[t{\kern 1pt} *,\vartheta ]$.
Рассмотрим первый промежуток $[{{t}_{0}},{{t}_{*}}]$.
Справедливы соотношения при ${{t}_{i}} \in [{{t}_{0}},{{t}_{*}}] \cap \Gamma $
При этом имеем, согласно теории,
В частности, справедлива оценка
(2.39)
$d({{X}^{{(\alpha )}}}({{t}_{*}}),X_{\Gamma }^{{(\alpha )}}({{t}_{*}})) \leqslant {{e}^{{{{L}^{f}}({{t}_{{_{*}}}} - {{t}_{0}})}}}({{t}_{*}}\; - {{t}_{0}}){\kern 1pt} {{\omega }^{{_{f}}}}((1 + {{K}^{f}})\Delta )$Рассмотрим второй промежуток $[{{t}_{*}},t{\kern 1pt} *]$ из $[t{\kern 1pt} *,\vartheta ]$. Введем обозначения
Оценим сверху величину $d(t{\kern 1pt} *)$, используя оценку (2.39) для величины $d({{t}_{*}})$. Для этого введем промежуточное (в оценках) множество ${{X}^{{(\sigma )}}}(t{\kern 1pt} *) = Y(t{\kern 1pt} *,{{t}_{*}},{{X}_{*}})$.
Справедлива оценка
Учитывая ранее принятые обозначения для множеств ${{X}^{{(\alpha )}}}(t{\kern 1pt} *)$, $X_{\Gamma }^{{(\alpha )}}(t{\kern 1pt} *)$ и ${{X}^{{(\sigma )}}}(t{\kern 1pt} *)$, эту оценку запишем в виде
(2.40)
$\begin{gathered} d(t{\kern 1pt} *) \leqslant d(Y(t{\kern 1pt} *,{{t}_{*}},{{X}^{{(\alpha )}}}({{t}_{*}})),Y(t{\kern 1pt} *,{{t}_{*}},X_{\Gamma }^{{(\alpha )}}({{t}_{*}})) + d(Y(t{\kern 1pt} *,{{t}_{*}},{{X}_{*}}),{{Y}_{\Gamma }}(t{\kern 1pt} *,{{t}_{*}},{{X}_{*}})) \leqslant \\ \, \leqslant {{e}^{{{{L}^{g}}(t{\kern 1pt} * - {{t}_{*}})}}}d({{X}^{{(\alpha )}}}({{t}_{*}}),X_{\Gamma }^{{(\alpha )}}({{t}_{*}})) + {{e}^{{{{L}^{g}}(t{\kern 1pt} * - {{t}_{*}})}}}(t{\kern 1pt} *\; - {{t}_{*}}){{\omega }^{{_{g}}}}((1 + {{K}^{g}})\Delta ) \leqslant \\ \, \leqslant {{e}^{{{{L}^{g}}(t{\kern 1pt} * - {{t}_{*}})}}}{{e}^{{{{L}^{f}}(t{\kern 1pt} * - {{t}_{0}})}}}(t{\kern 1pt} *\; - {{t}_{0}}){{\omega }^{{_{f}}}}((1 + {{K}^{f}})\Delta ) + {{e}^{{{{L}^{g}}(t* - {{t}_{{_{*}}}})}}}(t{\kern 1pt} *\; - {{t}_{*}}){{\omega }^{{_{g}}}}((1 + {{K}^{g}})\Delta ) \\ \end{gathered} $Принимая во внимание $L = \max ({{L}^{f}},{{L}^{g}})$, получаем
(2.41)
$d(t{\kern 1pt} *) \leqslant {{e}^{{L(t* - {{t}_{0}})}}}\left( {(t{\kern 1pt} *\; - {{t}_{0}}){{\omega }^{{_{f}}}}((1 + {{K}^{f}})\Delta ) + (t{\kern 1pt} * - \;{{t}_{*}}){{\omega }^{{_{g}}}}((1 + {{K}^{g}})\Delta )} \right)$Введем обозначения: $K = \max ({{K}^{f}},{{K}^{g}})$, $\omega {\kern 1pt} *((1 + K)\Delta )$ = $\max \left( {{{\omega }^{{_{f}}}}((1 + {{K}^{f}})\Delta )} \right.$, $\left. {{{\omega }^{{_{g}}}}((1 + {{K}^{g}})\Delta )} \right)$, $\Delta \in (0,\infty )$.
При введенных обозначениях из (2.41) следует
(2.42)
$d(t{\kern 1pt} *) \leqslant {{e}^{{L(t* - {{t}_{0}})}}}(t{\kern 1pt} * - \;{{t}_{0}})\omega {\kern 1pt} *((1 + K)\Delta );\quad \Delta = \Delta (\Gamma )$Рассмотрим промежуток $[t{\kern 1pt} *,\vartheta ] \subset [{{t}_{0}},\vartheta ]$ и оценим сверху $d(\vartheta )$ = $d({{X}^{{(\alpha )}}}(\vartheta ),X_{\Gamma }^{{(\alpha )}}(\vartheta ))$.
Множества $X_{\Gamma }^{{(\alpha )}}({{t}_{i}})$, ${{t}_{i}} \in \Gamma \cap [t{\kern 1pt} *,\vartheta ]$ определяются рекуррентно: $X_{\Gamma }^{{(\alpha )}}({{t}_{{i + 1}}})$ = = $\tilde {X}({{t}_{{i + 1}}},{{t}_{i}},X_{\Gamma }^{{(\alpha )}}({{t}_{i}}))$, ${{t}_{i}}$ и ${{t}_{{i + 1}}}$ из $[t{\kern 1pt} *,\vartheta ]$.
Для удобства обозначим $X_{\Gamma }^{{(\alpha )}}(\vartheta ) = \tilde {X}(\vartheta ,t{\kern 1pt} *,X_{\Gamma }^{{(\alpha )}}(t{\kern 1pt} *))$, подчеркнув зависимость $X_{\Gamma }^{{(\alpha )}}(\vartheta )$ от множества $X_{\Gamma }^{{(\alpha )}}(t{\kern 1pt} *)$ и системы ${{\Sigma }^{{(f)}}}$, а также ${{X}^{{(\rho )}}}(\vartheta )$ = $X(\vartheta ,t{\kern 1pt} *,X_{\Gamma }^{{(\alpha )}}(t{\kern 1pt} *))$.
Справедлива оценка
(2.43)
$ \leqslant {{e}^{{{{L}^{f}}(\vartheta - t*)}}}{{e}^{{L(t* - {{t}_{0}})}}}(t{\kern 1pt} *\; - {{t}_{0}})\omega {\kern 1pt} *((1 + K)\Delta ) + {{e}^{{{{L}^{f}}(\vartheta - t{\kern 1pt} *)}}}(\vartheta - t{\kern 1pt} *){{\omega }^{{_{f}}}}((1 + {{K}^{f}})\Delta )$Заменим в правой части этого неравенства ${{e}^{{{{L}^{f}}(\vartheta - t{\kern 1pt} *)}}}$ на ${{e}^{{L(\vartheta - t{\kern 1pt} *)}}}$, функцию ${{\omega }^{{_{f}}}}((1 + {{K}^{f}})\Delta )$ на $\omega {\kern 1pt} *((1 + K)\Delta )$ и в результате замены получим
Тем самым доказано следующее утверждение.
Лемма 2. Пусть выполнены условия А и Б на функции $f(t,x,u)$ и $g(t,x,u)$, из которых по формуле (2.11) сконструирована функция $\varphi (t,x,u)$, являющаяся правой частью системы ${{\Sigma }^{{(\alpha )}}}$ (2.10). Тогда хаудорфово расстояние между множеством достижимости ${{X}^{{(\alpha )}}}(\vartheta ) = {{X}^{{(\alpha )}}}(\vartheta ,{{t}_{0}},{{X}^{{(0)}}})$ системы ${{\Sigma }^{{(\alpha )}}}$ и аппроксимацией $X_{\Gamma }^{{(\alpha )}}(\vartheta )$ этого множества удовлетворяет неравенству
(2.44)
$d({{X}^{{(\alpha )}}}(\vartheta ),X_{\Gamma }^{{(\alpha )}}(\vartheta )) \leqslant {{e}^{{L(\vartheta - {{t}_{0}})}}}(\vartheta - {{t}_{0}})\omega {\kern 1pt} *((1 + K)\Delta ),$Замечание 1. Проведенные выше рассуждения показывают, что верна более общая оценка, чем (2.44), а именно,
(2.45)
$d({{X}^{{(\alpha )}}}({{t}_{i}}),X_{\Gamma }^{{(\alpha )}}({{t}_{i}})) \leqslant {{e}^{{L({{t}_{i}} - {{t}_{0}})}}}({{t}_{i}} - {{t}_{0}})\omega {\kern 1pt} *((1 + K)\Delta );\quad {{t}_{i}} \in \Gamma $Заметим, что также для любого промежутка $[{{t}_{i}},{{t}_{{i + 1}}}]$ разбиения $\Gamma $ и любого $t \in [{{t}_{i}},{{t}_{{i + 1}}}]$ справедлива оценка
Принимая во внимание оценки (2.45) и (2.46), получаем, что для любого промежутка $[{{t}_{i}},{{t}_{{i + 1}}}]$ разбиения $\Gamma $ и любого $t \in [{{t}_{i}},{{t}_{{i + 1}}}]$ имеет место
(2.47)
$d({{X}^{{(\alpha )}}}(t),X_{\Gamma }^{{(\alpha )}}({{t}_{i}})) \leqslant {{e}^{{L({{t}_{i}} - {{t}_{0}})}}}\omega {\kern 1pt} *((1 + K)\Delta ) + (1 + K)\Delta {\kern 1pt} ;\quad \Delta = \Delta (\Gamma )$Введем в рассмотрение множество $X_{\Gamma }^{{(\alpha )}}({{t}_{0}},{{X}^{{(0)}}}) = \bigcup\limits_{{{t}_{i}} \in \Gamma } {({{t}_{i}},\tilde {X}_{\Gamma }^{{(\alpha )}}({{t}_{i}}))} \subset D$.
Из (2.47) следует оценка
(2.48)
$d({{X}^{{(\alpha )}}}({{t}_{0}},{{X}^{{(0)}}}),X_{\Gamma }^{{(\alpha )}}({{t}_{0}},{{X}^{{(0)}}})) \leqslant {{e}^{{L({{t}_{i}} - {{t}_{0}})}}}\omega {\kern 1pt} *((1 + K)\Delta ) + (1 + K)\Delta ;\quad \Delta = \Delta (\Gamma )$В оценке (2.48) множество $X_{\Gamma }^{{(\alpha )}}({{t}_{0}},{{X}^{{(0)}}})$ есть дискретная (по $t$) аппроксимация интегральной воронки ${{X}^{{(\alpha )}}}({{t}_{0}},{{X}^{{(0)}}})$ в пространстве $[{{t}_{0}},\vartheta ] \times {{\mathbb{R}}^{m}}$.
Замечание 2. При выводе оценки (2.44) был осуществлен в промежуточных оценках ряд замен констант ${{L}^{f}}$, ${{L}^{g}}$, ${{K}^{f}}$, ${{K}^{g}}$ и функций ${{\omega }^{{_{f}}}}((1 + {{K}^{f}})\Delta )$, ${{\omega }^{{_{g}}}}((1 + {{K}^{g}})\Delta )$ на константы $L$, $K$ и функцию $\omega {\kern 1pt} *((1 + K)\Delta )$. Также были в итоге заменены величины ${{t}_{*}} - {{t}_{0}}$, $t{\kern 1pt} * - \;{{t}_{*}}$, $\vartheta - t{\kern 1pt} *$ на $\vartheta - {{t}_{0}}$.
В результате получена загрубленная оценка (2.44) величины $d({{X}^{{(\alpha )}}}(\vartheta ),X_{\Gamma }^{{(\alpha )}}(\vartheta ))$, в которой выхолощена персонификация констант ${{L}^{f}}$, ${{L}^{g}}$, ${{K}^{f}}$, ${{K}^{g}}$, моментов ${{t}_{*}}$, $t{\kern 1pt} *$ и функций ${{\omega }^{{_{f}}}}((1 + {{K}^{f}})\Delta )$, ${{\omega }^{{_{g}}}}((1 + {{K}^{g}})\Delta )$.
Оценка (2.44) достаточна для проведения последующих рассуждений, и, тем не менее, выпишем более точную оценку величины $d(\vartheta )$. А именно, в оценке (2.43) заменяем $d(t{\kern 1pt} *)$ на правую часть оценки (2.40) и получаем
(2.49)
$d({{X}^{{(\alpha )}}}(\vartheta ),X_{\Gamma }^{{(\alpha )}}(\vartheta )) \leqslant {{e}^{{{{L}_{*}}(\alpha )}}}(\vartheta - {{t}_{0}}){{\omega }^{f}}((1 + {{K}^{f}})\Delta ) + {{e}^{{L*(\alpha )}}}(t{\kern 1pt} *\; - {{t}_{*}}){{\omega }^{g}}((1 + {{K}^{g}})\Delta )$Здесь обозначено
Справедлива и более общая оценка
(2.50)
$\begin{gathered} d({{X}^{{(\alpha )}}}({{t}_{i}}),X_{\Gamma }^{{(\alpha )}}({{t}_{i}})) \leqslant {{e}^{{{{L}_{*}}(\alpha )}}}(\vartheta - {{t}_{0}}){{\omega }^{f}}((1 + {{K}^{f}})\Delta ) + \\ + \;{{e}^{{L{\kern 1pt} *(\alpha )}}}(t{\kern 1pt} *\; - {{t}_{*}}){{\omega }^{g}}((1 + {{K}^{g}})\Delta );\quad {{t}_{i}} \in \Gamma , \\ \end{gathered} $(2.51)
$\begin{gathered} d({{X}^{{(\alpha )}}}({{t}_{0}},{{X}^{{(0)}}}),X_{\Gamma }^{{(\alpha )}}({{t}_{0}},{{X}^{{(0)}}})) \leqslant {{e}^{{{{L}_{*}}(\alpha )}}}(\vartheta - {{t}_{0}}){{\omega }^{f}}((1 + {{K}^{f}})\Delta ) + \\ + \;{{e}^{{L{\kern 1pt} *(\alpha )}}}(t{\kern 1pt} *\; - {{t}_{*}}){{\omega }^{g}}((1 + {{K}^{g}})\Delta ) \\ \end{gathered} $3. О сравнении интегральных воронок д.в., отвечающих двум вариациям системы $\Sigma $. В этом параграфе рассмотрим вариации ${{\Sigma }^{{(\alpha )}}}$ и ${{\Sigma }^{{(\beta )}}}$ системы ${{\Sigma }^{{(f)}}}$, отвечающие промежуткам $\alpha = [{{t}_{*}},t{\kern 1pt} *]$ и $\beta = [{{\tau }_{*}},\tau {\kern 1pt} *]$ из $[{{t}_{0}},\vartheta ]$. Здесь полагаем, что управляемая система ${{\Sigma }^{{(\beta )}}}$ представима в виде
здесьСистеме ${{\Sigma }^{{(\beta )}}}$ сопоставим д.в.
где множество $H(t,x) \subset {{\mathbb{R}}^{m}}$ определено соотношениемДля множеств достижимости и интегральных воронок д.в. (3.2) введем обозначения, аналогичные обозначениям множеств достижимости и интегральных воронок д.в., соответствующих системам ${{\Sigma }^{{(f)}}}$ и ${{\Sigma }^{{(\alpha )}}}$ (рис. 1):
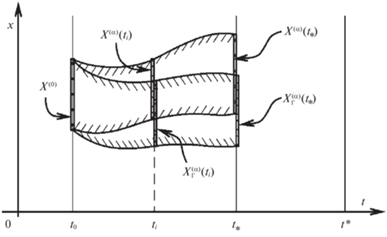
Пусть ${{X}^{{(0)}}} \in \operatorname{comp} ({{\mathbb{R}}^{m}})$ – начальное множество, ${\text{(}}{{t}_{0}},{{X}^{{(0)}}}) \subset D$.
Возникает вопрос об оценках рассогласований между интегральными воронками ${{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{(0)}}})$ и ${{X}^{{(\beta )}}}{\text{(}}{{t}_{0}},{{X}^{{(0)}}})$: “Насколько велико хаусдорфово расстояние $d({{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{(0)}}})$, ${{X}^{{(\beta )}}}{\text{(}}{{t}_{0}},{{X}^{{(0)}}}))$?”
С этим вопросом связан вопрос об оценке сверху величины $d({{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{(0)}}})$, ${{X}^{{(\beta )}}}{\text{(}}{{t}_{0}},{{X}^{{(0)}}}))$.
В связи с этим рассмотрим всевозможные варианты расположения промежутков $\alpha = [{{t}_{*}},t{\kern 1pt} *]$ и $\beta = [{{\tau }_{*}},\tau {\kern 1pt} *]$ в $[{{t}_{0}},\vartheta ]$.
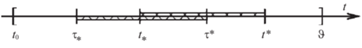
Вариант 1. ${{t}_{0}} \leqslant {{\tau }_{*}} \leqslant {{t}_{*}} \leqslant \tau {\kern 1pt} * \leqslant t{\kern 1pt} * \leqslant \vartheta $ (рис. 2).
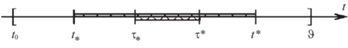
Вариант 2. ${{t}_{0}} \leqslant {{t}_{*}} \leqslant {{\tau }_{*}} \leqslant \tau {\kern 1pt} * \leqslant t{\kern 1pt} * \leqslant \vartheta $ (рис. 3).
Вариант 3. ${{t}_{0}} \leqslant {{t}_{*}} \leqslant {{\tau }_{*}} \leqslant t{\kern 1pt} * \leqslant \tau {\kern 1pt} * \leqslant \vartheta $ (рис. 4).
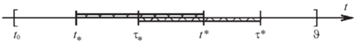
Вариант 4. ${{t}_{0}} \leqslant {{t}_{*}} \leqslant t{\kern 1pt} * \leqslant {{\tau }_{*}} \leqslant \tau {\kern 1pt} * \leqslant \vartheta $ (рис. 5).
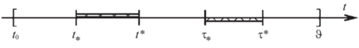
Этими вариантами исчерпываются фактически другие варианты взаимного расположения $\alpha $ и $\beta $ в $[{{t}_{0}},\vartheta ]$, так как получаются из указанных четырех с помощью замены ${{t}_{*}} \leftrightarrow {{\tau }_{*}}$, $t{\kern 1pt} * \leftrightarrow \tau {\kern 1pt} *$.
Оценку сверху величины $d({{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{(0)}}}),{{X}^{{(\beta )}}}{\text{(}}{{t}_{0}},{{X}^{{(0)}}}))$ сведем к оценке величины ${{d}^{{\alpha ,\beta }}}(t)$ = $d({{X}^{{(\alpha )}}}{\text{(}}t),{{X}^{{(\beta )}}}{\text{(}}t))$, $t \in [{{t}_{0}},\vartheta ]$ между сечениями ${{X}^{{(\alpha )}}}(t)$ = ${{X}^{{(\alpha )}}}(t,{{t}_{0}},{{X}^{{(0)}}})$ и ${{X}^{{(\beta )}}}{\text{(}}t)$ = = ${{X}^{{(\beta )}}}{\text{(}}t,{{t}_{0}},{{X}^{{(0)}}})$ интегральных воронок ${{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{(0)}}})$ и ${{X}^{{(\beta )}}}{\text{(}}{{t}_{0}},{{X}^{{(0)}}})$.
Начнем вывод с варианта 1. Рассмотрим промежуток $[{{t}_{0}},{{\tau }_{*}}]$. При $t \in [{{t}_{0}},{{\tau }_{*}}]$ имеем
Следовательно, при $t \in [{{t}_{0}},{{\tau }_{*}}]$ имеет место ${{d}^{{\alpha ,\beta }}}(t) = 0$ и, следовательно,
Рассмотрим промежуток $[{{\tau }_{*}},{{t}_{*}}]$. Имеем при $t \in [{{\tau }_{*}},{{t}_{*}}]$
Учитывая эти соотношения, по аналогии с разд. 2, получаем при $t \in [{{\tau }_{*}},{{t}_{*}}]$
В частности, справедливо
(3.3)
${{d}^{{\alpha ,\beta }}}({{t}_{*}}) \leqslant {{e}^{{L({{t}_{*}} - {{\tau }_{*}})}}}\int\limits_{{{\tau }_{*}}}^{{{t}_{*}}} {\gamma (\tau )d\tau } $Рассмотрим промежуток $[{{t}_{*}},\tau {\kern 1pt} *]$.
Справедливы представления при $t \in [{{t}_{*}},\tau {\kern 1pt} *]$
Учитывая эти соотношения, получаем при $t \in [{{t}_{*}},\tau {\kern 1pt} *]$
В частности, справедливо неравенство
(3.4)
${{d}^{{\alpha ,\beta }}}(\tau {\kern 1pt} *) \leqslant {{e}^{{L(\tau {\kern 1pt} * - {{t}_{*}})}}}{{d}^{{\alpha ,\beta }}}({{t}_{*}})$Рассмотрим промежуток $[\tau {\kern 1pt} *,t{\kern 1pt} *]$. Имеем при $t \in [\tau {\kern 1pt} *,t{\kern 1pt} *]$:
Справедлива при $t \in [\tau *,t*]$ оценка
В частности, справедливо неравенство
(3.5)
${{d}^{{\alpha ,\beta }}}(t{\kern 1pt} *) \leqslant {{e}^{{{{L}^{g}}(t{\kern 1pt} * - \tau {\kern 1pt} *)}}}{{d}^{{\alpha ,\beta }}}(\tau {\kern 1pt} *) + {{e}^{{L(t{\kern 1pt} * - \tau {\kern 1pt} *)}}}\int\limits_{\tau {\kern 1pt} *}^{t{\kern 1pt} *} {\gamma (\tau )d\tau } $Рассмотрим промежуток $[t{\kern 1pt} *,\vartheta ]$. Имеем при $t \in [t{\kern 1pt} *,\vartheta ]$:
В частности, справедливо неравенство
(3.6)
${{d}^{{\alpha ,\beta }}}(\vartheta ) \leqslant {{e}^{{L(\vartheta - t{\kern 1pt} *)}}}{{d}^{{\alpha ,\beta }}}(t{\kern 1pt} *)$Учитывая предыдущие оценки, получаем при $t \in [{{t}_{0}},\vartheta ]$
Итак, получаем при $t \in [{{t}_{0}},\vartheta ]$ оценку
(3.7)
${{d}^{{\alpha ,\beta }}}(t) \leqslant {{e}^{{L(\vartheta - {{\tau }_{*}})}}}\int\limits_{{{\tau }_{{_{*}}}}}^{{{t}_{{_{*}}}}} {\gamma (\tau )d\tau } + {{e}^{{L(\vartheta - \tau {\kern 1pt} *)}}}\int\limits_{\tau {\kern 1pt} *}^{t{\kern 1pt} *} {\gamma (\tau )d\tau } $В рассматриваемом варианте 1 из (3.7) вытекает оценка
(3.8)
$d({{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{(0)}}}),{{X}^{{(\beta )}}}{\text{(}}{{t}_{0}},{{X}^{{(0)}}})) \leqslant {{e}^{{L(\vartheta - {{\tau }_{{_{*}}}})}}}\int\limits_{{{\tau }_{*}}}^{{{t}_{*}}} {\gamma (\tau )d\tau } + {{e}^{{L(\vartheta - \tau *)}}}\int\limits_{\tau {\kern 1pt} *}^{t{\kern 1pt} *} {\gamma (\tau )d\tau } $Обратимся к варианту 2. Рассмотрим промежуток $[{{t}_{0}},{{t}_{*}}]$. При $t \in [{{t}_{0}},{{t}_{*}}]$ имеем
Из этих равенств следует
Рассмотрим промежуток $[{{t}_{*}},{{\tau }_{*}}] \subset [{{t}_{0}},{{\tau }_{*}}]$. При $t \in [{{t}_{*}},{{\tau }_{*}}]$ имеет место оценка
В частности,
(3.9)
${{d}^{{\alpha ,\beta }}}({{\tau }_{*}}) \leqslant {{e}^{{L({{\tau }_{*}} - {{t}_{*}})}}}\int\limits_{{{t}_{*}}}^{{{\tau }_{*}}} {\gamma (\tau )d\tau } $Рассмотрим промежуток $[{{\tau }_{*}},\tau {\kern 1pt} *] \subset [{{t}_{*}},t{\kern 1pt} *]$. При $t \in [{{\tau }_{*}},\tau {\kern 1pt} *]$ имеем
Отсюда следует при $t \in [{{\tau }_{*}},\tau {\kern 1pt} *]$ оценка
В частности, имеет место
(3.10)
${{d}^{{\alpha ,\beta }}}(\tau {\kern 1pt} *) \leqslant {{e}^{{L(\tau {\kern 1pt} * - {{\tau }_{*}})}}}{{d}^{{\alpha ,\beta }}}({{\tau }_{*}})$Далее, рассмотрим промежуток $[\tau {\kern 1pt} *,t{\kern 1pt} *]$. При $t \in [\tau *,t*]$ имеем
Справедлива при $t \in [\tau {\kern 1pt} *,t{\kern 1pt} *]$ оценка
В частности, справедлива оценка
(3.11)
${{d}^{{\alpha ,\beta }}}(t{\kern 1pt} *) \leqslant {{e}^{{{{L}^{g}}(t{\kern 1pt} * - \tau {\kern 1pt} *)}}}{{d}^{{\alpha ,\beta }}}(\tau {\kern 1pt} *) + {{e}^{{L(t{\kern 1pt} * - \tau {\kern 1pt} *)}}}\int\limits_{\tau {\kern 1pt} *}^{t{\kern 1pt} *} {\gamma (\tau )d\tau } $Рассмотрим промежуток $[t{\kern 1pt} *,\vartheta ]$. При $t \in [t{\kern 1pt} *,\vartheta ]$ имеют место соотношения
Из этих соотношений получаем при $t \in [t{\kern 1pt} *,\vartheta ]$
(3.12)
${{d}^{{\alpha ,\beta }}}(t) \leqslant {{e}^{{{{L}^{g}}(t - t{\kern 1pt} *)}}}{{d}^{{\alpha ,\beta }}}(t{\kern 1pt} *) \leqslant {{e}^{{L(t - t{\kern 1pt} *)}}}{{d}^{{\alpha ,\beta }}}(t{\kern 1pt} *)$В итоге, в варианте 2 получаем на $[{{t}_{0}},\vartheta ]$ оценку
То есть, в итоге получаем при $t \in [{{t}_{0}},\vartheta ]$
Отсюда вытекает в варианте 2 оценка
(3.13)
$\begin{gathered} d({{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}}),{{X}^{{(\beta )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})) \leqslant \mathop {\max }\limits_{t \in [{{t}_{0}},\vartheta ]} {{d}^{{\alpha ,\beta }}}(t) \leqslant \\ \, \leqslant {{e}^{{L(\vartheta - {{t}_{{_{*}}}})}}}\int\limits_{{{t}_{{_{*}}}}}^{{{\tau }_{*}}} {\gamma (\tau )d\tau } + {{e}^{{L(\vartheta - \tau {\kern 1pt} *)}}}\int\limits_{\tau {\kern 1pt} *}^{t{\kern 1pt} *} {\gamma (\tau )d\tau } \\ \end{gathered} $Обратимся к варианту 3. Совершенно очевидно, что этот вариант получается из варианта 1 с помощью упомянутой выше замены ${{t}_{*}} \leftrightarrow {{\tau }_{*}}$, $t{\kern 1pt} * \leftrightarrow \tau {\kern 1pt} *$. Тогда получаем оценку
(3.14)
$d({{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}}),{{X}^{{(\beta )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})) \leqslant {{e}^{{L(\vartheta - {{t}_{{_{*}}}})}}}\int\limits_{{{t}_{{_{*}}}}}^{{{\tau }_{{_{*}}}}} {\gamma (\tau )d\tau } + {{e}^{{L(\vartheta - t*)}}}\int\limits_{t{\kern 1pt} *}^{\tau {\kern 1pt} *} {\gamma (\tau )d\tau } $Рассмотрим теперь вариант 4. При $t \in [{{t}_{0}},{{t}_{*}}]$ имеют место соотношения
Из этих соотношений получаем
При $t \in [{{t}_{*}},t*]$ имеют место соотношения
В частности выполняется
(3.15)
${{d}^{{\alpha ,\beta }}}(t{\kern 1pt} *) \leqslant {{e}^{{L(t* - {{t}_{*}})}}}\int\limits_{{{t}_{*}}}^{t*} {\gamma (\tau )d\tau } $При $t \in [t{\kern 1pt} *,{{\tau }_{*}}]$ имеют место соотношения
(3.16)
${{d}^{{\alpha ,\beta }}}({{\tau }_{*}}) \leqslant {{e}^{{L({{\tau }_{{_{*}}}} - t{\kern 1pt} *)}}}{{d}^{{\alpha ,\beta }}}(t{\kern 1pt} *)$При $t \in [{{\tau }_{*}},\tau {\kern 1pt} *]$ имеют место соотношения
В частности, выполняется
(3.17)
${{d}^{{\alpha ,\beta }}}(\tau {\kern 1pt} *) \leqslant {{e}^{{L(\tau {\kern 1pt} * - {{\tau }_{*}})}}}{{d}^{{\alpha ,\beta }}}({{\tau }_{*}}) + {{e}^{{L(\tau {\kern 1pt} * - {{\tau }_{*}})}}}\int\limits_{{{\tau }_{*}}}^{\tau {\kern 1pt} *} {\gamma (\tau )d\tau } $При $t \in [\tau *,\vartheta ]$ имеют место соотношения
В частности, имеет место
(3.18)
${{d}^{{\alpha ,\beta }}}(\vartheta ) \leqslant {{e}^{{L(\vartheta - \tau {\kern 1pt} *)}}}{{d}^{{\alpha ,\beta }}}(\tau {\kern 1pt} *)$Принимая во внимание в рассматриваемом случае варианта 4 оценки (3.15)−(3.18), а также предшествующие им оценки величины ${{d}^{{\alpha ,\beta }}}(t)$, получаем при $t \in [\tau {\kern 1pt} *,\vartheta ]$
(3.19)
$\begin{gathered} {{d}^{{\alpha ,\beta }}}(t) \leqslant {{e}^{{L(t - \tau {\kern 1pt} *)}}}\left( {{{e}^{{L(\tau {\kern 1pt} * - {{\tau }_{*}})}}}\int\limits_{{{\tau }_{*}}}^{\tau {\kern 1pt} *} {\gamma (\tau )d\tau } + {{e}^{{L(\tau {\kern 1pt} * - {{\tau }_{*}})}}}{{d}^{{\alpha ,\beta }}}(\tau {\kern 1pt} *)} \right) \leqslant \\ = {{e}^{{L(t - {{\tau }_{*}})}}}\int\limits_{{{\tau }_{*}}}^{\tau {\kern 1pt} *} {\gamma (\tau )d\tau } + {{e}^{{L(t - {{\tau }_{*}})}}}{{d}^{{\alpha ,\beta }}}({{\tau }_{*}}) \leqslant {{e}^{{L(t - {{\tau }_{*}})}}}\int\limits_{{{\tau }_{*}}}^{\tau {\kern 1pt} *} {\gamma (\tau )d\tau } + {{e}^{{L(t - {{\tau }_{*}})}}}{{e}^{{L({{\tau }_{*}} - t{\kern 1pt} *)}}}{{d}^{{\alpha ,\beta }}}(t{\kern 1pt} *) \leqslant \\ \leqslant {{e}^{{L(t - {{\tau }_{*}})}}}\int\limits_{{{\tau }_{*}}}^{\tau {\kern 1pt} *} {\gamma (\tau )d\tau } + {{e}^{{L(t - {{t}_{*}})}}}\int\limits_{{{t}_{*}}}^{t{\kern 1pt} *} {\gamma (\tau )d\tau } \\ \end{gathered} $Учитывая, что в рассматриваемом варианте 4 правая часть оценки (3.19) монотонно возрастает на промежутке $[{{t}_{0}},\vartheta ]$, получаем
(3.20)
$d({{X}^{{(\alpha )}}}({{t}_{0}},{{X}^{{(0)}}}),{{X}^{{(\beta )}}}({{t}_{0}},{{X}^{{(0)}}})) \leqslant {{e}^{{L(\vartheta - {{\tau }_{*}})}}}\int\limits_{{{\tau }_{*}}}^{\tau {\kern 1pt} *} {\gamma (\tau )d\tau } + {{e}^{{L(\vartheta - {{t}_{*}})}}}\int\limits_{{{t}_{*}}}^{t{\kern 1pt} *} {\gamma (\tau )d\tau } $Для того, чтобы было удобнее анализировать оценки величины $d({{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$, ${{X}^{{(\beta )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}}))$, $t \in [{{t}_{0}},\vartheta ]$, сведем вместе правые части этих оценок:
Вариант 1. ${{t}_{0}} \leqslant {{\tau }_{*}} \leqslant {{t}_{*}} \leqslant \tau {\kern 1pt} * \leqslant t{\kern 1pt} * \leqslant \vartheta $,
Вариант 2. ${{t}_{0}} \leqslant {{t}_{*}} \leqslant {{\tau }_{*}} \leqslant \tau {\kern 1pt} * \leqslant t{\kern 1pt} * \leqslant \vartheta $,
Вариант 3. ${{t}_{0}} \leqslant {{t}_{*}} \leqslant {{\tau }_{*}} \leqslant t{\kern 1pt} * \leqslant \tau {\kern 1pt} * \leqslant \vartheta $,
Вариант 4. ${{t}_{0}} \leqslant {{t}_{*}} \leqslant t{\kern 1pt} * \leqslant {{\tau }_{*}} \leqslant \tau {\kern 1pt} * \leqslant \vartheta $,
Еще не рассмотрены три варианта взаимного расположения промежутков $\alpha $ и $\beta $ в $[{{t}_{0}},\vartheta ]$:
Вариант 5. ${{t}_{0}} \leqslant {{\tau }_{*}} \leqslant {{t}_{*}} \leqslant t{\kern 1pt} * \leqslant \tau {\kern 1pt} * \leqslant \vartheta $;
Вариант 6. ${{t}_{0}} \leqslant {{\tau }_{*}} \leqslant {{t}_{*}} \leqslant \tau {\kern 1pt} * \leqslant t{\kern 1pt} * \leqslant \vartheta $;
Вариант 7. ${{t}_{0}} \leqslant {{\tau }_{*}} \leqslant \tau {\kern 1pt} * \leqslant {{t}_{*}} \leqslant t{\kern 1pt} * \leqslant \vartheta $.
Заметим, однако, что каждый из этих вариантов получается из одного из вариантов 1−4 путем замены ${{t}_{*}} \leftrightarrow {{\tau }_{*}}$, $t{\kern 1pt} * \leftrightarrow \tau {\kern 1pt} *$. Вместе с этим правые части оценок величины ${{d}^{{\alpha ,\beta }}}(t)$, $t \in [{{t}_{0}},\vartheta ]$ получаются из соответствующих правых частей оценок величины в вариантах 1−4 путем указанной замены.
Введем обозначение: $\rho (\alpha ,\beta )$ – хаусдорфово расстояние между отрезками $\alpha $ и $\beta $ на прямой ${{\mathbb{R}}^{1}}$.
Задача теперь заключается в том, чтобы найти универсальную мажоранту в виде функции, зависящей от $\rho (\alpha ,\beta )$ для правых частей оценок величины ${{d}^{{\alpha ,\beta }}}(t)$, $t \in [{{t}_{0}},\vartheta ]$ во всех четырех вариантах 1−4.
Очевидно, что во всех четырех вариантах 1−4, отрезки $\alpha = [{{t}_{*}},t{\kern 1pt} *]$ и $\beta = [{{\tau }_{*}},\tau {\kern 1pt} *]$ из $[{{t}_{0}},\vartheta ]$ стеснены оценками:
Вариант 1. ${{t}_{*}} - {{\tau }_{*}} \leqslant \rho (\alpha ,\beta )$, $t{\kern 1pt} *\; - \tau {\kern 1pt} * \leqslant \rho (\alpha ,\beta )$;
Вариант 2. ${{\tau }_{*}} - {{t}_{*}} \leqslant \rho (\alpha ,\beta )$, $t{\kern 1pt} * - \;\tau {\kern 1pt} * \leqslant \rho (\alpha ,\beta )$;
Вариант 3. ${{\tau }_{*}} - {{t}_{*}} \leqslant \rho (\alpha ,\beta )$, $\tau {\kern 1pt} * - \;t{\kern 1pt} * \leqslant \rho (\alpha ,\beta )$;
Вариант 4. $t{\kern 1pt} * - \;{{t}_{*}} \leqslant {{\tau }_{*}} - {{t}_{*}} \leqslant \rho (\alpha ,\beta )$, $\tau {\kern 1pt} * - \;{{\tau }_{*}} \leqslant \tau {\kern 1pt} * - t{\kern 1pt} * \leqslant \rho (\alpha ,\beta )$.
Введем также параметр $\rho \in (0,\vartheta - {{t}_{0}}]$, множество ${{T}^{{(\rho )}}}$ = $\left\{ {[{{t}^{{(1)}}},{{t}^{{(2)}}}] \subset [{{t}_{0}},\vartheta ]} \right.$ : $\left. {{{t}^{{(2)}}} - {{t}^{{(1)}}} \leqslant \rho } \right\}$, функцию
(3.21)
$\varkappa (\rho {\text{)}} = \mathop {\max }\limits_{[{{t}^{{(1)}}},{{t}^{{(2)}}}] \in {{T}^{{(\rho )}}}} \int\limits_{{{t}^{{(1)}}}}^{{{t}^{{(2)}}}} {\gamma (t)dt} ,\quad \rho \in (0,\vartheta - {{t}_{0}}],$(3.22)
$\varkappa {\kern 1pt} *(\rho {\text{)}} = 2{{e}^{{L(\vartheta - {{t}_{0}})}}}\varkappa (\rho {\text{)}};\quad \rho \in (0,\vartheta - {{t}_{0}}]$Выполняется $\varkappa {\kern 1pt} *(\rho {\text{)}} \downarrow {\text{0}}$ при $\rho \downarrow {\text{0}}$.
Заметим также, что в любом из вариантов правая оценка величины ${{d}^{{\alpha ,\beta }}}(t)$, $t \in [{{t}_{0}},\vartheta ]$ не превосходит величины $\varkappa {\kern 1pt} *(\rho (\alpha ,\beta ){\text{)}}$.
Покажем это для варианта 1. Для этого варианта при $t \in [{{t}_{0}},\vartheta ]$ имеем
Аналогично доказывается неравенство
(3.23)
${{d}^{{\alpha ,\beta }}}(t) \leqslant \varkappa {\kern 1pt} *{\kern 1pt} (\rho (\alpha ,\beta ){\text{);}}\quad t \in [{{t}_{0}},\vartheta ]$Учитывая (3.23), можем сформулировать основной результат.
Теорема. Для интегральных воронок ${{X}^{{(\alpha )}}}({{t}_{0}},{{X}^{{(0)}}})$ и ${{X}^{{(\beta )}}}({{t}_{0}},{{X}^{{(0)}}})$ дифференциальных включений (2.10) и (3.2), соответствующих управляемым системам ${{\Sigma }^{{(\alpha )}}}$ и ${{\Sigma }^{{(\beta )}}}$, являющимися вариациями системы ${{\Sigma }^{{(f)}}}$, выполняется оценка сверху
(3.24)
$d({{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}}),{{X}^{{(\beta )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})) \leqslant \varkappa {\kern 1pt} *{\kern 1pt} (\rho (\alpha ,\beta ){\text{),}}$Теперь приведем рассуждения, относящиеся к калибровочной функции $\varkappa {\kern 1pt} {\text{*}}(\rho )$ и весьма полезные для приложений. В связи с этим обратимся к вектор-функциям $f(t,x,u)$ и $g(t,x,u)$, $(t,x,u)$ из $D \times {{P}^{f}}$ и $D \times {{P}^{g}}$ соответственно.
Допустим, что расстояние $\rho (f,g)$ между функциями $f(t,x,u)$ и $g(t,x,u)$ удовлетворяется неравенству
(3.25)
$\rho (f,g) = \mathop {\max }\limits_{t \in [{{t}_{0}},\vartheta ]} \mathop {\max }\limits_{x \in D(t),\bar {u} \in {{P}^{f}},\bar {\bar {u}} \in {{P}^{g}}} {\text{||}}{\kern 1pt} f(t,x,\bar {u}) - g(t,x,\bar {\bar {u}}){\kern 1pt} {\text{||}} \leqslant \mathop {\max }\limits_{t \in [{{t}_{0}},\vartheta ]} \gamma (t) \leqslant \gamma {\kern 1pt} *{\text{;}}\quad \gamma {\kern 1pt} * \in (0,\infty )$Тогда справедливо неравенство
(3.26)
$\varkappa {\kern 1pt} *{\kern 1pt} (\rho (\alpha ,\beta )) \leqslant 2{{e}^{{L(\vartheta - {{t}_{0}})}}}\gamma {\kern 1pt} *\rho (\alpha ,\beta )$Значит, при ограничении (3.25), наложенном на вектор-функции $f(t,x,u)$ и $g(t,x,u)$, справедлива оценка
(3.27)
$d({{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}}),{{X}^{{(\beta )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})) \leqslant 2{{e}^{{L(\vartheta - {{t}_{0}})}}}\gamma {\kern 1pt} *{\kern 1pt} \rho (\alpha ,\beta ),$Оценки (3.25)−(3.27) будут использованы при решении некоторых задач управления интегральными воронками в следующем параграфе.
4. Задачи о сближении и уклонении интегральных воронок с целевым множеством в ${{\mathbb{R}}^{m}}$. В этом параграфе будет рассмотрена управляемая система ${{\Sigma }^{{(f)}}}$ на $[{{t}_{0}},\vartheta ]$, а также управляемая система ${{\Sigma }^{{(\alpha )}}}$, $\alpha = [{{t}_{*}},t{\kern 1pt} *]$ на $[{{t}_{0}},\vartheta ]$. Наряду с ними рассматриваются начальное множество ${{X}^{{(0)}}}$, $({{t}_{0}},{{X}^{{(0)}}}) \subset D$ и целевое множество $M \in \operatorname{comp} ({{\mathbb{R}}^{m}})$, отвечающее моменту $\vartheta $.
Сформулируем и изучим несколько задач сближения и уклонения систем ${{\Sigma }^{{(f)}}}$ и ${{\Sigma }^{{(\alpha )}}}$ с $M$ в момент $\vartheta $, выраженных на языке интегральных воронок $X{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$, ${{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$ дифференциальных включений, соответствующих системам ${{\Sigma }^{{(f)}}}$ и ${{\Sigma }^{{(\alpha )}}}$.
При этом интегральные воронки ${{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$, $\alpha = [{{t}_{*}},t{\kern 1pt} *] \subset [{{t}_{0}},\vartheta ]$ трактуются как вариации интегральной воронки $X{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$, возникшие в результате варьирования системы ${{\Sigma }^{{(f)}}}$ на промежутке $\alpha = [{{t}_{*}},t{\kern 1pt} *]$ на $[{{t}_{0}},\vartheta ]$.
Это варьирование трактуется как своеобразное управление системой ${{\Sigma }^{{(f)}}}$ и соответствующей ей воронкой $X{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$ путем выбора управляющего параметра $\alpha = [{{t}_{*}},t{\kern 1pt} *]$.
Сформулируем несколько задач, связанных с управлением интегральной воронкой $X{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$.
Задача 1. В ${{\mathbb{R}}^{m}}$ заданы компакты ${{X}^{{({\text{0}})}}}$ и $M$. Требуется вычислить $\rho (X(\vartheta ),M)$ = = $\mathop {\min }\limits_{(x,y) \in X(\vartheta ) \times M} {\text{||}}x - y{\kern 1pt} {\text{||}}$ – расстояние между множествами $X(\vartheta )$ = $X(\vartheta ,{{t}_{0}},{{X}^{{(0)}}})$ и $M$.
В задаче 1 будем интересоваться, насколько близко “подходит” “последнее” (отвечающее моменту $\vartheta $ из $[{{t}_{0}},\vartheta ]$) сечение $X(\vartheta )$ интегральной воронки $X{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$ к целевому множеству $M$. Этот интерес связан задачей “подвести” интегральную воронку $X{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$ к множеству $M$. Для этого будем варьировать интегральную воронку $X{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$, то есть применять к ней управления $\alpha = [{{t}_{*}},t{\kern 1pt} *] \subset [{{t}_{0}},\vartheta ]$ и выяснять, насколько близко к $M$ “подходят” в момент $\vartheta $ интегральные воронки ${{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$.
В связи с этим возникает задача об оптимальном сближении интегральных воронок ${{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$, $\alpha = [{{t}_{*}},t{\kern 1pt} *]$ с $M$.
Задача 2 (о сближении). Заданы компакты ${{X}^{{({\text{0}})}}}$ и $M$ в ${{\mathbb{R}}^{m}}$ и число $\lambda = N_{\lambda }^{{ - 1}}(\vartheta - {{t}_{0}})$, ${{N}_{\lambda }} \in \mathbb{N}$. Требуется определить промежуток $\alpha = [{{t}_{*}},t{\kern 1pt} *] \subset [{{t}_{0}},\vartheta ]$, удовлетворяющий
Представляет интерес и дуальная к задаче 2 задача об оптимальном уклонении интегральных воронок ${{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$, $\alpha = [{{t}_{*}},t{\kern 1pt} *]$ от M.
Задача 3 (об уклонении). Заданы компакты ${{X}^{{({\text{0}})}}}$ и $M$ в ${{\mathbb{R}}^{m}}$ и число $\lambda = N_{\lambda }^{{ - 1}}(\vartheta - {{t}_{0}})$, ${{N}_{\lambda }} \in \mathbb{N}$. Требуется определить такой промежуток $\alpha = [{{t}_{*}},t{\kern 1pt} *] \subset [{{t}_{0}},\vartheta ]$, $t{\kern 1pt} * - \;{{t}_{*}} = \lambda $, что
Наряду с $\lambda $ зафиксируем еще число $\rho = N_{\rho }^{{ - 1}}(\vartheta - {{t}_{0}})$, ${{N}_{\rho }} \in \mathbb{N}$. При этом $\rho $ выбираем таким, что отрезок длины $\rho $ укладывается в отрезок длины $\lambda $ целое число раз: $\frac{\lambda }{\rho } = \frac{{{{N}_{\rho }}}}{{{{N}_{\lambda }}}} \in \mathbb{N}$.
После определения чисел $\lambda $ и $\rho $ введем конечное разбиение ${{\Gamma }^{{(\rho )}}} = \{ {{t}_{0}},{{t}_{1}},...,{{t}_{k}}$, …, ${{t}_{{{{N}_{\rho }} - 1}}},{{t}_{{{{N}_{\rho }}}}} = \vartheta \} $ промежутка $[{{t}_{0}},\vartheta ]$ и систему отрезков ${{\beta }_{k}} = [{{t}_{k}},{{t}_{k}} + \lambda ]$, $k \in \overline {0,{{N}_{\rho }} - 1} $, содержащихся в $[{{t}_{0}},\vartheta ]$. Очевидно, что таких отрезков длины $\lambda $ будет меньше, чем ${{N}_{\rho }}$. Эту систему будем называть для краткости изложения β-системой.
Возьмем произвольный промежуток $\alpha = [{{t}_{*}},{{t}_{*}} + \lambda ]$ ⊂ $[{{t}_{0}},\vartheta ]$. Очевидно, что найдется такой промежуток ${{\beta }_{k}}$ из β-системы, для которого ${{t}_{*}} \in [{{t}_{k}},{{t}_{{k + 1}}}]$ и, значит, $d(\alpha ,{{\beta }_{k}})$ = = ${{t}_{*}} - {{t}_{k}}$ ≤ ${{t}_{{k + 1}}} - {{t}_{k}} = \rho $.
Следовательно, можем сказать, что β-система – конечная система отрезков в $[{{t}_{0}},\vartheta ]$ длины $\lambda $ представляет собой совокупность всех отрезков $\alpha $ в $[{{t}_{0}},\vartheta ]$ длины $\lambda $ с точностью до величины $\rho $ (в хаусдорфовой метрике).
Отсюда вытекает, что для любой интегральной воронки ${{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$, отвечающей отрезку $\alpha = [{{t}_{*}},{{t}_{*}} + \lambda ]$, найдется в β-системе такой отрезок ${{\beta }_{k}} = [{{t}_{k}},{{t}_{k}} + \lambda ]$, что
(4.1)
$d({{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}}),{{X}^{{({{\beta }_{k}})}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})) \leqslant 2{{e}^{{L(\vartheta - {{t}_{0}})}}}\rho \gamma {\kern 1pt} *$Далее, отметим, что при решении задач 1−3 с конкретными управляемыми системами ${{\Sigma }^{{(f)}}}$ отсутствует возможность иметь дело с идеальными интегральными воронками ${{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}}) \subset D$, так как не в состоянии их вычислить. Более реально иметь дело с их дискретными (по $t$) аппроксимациями $X_{\Gamma }^{{(\alpha )}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$ = $\bigcup\limits_{{{t}_{i}} \in \Gamma } {({{t}_{i}},X_{\Gamma }^{{(\alpha )}})} \subset D$. Это относится и к интегральным воронкам ${{X}^{{({{\beta }_{k}})}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$, которые заменены в неравенстве (4.1), учитывая (2.48), их аппроксимациями $X_{\Gamma }^{{({{\beta }_{k}})}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}}) \subset D$, отвечающими разбиению $\Gamma $ промежутка $[{{t}_{0}},\vartheta ]$. А именно, от оценки (4.1) переходим к оценке
(4.2)
$\begin{gathered} d({{X}^{{(\alpha )}}}({{t}_{0}},{{X}^{{(0)}}}),X_{\Gamma }^{{({{\beta }_{k}})}}({{t}_{0}},{{X}^{{(0)}}})) \leqslant \\ \leqslant d({{X}^{{(\alpha )}}}({{t}_{0}},{{X}^{{(0)}}}),{{X}^{{({{\beta }_{k}})}}}({{t}_{0}},{{X}^{{(0)}}})) + d({{X}^{{({{\beta }_{k}})}}}({{t}_{0}},{{X}^{{(0)}}}),X_{\Gamma }^{{({{\beta }_{k}})}}({{t}_{0}},{{X}^{{(0)}}})) \leqslant \\ \leqslant 2{{e}^{{L(\vartheta - {{t}_{0}})}}}\rho \gamma {\kern 1pt} * + \;{{e}^{{L(\vartheta - {{t}_{0}})}}}(\vartheta - {{t}_{0}})\omega {\kern 1pt} *{\kern 1pt} ((1 + K)\Delta ) + (1 + K)\Delta ;\quad \Delta = \Delta (\Gamma ) \\ \end{gathered} $Тогда справедливо утверждение, что для любой интегральной воронки ${{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$, отвечающей отрезку $\alpha = [{{t}_{*}},{{t}_{*}} + \lambda ]$ из $[{{t}_{0}},\vartheta ]$, в β-системе найдется такой отрезок ${{\beta }_{k}} = [{{t}_{k}},{{t}_{k}} + \lambda ]$, что имеет место (4.2).
Далее, зафиксируем $\varepsilon {\kern 1pt} * \in (0,\infty )$. По $\varepsilon {\kern 1pt} *$ определим числа $\rho $ и $\Delta = \Delta (\Gamma )$ = ${{N}^{{ - 1}}}(\vartheta - {{t}_{0}})$ так, чтобы
(4.3)
$2{{e}^{{L(\vartheta - {{t}_{0}})}}}\rho \gamma {\kern 1pt} * \leqslant \frac{{{\text{,}}\varepsilon {\kern 1pt} *}}{2}\quad {\text{и}}\quad {{e}^{{L(\vartheta - {{t}_{0}})}}}(\vartheta - {{t}_{0}})\omega {\kern 1pt} *{\kern 1pt} ((1 + K)\Delta ) + (1 + K)\Delta \leqslant \frac{{{\text{,}}\varepsilon {\kern 1pt} *}}{2},$(4.4)
$\begin{gathered} \rho \leqslant \frac{1}{4}{{e}^{{L({{t}_{0}} - \vartheta )}}}\gamma {\kern 1pt} {{*}^{{ - 1}}}{\kern 1pt} \varepsilon {\kern 1pt} * \\ \omega {\kern 1pt} *{\kern 1pt} ((1 + K)\Delta ) + {{e}^{{L({{t}_{0}} - \vartheta )}}}{{(\vartheta - {{t}_{0}})}^{{ - 1}}}(1 + K)\Delta \leqslant \frac{1}{2}{{e}^{{L({{t}_{0}} - \vartheta )}}}({{t}_{0}} - \vartheta )\varepsilon {\kern 1pt} * \\ \end{gathered} $Кроме того, число $\rho $ должно удовлетворять включению $\frac{\lambda }{\rho } \in \mathbb{N}$. Так выбранному $\rho $ сопоставим разбиение ${{\Gamma }^{\rho }}$ промежутка $[{{t}_{0}},\vartheta ]$ и конечную β-систему отрезков ${{\beta }_{k}} = [{{t}_{k}},{{t}_{k}} + \lambda ]$, ${{t}_{k}} \in {{\Gamma }^{\rho }}$, удовлетворяющих включению ${{\beta }_{k}} \in [{{t}_{0}},\vartheta ]$.
Эта конечная β-система и отвечающие ее элементам ${{\beta }_{k}}$ множества $X_{\Gamma }^{{({{\beta }_{k}})}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$ представляют совокупность всех интегральных воронок ${{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$, $\alpha = [{{t}_{*}},t{\kern 1pt} *] \subset [{{t}_{0}},\vartheta ]$, $t{\kern 1pt} * - \;{{t}_{*}} = \lambda $ с точностью до величины $\varepsilon {\kern 1pt} * \in (0,\infty )$. То есть для любой интегральной воронки ${{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$, $\alpha = [{{t}_{*}},t{\kern 1pt} *] \subset [{{t}_{0}},\vartheta ]$, $t{\kern 1pt} * - \;{{t}_{*}} = \lambda $ найдется ${{\beta }_{k}} = [{{t}_{k}},{{t}_{k}} + \lambda ]$ из β-системы, такой, что
(4.5)
$d({{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}}),X_{\Gamma }^{{({{\beta }_{k}})}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})) \leqslant \varepsilon {\kern 1pt} *,$Учитывая это, вместо задачи 2, сформулированной для бесконечного семейства интегральных воронок ${{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$, $\alpha = [{{t}_{*}},{{t}_{*}} + \lambda ] \subset [{{t}_{0}},\vartheta ]$, можем сформулировать задачу об оптимальном сближении, более приемлемую для конструирования решения. Эта задача формируется уже для конечного семейства множеств $X_{\Gamma }^{{({{\beta }_{k}})}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$, где ${{\beta }_{k}}$ из β-системы.
Задача 2,а (о сближении). Пусть ${{X}^{{({\text{0}})}}}$, $M$ – компакты в ${{\mathbb{R}}^{m}}$ и $\varepsilon {\kern 1pt} * \in (0,\infty ).$ Заданы также $\lambda = N_{\lambda }^{{ - 1}}(\vartheta - {{t}_{0}})$, ${{N}_{\lambda }} \in \mathbb{N}$, конечные разбиения $\Gamma $, ${{\Gamma }^{\rho }}$ промежутка $[{{t}_{0}},\vartheta ]$, удовлетворяющие (4.4), и соответствующая разбиению ${{\Gamma }^{\rho }}$ конечная β-система отрезков ${{\beta }_{k}} = [{{t}_{k}},{{t}_{k}} + \lambda ] \subset [{{t}_{0}},\vartheta ]$, ${{t}_{k}} \in {{\Gamma }^{\rho }}$.
Требуется определить промежуток ${{\beta }_{{k*}}}$ из β-системы, удовлетворяющий соотношению
(4.6)
$\rho (X_{\Gamma }^{{({{\beta }_{{k*}}})}}{\text{(}}\vartheta ),M) = \mathop {\min }\limits_{{{\beta }_{k}} \in \beta } \rho (X_{\Gamma }^{{({{\beta }_{k}})}}{\text{(}}\vartheta ),M)$Допустим теперь, что задача 2,а решена и найден отрезок ${{\beta }_{{k{\kern 1pt} *}}}$ из β-системы, удовлетворяющий (4.5). Из этого следует
(4.7)
$\rho (X_{\Gamma }^{{({{\beta }_{{k*}}})}}{\text{(}}\vartheta ),M) \leqslant \rho ({{X}^{{(\alpha )}}}{\text{(}}\vartheta ),M) + \varepsilon {\kern 1pt} *$Так как $d(X_{\Gamma }^{{({{\beta }_{{k{\kern 1pt} *}}})}}{\text{(}}\vartheta ),{{X}^{{({{\beta }_{{k{\kern 1pt} *}}})}}}{\text{(}}\vartheta )) \leqslant \varepsilon {\kern 1pt} *,$ то
(4.8)
$\rho ({{X}^{{({{\beta }_{{k{\kern 1pt} *}}})}}}{\text{(}}\vartheta ),M) \leqslant \rho (X_{\Gamma }^{{({{\beta }_{{k{\kern 1pt} *}}})}}{\text{(}}\vartheta ),M) + \varepsilon {\kern 1pt} *$Из (4.7), (4.8) следует
(4.9)
$\rho ({{X}^{{({{\beta }_{{k{\kern 1pt} *}}})}}}{\text{(}}\vartheta ),M) \leqslant \rho ({{X}^{{(\alpha )}}}{\text{(}}\vartheta ),M) + 2\varepsilon {\kern 1pt} *$Неравенство (4.9) означает, что промежуток ${{\beta }_{{k{\kern 1pt} *}}}$ из β-системы, являющийся решением задачи 2,а, доставляет оптимальный результат с точностью до $2\varepsilon {\kern 1pt} *$ и в задаче 2 об оптимальном сближении с $M$ интегральных воронок ${{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{(0)}}})$, $\alpha \subset [{{t}_{0}},\vartheta ]$.
Так же, как и при решении задач о сближении, вместо задачи 3 об оптимальном уклонении, сформулированной для бесконечного семейства интегральных воронок ${{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$, $\alpha = [{{t}_{*}},{{t}_{*}} + \lambda ] \subset [{{t}_{0}},\vartheta ]$, сформулируем задачу об оптимальном уклонении от $M$ для конечного семейства множеств $X_{\Gamma }^{{({{\beta }_{k}})}}{\text{(}}\vartheta )$, ${{\beta }_{k}} \in \beta $. Эта задача более приемлема для конструирования решения.
Задача 3,а (об уклонении). Пусть ${{X}^{{({\text{0}})}}}$, $M$ – компакты в ${{\mathbb{R}}^{m}}$ и $\varepsilon {\kern 1pt} * \in (0,\infty ).$ Также заданы число $\lambda = N_{\lambda }^{{ - 1}}(\vartheta - {{t}_{0}})$, ${{N}_{\lambda }} \in \mathbb{N}$, конечные разбиения $\Gamma $, ${{\Gamma }^{\rho }}$ промежутка $[{{t}_{0}},\vartheta ]$, удовлетворяющие (4.4), и соответствующая разбиению ${{\Gamma }^{\rho }}$ конечная β-система отрезков ${{\beta }_{k}} = [{{t}_{k}},{{t}_{k}} + \lambda ] \subset [{{t}_{0}},\vartheta ]$, ${{t}_{k}} \in {{\Gamma }^{\rho }}$.
Требуется определить промежуток ${{\beta }_{{k{\kern 1pt} *}}}$ из β-системы, удовлетворяющий соотношению
(4.10)
$\rho (X_{\Gamma }^{{({{\beta }_{{k{\kern 1pt} *}}})}}{\text{(}}\vartheta ),M) = \mathop {\max }\limits_{{{\beta }_{k}} \in \beta } \rho (X_{\Gamma }^{{({{\beta }_{k}})}}{\text{(}}\vartheta ),M)$Неравенство (4.10) означает, что промежуток ${{\beta }_{{k*}}}$ из β-системы, являющийся решением задачи 3,а, доставляет оптимальный результат с точностью до $2\varepsilon {\kern 1pt} *$ в задаче 3 об оптимальном уклонении интегральных воронок ${{X}^{{(\alpha )}}}{\text{(}}{{t}_{0}},{{X}^{{({\text{0}})}}})$, $\alpha = [{{t}_{*}},{{t}_{*}} + \lambda ] \subset [{{t}_{0}},\vartheta ]$ от $M$.
5. Пример. Пусть на промежутке времени $t \in [{{t}_{0}},\vartheta ] = [0,10]$ задана управляемая система
(5.1)
$\begin{gathered} {{{\dot {x}}}_{1}} = {{x}_{2}} \\ {{{\dot {x}}}_{2}} = - \alpha (t){{x}_{1}} - \sin {{x}_{1}} + u(t) \\ x(0) = {{x}^{{(0)}}} = (0,1), \\ \end{gathered} $На промежутке $[{{t}_{0}},\vartheta ] = [0,10]$ заданы разбиение $\Gamma = \{ {{t}_{0}} = 0,\;{{t}_{1}},\;...,\;{{t}_{k}},\;...,\;{{t}_{N}} = \vartheta \} $ с диаметром $\Delta = \Delta (\Gamma ) = 0.1$ и соответствующая разбиению $\Gamma $ конечная β-система отрезков ${{\beta }_{k}} = [{{t}_{k}},{{t}_{k}} + {\text{3}}] \subset [{{t}_{0}},\vartheta ]$, ${{t}_{k}} \in \Gamma $.
Символами ${{X}^{{({{\beta }_{k}})}}}{\text{(}}\vartheta )$, $k = \overline {0,\;N - 30} $ обозначим (в соответствии с предыдущим разделом) множества достижимости $X(\vartheta ,{{t}_{0}},{{x}^{{(0)}}})$ системы (5.1) в конечный момент времени $\vartheta $, соответствующие начальной позиции $({{t}_{0}},{{x}^{{(0)}}})$ и промежуткам $[{{t}_{*}},t{\kern 1pt} *]$, ${{t}_{*}} = {{t}_{k}}$, $k = \overline {0,\;N - 30} $.
Определим целевое одноточечное множество $M = \{ A\} $, где точка $A = (20, - 18)$.
Для системы (5.1) сформулируем задачи 2,а и 3,а.
Задача 2,а (о сближении). Требуется определить промежуток ${{\beta }_{{k{\kern 1pt} *}}}$ из β-системы {$[{{t}_{*}},t{\kern 1pt} *]$: ${{t}_{*}} = {{t}_{k}}$, $k = \overline {0,\;N - 30} $}, удовлетворяющий соотношению
Задача 3,а (об уклонении). Требуется определить промежуток ${{\beta }_{{k{\kern 1pt} *}}}$ из β-системы, удовлетворяющий соотношению
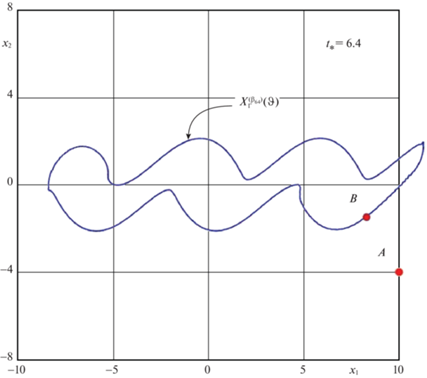
На рис. 6–9 изображены ${{X}^{{({{\beta }_{k}})}}}{\text{(}}\vartheta )$, соответствующие $k$ = 0, 20, 40, 70. На рис. 10 и 11 изображены решения задач 2,а и 3,а, символом B обозначены проекции точки A соответственно на ближайшее к A и наиболее удаленное от A множества ${{X}^{{({{\beta }_{k}})}}}{\text{(}}\vartheta )$.
Рис. 6.
$X_{\Gamma }^{{({{\beta }_{0}})}}(\vartheta )$ – аппроксимация множества достижимости $X(\vartheta ,{{t}_{0}},{{x}^{{(0)}}})$ при ${{x}^{{(0)}}} = (0,1) \in {{\mathbb{R}}^{2}}$, $[{{t}_{*}},t{\kern 1pt} *] = [{{t}_{0}},{{t}_{{30}}}] = [0,3]$.
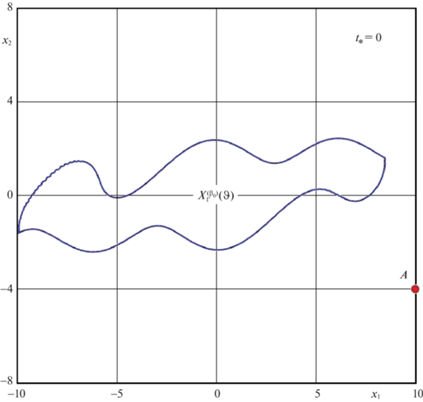
Рис. 7.
$X_{\Gamma }^{{({{\beta }_{{20}}})}}(\vartheta )$ – аппроксимация множества достижимости $X(\vartheta ,{{t}_{0}},{{x}^{{(0)}}})$ при ${{x}^{{(0)}}} = (0,1) \in {{\mathbb{R}}^{2}}$, $[{{t}_{*}},t{\kern 1pt} *] = [{{t}_{{20}}},{{t}_{{50}}}] = [2,5]$.
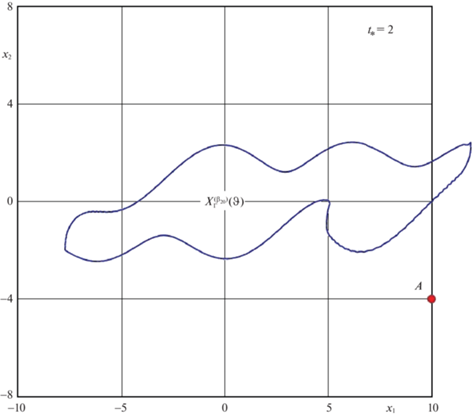
Рис. 8.
$X_{\Gamma }^{{({{\beta }_{{40}}})}}(\vartheta )$ – аппроксимация множества достижимости $X(\vartheta ,{{t}_{0}},{{x}^{{(0)}}})$ при ${{x}^{{(0)}}} = (0,1) \in {{\mathbb{R}}^{2}}$, $[{{t}_{*}},t{\kern 1pt} *] = [{{t}_{{40}}},{{t}_{{70}}}] = [4,7]$.
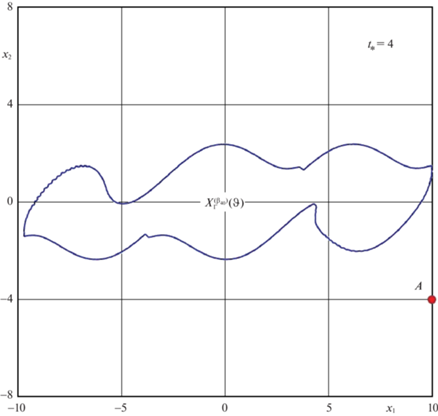
Рис. 9.
$X_{\Gamma }^{{({{\beta }_{{70}}})}}(\vartheta )$ – аппроксимация множества достижимости $X(\vartheta ,{{t}_{0}},{{x}^{{(0)}}})$ при ${{x}^{{(0)}}} = (0,1) \in {{\mathbb{R}}^{2}}$, $[{{t}_{*}},t{\kern 1pt} *] = [{{t}_{{70}}},{{t}_{{100}}}] = [7,\,\,10]$.
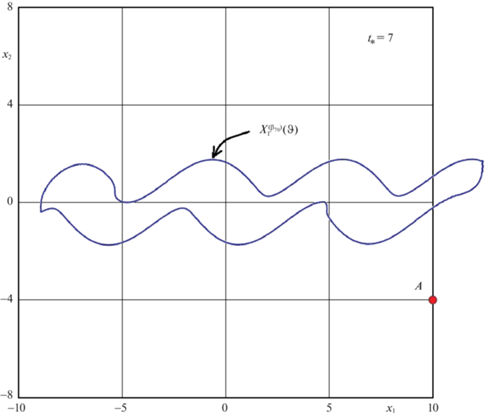
Рис. 10.
$X_{\Gamma }^{{({{\beta }_{8}})}}(\vartheta )$ – аппроксимация множества достижимости $X(\vartheta ,{{t}_{0}},{{x}^{{(0)}}})$ при ${{x}^{{(0)}}} = (0,1) \in {{\mathbb{R}}^{2}}$, $[{{t}_{*}},t{\kern 1pt} *] = [{{t}_{8}},{{t}_{{38}}}] = [0.8,3.8]$; точка $A$ и ближайшая к ней точка $B$ из $X_{\Gamma }^{{({{\beta }_{8}})}}(\vartheta )$.
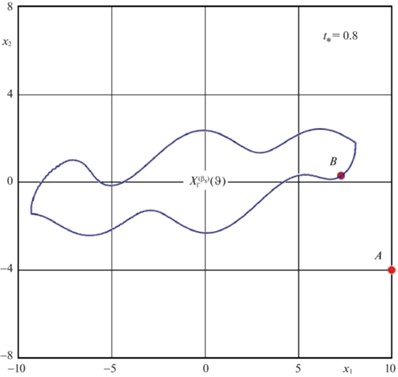
Рис. 11.
$X_{\Gamma }^{{({{\beta }_{{64}}})}}(\vartheta )$ – аппроксимация множества достижимости $X(\vartheta ,{{t}_{0}},{{x}^{{(0)}}})$ при ${{x}^{{(0)}}} = (0,1) \in {{\mathbb{R}}^{2}}$, $[{{t}_{*}},t{\kern 1pt} *] = [{{t}_{{64}}},{{t}_{{94}}}] = [6.4,9.4]$; точка $A$ и ближайшая к ней точка $B$ из $X_{\Gamma }^{{({{\beta }_{{64}}})}}(\vartheta )$.
Заключение. В работе рассмотрена нелинейная управляемая система на конечном промежутке времени в конечномерном фазовом пространстве ${{\mathbb{R}}^{m}}$. Изучена устойчивость ее интегральной воронки (последнего временно́го сечения интегральной воронки) в зависимости от скачкообразного изменения динамики системы на нескольких малых промежутках времени. Степень возмущения интегральной воронки (ее последних временны́х сечений) оценивается в хаусдорфовой метрике: получены экспоненциальные оценки степени возмущения. Кроме задач, связанных с получением упомянутых выше оценок, рассмотрены задачи о наведении интегральной воронки на целевое множество, либо, наоборот уклонении от него с помощью оптимального выбора одного временно́го промежутка с измененной по заранее известному закону динамикой систем. В заключительной части работы приведен пример колебательной механической управляемой системы, иллюстрирующий теорию.
Исследование выполнено за счет гранта Российского научного фонда № 19-11-00105, https://rscf.ru/project/19-11-00105/.
Список литературы
Красовский Н.Н. Управление динамической системой. М.: Наука, 1985. 520 с.
Куржанский А.Б. Избранные труды. М.: Изд-во МГУ, 2009. 756 с.
Шматков А.М. Об управлении ансамблем траекторий при наличии ограниченной помехи // Изв. РАН. ТиСУ. 1995. № 4. С. 82–87.
Красовский Н.Н., Субботин А.И. Позиционные дифференциальные игры. М.: Физматлит, 1974. 456 с.
Ушаков В.Н., Матвийчук А.Р., Паршиков Г.В. Метод построения разрешающего управления задачи о сближении, основанный на притягивании к множеству разрешимости // Тр. ИММ УрО РАН. 2013. Т. 19. № 2. С. 270–284.
Матвийчук А.Р., Ухоботов В.И., Ушаков А.В., Ушаков В.Н. Задача о сближении нелинейной управляемой системы на конечном промежутке времени // ПММ. 2017. Т. 81. Вып. 2. С. 165–187.
Ершов А.А., Ушаков В.Н. О сближении управляемой системы, содержащей неопределенный параметр // Матем. сб. 2017. Т. 208. № 9. С. 56–99.
Черноусько Ф.Л. Оценивание фазового состояния динамических систем: Метод эллипсоидов. М.: Наука, 1988. 319 с.
Черноусько Ф.Л. Оптимальные гарантированные оценки неопределенностей с помощью эллипсоидов // Изв. АН СССР. Технич. киберн. 1980. № 3. С. 3–11.
Черноусько Ф.Л. Оптимальные гарантированные оценки неопределенностей с помощью эллипсоидов. Ч. II // Изв. АН СССР. Технич. киберн. 1980. № 4. С. 4–11.
Черноусько Ф.Л. Оптимальные гарантированные оценки неопределенностей с помощью эллипсоидов. Ч. III // Изв. АН СССР. Технич. киберн. 1980. № 5. С. 5–11.
Kurjanskii A., Valyi I. Ellipsoidal Calculus for Estimation and Control. Systems & Control: Foundations & Applications. Basel: Birkhӓuser Basel and IIASA, 1997. 321 p.
Schweppe F.C. Recursive state estimation: unknown but bounded errors and system inputs // IEEE Trans. Automat. Control. 1968. V. AC-13. № 1. P. 22–28.
Bertsekas D.P., Rhodes J.B. Recursive state estimation for a set-membership description of uncertainty // IEEE Trans. Automat. Control. 1971. V. AC-16. № 2. P. 117–128.
Гусев М.И. Оценки множеств достижимости многомерных управляемых систем с нелинейными перекрестными связями // Тр. ИММ УрО РАН. 2009. Т. 15. № 4. С. 82–94.
Филиппова Т.Ф. Дифференциальные уравнения эллипсоидальных оценок множеств достижимости нелинейной динамической управляемой системы // Тр. ИММ УрО РАН. 2010. Т. 16. № 1. С. 223–232.
Черноусько Ф.Л. Оценка множеств достижимости линейных систем с неопределенной матрицей // Докл. РАН. 1996. Т. 349. № 1. С. 32–34.
Рокитянский Д.Я. Возмущенные линейные отображения множеств // Изв. РАН. ТиСУ. 1996. № 6. С. 110–116.
Костоусова Е.К. Об ограниченности и неограниченности внешних полиэдральных оценок множеств достижимости линейных дифференциальных систем // Тр. ИММ УрО РАН. 2009. Т. 15. № 4. С. 134–145.
Гусейнов Х.Г., Моисеев А.Н., Ушаков В.Н. Об аппроксимации областей достижимости управляемых систем // ПММ. 1998. Т. 62. № 2. С. 179–187.
Никольский М.С. Об аппроксимации множества достижимости дифференциального включения // Вестн. МГУ. Сер. 15. Вычисл. матем. и киберн. 1987. № 4. С. 31–34.
Lempio F., Veliov V.M. Discrete approximation of differential inclusions // Bayr. Math. Schriften. 1998. V. 54. P. 149–232.
Ананьевский И.М. Управление нелинейной колебательной системой четвертого порядка с неизвестными параметрами // Автомат. и телемех. 2001. № 3. С. 3–15.
Ананьевский И.М. Синтез управления линейными системами с помощью методов теории устойчивости движения // Дифференц. уравн. 2003. Т. 39. № 1. С. 3–11.
Поляк Б.Т., Хлебников М.В., Щербаков П.С. Управление линейными системами при внешних возмущениях: Техника линейных матричных неравенств. М.: Ленанд, 2014. 560 с.
Безнос А.В., Гришин А.А., Ленский А.В. и др. Управление маятником при помощи маховика. Спецпрактикум по теоретической и прикладной механике / Под ред. В.В. Александрова. М.: Изд-во МГУ, 2009. С. 170–195.
Горнов А.Ю., Тятюшкин А.И., Финкельштейн Е.А. Численные методы для решения терминальных задач оптимального управления // ЖВММФ. 2016. Т. 56. № 2. С. 224–237.
Дополнительные материалы отсутствуют.
Инструменты
Прикладная математика и механика


 Пн.-пт.: 10.00-19.00