

Прикладная математика и механика, 2023, T. 87, № 4, стр. 557-570
Особенности статики и динамики тяжелого эллипсоида на шероховатой наклонной плоскости
1 Московский автомобильно-дорожный государственный технический университет (МАДИ)
Москва, Россия
* E-mail: gr51@mail.ru
Поступила в редакцию 14.04.2023
После доработки 15.06.2023
Принята к публикации 20.06.2023
- EDN: ZXRDBV
- DOI: 10.31857/S0032823523040124
Аннотация
В статье рассматриваются задачи о равновесиях и стационарных вращениях тяжелого тела-эллипсоида на абсолютно шероховатой наклонной плоскости. Контакт тела с плоскостью является точечным и происходит без проскальзывания (неголономная связь). Найдены все положения равновесия эллипсоида, показана их неустойчивость в пространственном случае, когда возмущения тела могут происходить с верчением. Показано, что стационарные вращения тела на шероховатой наклонной плоскости не могут быть реализованы.
“Имеется одна особенность, которая привносит большие трудности в механику, физику, химию, технику, астрономию и биологию. Эта особенность заключается в том, что устойчивое равновесие при непрерывном изменении параметров системы может стать неустойчивым, а непрерывный процесс с течением времени может стать разрывным”.
Дж. Лайтхилл
1. Введение и основные обозначения. Рассмотрим твердое тело, представляющее собой тяжелый уравновешенный (центр масс совпадает с геометрическим центром) трехосный эллипсоид, который помещается на шероховатую наклонную плоскость (см. рис. 1). На рис. 1 введены обозначения: $Oxyz$ – неподвижная система координат, $C$ – центр масс эллипсоида, $K$ – точка контакта, $C\xi \eta \zeta $ – система координат, жестко связанная с телом, $n$ – единичный вектор нормали наклонной плоскости, $w$ – единичный вектор восходящей вертикали.
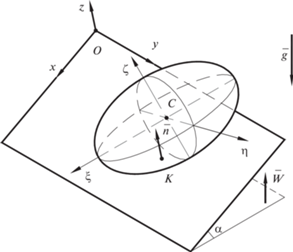
Требуется определить все возможные положения равновесия эллипсоида и исследовать их устойчивость. Пусть наклонная плоскость П образует угол α с горизонтальной плоскостью Г (точнее, α – двугранный угол, образуемый плоскостями П и Г). Введем неподвижную систему координат $Oxyz$ следующим образом. Начало системы $O$ – произвольная точка плоскости П, координатная плоскость $Oxy$ совпадает с плоскостью П, причем ось $Ox$ направлена вниз по линии наибольшего ската наклонной плоскости П, ось $Oy$ – параллельно откосу, т.е. прямой пересечения плоскостей П и Г. Ось $Oz$ направлена вверх по нормали к наклонной плоскости П так, что система координат $Oxyz$ является правой. Далее, введем подвижную правую систему координат $C\xi \eta \zeta $, которая жестко связана с телом, где $C$ – центр масс тела, который совпадает с центром эллипсоида. Оси этой системы координат выбраны таким образом, что уравнение поверхности эллипсоида в системе $C\xi \eta \zeta $ имеет следующий канонический вид
(1.1)
$\begin{gathered} {{k}_{1}}{{\xi }^{2}} + {{k}_{2}}{{\eta }^{2}} + {{k}_{3}}{{\zeta }^{2}} = 1 \\ {{k}_{1}} = 1{\text{/}}{{a}^{2}},\quad {{k}_{2}} = 1{\text{/}}{{b}^{2}},\quad {{k}_{3}} = 1{\text{/}}{{c}^{2}}{\text{;}}\quad a \leqslant b \leqslant c\quad \left( {{{k}_{1}} \geqslant {{k}_{2}} \geqslant {{k}_{3}}} \right) \\ \end{gathered} $В уравнении (1.1) $a,b,c$ – полуоси эллипсоида. Ориентацию подвижной системы $C\xi \eta \zeta $ относительно неподвижной системы $Oxyz$ будем задавать тремя углами Эйлера $\varphi ,\psi ,\theta $, причем : 1) $\varphi $ – угол собственного вращения тела вокруг оси $C\zeta $, 2) $\psi $ – угол прецессии, т.е. угол, образуемый линией узлов с неподвижной осью $Ox$, в данном случае, линия узлов – это линия пересечения плоскости $C\xi \eta $с наклонной плоскостью П (т.е. с плоскостью $Oxy$), 3) $\theta $ – угол нутации, т.е. угол, образуемый осью $C\zeta $ с нормалью к плоскости П, являющейся также осью $Oz$.
Ортогональная матрица $A$ перехода от координат векторов в системе $C\xi \eta \zeta $ к координатам векторов в системе $Oxyz$ (точнее, в кениговой системе $C{{x}_{1}}{{y}_{1}}{{z}_{1}}$) представляется в виде [1]:
(1.2)
$\begin{gathered} A = \left( {\begin{array}{*{20}{c}} {{{a}_{{11}}}}&{{{a}_{{12}}}}&{{{a}_{{13}}}} \\ {{{a}_{{21}}}}&{{{a}_{{22}}}}&{{{a}_{{23}}}} \\ {{{a}_{{31}}}}&{{{a}_{{32}}}}&{{{a}_{{33}}}} \end{array}} \right) \\ {{a}_{{11}}} = \cos \psi \cos \varphi - \sin \psi \sin \varphi \cos \theta ,{\text{ }}{{a}_{{21}}} = \sin \psi \cos \varphi + \cos \psi \sin \varphi \cos \theta \\ {\text{ }}{{a}_{{31}}} = \sin \varphi \sin \theta ,{\text{ }}{{a}_{{12}}} = - \cos \psi \sin \varphi - \sin \psi \cos \varphi \cos \theta \\ {{a}_{{22}}} = - \sin \psi \sin \varphi + \cos \psi \cos \varphi \cos \theta ,{\text{ }}{{a}_{{32}}} = \cos \varphi \sin \theta \\ {{a}_{{13}}} = \sin \psi \sin \theta ,{\text{ }}{{a}_{{23}}} = - \cos \psi \sin \theta ,{\text{ }}{{a}_{{33}}} = \cos \theta \\ \end{gathered} $Пусть $n$ – единичный вектор нормали плоскости П, направленный вдоль оси $Oz$, а $w$ – единичный вектор восходящей вертикали, являющийся также нормалью к горизонтальной плоскости Г (см. рис. 1). В системе $Oxyz$ эти векторы имеют вид
Для вычисления проекций этих векторов в системе $C\xi \eta \zeta $ необходимо векторы из (1.3) умножить слева на матрицу ${{A}^{T}}$, получающуюся транспонированием матрицы $A$ из (1.2). Используя формулы (1.2), получим следующие выражения
(1.4)
$\begin{gathered} {{n}_{\xi }} = \sin \varphi \sin \theta ,{\text{ }}{{n}_{\eta }} = \cos \varphi \sin \theta ,{\text{ }}{{n}_{\zeta }} = \cos \theta \\ {{w}_{\xi }} = - (\cos \psi \cos \varphi - \sin \varphi \sin \psi \cos \theta )\sin \alpha + (\sin \varphi \sin \theta )\cos \alpha \\ {{w}_{\eta }} = (\cos \psi \sin \varphi + \cos \varphi \sin \psi \cos \theta )\sin \alpha + (cos\varphi \sin \theta )\cos \alpha \\ {{w}_{\zeta }} = - (\sin \psi sin\theta )sin\alpha + (cos\theta )cos\alpha \\ \end{gathered} $Из (1.4) следует, в частности, что $(n \cdot w) = \cos \alpha $.
Поставим задачу: найти все положения равновесия эллипсоида (разд. 2) на абсолютно шероховатой наклонной плоскости с углом наклона $\alpha $, а затем исследовать их устойчивость (разд. 3). Кроме того, в данной работе исследуется вопрос о существовании стационарных вращений тела на шероховатой наклонной плоскости (разд. 4).
2. Задача о поиске возможных положений равновесия эллипсоида на абсолютно шероховатой наклонной плоскости. На тяжелый эллипсоид действует только одна активная сила – сила тяжести $m\vec {g}$, которая приложена в центре масс $C$ и направлена строго противоположно вектору восходящей вертикали $\vec {w}$. В точке контакта $K$ поверхности эллипсоида с наклонной плоскостью П действует сила реакции, состоящая из нормальной реакции $N$ и касательной силы трения покоя ${{F}_{{{\text{fr}}}}}$. Если предполагать, что коэффициент трения достаточно большой (напомним, что необходимым условием равновесия тяжелого тела на шероховатой наклонной плоскости с конечным коэффициентом трения $f$ и углом наклона $\alpha $ является известное неравенство $\operatorname{tg} \alpha < f$, а предельное значение $\alpha = {{\alpha }_{0}} = \operatorname{arctg} f$ называется углом трения), то равновесие тела будет обеспечено тогда и только тогда, когда сила тяжести проходит через точку опоры $K$ (в противном случае, будет нарушено условие равенства нулю моментов всех внешних сил относительно точки контакта $K$). Следовательно, при равновесии радиус-вектор $CK$ направлен строго противоположно вектору восходящей вертикали $\vec {w}$. Пусть проекции вектора $CK$ на оси системы $C\xi \eta \zeta $ (т.е. координаты точки контакта $K$ в системе $C\xi \eta \zeta $) суть $\xi ,\eta ,\zeta $. Тогда для этих величин выполнено уравнение (1.1), а единичный нормальный вектор к поверхности тела в рассматриваемой точке (в системе $C\xi \eta \zeta $), направленный внутрь эллипсоида, дается соотношениями
(2.1)
$n = - {{\lambda }^{{ - 1}}}{{({{k}_{1}}\xi ,{{k}_{2}}\eta ,{{k}_{3}}\zeta )}^{T}},\quad где\quad \lambda = {{\left( {k_{1}^{2}{{\xi }^{2}} + k_{2}^{2}{{\eta }^{2}} + k_{3}^{2}{{\zeta }^{2}}} \right)}^{{1{\text{/}}2}}}$Ясно, что, в силу условий контакта, этот вектор совпадает с единичным нормальным вектором к наклонной плоскости, проекции которого (в системе $C\xi \eta \zeta $) даются первой строчкой соотношений (1.4). На основании этого мы можем написать следующие равенства
(2.2)
$\begin{gathered} \sqrt {{{k}_{1}}} \xi = - (\lambda {\text{/}}\sqrt {{{k}_{1}}} )\sin \varphi \sin \theta ,\quad \sqrt {{{k}_{2}}} \eta = - (\lambda {\text{/}}\sqrt {{{k}_{2}}} )\cos \varphi \sin \theta \\ \sqrt {{{k}_{3}}} \zeta = - (\lambda {\text{/}}\sqrt {{{k}_{3}}} )\cos \theta \\ \end{gathered} $В соотношениях (2.2) величина $\lambda $ дается формулой из (2.1). Возводя равенства из (2.2) в квадраты, а затем, складывая их и учитывая (1.1), получим соотношение
(2.3)
$\lambda = {{\mu }^{{ - 1}}},\quad \mu = {{\left[ {\left( {k_{1}^{{ - 1}}{{{\sin }}^{2}}\varphi + k_{2}^{{ - 1}}co{{s}^{2}}\varphi } \right){{{\sin }}^{2}}\theta + k_{3}^{{ - 1}}co{{s}^{2}}\theta } \right]}^{{1{\text{/}}2}}}$Таким образом, соотношения (2.2) приобретают вид
(2.4)
$\xi = - \frac{{\sin \varphi \sin \theta }}{{{{k}_{1}}\mu }},\quad \eta = - \frac{{cos\varphi \sin \theta }}{{{{k}_{2}}\mu }},\quad \zeta = - \frac{{\cos \theta }}{{{{k}_{3}}\mu }}$В уравнениях (2.4) величина $\mu $ задается выражением из (2.3). Соотношения (2.3), (2.4) совпадают с формулами, полученными в [2].
Все точки $(\xi ,\eta ,\zeta )$ на поверхности эллипсоида, заданные параметрическими соотношениями (2.4), во-первых, удовлетворяют уравнению поверхности эллипсоида (1.1), во-вторых, касательная плоскость к эллипсоиду в этих точках совпадает с самой наклонной плоскостью П, и, следовательно, внутренняя нормаль к эллипсоиду в этой точке совпадает с нормалью к наклонной плоскости, которая образует с вектором восходящей вертикали $w$ угол $\alpha $. Это можно установить и непосредственно, используя формулы (1.4). При равновесии радиус-вектор $KC = - {{(\xi ,\eta ,\zeta )}^{T}}$ обязательно должен быть коллинеарен вектору $w$ восходящей вертикали. Отсюда следуют, с учетом соотношений (1.4) и (2.2), равенства
(2.5)
$\begin{gathered} \sin \varphi \sin \theta = {{k}_{1}}\nu [ - (\cos \psi \cos \varphi - \sin \varphi \sin \psi \cos \theta )\sin \alpha + (\sin \varphi \sin \theta )\cos \alpha ] \\ cos\varphi \sin \theta = {{k}_{2}}\nu [(\cos \psi \sin \varphi + \cos \varphi \sin \psi \cos \theta )\sin \alpha + (cos\varphi \sin \theta )\cos \alpha ] \\ \cos \theta = {{k}_{3}}\nu [ - (\sin \psi sin\theta )sin\alpha + (cos\theta )cos\alpha ] \\ \nu = {{\left[ {\left( {k_{1}^{{ - 2}}{{{\sin }}^{2}}\varphi + k_{2}^{{ - 2}}co{{s}^{2}}\varphi } \right){{{\sin }}^{2}}\theta + k_{3}^{{ - 2}}co{{s}^{2}}\theta } \right]}^{{1{\text{/}}2}}} \\ \end{gathered} $Из геометрических соображений следует, что уравнения (2.5) разрешимы тогда и только тогда, когда угол между радиус-вектором $KC = - {{(\xi ,\eta ,\zeta )}^{T}}$ и нормалью $n$ наклонной плоскости П равен $\alpha $. Действительно, для доказательства этого факта нужно учесть, что угол прецессии $\psi $ характеризует отклонение в наклонной плоскости П линии узлов системы $C\xi \eta \zeta $, связанной с телом, от линии наибольшего ската, т.е. оси $Ox$. Изменение угла $\psi $ (при фиксированных углах $\varphi ,\theta $) реализуется при помощи вращения тела в точке его контакта $K$ вокруг оси, совпадающей с нормальным вектором $n$ наклонной плоскости П. При этом радиус-вектор $KC = - {{(\xi ,\eta ,\zeta )}^{T}}$ заметает круговой конус с осью симметрии, совпадающей с вектором $n$ и углом раствора равным $2\alpha $. Ввиду того, что восходящая вертикаль $w$ в точке контакта $K$, образующая угол $\alpha $ с осью $n$, тоже принадлежит поверхности этого конуса, будет существовать такое (единственное) значение угла поворота $\psi $, для которого радиус-вектор $KC = - {{(\xi ,\eta ,\zeta )}^{T}}$ и упомянутый вектор $w$ совпадут. В результате получаем однозначное решение системы (2.5).
Таким образом, для реализации равновесия эллипсоида углы $\varphi ,\theta $ необходимо должны удовлетворять равенству
Используя формулы (1.4), (2.4), последнее равенство можно переписать в компактном виде
(2.6)
$\begin{gathered} {{\mu }^{2}} = \nu \cos \alpha \\ {{\mu }^{2}} = \left( {k_{1}^{{ - 1}}{{{\sin }}^{2}}\varphi + k_{2}^{{ - 1}}co{{s}^{2}}\varphi } \right){{\sin }^{2}}\theta + k_{3}^{{ - 1}}co{{s}^{2}}\theta \\ {{\nu }^{2}} = \left( {k_{1}^{{ - 2}}{{{\sin }}^{2}}\varphi + k_{2}^{{ - 2}}co{{s}^{2}}\varphi } \right){{\sin }^{2}}\theta + k_{3}^{{ - 2}}co{{s}^{2}}\theta \\ \end{gathered} $Правая и левая части уравнения из (2.6) от угла $\psi $ не зависят и являются функциями только двух переменных $\varphi ,\theta $.
Итак, уравнение (2.6) (если его решения существуют) определяет все возможные значения углов $\varphi ,\theta $ в положении равновесия эллипсоида на абсолютно шероховатой наклонной плоскости с углом наклона к горизонту равным $\alpha $. Значение же угла $\psi $ при равновесии однозначно определяется первым или вторым из уравнений системы (2.5).
Отметим, что соотношение (2.6) может быть получено также из первых двух равенств системы (2.5) путем исключения переменной $\psi $ (доказательство см. ниже). Далее, можно исследовать безусловный экстремум функции $\cos \alpha $ из (2.6) по $\varphi ,\theta $ и найти максимальный угол наклона $\alpha = \alpha {\kern 1pt} *$, при котором еще возможно равновесие эллипсоида при условии абсолютной шероховатости наклонной плоскости. Однако вычисления здесь получаются достаточно громоздкими. Проще поступить следующим образом. Несложно показать, что в положении равновесия эллипсоида необходимо соблюдается равенство
Далее решаем задачу Лагранжа на условный экстремум. Получим, что точки экстремума достигаются лишь при ${{w}_{\xi }} = 0$, или при ${{w}_{\eta }} = 0$, или при ${{w}_{\zeta }} = 0$. Затем задача сводится к плоской, решение которой является элементарным.
Сформулируем здесь окончательный результат: значения функции
Причем, указанные границы достижимы. Отсюда следует, что решения уравнения (2.6) (при соблюдении неравенств для полуосей из (1.1)) существуют тогда и только тогда, когда выполнены неравенства
(2.7)
$\frac{{4k_{1}^{{ - 1}}k_{3}^{{ - 1}}}}{{{{{\left( {k_{1}^{{ - 1}} + k_{3}^{{ - 1}}} \right)}}^{2}}}} = \frac{{4{{{(ac)}}^{2}}}}{{{{{\left( {{{a}^{2}} + {{c}^{2}}} \right)}}^{2}}}} \leqslant {{\cos }^{2}}\alpha \leqslant 1 \Rightarrow 0 \leqslant \alpha \leqslant {{\alpha }_{1}} = \arccos \frac{{2ac}}{{{{a}^{2}} + {{c}^{2}}}}.$Таким образом, равновесие эллипсоида на абсолютно шероховатой наклонной плоскости с углом наклона $\alpha $ возможно только при соблюдении неравенства (2.7). При его нарушении равновесие эллипсоида невозможно (независимо от того, попадает ли направление вектора силы тяжести тела в конус трения для точки контакта $K$ или нет).
Рассмотрим систему трех уравнений (2.5) более подробно. Прежде всего заметим, что три уравнения системы (2.5) не являются независимыми: из выполнения, например, первых двух уравнений системы (2.5) следует автоматическое выполнение третьего уравнения. Для доказательства перепишем первые два уравнения системы (2.5) в виде
(2.8)
$\begin{gathered} k_{1}^{{ - 1}}\sin \varphi \sin \theta = \nu [ - (\cos \psi \cos \varphi - \sin \varphi \sin \psi \cos \theta )\sin \alpha + (\sin \varphi \sin \theta )\cos \alpha ] \\ k_{2}^{{ - 1}}\cos \varphi \sin \theta = \nu [(\cos \psi \sin \varphi + \cos \varphi \sin \psi \cos \theta )\sin \alpha + (\cos \varphi \sin \theta )\cos \alpha ] \\ \end{gathered} $Возводя левые и правые части полученных уравнений в квадраты и складывая их, после простых тригонометрических преобразований, получим третье уравнение системы (2.5), обе части которого возведены в квадрат.
Далее, разрешая уравнения (2.8) относительно $\sin \psi $, $\cos \psi $ и используя соотношение (2.6) ($\cos \alpha = {{\mu }^{2}}{\text{/}}\nu $), получим, в предположении $\cos \theta \ne 0$, следующие два уравнения
(2.9)
$\begin{gathered} \nu \sin \alpha \cos \psi = \left( {k_{2}^{{ - 1}} - k_{1}^{{ - 1}}} \right)\sin \varphi \cos \varphi \sin \theta \\ \nu \sin \alpha \sin \psi = \sin \theta \cos \theta \left( {k_{2}^{{ - 1}}{{{\cos }}^{2}}\varphi + k_{1}^{{ - 1}}si{{n}^{2}}\varphi - k_{3}^{{ - 1}}} \right), \\ \end{gathered} $Таким образом, в трех углах Эйлера $\left\{ {\varphi ,\theta ,\psi } \right\}$, все положения равновесия эллипсоида на наклонной абсолютно шероховатой плоскости являются решениями системы (2.9). Ясно, что эти положения равновесия образуют одномерное многообразие, которое представляет из себя некоторую кривую на поверхности эллипсоида, параметризованную параметром $\psi $ – углом прецессии.
Исключая из (2.9) угол $\psi $ при невырожденной ситуации $\cos \theta \ne 0$, можно показать, что соотношение (2.6) является следствием уравнений (2.9).
При вырожденной же ситуации, когда $\cos \theta = 0$ ($\theta = \pm \pi {\text{/2}}$), уравнение (2.6) и первое уравнение системы (2.9) совместно дают решение ${{\cos }^{2}}\psi = 1$, $\sin \psi = 0$ (т.е. угол прецессии $\psi = 0$ или $\psi = \pi $), второе уравнение системы (2.9) тогда также удовлетворяется, а угол $\varphi $ определяется из уравнения (2.6), которое в данном вырожденном случае имеет вид
(2.10)
$\left( {k_{1}^{{ - 2}}{{{\sin }}^{2}}\varphi + k_{2}^{{ - 2}}{{{\cos }}^{2}}\varphi } \right){{\cos }^{2}}\alpha = {{\left( {k_{1}^{{ - 1}}{{{\sin }}^{2}}\varphi + k_{2}^{{ - 1}}{{{\cos }}^{2}}\varphi } \right)}^{2}}$Угол $\varphi $ также может быть определен из первого уравнения системы (2.9), в котором надо положить $\cos \psi = \pm 1$, $\sin \theta = \pm 1$, и которое является следствием уравнения (2.10). Уравнение (2.10) является квадратным относительно переменной $x = {{\cos }^{2}}\varphi $, $x \in [0,1]$ и всегда имеет в точности два решения на отрезке $0 \leqslant x \leqslant 1$ тогда и только тогда, когда
Итак, при невырожденной ситуации имеем $\cos \theta \ne 0$, а из уравнений (2.9) получим два соотношения
(2.11)
$\begin{gathered} \cos \psi = \frac{1}{{\nu \sin \alpha }}\left( {k_{2}^{{ - 1}} - k_{1}^{{ - 1}}} \right)\sin \varphi \cos \varphi \sin \theta \\ \sin \psi = \frac{1}{{\nu \sin \alpha }}\sin \theta \cos \theta \left( {k_{1}^{{ - 1}}si{{n}^{2}}\varphi + k_{2}^{{ - 1}}{{{\cos }}^{2}}\varphi - k_{3}^{{ - 1}}} \right) \\ \end{gathered} $Для корректной разрешимости системы (2.11) (в силу тождества ${{\sin }^{2}}\psi + {{\cos }^{2}}\psi $ = 1) необходимо и достаточно, чтобы выполнялось соотношение
(2.12)
$\begin{gathered} {{\left[ {\left( {k_{2}^{{ - 1}} - k_{1}^{{ - 1}}} \right)\sin \varphi \cos \varphi \sin \theta } \right]}^{2}} + \\ + \;{{\left[ {\sin \theta \cos \theta \left( {k_{2}^{{ - 1}}{{{\cos }}^{2}}\varphi + k_{1}^{{ - 1}}si{{n}^{2}}\varphi - k_{3}^{{ - 1}}} \right)} \right]}^{2}} = {{\nu }^{2}}{{\sin }^{2}}\alpha \\ \end{gathered} $Алгебраические преобразования показывают, что соотношение (2.12) приводится к равенству (2.6), обе части которого возведены в квадрат. Соотношение же (2.6) предполагается выполненным (напомним, что (2.6) эквивалентно равенству угла между векторами $n$ и $KC$ углу $\alpha $ наклона опорной плоскости П).
Таким образом, уравнения (2.11) корректно и однозначно определяют также и угол прецессии $\psi $, который характеризует отклонение оси эллипсоида от линии наибольшего ската наклонной плоскости при равновесии. Итак, мы доказали следующее утверждение.
Утверждение 1. Пусть наклонная абсолютно шероховатая плоскость имеет угол наклона $\alpha \ne 0$. Тогда все положения равновесия тяжелого эллипсоида на этой плоскости находятся из соотношения (2.6) (или (2.12)) для углов $\left\{ {\varphi ,\theta } \right\}$ и первого или второго из уравнений системы (2.11), определяющих ориентацию, угол прецессии, $\psi $ эллипсоида относительно линии наибольшего ската опорной плоскости. Эти положения равновесия образуют одномерное многообразие, представляющее собой кривую на поверхности эллипсоида, параметризованную углом прецессии $\psi $. Причем, это многообразие равновесий не пусто тогда и только тогда, когда угол наклона $\alpha $ опорной плоскости удовлетворяет неравенствам (2.7).
Замечание 1. Пусть $\alpha = 0$, т.е. плоскость опоры горизонтальна. Тогда исходные уравнения (2.5) принимают вид
(2.13)
$\begin{gathered} k_{1}^{{ - 1}}\sin \varphi \sin \theta = \nu \sin \varphi \sin \theta ,\quad k_{2}^{{ - 1}}cos\varphi \sin \theta = \nu cos\varphi \sin \theta \\ k_{3}^{{ - 1}}\cos \theta = \nu cos\theta \\ \end{gathered} $В этом случае угол $\psi $ из рассмотрения выпадает. При выполнении строгих неравенств ${{k}_{1}} > {{k}_{2}} > {{k}_{3}}$ решения уравнений (2.13) (т.е. положения равновесия эллипсоида) суть только следующие:
Заметим, что при $\sin \theta \ne 0$, $\cos \theta \ne 0$ положения равновесия существуют лишь при ${{k}_{2}} = {{k}_{3}}$ или ${{k}_{1}} = {{k}_{3}}$, т.е. тело либо эллипсоид вращения, либо шар. Подставляя полученные решения в формулы (2.4), мы находим ровно 6 точек равновесия, которые являются вершинами эллипсоида (концами его полуосей). Отметим, что при любом $\alpha \ne 0$ (в частности, малом), как показано в утверждении 1, число точек равновесия становится бесконечным и образует одномерное многообразие. Таким образом, здесь возникает особенность, известная как некорректность в смысле Адамара (подробнее см. [3, 4]).
Замечание 2. Пусть $\alpha \ne 0$. Из первого уравнения системы (2.11) следует, что $\cos \psi = 0$, $(т{\text{.}}е{\text{. }}\psi = \pi {\text{/}}2)$ в следующих случаях.
1) ${{k}_{1}} = {{k}_{2}}$, т.е. тело является эллипсоидом вращения – осесимметричным сфероидом. В этом случае для всех положений возможного равновесия сфероид всегда устанавливается так, что его плоскость симметрии (перпендикулярная его круглым сечениям) является параллельной линии наибольшего ската наклонной плоскости. Тогда задача сводится к плоской задаче о равновесии эллипса на шероховатой прямой. В этом случае несложно показать, что многообразия положений равновесия представляют собой четыре симметричных окружности, перпендикулярные упомянутой плоскости симметрии.
2) $\sin \varphi = 0$, т.е. согласно формулам (2.4), $\xi = 0$ и трехосный эллипсоид устанавливается так, что одна из его экваториальных плоскостей является параллельной линии наибольшего ската. Этот случай также соответствует плоскому случаю равновесия эллипса на наклонной прямой и является элементарным.
3) $\cos \varphi = 0$, т.е. согласно формулам (2.4), $\eta = 0$ и ситуация аналогична случаю 2).
Случай же $\sin \theta = 0$ явно не реализуется, т.к., тогда из (2.10) следует, что $\sin \psi = \cos \psi $ = = 0, чего быть не может.
Таким образом, “косые” (т.е. не параллельные и не перпендикулярные линии наибольшего ската) положения равновесия трехосного (невырожденного) эллипсоида на шероховатой наклонной плоскости реализуются во всех возможных нетривиальных и невырожденных случаях этих положений (т.е. когда одновременно $\xi \ne 0$, $\eta \ne 0$, $\zeta \ne 0$).
Отметим, однако, что при предельных углах наклона плоскости $\alpha = {{\alpha }_{1}}$, (см. (2.7)), когда трехосный эллипсоид только-только начинает терять свое состояние равновесия, он устанавливается всегда вдоль линии наибольшего ската (т.е. его состояние равновесия становится вырожденным). Этот факт следует из решения соответствующей экстремальной задачи, которая была сформулирована выше для $\cos \alpha $ из (2.6).
Замечание 3. Можно предложить следующую геометрическую интерпретацию для описания многообразия области равновесия эллипсоида на наклонной плоскости. Для этого обозначим $x = {{\xi }^{2}} > 0$, $y = {{\eta }^{2}} > 0$, $z = {{\zeta }^{2}} > 0$. Тогда имеем из (1.1) ${{k}_{1}}x + {{k}_{2}}y + {{k}_{3}}z = 1$, уравнение (2.6) для области равновесия примет вид
Делаем линейное преобразование по формулам
Тогда область равновесия в пространстве переменных $\left\{ {{{u}_{1}},{{u}_{2}},{{u}_{3}}} \right\}$ описывается следующими двумя равенствами и тремя неравенствами
Анализ показывает, что область равновесий в плоскости переменных $\left\{ {{{u}_{1}},{{u}_{3}}} \right\}$ представляет собой ту часть гиперболы ${{u}_{3}} = \sigma {\text{/}}{{u}_{1}}$, которая содержится внутри треугольника $ABC$ на плоскости $\left\{ {{{u}_{1}},{{u}_{3}}} \right\}$, вершины которого находятся в точках $A\left( {k_{3}^{{ - 1}},{{k}_{3}}} \right)$, $B\left( {k_{1}^{{ - 1}},{{k}_{1}}} \right)$, $C\left( {k_{2}^{{ - 1}},{{k}_{2}}} \right)$. Непустое пересечение получается только при условии $\alpha \leqslant {{\alpha }_{1}}$ (см. (2.7)). Решая соответствующие квадратные уравнения, можно описать эту часть гиперболы в аналитическом виде. Однако эти результаты, ввиду их громоздкости, здесь не приводятся.
Замечание 4. Аналогично изложенному выше может быть решена задача о нахождении положений равновесия однородной (или неоднородной) полусферы (точнее, половины или части шара) на шероховатой наклонной плоскости (игрушка “ванька-встанька”). В результате решения такой задачи получаются, вообще говоря, два положения равновесия (с точностью до поворотов вокруг оси динамической симметрии полусферы, т.е. оси, проходящей через геометрический центр сферы и ее центр масс). Подобного типа задача рассматривалась в учебнике Н.Б. Делоне ([5], стр. 237), где, однако, было найдено лишь одно положение равновесия. Кроме того, в [5] была показана устойчивость этого положения равновесия в плоском случае. Отметим, что такой плоский случай соответствует, на самом деле, задаче о равновесии на наклонной плоскости усеченного цилиндрического тела (типа распиленного бревна), сечение которого представляет собой полуокружность (часть окружности). В этом случае контакт тела с плоскостью осуществляется уже по целой прямой, а не в одной точке, как предполагается в исходной постановке задачи о равновесии. Аналогичное утверждение об устойчивости в плоском случае для тела типа “ванька-встанька” на наклонной плоскости было высказано в статье [6].
Как будет показано в разд. 3, в пространственном случае равновесие тела-части шара, контактирующего с опорной плоскостью только одной точкой, является неустойчивым. Отметим, кроме того, что в плоском случае эта система является голономной (кинематическая связь интегрируема), а в пространственном случае она является неголономной (соответствующие кинематические связи не интегрируемы). Подробные выкладки (аналогичные вышеизложенным в случае тела-эллипсоида) для решения этой задачи о равновесии тела-части шара на наклонной плоскости здесь не приводятся.
3. Исследование устойчивости положений равновесия эллипсоида на наклонной плоскости. В данном пункте исследуется устойчивость найденных в разд. 2 положений равновесия эллипсоида на абсолютно шероховатой наклонной плоскости. Будем предполагать, что все возможные движения тела происходят без проскальзывания, т.е. выполнено условие равенства нулю скорости точки контакта $K$: ${{{v}}_{K}} = 0$. Любое положение эллипсоида на наклонной плоскости может быть задано пятью независимыми координатами: $x,y,\theta ,\varphi ,\psi $, где $x,y$ – координаты точки контакта $K$ в системе $Oxyz$ (отметим, что при безотрывном движении $z \equiv 0$). Три последние переменные суть углы Эйлера для системы $C\xi \eta \zeta $, которые были введены выше.
Условие отсутствия проскальзывания точки контакта ${{{v}}_{K}} = 0$ приводит к двум неинтегрируемым уравнениям дифференциальных связей, из которых $\dot {x},\dot {y}$ однозначно выражаются через $\theta ,\varphi ,\psi ,\dot {\theta },\dot {\varphi },\dot {\psi }$. Поэтому устойчивость рассматриваемого положения равновесия тела, при указанной неголономной связи, можно определить следующим образом.
Пусть определена функция $H = H(x,y,\theta ,\varphi ,\psi ) - $ возвышение центра тяжести тела над горизонтальной плоскостью. Ясно, что от $y$ (для введенной системы координат $Oxyz$) функция $H$ не зависит. Отметим, что при $\alpha = 0$ (тело на горизонтальной плоскости) функция $H$ зависит только от $\theta {\text{ }}$и $\varphi $. Это и накладывает определенные особенности при изучении устойчивости тела на наклонной плоскости (при $\alpha \ne 0$).
Определение. 1. Положение равновесия $x,y,\theta ,\varphi ,\psi $ устойчиво, если при любых бесконечно малых приращениях $\delta x,\delta y,\delta \theta ,\delta \varphi ,\delta \psi $ этих координат, удовлетворяющих соответствующим уравнениям дифференциальных неголономных связей (т.е. реализуемых без проскальзывания) и совершаемых из этого положения равновесия, соответствующее приращение $\Delta H$ функции $H = H(x,\theta ,\varphi ,\psi )$ является положительным.
2. Положение равновесия $x,y,\theta ,\varphi ,\psi $ неустойчиво, если существуют такие бесконечно малые приращения $\delta x,\delta y,\delta \theta ,\delta \varphi ,\delta \psi $ этих координат, удовлетворяющие уравнениям неголономных связей и совершаемых из этого положения равновесия, что соответствующее приращение $\Delta H$ функции $H = H(x,\theta ,\varphi ,\psi )$ является отрицательным.
Согласно этому определению, устойчивость положения равновесия $x,y,\theta ,\varphi ,\psi $ эллипсоида эквивалентна следующим условиям
Производные в последних уравнениях берутся в точке равновесия $x,y,\theta ,\varphi ,\psi $ при произвольных значениях $\dot {\theta },\dot {\varphi },\dot {\psi }$ и соблюдении неголономных связей для $\dot {x},\dot {y}$. Первое из последних соотношений должно соблюдаться в силу условия равновесия тела, а второе обеспечивает локальный минимум потенциальной энергии в рассматриваемом положении равновесия. Если одно из этих условий для каких-либо $\dot {\theta },\dot {\varphi },\dot {\psi }$ нарушено, то рассматриваемое положение $x,y,\theta ,\varphi ,\psi $ либо не является положением равновесия, либо это положение равновесия неустойчиво в смысле приведенного определения.
Утверждение 2. Любое положение равновесия эллипсоида на абсолютно шероховатой наклонной плоскости является неустойчивым в смысле приведенного выше определения.
Доказательство. Пусть $x,y,\theta ,\varphi ,\psi $ – положение равновесия эллипсоида. Введем радиус-вектор $\rho $ по формуле $\rho = KC = - {{(\xi ,\eta ,\zeta )}^{T}}$, где $\xi ,\eta ,\zeta $ – координаты точки контакта $K$ в системе $C\xi \eta \zeta $. Тогда, как это было показано в [7] (см. задачу 50.15 на стр. 52), условие отсутствия скольжения в точке контакта ${{{v}}_{K}} = 0$ эквивалентно (в системе $Oxyz$) равенствам
(3.1)
${{\left( {\dot {x},\dot {y},0} \right)}^{T}} = - A\tilde {\dot {\rho }} = A{{\left( {\dot {\xi },\dot {\eta },\dot {\zeta }} \right)}^{T}},$(3.2)
$ - \dot {x}\sin \alpha = - \left( {w \cdot A\tilde {\dot {\rho }}} \right) = - \left( {{{A}^{T}}w \cdot \tilde {\dot {\rho }}} \right)$Далее, запишем выражение для возвышения $H$ центра масс $C$ тела над горизонтальной плоскостью Г
В (3.3) ${{H}_{O}}$ – возвышение начала координат $O$ системы $Oxyz$ над горизонтальной плоскостью Г.
Для того, чтобы функция $H$ из (3.3) достигала в некотором положении тела стационарного значения необходимо и достаточно, чтобы вдоль любого допустимого в данный момент времени процесса качения тела, исходящего из этого положения и удовлетворяющего условию (3.1), производная по времени от функции из (3.3) равнялась нулю. Дифференцируя обе части (3.3) по времени и используя равенства $\dot {w} = 0$, $\dot {\rho } = \tilde {\dot {\rho }} + [\omega \times \rho ]$, получим
(3.4)
$\dot {H} = - \dot {x}\sin \alpha + \left( {\tilde {\dot {\rho }} \cdot {{A}^{T}}w} \right) + \left( {\left[ {\omega \times \rho } \right] \cdot w} \right) = 0,$В силу условия (3.1) и вытекающего из него тождества (3.2), получим равенство
Равенство (3.5) выполняется для любого вектора $\omega $ тогда и только тогда, когда векторы $\rho $ и $w$ параллельны. Таким образом, в стационарной точке для высоты $H$обязательно соблюдается векторное равенство
где $k = \sqrt {{{\xi }^{2}} + {{\eta }^{2}} + {{\zeta }^{2}}} > 0 - $положительная скалярная функция, зависящая от углов Эйлера $\theta ,\varphi $. Соотношение (3.6) следует также из элементарных законов статики.Далее, для устойчивости положения равновесия необходимо, чтобы стационарная точка была точкой минимума для всех возможных векторов угловой скорости $\omega $. Для этого вычисляем вторую производную по времени от функции $H$ из (3.3), или же первую производную по времени от функции $\dot {H}$, которая дается, согласно (3.2), (3.4), выражением $\dot {H} = \left( {\left[ {\omega \times \rho } \right] \cdot w} \right)$. Тогда получим, учитывая, что $\dot {w} = 0$ и $\dot {\rho } = \tilde {\dot {\rho }} + \left[ {\omega \times \rho } \right]$,
(3.7)
$\ddot {H} = \left( {\left[ {\dot {\omega } \times \rho } \right] \cdot w} \right) + \left( {\left[ {\omega \times \tilde {\dot {\rho }}} \right] \cdot w} \right) + \left( {\left[ {\omega \times \left[ {\omega \times \rho } \right]} \right] \cdot w} \right)$Далее, надо подсчитать значение $\ddot {H}$ в стационарной точке, для которой выполнено равенство (3.6), поэтому первое слагаемое в (3.7) обращается в нуль для любого вектора $\dot {\omega }$. Используя (3.6), из (3.7) получим
(3.8)
$\ddot {H} = \left( {\left[ {\omega \times \tilde {\dot {\rho }}} \right] \cdot w} \right) + k\left( {\left[ {\omega \times \left[ {\omega \times w} \right]} \right] \cdot w} \right)$Для второго слагаемого в правой части равенства (3.8) имеем
(3.9)
$\left( {\left[ {\omega \times \left[ {\omega \times w} \right]} \right] \cdot w} \right) = - {{\left| \omega \right|}^{2}} + {{(\omega \cdot w)}^{2}} = - {{\left| \omega \right|}^{2}} + {{\left| \omega \right|}^{2}}{{\cos }^{2}}(\omega {{\hat { }}}w) < 0$В (3.9) $\omega {{\hat { }}}w$ – угол между векторами $\omega {\text{ }}и{\text{ }}w$, а неравенство всегда строгое, если только вектор угловой скорости $\omega $ не параллелен вектору восходящей вертикали $w$. Первое слагаемое в правой части (3.8) можно сделать нулевым, выбрав вектор $\omega $ специальным способом. Положим, например, $\omega = ln$, где $l$ – скалярная константа, а $n$ – единичный нормальный вектор для наклонной плоскости. В этом случае происходит элементарное вращение тела вокруг неподвижной точки контакта $K$ вдоль оси, перпендикулярной наклонной плоскости. При этом изменяется лишь эйлеров угол $\psi $, а углы $\theta ,\varphi $ остаются постоянными. Следовательно, $\rho = \operatorname{const} $ в подвижной системе $C\xi \eta \zeta $ и поэтому $\tilde {\dot {\rho }} = 0$. Тогда $\omega {{\hat { }}}w = \alpha \ne 0$, и мы получаем из (3.8) и (3.9) соотношение $\ddot {H} = - k{{l}^{2}}{{\sin }^{2}}\alpha < 0$. Последнее неравенство свидетельствует о неустойчивости любого положения равновесия эллипсоида на абсолютно шероховатой наклонной плоскости. Что и требовалось доказать.
Замечание 5. Приведенное утверждение 2, как это следует из доказательства, является справедливым для любого твердого тела, ограниченного произвольной гладкой и выпуклой поверхностью.
Замечание 6. Для однородного эллипсоида при $\alpha = 0$ из формул (3.8), (3.9) следует, что при опоре на вершину меньшей полуоси $a$ соблюдается неравенство $\ddot {H} > 0$, т.е. получается известный результат об устойчивости такого положения равновесия [8].
4. О стационарных вращениях твердого тела на абсолютно шероховатой наклонной плоскости. Движение твердого тела массы $m = 1$, ограниченного гладкой и выпуклой поверхностью, по абсолютно шероховатой наклонной плоскости определяется следующими уравнениями
(4.1)
$\begin{gathered} {\tilde {\dot {v}}} + [\omega \times {v}] = - gw + R,\quad J\dot {\omega } + [\omega \times J\omega ] = [\rho \times R],\quad \tilde {\dot {n}} + [\omega \times n] = 0 \\ \tilde {\dot {w}} + [\omega \times w] = 0,\quad {v} + [\omega \times \rho ] = 0,\quad (n \cdot w) = \cos \alpha \quad (\alpha \ne 0) \\ f(\rho ) = 0,\quad n = - \operatorname{grad} f(\rho ){\text{/}}\left| {\operatorname{grad} f(\rho )} \right| \\ \end{gathered} $Исключая в системе (4.1) реакцию $R$ и скорость ${v}$, получим уравнение
(4.2)
$J\dot {\omega } + [\omega \times J\omega ] + \rho \times [\dot {\omega } \times \rho ] + \rho \times [\omega \times [\omega \times \rho ]] = g[\rho \times w] - \rho \times [\omega \times \dot {\rho }]$В системе (4.2) векторы $\rho ,w,\omega $ однозначно выражаются через три угла Эйлера $\varphi ,\theta ,\psi $ (для $\rho ,w$) и их первые производные (для $\omega $). Таким образом, система (4.2) имеет три степени свободы, а в качестве обобщенных координат для нее могут быть взяты три угла Эйлера $\varphi ,\theta ,\psi $. Эта система является консервативной, т.е. для нее может быть записан интеграл энергии (который мало, что дает, т.к., зависит не только от обобщенных координат и скоростей, но и от $x,y$ – координат точки контакта на наклонной плоскости). Однако, в отличие от случая горизонтальной плоскости, когда $\alpha = 0 \to w = n$, система не имеет циклических координат (интегралов Рауса), т.к., здесь потенциальная энергия (пропорциональная высоте возвышения центра масс тела над горизонтальной плоскостью) зависит от всех трех углов $\varphi ,\theta ,\psi $, а также и от координаты $x$ точки контакта. Эти обстоятельства приводят к определенным особенностям в движении тела по наклонной плоскости.
Стационарные вращения тела, которые традиционно рассматриваются при движении тела по горизонтальной плоскости (см., например, [9–11]), характеризуются, во-первых, неизменностью точки контакта $K$(как в теле, так и на наклонной плоскости), и, во-вторых, постоянством вектора угловой скорости тела $\omega = \operatorname{const} $. Из первого свойства следует неизменность вектора $\rho = CK$ в системе $C\xi \eta \zeta $, жестко связанной с твердым телом. Тогда, согласно последнему уравнению системы (4.1), получаем постоянство вектора $n$ относительно системы $C\xi \eta \zeta $. Отсюда следует, с учетом третьего уравнения системы (4.1), равенство $\omega = {{\omega }_{0}}n$, где ${{\omega }_{0}} \ne 0$ – скалярная постоянная. Подставляя полученные значения в уравнение (4.2), приходим к соотношению
(4.3)
$\omega _{0}^{2}\left\{ {[n \times Jn] + m\rho \times [n \times [n \times \rho ]]} \right\} = mg[\rho \times w]$В векторном равенстве (4.3) левая часть является постоянной в системе $C\xi \eta \zeta $, значит постоянна и правая часть в той же системе. Следовательно, $w = \operatorname{const} $ также и относительно подвижной системы $C\xi \eta \zeta $. Используя этот факт, из 4-го уравнения системы (4.1) получаем $[\omega \times w] = [({{\omega }_{0}}n) \times w] = 0$. Однако $\left| {[({{\omega }_{0}}n) \times w]} \right|$ = $\left| {{{\omega }_{0}}} \right|\sin \alpha \ne 0$. Полученное противоречие показывает, что на шероховатой наклонной плоскости стационарных вращений традиционного типа для твердого тела не существует. Таким образом, мы доказали справедливость следующего утверждения.
Утверждение 3. На абсолютно шероховатой наклонной плоскости с углом наклона $\alpha \ne 0$ не реализуются стационарные вращения традиционного типа никакого твердого тела, имеющего гладкую и выпуклую поверхность.
Замечание 7. Отметим, что из соотношения (4.3) при ${{\omega }_{0}} = 0$ следует равенство (3.6), означающее коллинеарность векторов $\rho $ и $w$ в положении равновесия. Кроме того, систему (4.2) несложно линеаризовать в малой окрестности точки $\omega = 0$, $\rho = \lambda w$ (т.е. в окрестности ее положения равновесия). В результате получается линейная система 6-го порядка с постоянными коэффициентами относительно малых возмущений углов Эйлера и их производных: ${{\theta }_{1}},{{\varphi }_{1}},{{\psi }_{1}},{{\dot {\theta }}_{1}},{{\dot {\varphi }}_{1}},{{\dot {\psi }}_{1}}$. Эту систему несложно проинтегрировать и получить результат о ее неустойчивости. Однако эта неустойчивость не является экспоненциальной (решения растут пропорционально времени $t$). Поэтому здесь теорема Ляпунова о неустойчивости исходной нелинейной системы (4.2) неприменима и приходится использовать утверждение 2 из предыдущего пункта 3. Подробные выкладки в данной статье не приводятся ввиду их громоздкости.
Список литературы
Маркеев А.П. О нелинейных колебаниях трехосного эллипсоида на гладкой горизонтальной плоскости // ПММ. 2022. Т. 86. Вып. 6. С. 784–800.
Маркеев А.П. Динамика тела, соприкасающегося с твердой поверхностью. М.; Ижевск: Ин-т компьют. исслед., 2014. 496 с.
Журавлёв В.Ф. О некорректных задачах механики // Изв. РАН. МТТ. 2016. № 5. С. 36–41.
Журавлёв В.Ф., Розенблат Г.М. Парадоксы, контрпримеры и ошибки в механике. М.: Ленанд, 2017. 240 с.
Делоне Н.Б. Курс теоретической механики для техников и инженеров. М.: Ленанд. 2021. 432 с.
Иванов А.П. Об устойчивости равновесия в системах с трением // ПММ. 2007. Т. 71. Вып. 3. С. 427–438.
Журавлёв В.Ф., Розенблат Г.М. Теоретическая механика в решениях задач из сборника И.В. Мещерского: Системы с качением. Неголономные связи. М.: Либроком, 2013. 192 с.
Рубановский В.Н., Самсонов В.А. Устойчивость стационарных движений в примерах и задачах. М.: Наука, 1988. 304 с.
Bizyaev I.A., Mamaev I.S. Permanent rotations in nonholonomic mechanics. omnirotational ellipsoid // R&C Dyn. 2022. V. 27. № 6. P. 587–612.
Карапетян А.В. Устойчивость стационарных вращений. М.: Эдиториал УРСС, 1998. 168 с.
Карапетян А.В. Устойчивость и бифуркация движений. М.: Изд. МГУ, 2020. 186 с.
Дополнительные материалы отсутствуют.
Инструменты
Прикладная математика и механика


 Пн.-пт.: 10.00-19.00