

Прикладная математика и механика, 2023, T. 87, № 5, стр. 773-783
Скорейшее перемещение системы взаимодействующих материальных точек вдоль шероховатой горизонтальной прямой
1 Институт проблем механики им. А.Ю. Ишлинского РАН
Москва, Россия
* E-mail: anan@ipmnet.ru
Поступила в редакцию 23.05.2023
После доработки 15.07.2023
Принята к публикации 20.07.2023
- EDN: QHYLYP
- DOI: 10.31857/S0032823523050028
Аннотация
Рассматривается система материальных точек, которые движутся по горизонтальной прямой за счет сил взаимодействия друг с другом и сил трения, действующих между точками и прямой. Допускаются только безреверсные движения, т.е. движения, при которых все точки перемещаются только в одном направлении. Решена задача оптимального по быстродействию перемещения системы из одного состояния покоя в другое.
1. Введение. Рассматривается механическая система, представляющая собой совокупность конечного числа точечных масс, расположенных на горизонтальной прямой. Массы взаимодействуют между собой с помощью сил, которые являются внутренними по отношению к данной системе материальных точек и выступают в качестве управляющих сил. На эти силы не накладывается ограничений. Кроме того, массы испытывают действие сил сухого трения со стороны прямой. Наличие сил трения, т.е. внешних сил, позволяет перемещать всю систему материальных точек на произвольные расстояния путем изменения сил взаимодействия точек между собой.
Изучаемая механическая система относится к классу локомоционных систем с изменяемой конфигурацией, активный интерес к которым в последние годы проявляют разработчики мобильных роботов. Предлагаемое исследование продолжает серию работ [1–7], посвященных движению систем нескольких тел с изменяемой конфигурацией вдоль горизонтальной прямой с сухим трением.
В работе рассматриваются только безреверсные движения, т.е. движения, при которых все точки системы перемещаются лишь в одном направлении. Преимущество безреверсного движения состоит в том, что оно минимизирует энергию, затрачиваемую на компенсацию работы сил трения, т.е. такое движение наименее энергозатратно. Была решена задача о построении безреверсного управляемого периодического движение системы двух тел [1]. Установлены [7, 8] необходимые и достаточные условия реализуемости безреверсного режима перемещения системы материальных точек на заданное расстояние из одного состояния покоя в другое.
Построено [9] оптимальное управление системой из произвольного числа материальных точек, обеспечивающее максимальное перемещение системы из покоя в покой за фиксированное время в предположении, что массы точек и их коэффициенты трения о прямую одинаковы. Ниже предложено решение задачи оптимального по быстродействию перемещения такой системы из одного состояния покоя в другой в предположении, что массы точек и коэффициенты трения произвольны.
2. Постановка задачи и уравнения движения. Рассматривается система $n$ взаимодействующих материальных точек, движущихся вдоль горизонтальной прямой при наличии сухого кулонова трения между точками и прямой, $n > 2$. Пусть ${{m}_{i}}$ – масса $i$-й точки, ${{x}_{i}}$ и ${{{v}}_{i}}$ – ее координата и скорость на прямой, $f_{i}^{j}$ – сила, с которой $j$-я точка действует на $i$-ю, ${{f}_{i}}$ – сумма сил, действующих на $i$-ю точку со стороны всех остальных точек,
Динамика системы описывается уравнениями
(2.1)
${{\dot {x}}_{i}} = {{{v}}_{i}},\quad {{m}_{i}}{{{\dot {v}}}_{i}} = {{f}_{i}} + {{q}_{i}};\quad i = \overline {1,n} $Здесь ${{q}_{i}}$ – сила сухого кулонова трения, действующая на $i$-ю точку и задаваемая соотношениям
(2.2)
${{q}_{i}} = \left\{ \begin{gathered} - {{k}_{i}}{{m}_{i}}g\operatorname{sign} {{{v}}_{i}},\quad {{{v}}_{i}} \ne 0 \hfill \\ - {{f}_{i}},\quad {{{v}}_{i}} = 0,\quad \left| {{{f}_{i}}} \right|\;\leqslant \;{{k}_{i}}{{m}_{i}}g \hfill \\ - {{k}_{i}}{{m}_{i}}g\operatorname{sign} {{f}_{i}},\quad {{{v}}_{i}} = 0,\quad \left| {{{f}_{i}}} \right| > {{k}_{i}}{{m}_{i}}g, \hfill \\ \end{gathered} \right.$Задача. Построить закон изменения управляющих сил $f_{i}^{j}$, $i,j = \overline {1,n} $, который обеспечит перевод системы (2.1) из начального состояния
в терминальное состояние за минимально возможное время $T$ в безреверсном режиме, т.е. с соблюдением условияОграничения на управляющие силы $f_{i}^{j}$ не налагаются. Более того, допускается мгновенное (ударное) взаимодействие материальных точек, при котором происходит передача импульса от одной точки к другой и их скорости меняются скачком.
Таким образом, в задаче требуется привести в безреверсном режиме за кратчайшее время все точки системы в начало координат прямой, управляя силами взаимодействия точек между собой.
Занумеруем точки в порядке неубывания произведений их масс на коэффициенты трения:
(2.6)
${{k}_{1}}{{m}_{1}}\;\leqslant \;{{k}_{2}}{{m}_{2}}\;\leqslant \; \ldots \;\leqslant \;{{k}_{n}}{{m}_{n}}$Тогда, как показано в [8], неравенство
представляет собой достаточное условие существования управления, переводяющего систему в безреверсном режиме из состояния (2.3) в состояние (2.4). Будем считать, что это неравенство выполнено.Ранее [9] сформулированная выше задача оптимального управления решена для случая, когда массы всех точек и их коэффициенты трения одинаковы. В данной работе эти параметры задачи произвольны, они лишь должны удовлетворять условию (2.7).
3. Движение центра масс системы. В каждый момент времени текущее состояние системы описывается парой векторов $x = ({{x}_{1}},{{x}_{2}}, \ldots ,{{x}_{n}})$ и $v = ({{v}_{1}},{{v}_{2}}, \ldots ,{{v}_{n}})$. Пусть $M$ – суммарная масса всей системы,
Обозначим через $X$ и $V$ координату и скорость центра масс системы, через $P$ – суммарный импульс системы. Эти величины выражаются через координаты и скорости точек системы следующим образом:
(3.1)
$X(x) = \frac{1}{M}\sum\limits_{i = 1}^n \,{{m}_{i}}{{x}_{i}},\quad V({v}) = \frac{1}{M}\sum\limits_{i = 1}^n \,{{m}_{i}}{{{v}}_{i}},\quad P({v}) = MV({v})$Рассмотрим два таких состояния $(x,{{{v}}^{1}})$ и $(x,{{{v}}^{2}})$, что $P({{{v}}^{1}}) = P({{{v}}^{2}})$. В этих состояниях векторы координат точечных масс системы и суммарные импульсы совпадают, а векторы скоростей могут быть различны. Поскольку передача импульса от одной материальной точки к другой может происходить мгновенно, то переход между этими состояниями не требует времени. Мы будем отождествлять состояния, в которых совпадают векторы координат и суммарные импульсы (следовательно, совпадают и скорости центра масс), и обозначать их парой $(x,V)$. Таким образом, множество состояний системы представляет собой пространство размерности $n + 1$, а терминальное состояние, в которое приводится система, совпадает с началом координат этого пространства.
Помимо системы (2.1) будем изучать движение центра масс рассматриваемой совокупности материальных точек, которое подчиняется уравнению
Здесь $Q$ – сумма всех внешних сил (сил трения), действующих на систему:
Из (2.2) и (3.3) вытекает неравенство
(3.4)
${\text{|}}Q{\text{|}}\;\leqslant \;\bar {Q};\quad \bar {Q} = \sum\limits_{i = 1}^n \,{{k}_{i}}{{m}_{i}}g$Режим движения системы, в котором $Q = - \bar {Q}$, будем называть режимом максимального торможения. В этом режиме сила $Q$ отрицательна, поскольку безреверсное движение системы происходит лишь в положительном направлении.
Справедливо следующее утверждение.
Утверждение 1. Если ${{x}_{i}}\;\leqslant \;0$, $i = \overline {1,n} $, и $X = 0$, то $x = 0$. Если ${{v}_{i}}\; \geqslant \;0$, $i = \overline {1,n} $, и $V(v) = 0$, то $v = 0$.
Это утверждение означает, что для приведения системы в безреверсном режиме в терминальное состояние достаточно остановить ее центр масс в начале координат при условии, что в процессе движения ни одна из точек системы не перейдет через начало координат прямой, вдоль которой происходит перемещение. В частности, отсюда следует, что при соблюдении условий (2.5) и ${{x}_{i}}(t)\;\leqslant \;0$, $0\;\leqslant \;t\;\leqslant \;T$, $i = \overline {1,n} $, минимально возможное время движения центра масс до начала координат пространства $(X,V)$ совпадает со временем оптимального перемещения всей системы в терминальное состояние.
Обозначим через $D$ область на плоскости фазовых переменных $X,\;V$ уравнения (3.2), заключенную между полуосью $X\;\leqslant \;0$ и ветвью параболы
На рис. 1 эта ветвь изображена жирной штриховой линией, а область $D$ затенена. Опишем подробнее свойства параболы $G$.
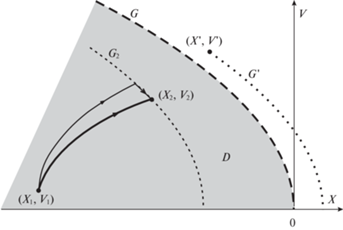
Пусть в некоторый момент времени центр масс системы находится в точке $(X{\kern 1pt} ',V{\kern 1pt} ')$ фазовой плоскости уравнения (3.2). Через точку $(X{\kern 1pt} ',V{\kern 1pt} ')$ проведем параболу $G{\kern 1pt} '$, полученную сдвигом параболы $G$ вдоль оси $X$ (пунктирная линия на рис. 1):
В точке $(X{\kern 1pt} ',V{\kern 1pt} ')$ касательный вектор к траектории уравнения (3.2) имеет вид $(V{\kern 1pt} ',Q)$, а касательный вектор к параболе $G{\kern 1pt} '$ – вид $(V{\kern 1pt} ',\bar {Q})$. В режиме максимального торможения, т.е. при $Q = \bar {Q}$, центра масс системы движется вдоль параболы $G{\kern 1pt} '$. Если же $Q < \bar {Q}$, то траектория центра масс пересечет параболу $G{\kern 1pt} '$ слева направо. В силу неравенства (3.4) переход траектории в обратном направлении невозможен.
Утверждение 2. В безреверсном режиме перемещения системы (2.1) в начало координат траектория уравнения (3.2) лежит в области $D$ или на ее границе.
Доказательство. Предположим противное, пусть в момент времени $t{\kern 1pt} '$ точка $(X{\kern 1pt} ',V{\kern 1pt} ')$ безреверсной траектории $\Gamma {\kern 1pt} '$, идущей в начало координат, не лежит в указанном множестве. Поскольку для безреверсных движений выполнено неравенство $V\; \geqslant \;0$, то точка $(X{\kern 1pt} ',V{\kern 1pt} ')$ лежит в верхней полуплоскости правее параболы $G$, как показано на рис. 1. Из приведенных выше рассуждений вытекает, что пр $t > t{\kern 1pt} '$ ни одна точка траектории $\Gamma {\kern 1pt} '$ не может оказаться левее параболы $G{\kern 1pt} '$, а при движении в режиме максимального торможения траектория $\Gamma {\kern 1pt} '$ проходит по параболе $G{\kern 1pt} '$. Поэтому траектория $\Gamma {\kern 1pt} '$ пересечет ось $X$ в точке пересечения параболы $G{\kern 1pt} '$ с этой осью или правее ее. Следовательно, в момент остановки центра масс его координата $X$ будет положительна, что противоречит безреверсному достижению системой (2.1) терминального состояния (2.4).
4. Управление в режиме максимального торможения. Пусть в процессе безреверсного перемещения системы (2.1) в терминальное состояние (2.4) траектория центра масс попала на параболу $G$. Тогда, как следует из приведенных выше рассуждений, движение центра масс к началу координат продолжается по параболе $G$, т.е. в режиме максимального торможения. Сформулируем один из возможных алгоритмов управления системой (2.1), который обеспечивает данный режим. Алгоритм состоит из нескольких этапов, на каждом из которых движется лишь одна точка, остальные покоятся.
Пусть в момент выхода траектории центра масс на параболу $G$ состояние системы описывалось парой $(x,V)$, причем $V > 0$ и некоторые из ${{x}_{i}}$ отрицательны, мы обозначим их через ${{x}_{{{{i}_{s}}}}}$, $s = \overline {1,r} $, $r\;\leqslant \;n$. Передадим весь импульс системы точке ${{m}_{{{{i}_{1}}}}}$. Эта точка приобретет скорость ${{v}_{{{{i}_{1}}}}} = MV{\text{/}}{{m}_{{{{i}_{1}}}}}$, остальные точки будут неподвижны. Сформируем силы взаимодействия точки ${{m}_{{{{i}_{1}}}}}$ с другими точками следующим образом:
(4.1)
$f_{{{{i}_{1}}}}^{j} = - f_{j}^{{{{i}_{1}}}} = - {{k}_{j}}{{m}_{j}}g;\quad j = \overline {1,n} ,\quad j \ne {{i}_{1}}$В прочих парах точки между собой не взаимодействуют, т.е.
Тогда действующие на материальные точки силы трения выражаются так:
При таком распределении сил уравнения движения точек принимают вид
(4.4)
${{m}_{{{{i}_{1}}}}}{{\ddot {x}}_{{{{i}_{1}}}}} = - \bar {Q},\quad {{m}_{j}}{{\ddot {x}}_{j}} = 0;\quad j \ne {{i}_{1}},$Когда точка ${{m}_{{{{i}_{1}}}}}$ достигнет терминального положения (нуля), передадим весь оставшийся импульс системы точке ${{m}_{{{{i}_{2}}}}}$. Теперь станут неподвижны все точки, кроме ${{m}_{{{{i}_{2}}}}}$. Сформируем силы взаимодействия между точками по формулам (4.1), (4.2) с заменой индекса ${{i}_{1}}$ на ${{i}_{2}}$. Силы трения не изменятся и будут задаваться выражениями (4.3), а в уравнениях движения (4.4) достаточно будет заменить ${{i}_{1}}$ на ${{i}_{2}}$. Теперь точка ${{m}_{{{{i}_{2}}}}}$ будет замедляться, а остальные точки будут покоиться. Когда точка ${{m}_{{{{i}_{2}}}}}$ достигнет нуля, передадим весь импульс системы точке ${{m}_{{{{i}_{3}}}}}$ и т.д. вплоть до точки ${{m}_{{{{i}_{r}}}}}$. На каждом этапе движения суммарная сила трения, действующая на систему, равняется $ - \bar {Q}$, т.е. движение системы происходит в режиме максимального торможения, а центр масс движется по параболе $G$ к началу координат пространства $(X,V)$. Из утверждения 1 следует, что когда центр масс достигнет начала координат, все точки системы окажутся в терминальном состоянии.
Известно [10], что парабола $G$ представляет собой оптимальную по быстродействию траекторию приведения в нуль тела массы $M$, движущегося в силу уравнения (3.2) при ограничении (3.4). Поэтому режим максимального торможения обеспечивает скорейшее приведение центра масс системы в начало координат из любой точки параболы $G$ и, следовательно, скорейшее приведение системы (2.1) в терминальное состояние (2.4) из начального состояния $(x,v)$ при условии, что точка $(X(x),V(v))$ лежит на параболе $G$, т.е. если координата $X$ и скорость $V$ центра масс, вычисленные согласно (3.1), удовлетворяют уравнению из определения параболы (3.5).
5. Алгоритм оптимального управления. Пусть $x_{{{{i}_{s}}}}^{0} < 0$; $s = \overline {1,r} $, $r\;\leqslant \;n$, – все отличные от нуля начальные координаты точечных масс, пронумерованные с сохранением порядка (2.6), т.е.
(5.1)
${{k}_{{{{i}_{1}}}}}{{m}_{{{{i}_{1}}}}}\;\leqslant \;{{k}_{{{{i}_{2}}}}}{{m}_{{{{i}_{2}}}}}\;\leqslant \; \ldots \;\leqslant \;{{k}_{{{{i}_{r}}}}}{{m}_{{{{i}_{r}}}}}$Алгоритм оптимального управления состоит из нескольких этапов. На каждом этапе движется только одна материальная точка, остальные покоятся.
На первом шаге сформируем силы взаимодействия точки ${{m}_{{{{i}_{1}}}}}$ с другими точками следующим образом:
(5.2)
$f_{{{{i}_{1}}}}^{j} = - f_{j}^{{{{i}_{1}}}} = {{k}_{j}}{{m}_{j}}g;\quad j = \overline {1,n} ,\quad j \ne {{i}_{1}}$Во всех остальных парах на первом этапе взаимодействие отсутствует и выполнено (4.2). Силы трения теперь выражаются так:
(5.3)
${{q}_{{{{i}_{1}}}}} = - {{k}_{{{{i}_{1}}}}}{{m}_{{{{i}_{1}}}}}g,\quad {{q}_{i}} = {{k}_{i}}{{m}_{i}}g;\quad i = \overline {1,n} ,\quad i \ne {{i}_{1}}$Уравнения движения точек принимают вид
(5.4)
${{m}_{{{{i}_{1}}}}}{{\ddot {x}}_{{{{i}_{1}}}}} = {{Q}_{{{{i}_{1}}}}},\quad {{m}_{i}}{{\ddot {x}}_{i}} = 0;\quad i \ne {{i}_{1}}$Здесь и ниже используется обозначение
Заметим, что из (2.6), (2.7) вытекают соотношения ${{Q}_{j}} > 0$, $j = \overline {1,n} $.
Таким образом, на первом этапе точка ${{m}_{{{{i}_{1}}}}}$ движется с ускорением ${{Q}_{{{{i}_{1}}}}}{\text{/}}{{m}_{{{{i}_{1}}}}}$, а остальные точки покоятся. Когда точка ${{m}_{{{{i}_{1}}}}}$ достигает начала координат, она останавливается, весь накопленный импульс системы передается точке ${{m}_{{{{i}_{2}}}}}$ и начинается второй этап управления.
На втором этапе остаются неподвижными все точки, кроме ${{m}_{{{{i}_{2}}}}}$. Силы взаимодействия между точками задаются формулами (4.2), (5.2) с заменой индекса ${{i}_{1}}$ на ${{i}_{2}}$. Силы трения и уравнения движения представляются в виде (5.3), (5.4), где также нужно заменить ${{i}_{1}}$ на ${{i}_{2}}$. Теперь точка ${{m}_{{{{i}_{2}}}}}$ движется с ускорением ${{Q}_{{{{i}_{2}}}}}{\text{/}}{{m}_{{{{i}_{2}}}}}$, а остальные точки покоятся. Второй этап продолжается, пока точка ${{m}_{{{{i}_{2}}}}}$ не достигнет нуля, после чего весь импульс системы передается точке ${{m}_{{{{i}_{3}}}}}$ и т.д.
На $s$-м этапе движения суммарная сила трения, действующая на систему, равняется ${{Q}_{{{{i}_{s}}}}}$, а динамика центра масс подчиняется уравнению
При таком алгоритме управления центр масс системы движется к нулю, а его скорость растет. Следовательно, в некоторый момент времени траектория центра масс на фазовой плоскости $(X,V)$ пересечет параболу $G$. В этот момент управление по данному алгоритму прекращается и начинается режим максимального торможения с использованием алгоритма, изложенного в разд. 4.
6. Доказательство оптимальности управления. Таким образом, предлагаемое перемещение системы в начало координат состоит из двух участков. На первом, который будем называть участком разгона, траектория движения центра масс лежит внутри области $D$. На втором – на участке торможения – эта траектория проходит по параболе $G$. Покажем, что изложенные в разд. 3 и 4 законы управления дают решение сформулированной задачи оптимального управления, т.е. обеспечивают скорейший перевод системы в начало координат. Изучим для этого свойства оптимальной траектории системы (2.1).
Выше было установлено, что если траектория движения центра масс попадает на параболу $G$, то при безреверсном перемещении центр масс обязан продолжать движение к началу координат по параболе $G$ в режиме максимального торможения. Рассмотрим теперь участок разгона системы (2.1), движение центра масс здесь происходит внутри области $D$.
Мы будем использовать следующее простое геометрическое соображение. Пусть в фазовом пространстве системы (2.1) из состояния $({{x}^{1}},{{V}_{1}})$ в состояние $({{x}^{2}},{{V}_{2}})$ ведут две различные траектории, назовем их первая и вторая, а соответствующие им траектории центра масс лежат в области $D$ фазовой плоскости $(X,V)$ и соединяют точки $({{X}_{1}},{{V}_{1}})$ и $({{X}_{2}},{{V}_{2}})$, ${{X}_{j}} = X({{x}^{j}})$, $j = 1,2$, причем первая траектория расположена выше второй. Тогда движение центра масс из точки $({{X}_{1}},{{V}_{1}})$ в точку $({{X}_{2}},{{V}_{2}})$ по верхней траектории происходит быстрее, поэтому время движения системы (2.1) из состояния $({{x}^{1}},{{V}_{1}})$ в состояние $({{x}^{2}},{{V}_{2}})$ по первой траектории меньше, чем по второй.
Утверждение 3. На участке оптимальной траектории, которому соответствует движение центра масс в области $D$, в каждый момент времени не может двигаться более одной точечной массы системы.
Доказательство. Рассмотрим участок траектории системы (2.1), ведущий из точки $({{x}^{1}},{{V}_{1}})$ в точку $({{x}^{2}},{{V}_{2}})$, которому соответствует отрезок траектории центра масс, лежащий в области $D$ и соединяющий точки $({{X}_{1}},{{V}_{1}})$ и $({{X}_{2}},{{V}_{2}})$, ${{X}_{j}} = X({{x}^{j}})$, $j = 1,2$, (рис. 1, жирная сплошная кривая).
Предположим противное, пусть на рассматриваемом участке траектории движутся одновременно несколько точечных масс ${{m}_{{{{i}_{s}}}}}$, $s = \overline {1,r} $, $2\;\leqslant \;r\;\leqslant \;n$. Для совокупности их индексов введем обозначение $I = \{ {{i}_{1}},{{i}_{2}}, \ldots ,{{i}_{r}}\} $, порядок (5.1) при нумерации сохраняется. Таким образом,
Покажем, что такое движение не является оптимальным, т.е. перевести систему (2.1) из $({{x}^{1}},{{V}_{1}})$ в $({{x}^{2}},{{V}_{2}})$ можно быстрее.
Уравнение движения центра масс (3.2) при сделанных предположениях принимает вид
(6.1)
$M\ddot {X} = \sum\limits_{i \notin I} \,{{q}_{i}}(t) - \sum\limits_{i \in I} \,{{k}_{i}}{{m}_{i}}g,$Построим алгоритм управления, который обеспечит более быстрое перемещение системы (2.1) из состояния $({{x}^{1}},{{V}_{1}})$ в состояние $({{x}^{2}},{{V}_{2}})$. Алгоритм аналогичен изложенному в разд. 4 и состоит из нескольких этапов. Как и выше, на каждом этапе движется только одна масса, остальные покоятся.
Сначала весь импульс системы передадим точке ${{m}_{{{{i}_{1}}}}}$ и сформируем силы взаимодействия по формулам (4.2), (5.2). Тогда действующие на материальные точки силы трения выражаются формулами (5.3), а уравнения движения примут вид (5.4). Точечная масса ${{m}_{{{{i}_{1}}}}}$ движется из положения $x_{{{{i}_{1}}}}^{1}$ в положение $x_{{{{i}_{1}}}}^{2}$ с ускорением ${{Q}_{{{{i}_{1}}}}}{\text{/}}{{m}_{{{{i}_{1}}}}}$, а остальные массы покоятся. Когда координата массы ${{m}_{{{{i}_{1}}}}}$ станет равной $x_{{{{i}_{1}}}}^{2}$, эта точечная масса останавливается, весь накопленный импульс системы передается материальной точке ${{m}_{{{{i}_{2}}}}}$ и начинается второй этап управления.
На втором этапе остаются неподвижными все точки, кроме ${{m}_{{{{i}_{2}}}}}$. Силы взаимодействия между точками задаются формулами (4.2), (5.2), а силы трения и уравнения движения представляются в виде (5.3), (5.4), причем всюду индекс ${{i}_{1}}$ нужно заменить на ${{i}_{2}}$. Теперь точка ${{m}_{{{{i}_{2}}}}}$ движется с ускорением ${{Q}_{{{{i}_{2}}}}}{\text{/}}{{m}_{{{{i}_{2}}}}}$, а остальные точки покоятся. Второй этап продолжается, пока координата массы ${{m}_{{{{i}_{2}}}}}$ не станет равной $x_{{{{i}_{2}}}}^{2}$, после чего весь импульс системы передается точке ${{m}_{{{{i}_{3}}}}}$ и т.д.
Таким образом, на $s$-м этапе движения суммарная сила трения, действующая на систему, равняется ${{Q}_{{{{i}_{s}}}}}$, а динамика центра масс подчиняется уравнению (5.6). Так как множество $I$ содержит не менее двух индексов, то из формулы (5.5) для ${{Q}_{j}}$ и неравенства (6.2) вытекают следующие соотношения для правых частей уравнений (5.6) и (6.1):
Следовательно, при изложенном поэтапном алгоритме управления центр масс движется с большим ускорением, чем при исходном движении, поэтому его траектория (рис. 1, тонкая сплошная кривая) расположена выше исходной траектории.
На фазовой плоскости $(X,V)$ через точку $({{X}_{2}},{{V}_{2}})$ проведем параболу ${{G}_{2}}$ (рис. 1, тонкая штриховая линия)
При поэтапном алгоритме управления траектория центра масс проходит выше исходной траектории, поэтому в некоторый момент времени она попадет на параболу ${{G}_{2}}$. В этот момент управление по данному алгоритму прекращается и начинается режим максимального торможения с использованием модификации алгоритма, изложенного в разд. 3. Модификация состоит в том, что система материальных точек приводится теперь не в начало координат, а в состояние $({{x}^{2}},{{V}_{2}})$. Массы ${{m}_{{{{i}_{s}}}}}$, ${{i}_{s}} \in I$, которые еще не пришли в положения $x_{{{{i}_{s}}}}^{2}$, последовательно переводятся туда в режиме максимального торможения. При этом центр масс системы перемещается вдоль параболы ${{G}_{2}}$ и окажется в точке $({{X}_{2}},{{V}_{2}})$, когда система (2.1) достигнет состояния $({{x}^{2}},{{V}_{2}})$. Поскольку траектория центра масс при поэтапном алгоритме управления расположена выше исходной траектории, то поэтапный алгоритм обеспечивает более быстрое перемещение центра масс в точку $({{X}_{2}},{{V}_{2}})$. Следовательно, исходная траектория не является оптимальной по быстродействию. Утверждение 3 доказано.
Итак, при оптимальном законе управления на участке разгона материальные точки перемещаются поочередно и алгоритм управления разбивается на этапы, на каждом из которых движется лишь одна материальная точка с ускорением ${{Q}_{i}}{\text{/}}{{m}_{i}}$, где $i$ – индекс этой точки. Формально, каждая точка может перемещаться из начального положения в конечное за несколько этапов, между которыми есть этапы с перемещением других точек. Покажем, что при оптимальном движении очередность перемещения точек соответствует порядку (2.6), т.е. точка с меньшим трением движется раньше, чем точка с большим трением.
Воспользуемся для этого следующим вспомогательным рассуждением. Рассмотрим два способа перемещения твердого тела вдоль горизонтальной прямой. В первом случае тело, имея начальную скорость ${{w}_{0}}\; \geqslant \;0$, сначала проходит расстояние ${{l}_{1}} > 0$ с ускорением ${{a}_{1}} > 0$, а затем проходит расстояние ${{l}_{2}} > 0$ с ускорением ${{a}_{2}}$, причем ${{a}_{1}} < {{a}_{2}}$. Во втором случае тело с той же начальной скоростью ${{w}_{0}}$ сначала проходит расстояние ${{l}_{2}}$ с ускорением ${{a}_{2}}$, а затем расстояние ${{l}_{1}}$ с ускорением ${{a}_{1}}$. Каждый из вариантов перемещения состоит из двух этапов. Обозначим через ${{w}_{1}}$ скорость тела в конце первого этапа при первом способе перемещения, а через ${{w}_{2}}$ – скорость тела в конце первого этапа при втором способе. Тогда
(6.3)
${{w}_{1}} = (w_{0}^{2} + 2{{a}_{1}}{{l}_{1}}{{)}^{{1/2}}},\quad {{w}_{2}} = (w_{0}^{2} + 2{{a}_{2}}{{l}_{2}}{{)}^{{1/2}}}$Скорость тела в конце движения в обоих случаях равна
Пусть ${{T}_{1}}$ и ${{T}_{2}}$ – времена движения в первом и втором случаях соответственно.
Утверждение 4. Справедливо неравенство ${{T}_{2}} < {{T}_{1}}$.
Доказательство. Имеем
Учитывая соотношение ${{a}_{1}} < {{a}_{2}}$, достаточно показать, что
Из (6.3), (6.4) вытекает, что $w_{1}^{2} + w_{2}^{2} = {{w}^{2}} + w_{0}^{2}$, поэтому (6.5) равносильно неравенству ${{w}_{1}}{{w}_{2}} > w{{w}_{0}}$. Возведя в квадрат это неравенство и сокращая одинаковые слагаемые в обеих его частях, получим очевидное соотношение $4{{a}_{1}}{{a}_{2}}{{l}_{1}}{{l}_{2}} > 0$. Утверждение 4 доказано.
Предположим теперь, что при некотором законе управления системой (2.1) порядок (2.6) нарушен и этап с перемещением точечной массы ${{m}_{j}}$ следует сразу за этапом с перемещением массы ${{m}_{i}}$, причем ${{k}_{j}}{{m}_{j}} < {{k}_{i}}{{m}_{i}}$. Убедимся, что такой закон управления не является оптимальным.
Рассмотрим движение центра масс системы на этих двух смежных этапах. Пусть на первом точка ${{m}_{i}}$ проходит расстояние ${{l}^{i}}$ с ускорением ${{Q}_{i}}{\text{/}}{{m}_{i}}$. Остальные точки покоятся, поэтому центр масс при этом перемещается на расстояние ${{l}_{1}} = {{m}_{i}}{{l}^{i}}{\text{/}}M$ с ускорением ${{a}_{1}} = {{Q}_{i}}{\text{/}}M$. На втором этапе точка ${{m}_{j}}$ перемещается на расстояние ${{l}^{j}}$ с ускорением ${{Q}_{j}}{\text{/}}{{m}_{j}}$, а центр масс перемещается на расстояние ${{l}_{2}} = {{m}_{j}}{{l}^{j}}{\text{/}}M$ с ускорением ${{a}_{2}} = {{Q}_{j}}{\text{/}}M$. Используя формулу (5.5) для вычисления ${{Q}_{i}}$ и ${{Q}_{j}}$ и неравенство ${{k}_{j}}{{m}_{j}} < {{k}_{i}}{{m}_{i}}$, получаем ${{a}_{1}} < {{a}_{2}}$.
Поменяем порядок этапов. Пусть теперь на первом точка ${{m}_{j}}$ перемещается на расстояние ${{l}^{j}}$ с ускорением ${{Q}_{j}}{\text{/}}{{m}_{j}}$, а на втором точка ${{m}_{i}}$ перемещается на расстояние ${{l}^{i}}$ с ускорением ${{Q}_{i}}{\text{/}}{{m}_{i}}$. Тогда центр масс сначала проходит расстояние ${{l}_{2}}$ с ускорением ${{a}_{2}}$, а затем расстояние ${{l}_{1}}$ с ускорением ${{a}_{1}}$. Из приведенных выше рассуждений вытекает, что скорость центра масс к концу второго этапа в обоих случаях одинакова, следовательно, итоговое состояние всей системы материальных точек не зависит от порядка этапов. В соответствии с утверждением 4 время движения центра масс при втором способе перемещения меньше, поэтому исходный закон управления не является оптимальным.
Таким образом, оптимальный алгоритм управления на участке разгона состоит из поэтапного перемещения точек в порядке возрастания их трения с прямой, причем каждая точка за один этап переходит из своего начального положения в нуль. На каком-то этапе траектория движения центра масс выйдет на параболу $G$, после чего начнется участок максимального торможения вдоль этой параболы.
Замечание. Нетрудно видеть, что предложенный поэтапный алгоритм управления решает задачу оптимального быстродействия для всех начальных состояний, при которых центра масс системы находится в области $D$. Более того, этот алгоритм может быть применен не только для перевода системы точечных масс в начало координат, но и для перемещения ее в произвольное состояние покоя ${{x}_{i}}(T) = x_{i}^{1}$, ${{v}_{i}}(T) = 0$, $i = \overline {1,n} $, за минимально возможное время $T$ в безреверсном режиме. В этом случае на $i$-м этапе точка ${{m}_{i}}$ переводится из начального состояния в терминальное состояние $x_{i}^{1}$, а парабола, вдоль которой центр масс движется в режиме максимального торможения, имеет вид
Заключение. Решена задача оптимального быстродействия для системы произвольного числа материальных точек, движущихся по горизонтальной прямой за счет сил взаимодействия друг с другом и сил трения, действующих между точками и прямой. Рассматриваются только безреверсные движения, т.е. движения, при которых все точки перемещаются только в одном направлении. Показано, что оптимальный алгоритм управления состоит из двух участков: сначала точечные массы поочередно по одной перемещаются в терминальное положение в порядке возрастания их коэффициентов трения с прямой, а затем, после выхода траектории центра масс системы на выделенную кривую (параболу), используется режим максимального торможения. Предложенный закон управления позволяет приводить систему материальных точек в заданное терминальное состояние покоя за минимальное время.
Работа выполнена в соответствии с государственным заданием АААА-А20-120011690138-6 при частичной финансовой поддержке РФФИ (проект 21-51-12004-ННИО).
Список литературы
Черноусько Ф.Л. Оптимальное прямолинейное движение двухмассовой системы // ПММ. 2002. Т. 66. Вып. 1. С. 3–9.
Черноусько Ф.Л. Анализ и оптимизация прямолинейного движения двухмассовой системы // ПММ. 2011. Т. 75. Вып. 5. С. 707–717.
Bolotnik N., Pivovarov M., Zeidis I., Zimmermann K. The undulatory motion of a chain of particles in a resistive medium // ZAMM. 2011. V. 91. № 4. P. 259 – 275.
Bolotnik N., Pivovarov M., Zeidis I., Zimmermann K. The undulatory motion of a chain of particles in a resistive medium in the case of a smooth excitation mode // ZAMM. 2013. V. 93. № 12. P. 895–913.
Wagner G.L., Lauga E. Crawling scallop: friction-based locomotion with one degree of freedom // J. Theor. Biol. 2013. № 324. P. 42–51.
Черноусько Ф.Л. Поступательное движение цепочки тел в сопротивляющейся среде // ПММ. 2017. Т. 81. Вып. 4. С. 380–388.
Болотник Н.Н., Губко П.А., Фигурина Т.Ю. О возможности безреверсного периодического прямолинейного движения системы двух тел на шероховатой плоскости // ПММ. 2018. Т. 82. № 2. С. 138–148.
Болотник Н.Н., Фигурина Т.Ю. Безреверсное движение цепочки взаимодействующих тел вдоль прямой по шероховатой горизонтальной плоскости // Изв. РАН. ТиСУ. 2023. № 3. С. 3–13.
Фигурина Т.Ю. Оптимальное управление системой материальных точек на прямой с сухим трением // Изв. РАН. ТиСУ. 2015. № 5. С. 3–9.
Понтрягин Л.С., Болтянский В.Г., Гамкрелидзе Р.В., Мищенко Е.Ф. Математическая теория оптимальных процессов. М.: Наука, 1983.
Дополнительные материалы отсутствуют.
Инструменты
Прикладная математика и механика


 Пн.-пт.: 10.00-19.00