

Прикладная математика и механика, 2023, T. 87, № 5, стр. 729-741
Динамика малых спутников с трехосным гравитационным демпфером
В. С. Асланов 1, *, А. В. Дорошин 1
1 Самарский национальный исследовательский университет им. академика С.П. Королёва
Самара, Россия
* E-mail: aslanov_vs@mail.ru
Поступила в редакцию 01.06.2023
После доработки 11.08.2023
Принята к публикации 15.08.2023
- EDN: QHRPJS
- DOI: 10.31857/S003282352305003X
Аннотация
Рассматриваются вопросы динамики углового движения наноспутников с гравитационными демпферами. Демпфер представляет собой твердое тело, вращающееся в сферической полости с вязким жидким наполнением, создающим внутреннее трение с диссипацией кинетической энергии углового движения. В отличии от классических моделей подобных вязких демпферов, использующих схему М.А. Лаврентьева со сферической динамической симметрией тела-демпфера, в настоящей работе тело-демпфер имеет центральный трехосный эллипсоид инерции, что повышает эффективность взаимодействия с внешним гравитационным полем. Это позволяет использовать в качестве такового внутреннего тела-демпфера практически любой автономный агрегат наноспутника, размещая его в герметичной сферической оболочке внутри сферической полости с вязкой жидкостью в центре масс главного тела-корпуса спутника. Наличие трехосевого тензора инерции тела-демпфера изменяет и усложняет математическую модель углового движения по сравнению с классической, что может рассматриваться как определенное обобщение и развитие исследований в этом направлении.
1. Введение. Угловое движение космических аппаратов с вязкими демпферами было и по-прежнему остается важной темой исследований в рамках динамики твердого тела и ее прикладных вопросов, связанных с механикой космического полета. Наличие внутренних демпферов в форме сферических тел внутри сферических полостей с вязкой жидкостью, размещенных в составе базового твердого тела исследуется в рамках самых разных динамических аспектов, включая вопросы построения математических моделей, поиска законов движения, анализа устойчивости режимов движения и многого другого. Начиная с фундаментальных работ по проблеме движения составных твердых тел с внутренними вязкими демпферами [1–3], динамика подобных твердотельных систем с жидким наполнением изучалась в работах Ф.Л. Черноусько, Л.Д. Акуленко и других авторов [4–16] и, более того, в настоящее время приобретает новые важные аспекты в рамках прикладных вопросов разработки спутниковых систем на основе современных сверхмалых формфакторов, включая так называемые наноспутники.
Наноспутники в своем общепринятом конструктивном варианте имеют модульную структуру, когда весь космический аппарат компонуется из самостоятельных модулей (units), заполняемых соответствующими агрегатами и оборудованием. Если выделять признанные схемы компоновки наноспутников, то стоит подчеркнуть, что они строятся по так называемой компоновке “CubeSat”, где отдельные модули представляют из себя кубические конструкции с размером ребер 10 см. На основе таких кубических модулей, как это хорошо известно, далее составляются конкретные наноспутники, получающие цифровые индексы, отражающие количество содержащихся в их составе модулей – это обычно указывают в форме 3U, 6U, 12U и т.д. Современным стандартом в большинстве космических миссий признана схема трех линейно скрепленных модулей, образующих наноспутник CubeSat-3U, которая находит себя и в образовательных и в исследовательских миссиях университетов и научных организаций. В связи с принципиальной простотой конструкции указанные наноспутники не могут содержать в своем составе каких-либо сложных агрегатов, обладающих высокой эффективностью функционала и большой энергоёмкостью, что характерно для полнофункциональных космических аппаратов большого формфактора. В этой связи актуальной становится задача разработки таких схем и агрегатов наноспутников, которые бы могли быть одновременно простыми с точки зрения конструкции и компоновки, а также обладать множественностью функционала своих внутренних агрегатов, что позволило бы не только выполнять целевую функцию (фотосъемка, прием-передача радиосигнала, измерение параметров среды, и пр.), но также быть использованными в качестве рабочих элементов.
Примером подобной возможности может быть рассматриваемый в настоящей статье гипотетический наноспутник CubeSat-3U, внутри центрального модуля которого размещена сферическая полость с вязким наполнением, содержащая подвижную сферу с внутренним отцентрированным в инерционном смысле агрегатом, выполняющим, например, роль радиометра с автономным блоком питания и радиопередатчиком, транслирующим измеренные параметры среды в эфир. В этом случае функциональный агрегат (автономный радиометр-радиопередатчик) выполнял бы свою целевую миссию, одновременно являясь тем самым вязким демпфером, предназначенным для придания предпочтительных свойств динамике углового движения спутника (достижение и стабилизация гравитационного стабилизированного положения). Так, в случае, когда центрированное твердое тело агрегата внутри сферической оболочки обладало бы идеальным центральным сферическим главным тензором инерции, твердотельная система наноспутника соответствовала бы классической механической модели М.А. Лаврентьева [1], изучаемой во многих аспектах своей динамики в работах [1–3, 10–15, 20–22]. Природа движения такой модели основывалась бы на взаимодействии главного базового тела, обладающего тензором инерции общего вида, с внешним центральным гравитационным полем, стремящимся развернуть тело в гравитационно-ориентированное положение на орбите, в то время как внутреннее тело продолжало бы свое движение без влияния на него центрального поля гравитации в связи со сферической инерционно-массовой компоновкой. В этом случае между телами создавалось бы относительное движение, вызывающее в свою очередь взаимодействие тел посредством жидкостного трения среды между стенками полости и внутреннего тела. Указанная классическая ситуация имела бы место в том случае, когда трехмодульный наноспутник обладал бы такой инерционной компоновкой, когда его центр масс располагался бы в центре масс центрального модуля, внутри которого располагалось бы тело-демпфер с точным совмещением своего центра масс с центром масс полной механической системы и обладало бы сферическим тензором инерции. Однако, как отмечалось выше, внутреннее тело-демпфер в реальных задачах космической миссии выполняло бы свой функционал, являясь неким реальным агрегатом, в связи с чем, его тензор инерции отличался бы от сферического, что, к сожалению, выводило бы механическую систему из классического типа, но являлось бы необходимым с точки зрения практических целевых задач наноспутника. Размещение дополнительных масс для придания тензору инерции сферических свойств ухудшало бы массовые характеристики наноспутника, минимизация массы которого является одной из приоритетных целей при конструировании любой космической системы. Стоит также отметить, что подобная схема вязкого демпфера может использоваться в случаях, когда взаимодействие с внешней средой имеет иной характер, нежели гравитационное взаимодействие. Например, можно указать применение этого механического типа демпфера в случаях, когда предпочтительное взаимодействие идет с геомагнитным полем, что переводит тип “гравитационного демпфера” в тип “магнитного демпфера”, когда тело-демпфер, либо главное базовое тело спутника обладает собственным дипольным магнитным моментом, взаимодействующим с внешним магнитным полем. Подобный класс магнитных демпферов, а также магнитные системы управления и стабилизации движения космических аппаратов также были и остаются одними из самых актуальных объектов исследований и разработок [17, 18, 23–26].
Целью настоящей работы является формирование облика и изучение углового движения на круговых орбитах трехмодульного наноспутника с центральным модулем, содержащим тело-демпфер в сферической полости с вязким наполнением, имеющим центральный трехосный тензор инерции. Эта механическая система не может быть описана на основе классической модели Лаврентьева и требует разработки новой математической модели, развивающей и обобщающей в некотором смысле проблематику использования вязких демпферов в рамках движения в центральных полях гравитации. Для достижения указанной цели в работе осуществляется построение математической модели движения системы с трехосным демпфером на базе теоремы об изменении кинетического момента, а также изучение возможности ее практического применения на основе выполнения численного анализа динамики в сравнении с движением соответствующей классической модели.
2. Математическая модель углового движения наноспутника с гравитационным демпфером на круговых орбитах.
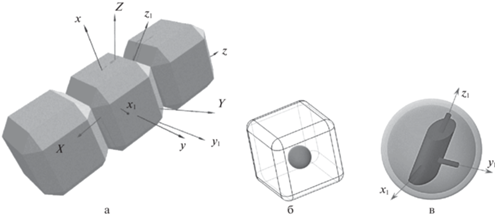
2.1. Механическая модель и принцип функционирования. Рассмотрим наноспутник CubeSat-3U (рис. 1), центральный модуль которого содержит сферическую полость с вязкой жидкостью, внутри которой свободно плавает сфера меньшего радиуса с жестко прикрепленным к ней внутренним твердым телом-демпфером, имеющим трехосный тензор инерции с центром масс, совпадающим с центром сферы. Будем предполагать, что центр масс всей системы в этом случае всегда совпадает с центрами масс базового тела (все три модуля без внутренней сферы с демпфером) и тела-демпфера. В этой связи взаимодействие тел передается только посредством жидкостного трения вязкого наполнения в сферической щели, которое мы будем моделировать в виде момента сил, пропорционального относительной скорости вращения тел.
Рис. 1.
Схема наноспутника CubeSAT-3U (а) с центральным модулем (б) с внутренним гравитационным демпфером (в).
Как уже было замечено во введении, динамика спутника с гравитационным демпфером основывается на различии во взаимодействии главного базового тела и внутреннего тела-демпфера с центральным гравитационным полем, стремящимся развернуть тела в гравитационно-ориентированные положения на орбите. Вследствие различий в инерционно-массовых параметрах тел они будут совершать разные угловые движения вокруг собственных центров масс, что создаст в свою очередь относительное угловое движение тел и соответствующее жидкостное трение в щели сферической полости.
По сравнению с классической моделью, в которой тело-демпфер имеет сферический тензор инерции, в рассматриваемом случае тело-демпфер является трехосным, и поэтому в качестве такого тела-демпфера может использоваться некоторый функциональный агрегат, выполняющий свою независимую миссию.
2.2. Системы координат и уравнения движения. Будем использовать следующие системы координат: CXYZ – орбитальная система координат, ось Z которой направлена из центра Земли в центр масс системы на круговой орбите, ось Y ортогональна плоскости орбиты и сонаправлена с угловой орбитальной скоростью, ось X представляет третью ось правой системы координат. Система Cxyz является центральной системой координат, связанной с базовым телом наноспутника, которая сонаправлена с главными осями инерции базового тела. Система Cx1y1z1 является центральной системой координат тела-демпфера, сонаправленной с его главными осями инерции.
Угловое положение базового тела относительно орбитальной системы координат будем описывать эйлеровыми углами {θ1, θ2, θ3} в соответствии со следующей последовательностью поворотов x → y → z. В этом случае матрицы последовательных поворотов и итоговая матрица перехода от системы координат CXYZ к системе Cxyz имеют вид:
(2.1)
${{\Theta }_{1}} = \left[ {\begin{array}{*{20}{c}} 1&0&0 \\ 0&{\cos {{\theta }_{1}}}&{\sin {{\theta }_{1}}} \\ 0&{ - \sin {{\theta }_{1}}}&{\cos {{\theta }_{1}}} \end{array}} \right],\quad {{\Theta }_{2}} = \left[ {\begin{array}{*{20}{c}} {\cos {{\theta }_{2}}}&0&{ - \sin {{\theta }_{2}}} \\ 0&1&0 \\ {\sin {{\theta }_{2}}}&0&{\cos {{\theta }_{2}}} \end{array}} \right],\quad {{\Theta }_{3}} = \left[ {\begin{array}{*{20}{c}} {\cos {{\theta }_{3}}}&{\sin {{\theta }_{3}}}&0 \\ { - \sin {{\theta }_{3}}}&{\cos {{\theta }_{3}}}&0 \\ 0&0&1 \end{array}} \right]$(2.2)
$\Theta = {{\Theta }_{3}} \cdot {{\Theta }_{2}} \cdot {{\Theta }_{1}} = \left[ {\begin{array}{*{20}{c}} {c{{\theta }_{3}}c{{\theta }_{2}}}&{s{{\theta }_{3}}c{{\theta }_{1}} + c{{\theta }_{3}}s{{\theta }_{2}}s{{\theta }_{1}}}&{s{{\theta }_{3}}s{{\theta }_{1}} - c{{\theta }_{3}}s{{\theta }_{2}}c{{\theta }_{1}}} \\ { - s{{\theta }_{3}}c{{\theta }_{2}}}&{c{{\theta }_{3}}\cos {{\theta }_{1}} - s{{\theta }_{3}}s{{\theta }_{2}}s{{\theta }_{1}}}&{c{{\theta }_{3}}s{{\theta }_{1}} + s{{\theta }_{3}}s{{\theta }_{2}}c{{\theta }_{1}}} \\ {s{{\theta }_{2}}}&{ - c{{\theta }_{2}}s{{\theta }_{1}}}&{c{{\theta }_{2}}c{{\theta }_{1}}} \end{array}} \right],$Положение тела-демпфера относительно орбитальной системы координат будем описывать по аналогии эйлеровыми углами {ψ1, ψ2, ψ3} и полностью аналогичной матрицей перехода от системы координат СXYZ к связанной системе Cx1y1z1:
(2.3)
$\Psi = {{\Psi }_{3}} \cdot {{\Psi }_{2}} \cdot {{\Psi }_{1}} = \left[ {\begin{array}{*{20}{c}} {c{{\psi }_{3}}c{{\psi }_{2}}}&{s{{\psi }_{3}}c{{\psi }_{1}} + c{{\psi }_{3}}s{{\psi }_{2}}s{{\psi }_{1}}}&{s{{\psi }_{3}}s{{\psi }_{1}} - c{{\psi }_{3}}s{{\psi }_{2}}c{{\psi }_{1}}} \\ { - s{{\psi }_{3}}c{{\psi }_{2}}}&{c{{\psi }_{3}}c{{\psi }_{1}} - s{{\psi }_{3}}s{{\psi }_{2}}s{{\psi }_{1}}}&{c{{\psi }_{3}}s{{\psi }_{1}} + s{{\psi }_{3}}s{{\psi }_{2}}c{{\psi }_{1}}} \\ {s{{\psi }_{2}}}&{ - c{{\psi }_{2}}s{{\psi }_{1}}}&{c{{\psi }_{2}}c{{\psi }_{1}}} \end{array}} \right]$Тогда можно записать следующие кинематические системы уравнений с учетом наличия орбитальной угловой скорости ω0, где абсолютная угловая скорость базового тела в своих связанных осях описывается вектором ${\mathbf{\omega }} = {{\left[ {p,q,r} \right]}^{T}}$, а угловая скорость тела-демпфера в своих связанных осях описывается вектором ${\mathbf{\omega }}{\kern 1pt} ' = {{\left[ {p{\kern 1pt} ',q{\kern 1pt} ',r{\kern 1pt} '} \right]}^{T}}$:
(2.4)
$\begin{gathered} p = {{{\dot {\theta }}}_{1}}\cos {{\theta }_{2}}\cos {{\theta }_{3}} + {{{\dot {\theta }}}_{2}}\sin {{\theta }_{3}} + {{\omega }_{0}}{{\Theta }_{{12}}} \\ ~q = - {{{\dot {\theta }}}_{1}}\cos {{\theta }_{2}}\sin {{\theta }_{3}} + {{{\dot {\theta }}}_{2}}\cos {{\theta }_{3}} + {{\omega }_{0}}{{\Theta }_{{22}}} \\ r = {{{\dot {\theta }}}_{1}}\sin {{\theta }_{2}} + {{{\dot {\theta }}}_{3}} + {{\omega }_{0}}{{\Theta }_{{32}}} \\ \end{gathered} $(2.5)
$\begin{gathered} p{\kern 1pt} ' = {{{\dot {\psi }}}_{1}}\cos {{\psi }_{2}}\cos {{\psi }_{3}} + {{{\dot {\psi }}}_{2}}\sin {{\psi }_{3}} + {{\omega }_{0}}{{\Psi }_{{12}}} \\ ~q{\kern 1pt} ' = - {{{\dot {\psi }}}_{1}}\cos {{\psi }_{2}}\sin {{\psi }_{3}} + {{{\dot {\psi }}}_{2}}\cos {{\psi }_{3}} + {{\omega }_{0}}{{\Psi }_{{22}}} \\ r{\kern 1pt} ' = {{{\dot {\psi }}}_{1}}\sin {{\psi }_{2}} + {{{\dot {\psi }}}_{3}} + {{\omega }_{0}}{{\Psi }_{{32}}} \\ \end{gathered} $Рассмотрим движение системы с телами, имеющими следующие тензоры инерции в своих связанных системах координат: ${\mathbf{J}} = \operatorname{diag} \left( {A,B,C} \right)$ – центральный главный тензор инерции базового тела (без тела-демпфера), ${\mathbf{J}}' = \operatorname{diag} \left( {A{\kern 1pt} ',B{\kern 1pt} ',C{\kern 1pt} '} \right)$ – центральный главный тензор инерции тела-демпфера. В данном случае совпадения центров масс системы, базового тела и тела-демпфера уравнения углового движения этих отдельных тел будут иметь стандартную структуру в своих связанных системах координат, где влияние со стороны второго тела будет описываться моментом взаимодействия, выражающего наличие жидкостного трения, формально выступающего в роли “внешнего момента сил” от второго тела системы [19]:
(2.6)
$\begin{gathered} A\dot {p} + \left( {C - B} \right)qr = 3\omega _{0}^{2}\left( {C - B} \right){{\Theta }_{{23}}}{{\Theta }_{{33}}} + {{M}_{x}} \hfill \\ B\dot {q} + \left( {A - C} \right)pr = 3\omega _{0}^{2}\left( {A - C} \right){{\Theta }_{{33}}}{{\Theta }_{{13}}} + {{M}_{y}} \hfill \\ C\dot {r} + \left( {B - A} \right)pq = 3\omega _{0}^{2}\left( {B - A} \right){{\Theta }_{{13}}}{{\Theta }_{{23}}} + {{M}_{z}} \hfill \\ \end{gathered} $(2.7)
$\begin{gathered} A{\kern 1pt} '{\kern 1pt} \dot {p}{\kern 1pt} '\; + \left( {C{\kern 1pt} '\; - B{\kern 1pt} '} \right)q{\kern 1pt} '{\kern 1pt} r{\kern 1pt} ' = 3\omega _{0}^{2}\left( {C{\kern 1pt} '\; - B{\kern 1pt} '} \right){{\Psi }_{{23}}}{{\Psi }_{{33}}} + M_{x}^{'} \\ B{\kern 1pt} '{\kern 1pt} \dot {q}{\kern 1pt} '\; + \left( {A{\kern 1pt} '\; - C{\kern 1pt} '} \right)p{\kern 1pt} '{\kern 1pt} r{\kern 1pt} ' = 3\omega _{0}^{2}\left( {A{\kern 1pt} '\; - C{\kern 1pt} '} \right){{\Psi }_{{33}}}{{\Psi }_{{13}}} + M_{y}^{'} \\ C{\kern 1pt} '{\kern 1pt} \dot {r}{\kern 1pt} '\; + \left( {B{\kern 1pt} '\; - A{\kern 1pt} '} \right)p{\kern 1pt} '{\kern 1pt} q{\kern 1pt} ' = 3\omega _{0}^{2}\left( {B{\kern 1pt} '\; - A{\kern 1pt} '} \right){{\Psi }_{{13}}}{{\Psi }_{{23}}} + M_{z}^{'}, \\ \end{gathered} $(2.8)
${\mathbf{M}} = \left[ {\begin{array}{*{20}{c}} {{{M}_{x}}} \\ {{{M}_{y}}} \\ {{{M}_{z}}} \end{array}} \right] = - \nu \left[ {\left[ {\begin{array}{*{20}{c}} p \\ q \\ r \end{array}} \right] - \Theta \cdot {{\Psi }^{{ - 1}}} \cdot \left[ {\begin{array}{*{20}{c}} {p{\kern 1pt} '} \\ {q{\kern 1pt} '} \\ {r{\kern 1pt} '} \end{array}} \right]} \right],\quad {\mathbf{M}}{\kern 1pt} ' = \left[ {\begin{array}{*{20}{c}} {M_{x}^{'}} \\ {M_{y}^{'}} \\ {M_{z}^{'}} \end{array}} \right] = - \nu \left[ {\left[ {\begin{array}{*{20}{c}} {p{\kern 1pt} '} \\ {q{\kern 1pt} '} \\ {r{\kern 1pt} '} \end{array}} \right] - \Psi \cdot {{\Theta }^{{ - 1}}} \cdot \left[ {\begin{array}{*{20}{c}} p \\ q \\ r \end{array}} \right]} \right]$Таким образом, системы динамических и кинематических уравнений (2.4)–(2.7) с величинами моментов сил (2.8) будут полностью описывать динамику механической системы в параметрах угловых скоростей тел и эйлеровых углах {θ1, θ2, θ3} и {ψ1, ψ2, ψ3}. В разрешенном относительно первых производных углов ориентации кинематические уравнения будут иметь вид:
(2.9)
$\begin{gathered} {{{\dot {\theta }}}_{1}} = - \frac{1}{{\cos {{\theta }_{2}}}}\left( {q\sin {{\theta }_{3}} - p\cos {{\theta }_{3}} + \cos {{\theta }_{3}}{{\omega }_{0}}{{\Theta }_{{12}}} - \sin {{\theta }_{3}}{{\omega }_{0}}{{\Theta }_{{22}}}} \right) \\ {{{\dot {\theta }}}_{2}} = q\cos {{\theta }_{3}} + p\sin {{\theta }_{3}} - \cos {{\theta }_{3}}{{\omega }_{0}}{{\Theta }_{{22}}} - \sin {{\theta }_{3}}{{\omega }_{0}}{{\Theta }_{{12}}} \\ {{{\dot {\theta }}}_{3}} = r + \operatorname{tg} {{\theta }_{2}}\left( {q\sin {{\theta }_{3}} - p\cos {{\theta }_{3}} + \cos {{\theta }_{3}}{{\omega }_{0}}{{\Theta }_{{12}}} - \sin {{\theta }_{3}}{{\omega }_{0}}{{\Theta }_{{22}}}} \right) - {{\omega }_{0}}{{\Theta }_{{32}}} \\ \end{gathered} $(2.10)
$\begin{gathered} {{{\dot {\psi }}}_{1}} = - \frac{1}{{\cos {{\psi }_{2}}}}\left( {q{\kern 1pt} '\sin {{\psi }_{3}} - p{\kern 1pt} '\cos {{\psi }_{3}} + \cos {{\psi }_{3}}{{\omega }_{0}}{{\Psi }_{{12}}} - \sin {{\psi }_{3}}{{\omega }_{0}}{{\Psi }_{{22}}}} \right) \\ {{{\dot {\psi }}}_{2}} = q{\kern 1pt} '\cos {{\psi }_{3}} + p{\kern 1pt} '\sin {{\psi }_{3}} - \cos {{\psi }_{3}}{{\omega }_{0}}{{\Psi }_{{22}}} - \sin {{\psi }_{3}}{{\omega }_{0}}{{\Psi }_{{12}}} \\ {{{\dot {\psi }}}_{3}} = r{\kern 1pt} '\; + \operatorname{tg} {{\psi }_{2}}\left( {q{\kern 1pt} '\sin {{\psi }_{3}} - p{\kern 1pt} '\cos {{\psi }_{3}} + \cos {{\psi }_{3}}{{\omega }_{0}}{{\Psi }_{{12}}} - \sin {{\psi }_{3}}{{\omega }_{0}}{{\Psi }_{{22}}}} \right) - {{\omega }_{0}}{{\Psi }_{{32}}} \\ \end{gathered} $Построенные уравнения (2.6)–(2.10) представляют собой замкнутую математическую модель динамики движения наноспутника с трехосным гравитационным демпфером.
3. Моделирование динамики движения. Для изучения эффективности предложенной модели в сравнении с классической, а также для оценки ее практического применения проведем численное моделирование динамики движения на основе численного интегрирования уравнений (2.6)–(2.10) при гипотетических параметрах системы и начальных условиях, приведенных в таблице (табл. 1).
Таблица 1.
Параметры системы с трехосным тензором инерции демпфера
| Параметры и начальные условия движения тел | |||
|---|---|---|---|
| Моменты инерции [кг м2] | Начальные угловые скорости [1/с] | Начальные углы [рад] | |
| Базовое тело | J = diag(0.0045, 0.0055, 0.0035) | ω(0) = [0.002, 0.001, –0.002] | {θi} = {0.15, 0.1, 0.2} |
| Тело-демпфер | J' = diag(0.003, 0.004, 0.0015) | ω'(0) = [0.002, 0.001, 0.005] | {ψi} = {0.05, 0.02, 0.03} |
| Орбитальная скорость ω0 [1/с] | 0.0012 | ||
| Кинематическая вязкость $\nu $ [Н м с] | 0.00001 | ||
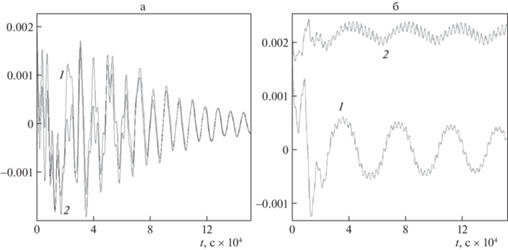
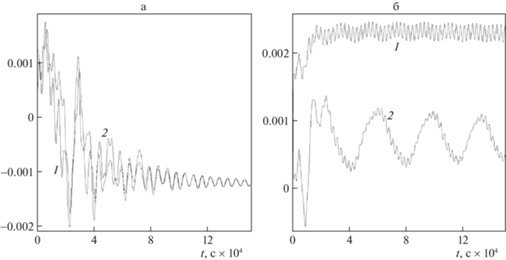
Результаты моделирования представлены на рис. 2,а–6,а, из которых видно, что внутренний демпфер эффективно осуществляет гашение угловых скоростей наноспутника. Явно наблюдается тенденция, при которой компоненты вектора угловой скорости, соответствующие среднему и наименьшему моментам инерции (p, p', r, r') стремятся к нулю (рис. 2,а, 4,а), а компоненты q и q', соответствующие наибольшим моментам инерции постепенно принимают абсолютные величины, равные орбитальной угловой скорости (рис. 3,а).
Как видно из результатов моделирования, тела стремятся занять гравитационные положения равновесия, совпадая своими связанными осями с осями орбитальной системы координат, что отвечает принципу гравитационной стабилизации.
4. Сравнение эффективности работы демпферов с трехосным и сферическим тензорами инерции. Для сравнения эффективности действия классического демпфера со сферическим тензором инерции и демпфера с трехосным тензором инерции можно провести численное моделирование на основе тех же уравнений (2.6)–(2.10) с теми же начальными условиями движения и параметрами системы, кроме значений моментов инерции тела-демпфера, которые полагаются равными средней величине моментов инерции из предыдущего моделирования в случае с трехосным тензором (табл. 2). В этом случае мы получим результаты, приведенные на рисунках (рис. 2,б–6,б).
Таблица 2.
Параметры системы с классическим демпфером
| Параметры и начальные условия движения тел | |||
|---|---|---|---|
| Моменты инерции [кг м2] | Начальные угловые скорости [1/с] | Начальные углы [рад] | |
| Базовое тело | J = diag(0.0045, 0.0055, 0.0035) | ω(0) = [0.002, 0.001, –0.002] | {θi} = {0.15, 0.1, 0.2} |
| Тело-демпфер | J' = diag(0.003, 0.003, 0.003) | ω'(0) = [0.002, 0.001, 0.005] | {ψi} = {0.05, 0.02, 0.03} |
| Орбитальная скорость ω0 [1/с] | 0.0012 | ||
| Кинематическая вязкость $\nu $ [Н м с] | 0.00001 | ||
Как видно из рис. 2–6 на приведенном интервале времени гравитационной стабилизации спутником со сферическим тензором инерции тела-демпфера не достигается и для этого ему требуется существенно более длинный интервал времени. Для сравнительной демонстрации достижения положения гравитационной стабилизации наноспутников с трехосным и сферическим тензорами инерции тела-демпфера проведено интегрирование уравнений на более длительных интервалах времени, где заметен выход в гравитационно стабилизированное положение в обоих случаях (рис. 7, 8).
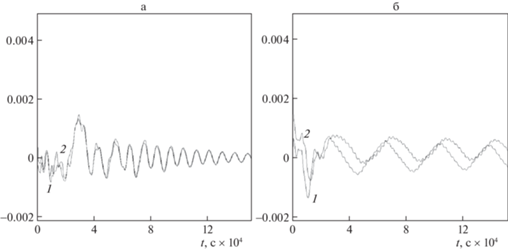
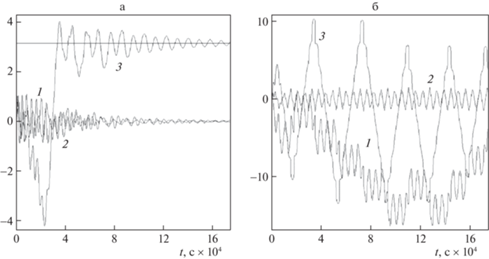
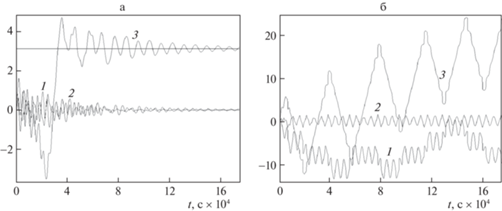
Рис. 7.
Зависимости от времени пространственных углов θ1 (1), θ2 (2), θ3 (3): а – трехосный тензор инерции демпфера, б – сферический тензор инерции демпфера.
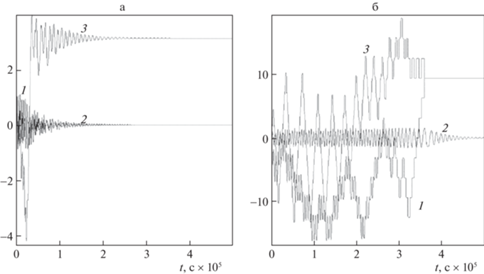
Рис. 8.
Зависимости от времени углов ψ1 (1), ψ2 (2), ψ3 (3): а – трехосный тензор инерции демпфера, б – сферический тензор инерции демпфера.
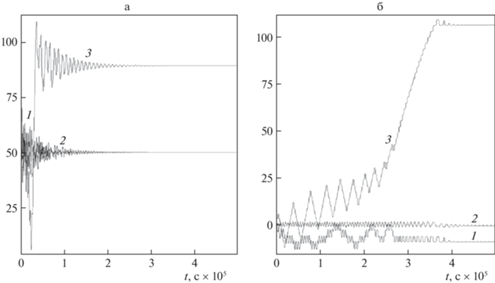
Как видно из результатов моделирования, положение гравитационной стабилизации в случае с трехосным тензором инерции тела-демпфера достигается примерно в два раза быстрее: время стабилизации с трехосным телом демпферов примерно равно $2.5 \times {{10}^{5}}$, а со сферическим телом-демпфером – $5 \times {{10}^{5}}$ с. Последнее сравнительное моделирование показывает бóльшую эффективность работы демпфера с трехосным тензором инерции. Другими словами, модель с трехосным телом-демпфером не только является предпочтительной с точки зрения компоновки многофункционального наноспутника, но и является более эффективным демпфирующим устройством по сравнению с классическим демпфером М.А. Лаврентьева.
Заключение. В работе предложены механическая и математическая модели гравитационного трехосного демпфера, развивающего классическую модель М.А. Лаврентьева и создающего предпосылки своего прикладного использования в рамках решения современных задач механики космического полета малых космических аппаратов.
Построенные модели позволяют “сбрасывать” угловую скорость спутника за счет диссипативных моментов сил, возникающих при взаимодействии базового тела и трехосного тела-демпфера посредством моментов сил жидкостного трения. Конечное положение, занимаемое базовым телом и телом-демпфером, соответствует положению гравитационной стабилизации, когда связанные оси тел совпадают с орбитальными осями в соответствии с принципом гравитационной стабилизации.
Как показало моделирование, модель с трехосным телом-демпфером не только является предпочтительной с точки зрения конструкции наноспутника с многофункциональными агрегатами, инерционная геометрия которых отличается от сферически симметричной, но и является более эффективной системой в сравнении с классическим демпфером М.А. Лаврентьева.
Работа поддерживается Российским научным фондом (проект № 19-19-00085).
Список литературы
Ишлинский А.Ю. Деятельность Михаила Алексеевича Лаврентьева в Академии наук УССР // ПМТФ. 1960. № 3. С. 16–19.
Черноусько Ф.Л. Движение твердого тела с полостями, содержащими вязкую жидкость. М.: ВЦ АН СССР, 1968.
Черноусько Ф.Л. О движении твердого тела, содержащего сферический демпфер // ПМТФ. 1968. № 1. С. 73–79.
Черноусько Ф.Л., Акуленко Л.Д., Лещенко Д.Д Эволюция движений твердого тела относительно центра масс. Ижевск: Ижевский ин-т компьют. исслед., 2015. 308 с.
Акуленко Л.Д., Лещенко Д.Д., Черноусько Ф.Л. Быстрое движение вокруг неподвижной точки тяжелого твердого тела в сопротивляющейся среде // Изв. АН СССР. МТТ. 1982. № 3. С. 5–13.
Акуленко Л.Д. Асимптотические методы оптимального управления. М.: Наука, 1987. 365 с.
Акуленко Л.Д., Лещенко Д.Д., Рачинская А.Л., Щетинина Ю.С. Эволюция возмущенных вращений несимметричного гиростата в гравитационном поле и среде с сопротивлением // Изв. РАН. МТТ. 2016. № 4. С. 43–52.
Акуленко Л.Д., Лещенко Д.Д., Рачинская А.Л. Эволюция вращений спутника с полостью, заполненной вязкой жидкостью // Мех. тверд. тела. 2007. Вып. 37. С. 126–139.
Акуленко Л.Д., Зинкевич Я.С., Лещенко Д.Д., Рачинская А.Л. Быстрые вращения спутника с полостью, заполненной вязкой жидкостью, под действием моментов сил гравитации и светового давления // Космич. исслед. 2011. Т. 49. № 5. С. 453–463.
Амелькин Н.И., Холощак В.В. Об устойчивости стационарных вращений спутника с внутренним демпфированием в центральном гравитационном поле // ПММ. 2017. Т. 81. № 2. С. 123–136.
Холощак В.В. Динамика вращательного движения спутника с демпфером в центральном гравитационном поле // Тр. МФТИ. 2017. Т. 9. № 4 (36). С. 106–119.
Амелькин Н.И., Холощак В.В. Вращательное движение несимметричного спутника с демпфером на круговой орбите // ПММ. 2019. Т. 83. Вып. 1. С. 16–31.
Амелькин Н.И., Холощак В.В. Эволюция вращательного движения динамически симметричного спутника с внутренним демпфированием на круговой орбите // ПММ. 2019. Т. 83. Вып. 1. С. 3–15.
Амелькин Н.И. Об асимптотических свойствах движений спутников в центральном поле, обусловленных внутренней диссипацией // ПММ. 2011. Т. 75. № 2. С. 204–223.
Амелькин Н.И., Холощак В.В. Об устойчивости стационарных вращений спутника с внутренним демпфированием в центральном гравитационном поле // ПММ. 2017. Т. 81. Вып. 2. С. 123 –13.
Сидоренко В.В. Эволюция вращательного движения планеты с жидким ядром // Астроном. вестн. 1993. Т. 27. № 2. С. 119–127.
Прикладная небесная механика и управление движением. Сб. статей, посвященный 90‑летию со дня рождения Д.Е. Охоцимского / Составители: Т.М. Энеев, М.Ю. Овчинников, А.Р. Голиков. М.: ИПМ им. М.В. Келдыша, 2010. 368 с.
Морозов В.М., Каленова В.И. Управление спутником при помощи магнитных моментов: управляемость и алгоритмы стабилизации // Космич. исслед. 2020. Т. 58. № 3. С. 199–207.
Doroshin A.V. Gravitational dampers for unloading angular momentum of nanosatellites // in: Advances in Nonlinear Dynamics. NODYCON Conf. Proc. Ser. Vol. 1 / Ed. by Lacarbonara W., Balachandran B. et al. Springer, 2022. P. 257–266.
Amel’kin N.I., Kholoshchak V.V. Rotational motion of a non-symmetrical satellite with a damper in a circular orbit // Mech. Solids. 2019. V. 54. P. 190–203.
Amel’kin N.I. Evolution of rotational motion of a planet in a circular orbit under the influence of internal elastic and dissipative forces //Mech. Solids. 2020. V. 55. P. 234–247.
Winfree P.K., Cochran Jr J.E. Nonlinear attitude motion of a dual-spin spacecraft containing spherical dampers // J. Guidance, Control, & Dyn. 1986. V. 9. № 6. P. 681–690.
Davis L.K. Motion damper. U.S. Patent No. 3,399,317. Washington, DC: U.S. Patent and Trademark Office, 1968.
Ivanov D.S., Ovchinnikov M.Y., Penkov V.I., Ivanova T.A. Modeling a nanosatellite’s angular motion damping using a hysteresis plate // Math. Models&Comput. Simul. 2020. V. 12. P. 816–823.
Ovchinnikov M.Y., Roldugin D.S. A survey on active magnetic attitude control algorithms for small satellites // Progr. in Aerosp. Sci. 2019. V. 109. P. 100546.
Roldugin D.S., Ovchinnikov M.Y. Wobble of a spin stabilized satellite with cross products of inertia and magnetic attitude control // Adv. in Space Res. 2023. V. 71. № 1. P. 408–419.
Дополнительные материалы отсутствуют.
Инструменты
Прикладная математика и механика


 Пн.-пт.: 10.00-19.00