

Радиотехника и электроника, 2023, T. 68, № 11, стр. 1099-1107
Совместное обнаружение и классификация объектов при комплексировании решений, выносимых сенсорами в беспроводных сенсорных сетях
В. И. Парфенов a, *, А. А. Калининский a
a Воронежский государственный университет
394018 Воронеж, Университетская пл., 1, Российская Федерация
* E-mail: vip@phys.vsu.ru
Поступила в редакцию 12.10.2022
После доработки 06.12.2022
Принята к публикации 25.01.2023
- EDN: ETFWSU
- DOI: 10.31857/S0033849423100121
Аннотация
Разработан оптимальный комплексный алгоритм совместного обнаружения и классификации объектов при радиальной структуре беспроводных сенсорных сетей. В основе этого алгоритма лежит обработка решений о принадлежности объекта тому или иному классу отдельными сенсорами со своим весом, зависящим от характеристик сенсора. Выбор количества и типов используемых сенсоров может быть осуществлен на основе решения оптимизационной задачи, представленной в работе.
ВВЕДЕНИЕ
Активное внедрение беспроводных сенсорных сетей (БСС) в различные сферы человеческой деятельности является непреложным фактом (см., например, [1–3] и др.). Под БСС обычно понимается распределенная сеть, состоящая из множества миниатюрных локальных сенсоров, цель которых заключается в наблюдении за определенными физическими явлениями в окружающей среде, а также исполнительных устройств, объединенных между собою радиоканалом. Подобные сети обладают значительной гибкостью, расширенным охватом области наблюдения, мобильностью, энергетической эффективностью, что способствуют активному внедрению таких сетей в промышленности, транспорте, робототехнике, жилищно-коммунальном хозяйстве, в областях военного наблюдения, обеспечения безопасности, мониторинга окружающей среды и т.д. [4, 5]. Несмотря на подобное разнообразие областей применимости БСС, их функционирование основывается на общих принципах. А именно: каждый сенсор должен обработать свои наблюдаемые данные, извлечь из них информацию о наблюдаемых объектах или явлениях, а затем передать эту информацию по радиоканалу в центральный узел (ЦУ), в котором и реализуется окончательная совместная (комплексная) обработка принятой информации и выносится окончательное решение. К типичным, решаемым с помощью БСС задачам следует отнести задачи, связанные с обнаружением, оцениванием параметров или отслеживанием объекта наблюдения (цели) (см., например, [6, 7] и др.).
В то же время достаточно актуальными представляются и другие задачи, в том числе задача классификации объектов. Считается, что априори класс тестового (наблюдаемого) объекта неизвестен. Необходимо по некоторым атрибутам этого объекта выяснить, к какому классу из имеющихся в наличии ближе всего подходит этот объект. В настоящее время для решения этой задачи используются различные подходы, например, основанные на нейронных сетях [8] или такие, как “наивный байесовский классификатор”, метод “дерева принятия решений”, метод “k ближайших соседей”, методы “Машина опорных векторов” и “Случайный лес” [9, 10] и т.д. Следует также упомянуть методы классификации, основанные на прецедентах; основанные на ассоциативных правилах; генетические алгоритмы и пр. [11]. К сожалению, большинство этих методов характеризуются излишней сложностью, что затрудняет их использование в простых сенсорах БСС. Более рациональным представляется использовать в сенсорах БСС более простые алгоритмы, относящиеся к алгоритмам последовательной классификации, такие как тест Армитейджа, тест Рида, тест Палмера [12] и пр.
Тем не менее следует отметить, что ни один из этих алгоритмов не позволяет достичь очень высокой эффективности классификации. Поэтому представляется целесообразным использовать множество сенсоров, каждый из которых выносит свое собственное решение о классе объекта наблюдения, основываясь на встроенном в нем одном из вышеперечисленных алгоритмов (например, на самом быстром из них – тесте Палмера). Окончательное же решение будет выноситься в ЦУ на основе принятой от сенсоров информации.
Целью данной работы, как раз, и является разработка оптимального комплексного алгоритма вынесения решения о классе объекта на основе данных, полученных от отдельных сенсоров. Отметим, что в работе задача ставится еще более широко, а именно: при наблюдении возможна ситуация, когда объекта в области наблюдения вообще может не быть. Следовательно, решаемая в работе задача корректно должна быть названа задачей совместного обнаружения и классификации объекта наблюдения.
Подобная задача не является абсолютно новой – существуют многочисленные исследования, посвященные решению данной проблемы. Во многих работах основной упор делается на простоту практической реализации разрабатываемых схем комплексирования: при этом используются алгоритмы типа “k из n”, алгоритм с постоянными весами, алгоритмы, основанные на вычислении различных расстояний типа расстояния Хэмминга [13, 14] и пр. Широко известны также алгоритмы, основанные на применении нечеткой логики [15], теории Демпстера–Шафера [16] и т.д. Исследуются также алгоритмы, основанные на использовании байесовского критерия различения гипотез [17]. Тем не менее ни в одной из известных авторам работ, не рассматривалась оптимизационная задача выбора наилучшей комбинации сенсоров различных типов, обладающих различной информационной и технологической эффективностями, обеспечивающая при этом наилучшую суммарную эффективность приема.
1. ПОСТАНОВКА ЗАДАЧИ
Рассмотрим беспроводную сенсорную сеть, содержащую $Q$ сенсоров. Каждый сенсор содержит некоторый физический датчик, микропроцессор и радиопередатчик. Датчик реагирует на определенное физическое воздействие (свет, акустическое давление, магнитное поле, сейсмические колебания и пр.), преобразует его в электрический сигнал, который обрабатывается в микропроцессоре с целью вынесения определенного решения. Алгоритм вынесения решения зависит от решаемой задачи. При решении задачи совместного обнаружения и классификации объекта алгоритм должен по наблюдаемым данным вынести решение о том, есть ли вообще объект в зоне наблюдения и, если есть, определить, к какому классу он относится. Радиопередатчик сенсора предназначен для того, чтобы передать информацию о принятом сенсором решении с помощью определенного вида радиосигнала в ЦУ. В данной работе мы считаем сеть радиальной, т.е. информация от каждого сенсора передается непосредственно в ЦУ, где обрабатывается по определенному правилу и где выносится окончательное решение. При этом, естественно, в радиоканале требуется использовать один из известных методов множественного доступа [18].
Как отмечалось ранее, сенсоры, в зависимости от встроенных датчиков, могут быть разных типов. Предположим, что таких типов сенсоров N. При этом в сети имеются сенсоры 1-го типа, сенсоры 2-го типа и т.д. до сенсоров N-го типа включительно. Еще раз подчеркнем, что тип сенсора полностью определяется видом встроенного в него датчика. Далее, обозначим через ${{K}_{1}},~{{K}_{2}}, \ldots ~,{{K}_{N}}$ количество сенсоров 1-го, 2-го, …, N-го типов. Для удобства перенумеруем все сенсоры следующим образом: считаем, что сенсоры с номерами $~k = 1, \ldots ~,{{K}_{1}}$ относятся к сенсорам 1-го типа; сенсоры с номерами $k = {{K}_{1}} + 1, \ldots ,{{K}_{1}} + {{K}_{2}}$ относятся к сенсорам 2-го типа; … сенсоры с номерами
Введем в рассмотрение $~M + 1~$ гипотезу вида (M – количество заранее известных классов различаемых объектов): ${{H}_{0}},{{H}_{1}}, \ldots ,{{H}_{M}}$. Гипотеза ${{H}_{0}}~$ соответствует случаю отсутствия объекта в области наблюдения; при выполнении гипотезы ${{H}_{m}}~\left( {m = \overline {1,M} } \right)$ в области наблюдения находится объект, относящийся к m-му классу. Далее используем следующую систему обозначений: под $k$ будут пониматься номера сенсоров $\left( {k = \overline {1,Q} } \right)$; под $n~$ будут пониматься номера типов сенсоров $n = \overline {1,N} $; под $m$ будут пониматься номера классов объектов $\left( {m = \overline {1,M} } \right)$; под $i$ и $j$ будут пониматься номера гипотез $(i,j = \overline {0,M} )$. Считаем, что сенсоры, относящиеся к одному типу, имеют одинаковый известный встроенный алгоритм принятия решения в пользу одной из гипотез: ${{H}_{0}},{{H}_{1}}, \ldots ,{{H}_{M}}$. Естественно, никакой алгоритм в реальных условиях наблюдения не может обладать абсолютной точностью. Поэтому он характеризуется соответствующими вероятностями ошибок. Обозначим ${{P}_{k}}({{H}_{i}}|{{H}_{j}})$ – вероятность вынесения сенсором с номером $k$ решения в пользу гипотезы ${{H}_{i}}$, при условии, что на самом деле верна гипотеза ${{H}_{j}}$ (напомним, что по номеру сенсора $k$ можно однозначно определить, к какому типу он относится). Подобные вероятности должны быть известны априори, они существенно зависят как от условий окружающей среды, так и от типа сенсора и классов различаемых объектов. Для нахождения этих вероятностей требуется проведение дополнительных (скорее всего, натурных) исследований. Эта проблема выходит за рамки решаемой задачи, поэтому считаем все вероятности ${{P}_{k}}(\left. {{{H}_{i}}} \right|{{H}_{j}}){\text{\;}}~\left( {k = \overline {1,Q} ;i,j = \overline {0,M} } \right)$ известными.
2. СИНТЕЗ АЛГОРИТМА СОВМЕСТНОГО ОБНАРУЖЕНИЯ И КЛАССИФИКАЦИИ ОБЪЕКТОВ
Итак, k-й сенсор на основе встроенного алгоритма по наблюдаемым данным выносит определенное решение ${{u}_{k}}$. Причем это решение может быть одним из следующих: ${{u}_{k}}\left( 0 \right)$ либо ${{u}_{k}}\left( 1 \right)$ …, либо ${{u}_{k}}\left( M \right)$. Если решение ${{u}_{k}} = {{u}_{k}}\left( j \right)$, то это означает, что $~k$-й сенсор вынес решение в пользу гипотезы ${{H}_{j}}~\left( {j = \overline {0,M} } \right)$. Введем в рассмотрение вектор ${\mathbf{u}} = \left( {{{u}_{1}},{{u}_{2}}, \ldots ,{{u}_{N}}} \right)$, компонентами которого являются случайные величины ${{u}_{k}},~~k = \overline {1,Q} $. Учитывая независимость измерений, осуществляемых отдельными сенсорами, запишем выражение для функции правдоподобия (ФП), определенной при условии истинности гипотезы ${{H}_{j}}$, в виде произведения соответствующих условных вероятностей:
(1)
$\Lambda \left( {{\mathbf{u}}{\text{|}}{{H}_{j}}} \right) \equiv {{\Lambda }_{j}} = \mathop \prod \limits_{k = 1}^Q {{P}_{k}}\left( {{{H}_{{{{u}_{k}}}}}{\text{|}}{{H}_{j}}} \right),$Далее предполагаем, что все каналы типа “k‑й сенсор–ЦУ” являются идеальными. Вероятности ${{P}_{k}}(\left. {{{H}_{i}}} \right|{{H}_{j}})$, как уже отмечалось, известны. При синтезе алгоритма классификации объектов, сводящегося к алгоритму различения соответствующих гипотез, часто используют критерий минимума среднего риска (критерий Байеса) [19]:
(2)
$\mathop \sum \limits_{i = 1}^M \left( {{{{{\Pi }}}_{{ij}}} - {{{{\Pi }}}_{{im}}}} \right){{y}_{i}} \geqslant \left( {{{{{\Pi }}}_{{0m}}} - {{{{\Pi }}}_{{0j}}}} \right),\,\,~j = \overline {0,M} ,\,\,~j \ne m.~$Здесь ${{y}_{i}} = {{p}_{i}}\Lambda {{\left( {{\mathbf{u}}{\text{|}}{{H}_{j}}} \right)} \mathord{\left/ {\vphantom {{\left( {{\mathbf{u}}{\text{|}}{{H}_{j}}} \right)} {{{p}_{0}}\Lambda \left( {{\mathbf{u}}{\text{|}}{{H}_{0}}} \right)}}} \right. \kern-0em} {{{p}_{0}}\Lambda \left( {{\mathbf{u}}{\text{|}}{{H}_{0}}} \right)}}$ – отношение апостериорных вероятностей для гипотез ${{H}_{j}}$ и ${{H}_{0}}$. Если ни для какого $m = \overline {1,M} $ неравенства (2) несправедливы, то выносится решение в пользу гипотезы ${{H}_{0}}$.
Синтезированный байесовский алгоритм зависит от ряда параметров (потерь ${{{{\Pi }}}_{{ij}}}$, априорных вероятностей ${{p}_{j}}$), обоснованный выбор которых бывает затруднен. Поэтому часто используются более простые алгоритмы, не требующие такого количества информации. Так, если плата за неправильные решения одинакова, т.е. ${{{{\Pi }}}_{{ij}}} = {{{{\Pi }}}_{{ji}}} = {{\Pi }}$, i $ \ne j$, а плата за правильные решения нулевая, т.е. ${{{{\Pi }}}_{{ii}}} = 0$, то мы приходим к алгоритму по максимуму апостериорной вероятности (МАВ): вычисляются все значения ${{y}_{i}}$, находится среди них максимальная ${{y}_{{\hat {i}}}}$ и сравнивается с 1. Если ${{y}_{{\hat {i}}}} > 1$, то выносится решение в пользу гипотезы ${{H}_{{\hat {i}}}}$, в противном случае – в пользу гипотезы ${{H}_{0}}$. Если, дополнительно, принять априорные вероятности одинаковыми, т.е. ${{p}_{j}} = p$, то придем к алгоритму максимального правдоподобия (МП), который заключается в поиске логарифма отношения правдоподобия (ЛОП)
(3)
$\begin{gathered} {{L}_{m}} = \ln \left( {\frac{{{{{{\Lambda }}}_{m}}}}{{{{{{\Lambda }}}_{0}}}}} \right) = \mathop \sum \limits_{k = 1}^Q \,{\text{ln}}\left( {\frac{{{{P}_{k}}\left( {{{H}_{{{{u}_{k}}}}}{\text{|}}{{H}_{m}}} \right)}}{{{{P}_{k}}\left( {{{H}_{{{{u}_{k}}}}}{\text{|}}{{H}_{0}}} \right)}}} \right) = \\ ~ = \mathop \sum \limits_{n = 1}^N \mathop \sum \limits_{j = 0}^M \mathop \sum \limits_{k \in I_{j}^{{\left( n \right)}}} \,{\text{ln}}\left( {\frac{{{{P}_{k}}(\left. {{{H}_{j}}} \right|{{H}_{m}})}}{{{{P}_{k}}(\left. {{{H}_{j}}} \right|{{H}_{0}})}}} \right),~\,\,\,m = \overline {1,M} . \\ \end{gathered} $Здесь $I_{j}^{{\left( n \right)}}$ – множество индексов номеров сенсоров n-го типа, вынесших решение в пользу объекта j-го класса $\left( {j = \overline {0,M} } \right)$. Отметим, что, если $j = 0$, то это означает, что сенсор вынес решение об отсутствии объекта в зоне наблюдения. Комплексный алгоритм максимального правдоподобия совместного обнаружения и классификации объектов, используемый в ЦУ, будет функционировать следующим образом. В ЦУ поступают все $Q$ решений ${{u}_{k}}$ от всех сенсоров, т.е. в ЦУ становится известным, какие сенсоры, какие решения вынесли (возможно, ошибочно). На этой основе в ЦУ вычисляются M величин ${{L}_{m}}$ (3) $\left( {m = \overline {1,M} } \right)$. Далее среди этих величин находится максимальная величина с некоторым номером $\hat {m}$: ${\text{max}}{{L}_{m}} = {{L}_{{\hat {m}}}}$. Если ${{L}_{{\hat {m}}}} > 0$, то выносится окончательное решение в пользу гипотезы ${{H}_{{\hat {m}}}}$. Если ${{L}_{{\hat {m}}}} \leqslant 0$, то окончательное решение выносится в пользу гипотезы ${{H}_{0}}$. Далее остановимся на исследовании этого самого простого – МП-алгоритма (3); байесовский алгоритм и алгоритм МАВ здесь подробно не рассматриваем.
Рассмотрим некоторые частные случаи. Будем полагать, что вероятности ${{P}_{k}}\left( {{{H}_{i}}{\text{|}}{{H}_{j}}} \right)$ для сенсоров одного класса одинаковы, при этом будем их обозначать как ${{P}_{k}}\left( {{{H}_{i}}{\text{|}}{{H}_{j}}} \right) = {{P}^{{\left( n \right)}}}\left( {{{H}_{i}}{\text{|}}{{H}_{j}}} \right)$, если номера сенсоров принадлежат множеству
Пример 1. N = 1, M = 1. В этом случае имеется всего один тип сенсоров и один класс объектов. Несложно заметить, что при этом задача классификации вырождается в стандартную задачу обнаружения объекта определенного класса совокупностью $Q$ сенсоров одного и того же типа. Из (3) следует, что комплексный алгоритм в данном случае заключается в вычислении случайной величины
(4)
$\begin{gathered} {{L}_{1}} = {{K}_{{01}}}{\text{ln}}\left( {\frac{{{{P}^{{\left( 1 \right)}}}(\left. {{{H}_{0}}} \right|{{H}_{1}})}}{{{{P}^{{\left( 1 \right)}}}(\left. {{{H}_{0}}} \right|{{H}_{0}})}}} \right) + \\ + \,\,{{K}_{{11}}}{\text{ln}}\left( {\frac{{{{P}^{{\left( 1 \right)}}}(\left. {{{H}_{1}}} \right|{{H}_{1}})}}{{{{P}^{{\left( 1 \right)}}}(\left. {{{H}_{1}}} \right|{{H}_{0}})}}} \right),~\,\,\,\,{{K}_{{01}}} + {{K}_{{11}}} = Q, \\ \end{gathered} $Пример 2. N = 2, M = 1. В этом случае опять приходим к задаче обнаружения объекта, относящегося к определенному классу; однако для решения этой задачи используются сенсоры двух типов. Алгоритм обнаружения в этом случае сводится к вычислению величины
(5)
$\begin{gathered} {{L}_{1}} = \mathop \sum \limits_{n = 1}^2 \left\{ {{{K}_{{0n}}}{\text{ln}}{\kern 1pt} \left( {\frac{{{{P}^{{\left( n \right)}}}(\left. {{{H}_{0}}} \right|{{H}_{1}})}}{{{{P}^{{\left( n \right)}}}(\left. {{{H}_{0}}} \right|{{H}_{0}})}}} \right) + {{K}_{{1n}}}{\text{ln}}{\kern 1pt} \left( {\frac{{{{P}^{{\left( n \right)}}}(\left. {{{H}_{1}}} \right|{{H}_{1}})}}{{{{P}^{{\left( n \right)}}}(\left. {{{H}_{1}}} \right|{{H}_{0}})}}} \right)} \right\}, \\ ~\begin{array}{*{20}{c}} {{{K}_{{01}}} + {{K}_{{11}}} = {{K}_{1}}} \\ {{{K}_{{02}}} + {{K}_{{12}}} = {{K}_{2}}} \\ {{{K}_{1}} + {{K}_{2}} = Q} \end{array}~ \\ \end{gathered} $Пример 3. N = 1, M = 2. Это уже задача совместного обнаружения и классификации. Здесь требуется определить, к какому классу объектов относится данный – к первому, второму или вообще объект отсутствует, однако для решения используется лишь один тип сенсоров. В соответствии с (3) требуется найти две случайные величины вида
(6)
$\begin{gathered} {{L}_{m}} = {{K}_{{01}}}{\text{ln}}\left( {\frac{{{{P}^{{\left( 1 \right)}}}(\left. {{{H}_{0}}} \right|{{H}_{m}})}}{{{{P}^{{\left( 1 \right)}}}(\left. {{{H}_{0}}} \right|{{H}_{0}})}}} \right) + {{K}_{{11}}}{\text{ln}}\left( {\frac{{{{P}^{{\left( 1 \right)}}}(\left. {{{H}_{1}}} \right|{{H}_{m}})}}{{{{P}^{{\left( 1 \right)}}}(\left. {{{H}_{1}}} \right|{{H}_{0}})}}} \right) + \\ + \,\,{{K}_{{21}}}{\text{ln}}\left( {\frac{{{{P}^{{\left( 1 \right)}}}(\left. {{{H}_{2}}} \right|{{H}_{m}})}}{{{{P}^{{\left( 1 \right)}}}(\left. {{{H}_{2}}} \right|{{H}_{0}})}}} \right), \\ m = 1,2,\,\,\,\,{{K}_{{01}}} + {{K}_{{11}}} + {{K}_{{21}}} = Q, \\ \end{gathered} $На основе (3) могут быть получены и другие, более сложные алгоритмы совместного обнаружения и классификации при любых $N,M \geqslant 2$. Отметим, что для их практической реализации требуется лишь знать вероятности ошибок P(n)(Hi|Hj) для всех $n = \overline {1,N} $ и $i,j = \overline {0,M} $, а также, приняв сигналы от сенсоров, сосчитать, сколько и какие сенсоры вынесли решение в пользу соответствующей гипотезы, т.е. найти ${{K}_{{jn}}}$.
3. АНАЛИЗ АЛГОРИТМА СОВМЕСТНОГО ОБНАРУЖЕНИЯ И КЛАССИФИКАЦИИ ОБЪЕКТОВ
Перейдем теперь к определению эффективности синтезированных алгоритмов, основанных на вычислении (3). В качестве меры эффективности будем использовать среднюю вероятность ошибки
Далее было принято, что максимальное количество типов сенсоров, участвующих в работе, равно трем, максимально возможное количество различаемых классов объектов тоже равно трем. Условно назовем 1-й тип сенсоров “дешевым”, 2‑й – “умеренно дорогим”, а 3-й – “дорогим”. Названия носят условный характер: чем больше номер n, тем выше эффективность обнаружения. Кроме того, будем считать, что объект, относящийся к первому классу, не очень хорошо обнаруживается сенсорами любого типа. Объект, относящийся ко второму классу, обнаруживается любым типом сенсоров несколько лучше. Наилучшим качеством обнаружения обладает объект, который отнесем к третьему классу объектов. Более конкретно, положим вероятности ошибок для всех возможных типов сенсоров и классов объектов следующими:
– первый тип объекта:
В качестве примера приведем следующую ситуацию. Примером 1-го типа сенсора (“недорогого”) может служить магнитный сенсор. В качестве “умеренно дорогого” сенсора может выступать сейсмический сенсор. И, наконец, примером 3‑го типа сенсора (“дорогого”) может служить активный ультразвуковой (или инфракрасный) сенсор. Примерами трех рассмотренных выше классов объектов могут являться следующие: к первому классу можно отнести человека, ко второму – легковой автомобиль, а к третьему – грузовой автомобиль.
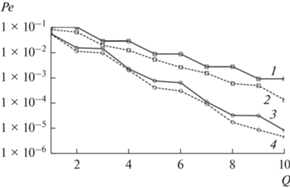
При моделировании при одних и тех же значениях параметров N, M и ${{K}_{m}}\left( {m = \overline {1,M} } \right)$ количество испытаний (опытов) было равно 106. Рассмотрим результаты моделирования. Сначала приведем результаты для алгоритма обнаружения объекта совокупностью сенсоров. Так, на рис. 1 представлена зависимость вероятности средней ошибки от количества используемых сенсоров $Q$ одного типа.
Рис. 1.
Зависимость вероятности средней ошибки при обнаружении объекта от количества используемых сенсоров одного типа: кривые 1 и 2 – обнаружение объектов соответственно первого и второго классов сенсорами 1-го типа, кривые 3 и 4 – обнаружение объектов соответственно первого и второго классов сенсорами 2-го типа.
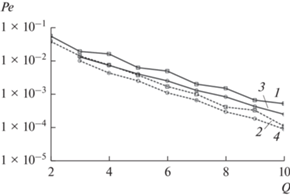
На рис. 2 приведены результаты моделирования той же задачи обнаружения объекта, относящегося к заранее известному классу, но теперь совокупностью сенсоров разных типов. В частности, показаны вероятности ошибки обнаружения объекта первого (кривая 1) и второго (кривая 2) классов совокупностью сенсоров, относящимся к первому и второму типам. При этом при любом заданном $Q$ использовался всего один “умеренно дорогой” сенсор, следовательно, количество “недорогих” сенсоров было равно $Q - 1$. На этом же рисунке показана вероятность средней ошибки обнаружения объекта первого (кривая 3) и второго (кривая 4) классов совокупностью сенсоров, относящихся к сенсорам 1-го, 2-го и 3-го типов. Причем выбиралось лишь по одному сенсору, относящемуся к 3-му и 2-му типам. Остальные $Q - 2$ сенсоров относились к сенсорам 1-го типа. Как следует из анализа этого рисунка, замена даже одного “недорого” сенсора более “дорогим” способствует повышению эффективности обнаружения объекта. Для повышения эффективности обнаружения, как показывают исследования, следует либо увеличивать количество используемых сенсоров в сети, либо заменять “недорогие” сенсоры на “умеренно дорогие” или “дорогие” сенсоры.
Рис. 2.
Зависимость вероятности средней ошибки при обнаружении объекта от количества используемых сенсоров разных типов: кривые 1 и 2 – обнаружение объекта соответственно первого и второго классов совокупностью сенсоров, относящихся к 1-му и 2-му типам; кривые 3 и 4 – обнаружение объекта соответственно первого и второго классов совокупностью сенсоров, относящимся к 1-му, 2-му и 3-му типам.
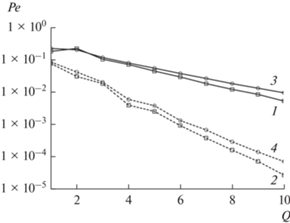
Теперь рассмотрим результаты моделирования задачи совместного обнаружения и классификации объектов. Сначала примем, что имеются в наличии только сенсоры 1-го типа (“недорогие”) и следует различать два класса объектов, первый и второй (см. рис. 3, кривая 1). Аналогичная вероятность при условии, что различению подвергаются три класса объектов, показана кривой 3. Представлены также аналогичные результаты в случае использования сенсоров только 2-го типа, “умеренно дорогих” (кривые 2 и 4). Сравнение рис. 1 и 3 свидетельствует о том, что при переходе от задачи обнаружения к задаче классификации вероятность ошибки увеличивается незначительно. Кроме того, с увеличением количества различаемых классов объектов вероятность ошибки также увеличивается, но, опять же, незначительно.
Рис. 3.
Зависимость вероятности средней ошибки при совместном обнаружении и классификации объектов от количества используемых в совокупности сенсоров (при использовании сенсоров одного типа): кривые 1 и 2 – с использованием соответственно 1-го и 2-го типа сенсоров различению подвергаются два класса объектов, первый и второй; кривые 3 и 4 – с использованием соответственно 1-го и 2-го типа сенсоров различению подвергаются три класса объектов.
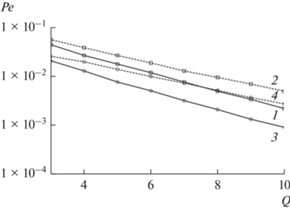
Рассмотрим теперь, как влияет увеличение количества типов используемых сенсоров на эффективность алгоритма совместного обнаружения и классификации объектов. С этой целью на рис. 4 показана вероятность ошибки при различении объектов двух классов при использовании сенсоров двух типов (кривая 1); количество “умеренно дорогих” сенсоров при каждом $Q$ равно одному, все остальные $Q - 1~$ сенсоров относятся к “недорогим”. Аналогичная зависимость только при условии, что задаче совместного обнаружения и различения подвержены три класса объектов (также при использовании всего двух типов сенсоров) показана кривой 2. Также на этом же рисунке представлена вероятность средней ошибки, если используются три разных типа сенсоров (при любом количестве $Q$ сенсоров 2-го и 3-го типа было по одному соответственно), а задаче различения подвержены два класса объектов (кривая 3). Аналогичная вероятность, если также для решения этой задачи используются три типа сенсоров, но различить необходимо объекты, относящиеся к трем разным классам, показана кривой 4. Анализ этого рисунка и сравнение его с рис. 3 свидетельствует о следующем. Увеличение количества типов используемых сенсоров приводит к увеличению эффективности классификации. Увеличение же количества различаемых объектов с двух до трех при одинаковом количестве разных типов сенсоров приводит к увеличению вероятности ошибки примерно в 1.2…3 раза в зависимости от $Q$.
Рис. 4.
Зависимость вероятности средней ошибки при совместном обнаружении и классификации объектов от количества используемых в совокупности сенсоров (при использовании сенсоров разных типов): кривые 1 и 2 – различение объектов соответственно двух и трех классов при использовании сенсоров двух типов, кривые 3 и 4 – различение объектов соответственно двух и трех классов при использовании сенсоров трех типов.
Для удобства восприятия приведенной графической информации в табл. 1 перечислены классы различаемых объектов и номера сенсоров для каждой кривой всех четырех приведенных ранее рисунков.
Таблица 1.
Краткий перечень кривых всех приведенных рисунков и условий, при которых они были получены
Имеющиеся результаты не только подтверждают интуитивно понятные выводы о повышении эффективности при замене “недорогих” сенсоров более “дорогими”, но и позволяют определить, какое количество “недорогих” сенсоров следует заменить более “дорогими”, чтобы повысить эффективность обнаружения в нужное количество раз. Действительно, рассмотрим следующую оптимизационную задачу. Будем искать множество сенсоров $\mathcal{K}$, удовлетворяющих условию $~\mathop {\arg }\limits_\mathcal{K} \min {{P}_{e}}\left( \mathcal{K} \right)$, при ограничениях вида
Приведем некоторые результаты решения подобной задачи. Зафиксируем максимальное количество сенсоров, которые можно использовать: ${{Q}_{{{\text{max}}}}} = 5$, и будем варьировать суммарные затраты: ${{C}_{{{\text{max}}}}} = 3,~~5~$ или 6, положив затраты для сенсоров 1-го, 2-го и 3-го типов равными соответственно 1, 2 и 3 (затраты выражены в безразмерных условных величинах). Тогда можно сформулировать некоторые выводы по результатам решения оптимизационной задачи. Если $N = 1$, т.е. используется всего один тип сенсоров, то результат очевиден: необходимо использовать максимально возможное количество сенсоров, удовлетворяющее условию $Q = {\text{max}}({{Q}_{{{\text{max}}}}},{{C}_{{{\text{max}}}}})$. При $N = 2$, т.е. при возможности выбора типов сенсоров, результат следующий: при ${{C}_{{{\text{max}}}}} = 3$ необходимо использовать ${{K}_{1}} = 1,~\,{{K}_{2}} = 1$, при ${{C}_{{{\text{max}}}}} = 5$ – ${{K}_{1}} = 1,~{{K}_{2}} = 2,$ наконец, при ${{C}_{{{\text{max}}}}} = 6$ необходимо выбирать ${{K}_{1}} = 0,\,~{{K}_{2}} = 3.$ Причем этот результат слабо зависит от количества классов объектов M (по крайней мере, при их небольшом числе, 2…3). Если $N = 3,$ т.е. имеется возможность выбора из трех типов сенсоров, то результат следующий (при M = 3). При ${{C}_{{{\text{max}}}}} = 3$ необходимо выбирать ${{K}_{1}} = 0,~{{K}_{2}} = 0,~{{K}_{3}} = 1;$ при ${{C}_{{{\text{max}}}}} = 5:$ ${{K}_{1}} = 1,~\,{{K}_{2}} = 2,~$ ${{K}_{3}} = 0$; при ${{C}_{{{\text{max}}}}} = 6:$ ${{K}_{1}} = 0,\,\,~{{K}_{2}} = 3,~\,\,{{K}_{3}} = 0.$ Кроме того, как показывают расчеты, при фиксированном ${{C}_{{{\text{max}}}}}$ результаты решения оптимизационной задачи слабо зависят от ${{Q}_{{{\text{max}}}}}$.
Анализ представленных результатов приводит к следующим выводам. Во-первых, на результат решения оптимизационной задачи большее влияние оказывают ограничения на затраты, чем ограничения на количество сенсоров. Во-вторых, количество классов различаемых объектов слабо влияет на выбор типов сенсоров. В-третьих, некоторые рекомендации по выбору типов и количества используемых сенсоров сформулировать можно (например, в рассматриваемых условиях рекомендуется выбирать как можно больше сенсоров второго типа). Однако при изменении условий функционирования сети результат предсказать без непосредственного решения оптимизационной задачи практически маловероятно.
ЗАКЛЮЧЕНИЕ
Итак, применение комплексирования решений в БСС позволяет добиться увеличения эффективности алгоритма совместного обнаружения и классификации объектов. Разработанный комплексный алгоритм при радиальной структуре БСС весьма прост. Необходимое для его функционирования количество априорной информации не очень велико. Необходимо знать полное количество сенсоров, количество и номера сенсоров, относящихся к одному и тому же классу, количество различаемых классов объектов, вероятности ошибок различения объектов отдельными сенсорами. Каждый сенсор должен передавать в ЦУ достаточно простой радиосигнал: основная информация, заложенная в нем, заключается в номере гипотезы, в пользу которой сенсор вынес свое решение. В ЦУ по принятым данным необходимо всего лишь сосчитать, сколько и какие типы сенсоров вынесли решения в пользу соответствующей гипотезы. Компьютерное моделирование синтезированного алгоритма показало его достаточно высокую эффективность. Показано, что повышение эффективности классификации объектов возможно разными способами: либо путем увеличения общего количества используемых сенсоров, либо путем замены “недорогих” сенсоров более дорогими. Решение оптимизационной задачи позволяет определить, сколько сенсоров и каких типов целесообразно использовать в БСС для достижения заданной эффективности. Наконец, следует отметить следующее. В данной работе все каналы связи “k-й сенсор–ЦУ” предполагались идеальными. Естественно, такое предположение представляется малореальным. Следовательно, в дальнейшем целесообразно устранить этот недостаток. А именно: синтезировать алгоритм совместного обнаружения и классификации с учетом помех в таких каналах аналогично работам [21, 22]. Еще одним возможным направлением исследований является рассмотрение других способов построения сети – не радиальной, как в данной работе, а, например, последовательной (магистральной).
Авторы заявляют об отсутствии конфликта интересов.
Список литературы
Yaraly A. Wireless Sensor Networks (WSN): Technology and Applications. N.Y.: Nova Sci. Publ. Inc., 2021.
Лихтциндер Б.Я., Киричек Р.В., Федотов Е.Д. и др. Беспроводные сенсорные сети. М.: Горячая Линия-Телеком, 2020.
Sreeja B.P., Jakyakumar L., Devi G.S. // Intern. J. Pure Appl. Mathem. 2018. V. 118. № 11. P. 385.
Arampatzis Th., Lygeros J., Manesis S. // Proc. 13th Mediterranean Conf. on Control and Automation Intelligent Control. Limassol. 27–29 Jun. N.Y.: IEEE. 2005. P. 27. https://doi.org/10.1109/.2005.1467103
Logambal M., Thiagarasu Dr. V. // Intern. J. of Engineering Sciences & Research Technology. 2017. V. 6. № 3. P. 35. https://doi.org/10.5281/zenodo.345688
Chair Z., Varshney P.K. // IEEE Trans. 1986. V. TAES-31. № 1. P. 98. https://doi.org/10.1109/TAES.1986.310699
Sriranga N., Nagananda K.G., Blum R.S. et al. // Proc. 21st Int. Conf. Inf. Fusion. Cambridge. 10–13 Jul. N.Y.: IEEE, 2018. P. 1541. https://doi.org/10.23919/ICIF.2018.8454976
Аггарвал Ч. Нейронные сети и глубокое обучение. М.: Диалектика, 2020.
Wu X., Kumar V., Ross Q.J. et al. // Knowledge Inform. Systems. 2008. V. 14. № 1. P. 1. https://doi.org/10.1007/s10115-007-0114-2
Eibe F., Witter I. Data Mining. Practical Machine Learning Tools and Techniques. Waltham: Morgan Kaufmann Publ., 2005.
Калан Р. Основные концепции нейронных сетей. М.: ИД “Вильямс”, 2003.
Фу К. Последовательные методы в распознавании образов и обучение машин. М.: Наука, 1971.
Kitter J., Hatef M., Duin R.P.W., Matas J. // IEEE Trans. 1998. V. PAMI-20. № 3. P. 226. https://doi.org/10.1109/34.667881
Wang T-Y., Han Y.S., Chen B., Varshney P.K. // IEEE Trans. 2006. V. WC-5. № 7. P. 1695. https://doi.org/10.1109/TWC.2006.1673081
Gok J., Yazici A., Cosar A., George R. // IEEE World Congress on Computational Intelligence. Barcelona, Spain. 18–23 Jul. 2010. https://doi.org/10.1109/FUZZY.2010.5583956
Gutta S., Cheng Qi. // 15th Intern. Conf. on Information Fusion. Singapore. 9–12 Jul. 2012. P. 1519.
Javaid A., Javaid N., Wadud Z. et al. // Sensors. 2019. V. 19. № 6. P. 1334. https://doi.org/10.3390/s19061334
Скляр Б. Цифровая связь: Теоретические основы и практическое применение. М.: ИД “Вильямс”, 2003.
Левин Б.Р. Теоретические основы статистической радиотехники. М.: Сов. радио, 1975. Кн. 2.
Парфенов В.И., Ле В.Д. // Физика волновых процессов и радиотехнические системы. 2020. Т. 23. № 2. С. 49. https://doi.org/10.18469/1810-3189.2020.23.2.49-54
Парфенов В.И., Ле В.Д. // Компьютерная оптика. 2021. Т. 45. № 3. С. 364. https://doi.org/10.18287/2412-6179-CO-788
Parfenov V.I., Le V.D. // Int. J. Sensor Networks. 2022. V. 38. № 2. P. 71. https://doi.org/10.1504/IJSNET.2022.121157
Дополнительные материалы отсутствуют.
Инструменты
Радиотехника и электроника


 Пн.-пт.: 10.00-19.00